

智能网联实训小车是专为教学与科研设计的多功能平台,集成多传感器系统与线控底盘,支持环境感知、自动驾驶算法验证及底盘控制等核心技术学习。其核心配置包括单线激光雷达、前视摄像头、IMU(惯性测量单元)和阿克曼转向线控底盘,适用于SLAM建图、交通标志识别、多传感器融合标定等实训项目。
一、关键模块功能解析
- 多传感器融合系统
- 单线激光雷达:实现360°扫描,用于障碍物检测、地图构建与定位(如SLAM),测距精度可达±30mm,扫描频率≥10Hz。
- 前视摄像头:支持1280×800分辨率,结合YOLO等深度学习框架,可完成红绿灯识别、车道线检测与目标跟踪。
- IMU模块:集成陀螺仪与加速度计,提供姿态与角速度数据,常用于激光雷达与GNSS的融合定位,提升动态环境下的定位稳定性。
- 多传感器数据通过ROS系统融合处理,实现环境感知与决策控制闭环。
- 阿克曼转向线控底盘
- 采用全线控设计,可独立控制油门、转向与刹车,支持路径规划与轨迹跟踪。其转向结构符合真实车辆动力学,适合开展LKA(车道保持)、AEB(自动紧急制动)等ADAS功能演示。
- 计算与通信平台
- 搭载工业级计算机(如NVIDIA Jetson系列),运行ROS操作系统,支持GNSS+IMU组合定位、CAN总线通信及4G/WiFi数据传输,便于二次开发与远程监控。
二、典型教学应用场景
- 传感器装调与标定:开展摄像头内参/外参标定、激光雷达与IMU联合建图实验。
- 自动驾驶功能验证:实现自动避障、循迹行驶、交通信号灯响应等功能。
- 算法开发实践:基于开源框架进行图像识别、NDT定位、多传感器融合算法开发。
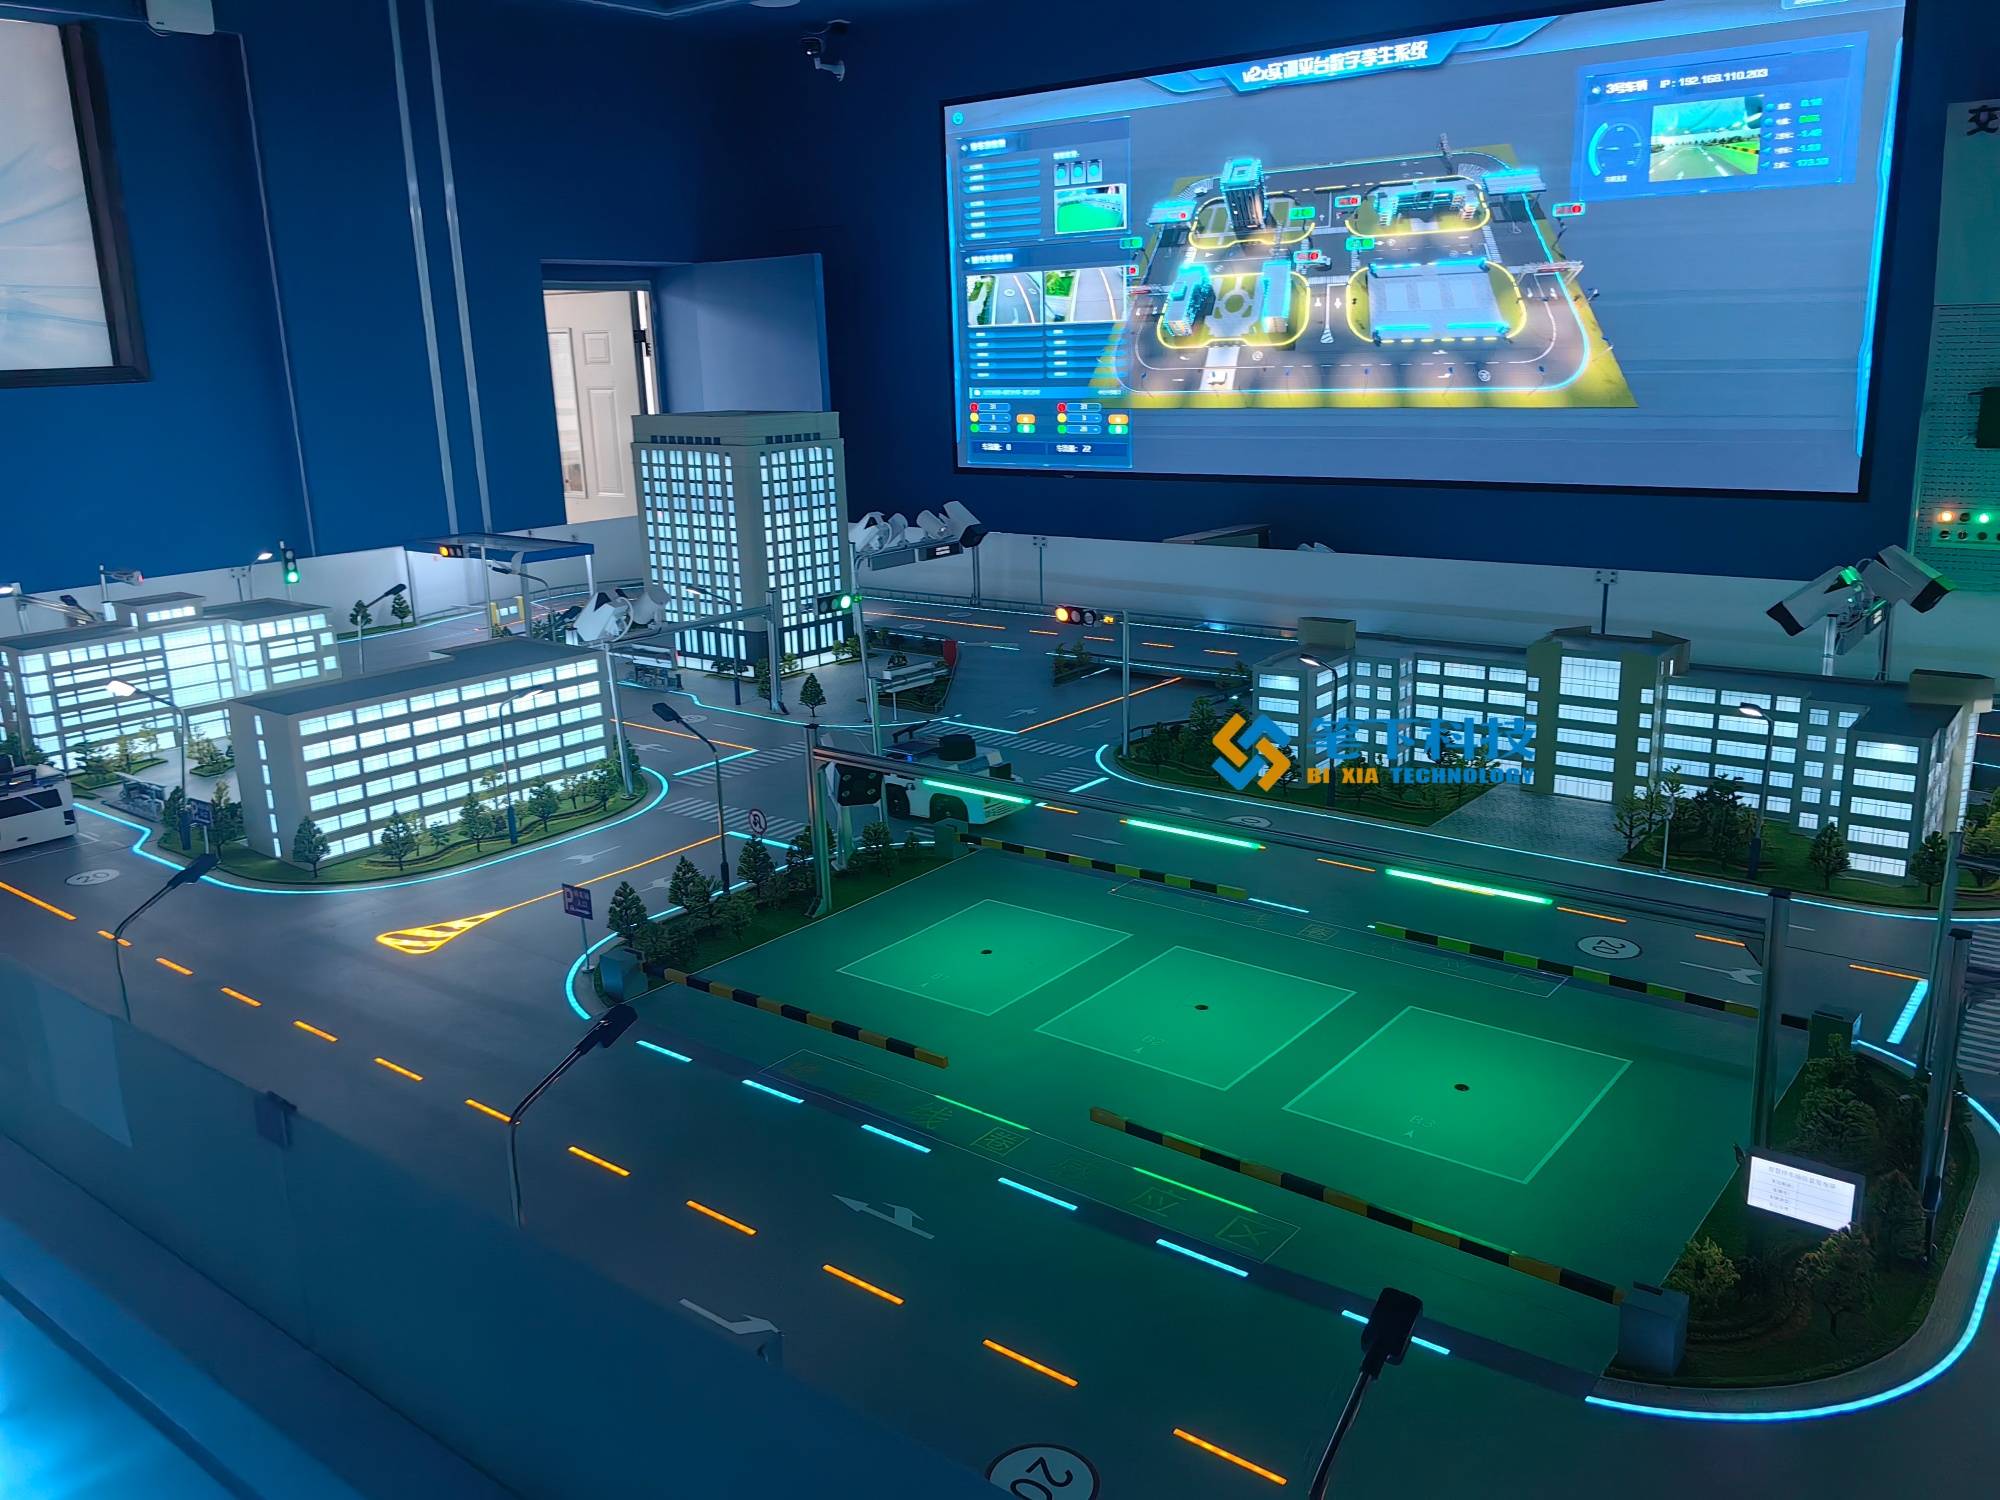 能网联实训小车是专为教学与科研设计的多功能平台,集成多传感器系统与线控底盘,支持环境感知、自动驾驶算法验证及底盘控制等核
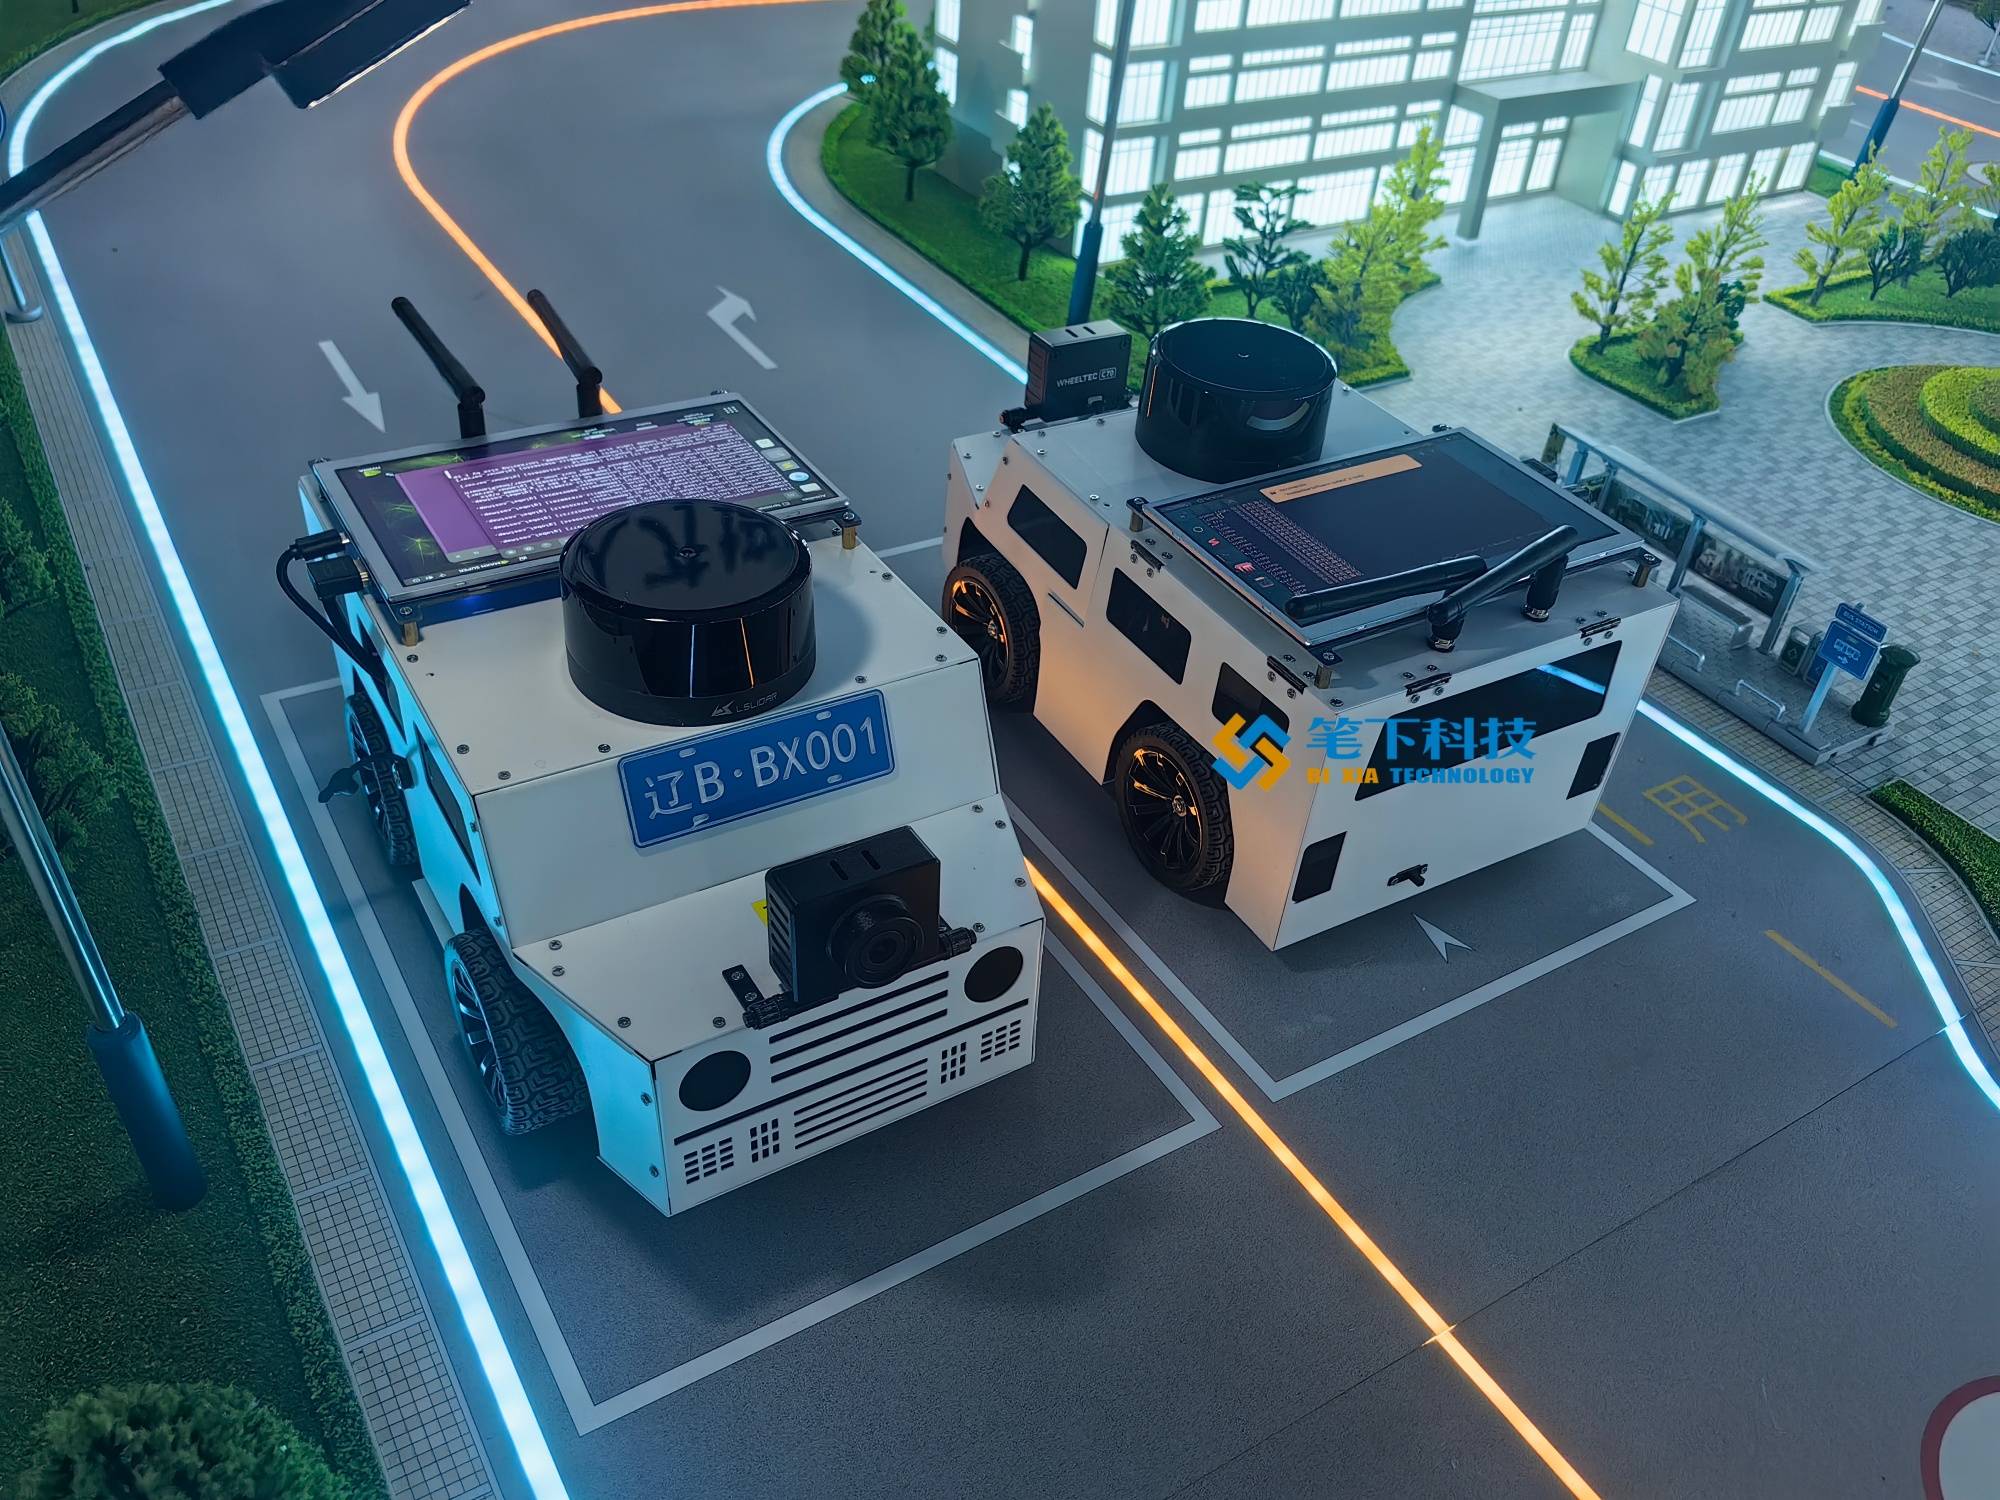 能网联实训小车是专为教学与科研设计的多功能平台,集成多传感器系统与线控底盘,支持环境感知、自动驾驶算法验证及底盘控制等核
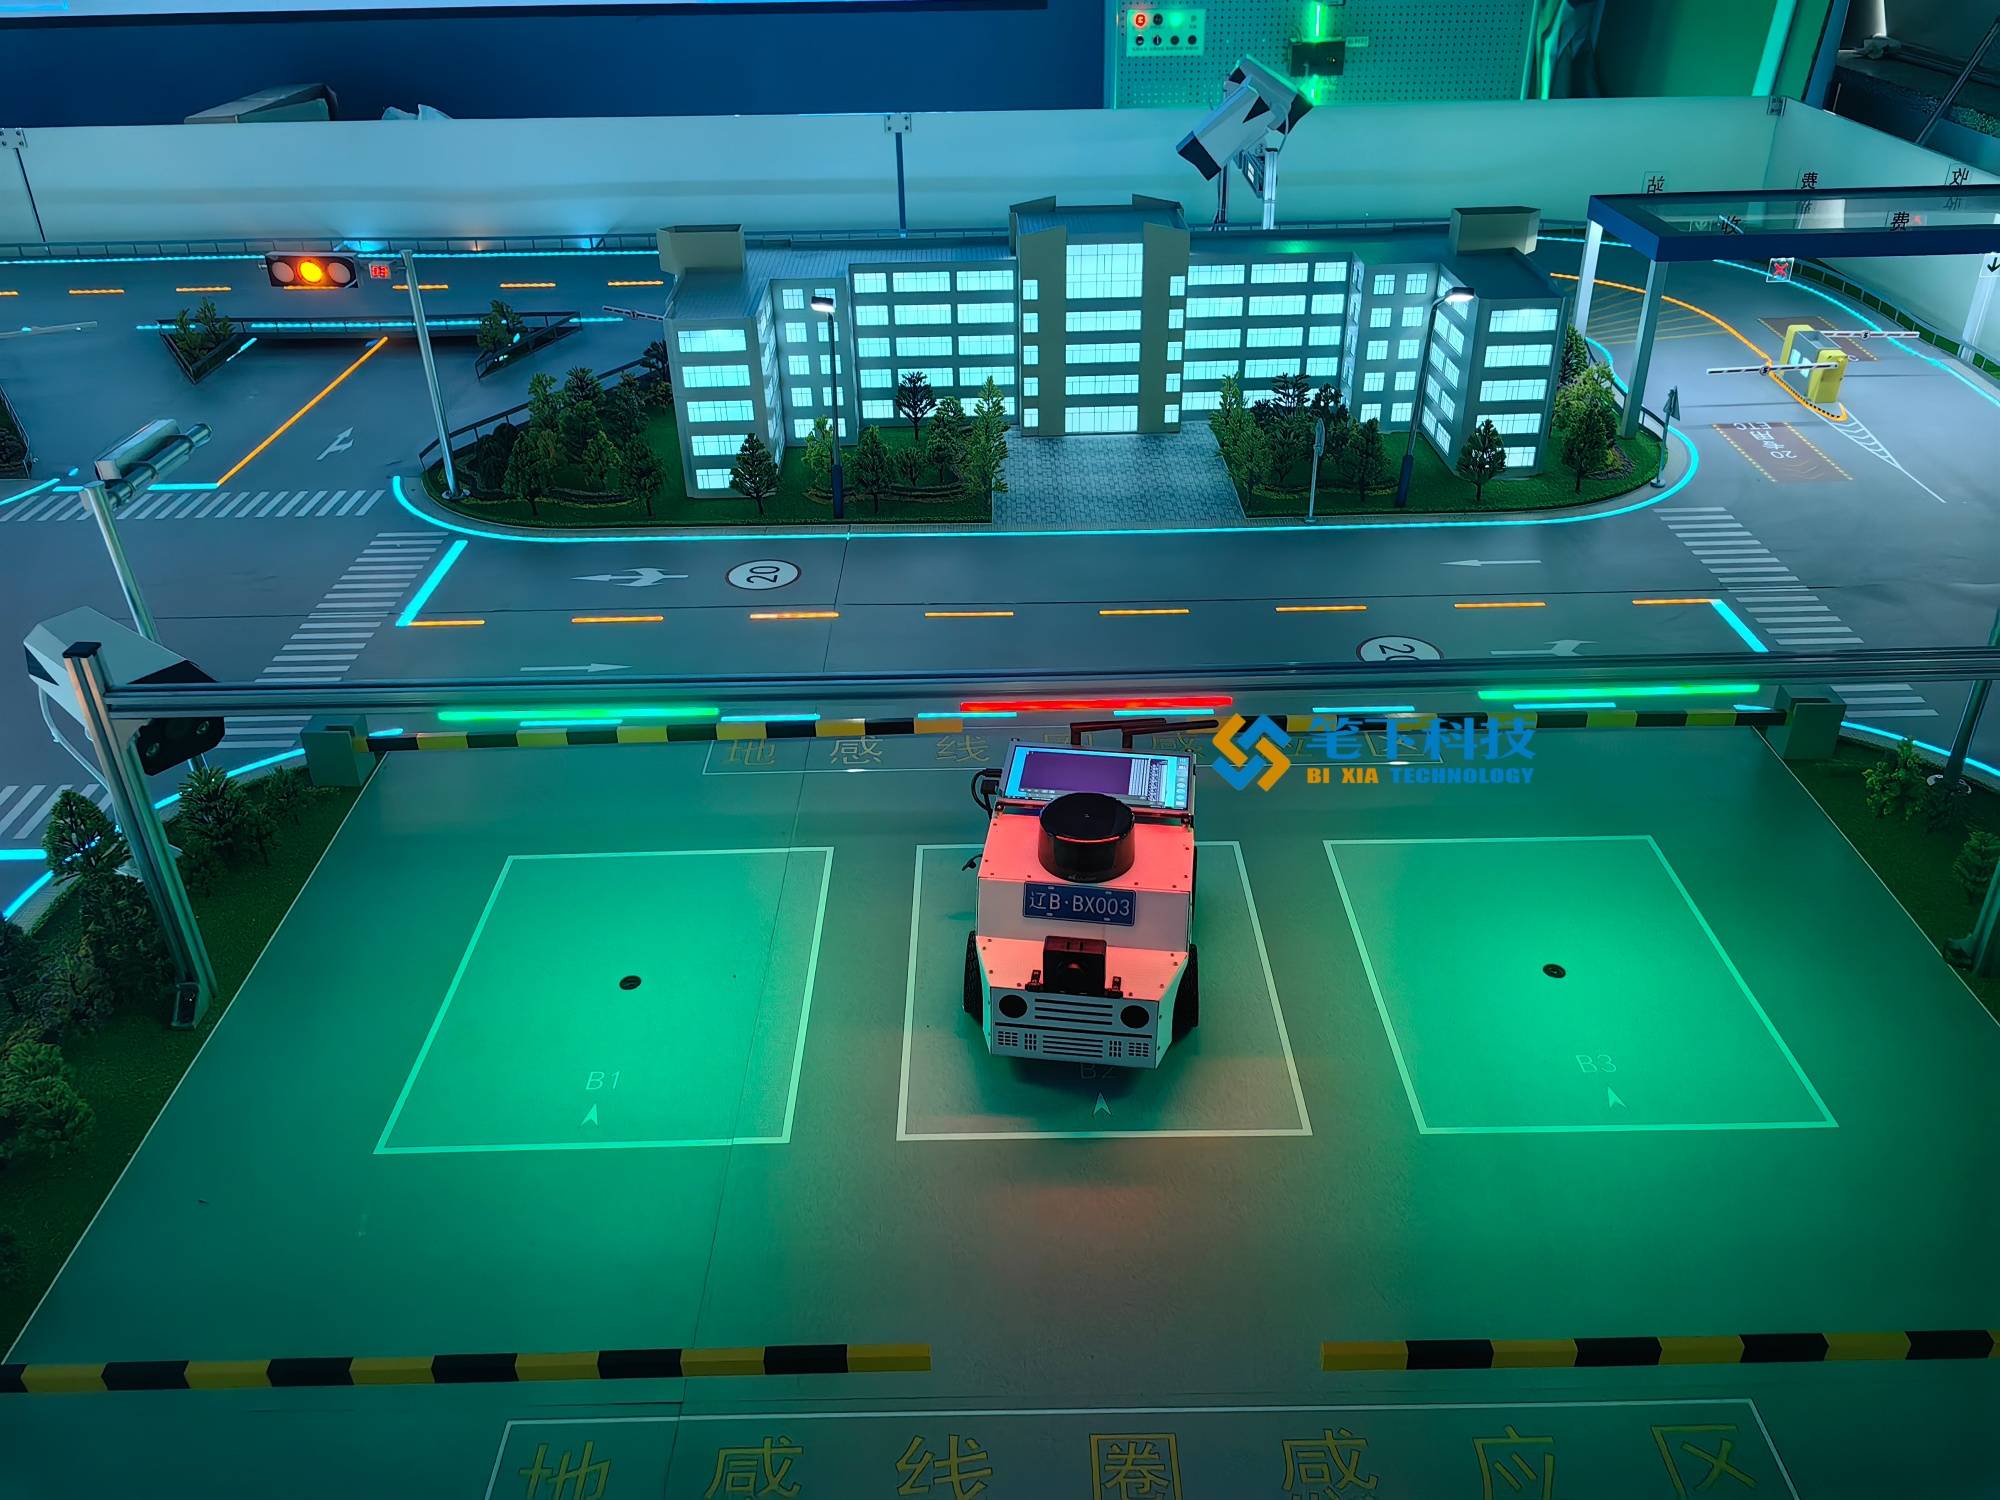 能网联实训小车是专为教学与科研设计的多功能平台,集成多传感器系统与线控底盘,支持环境感知、自动驾驶算法验证及底盘控制等核
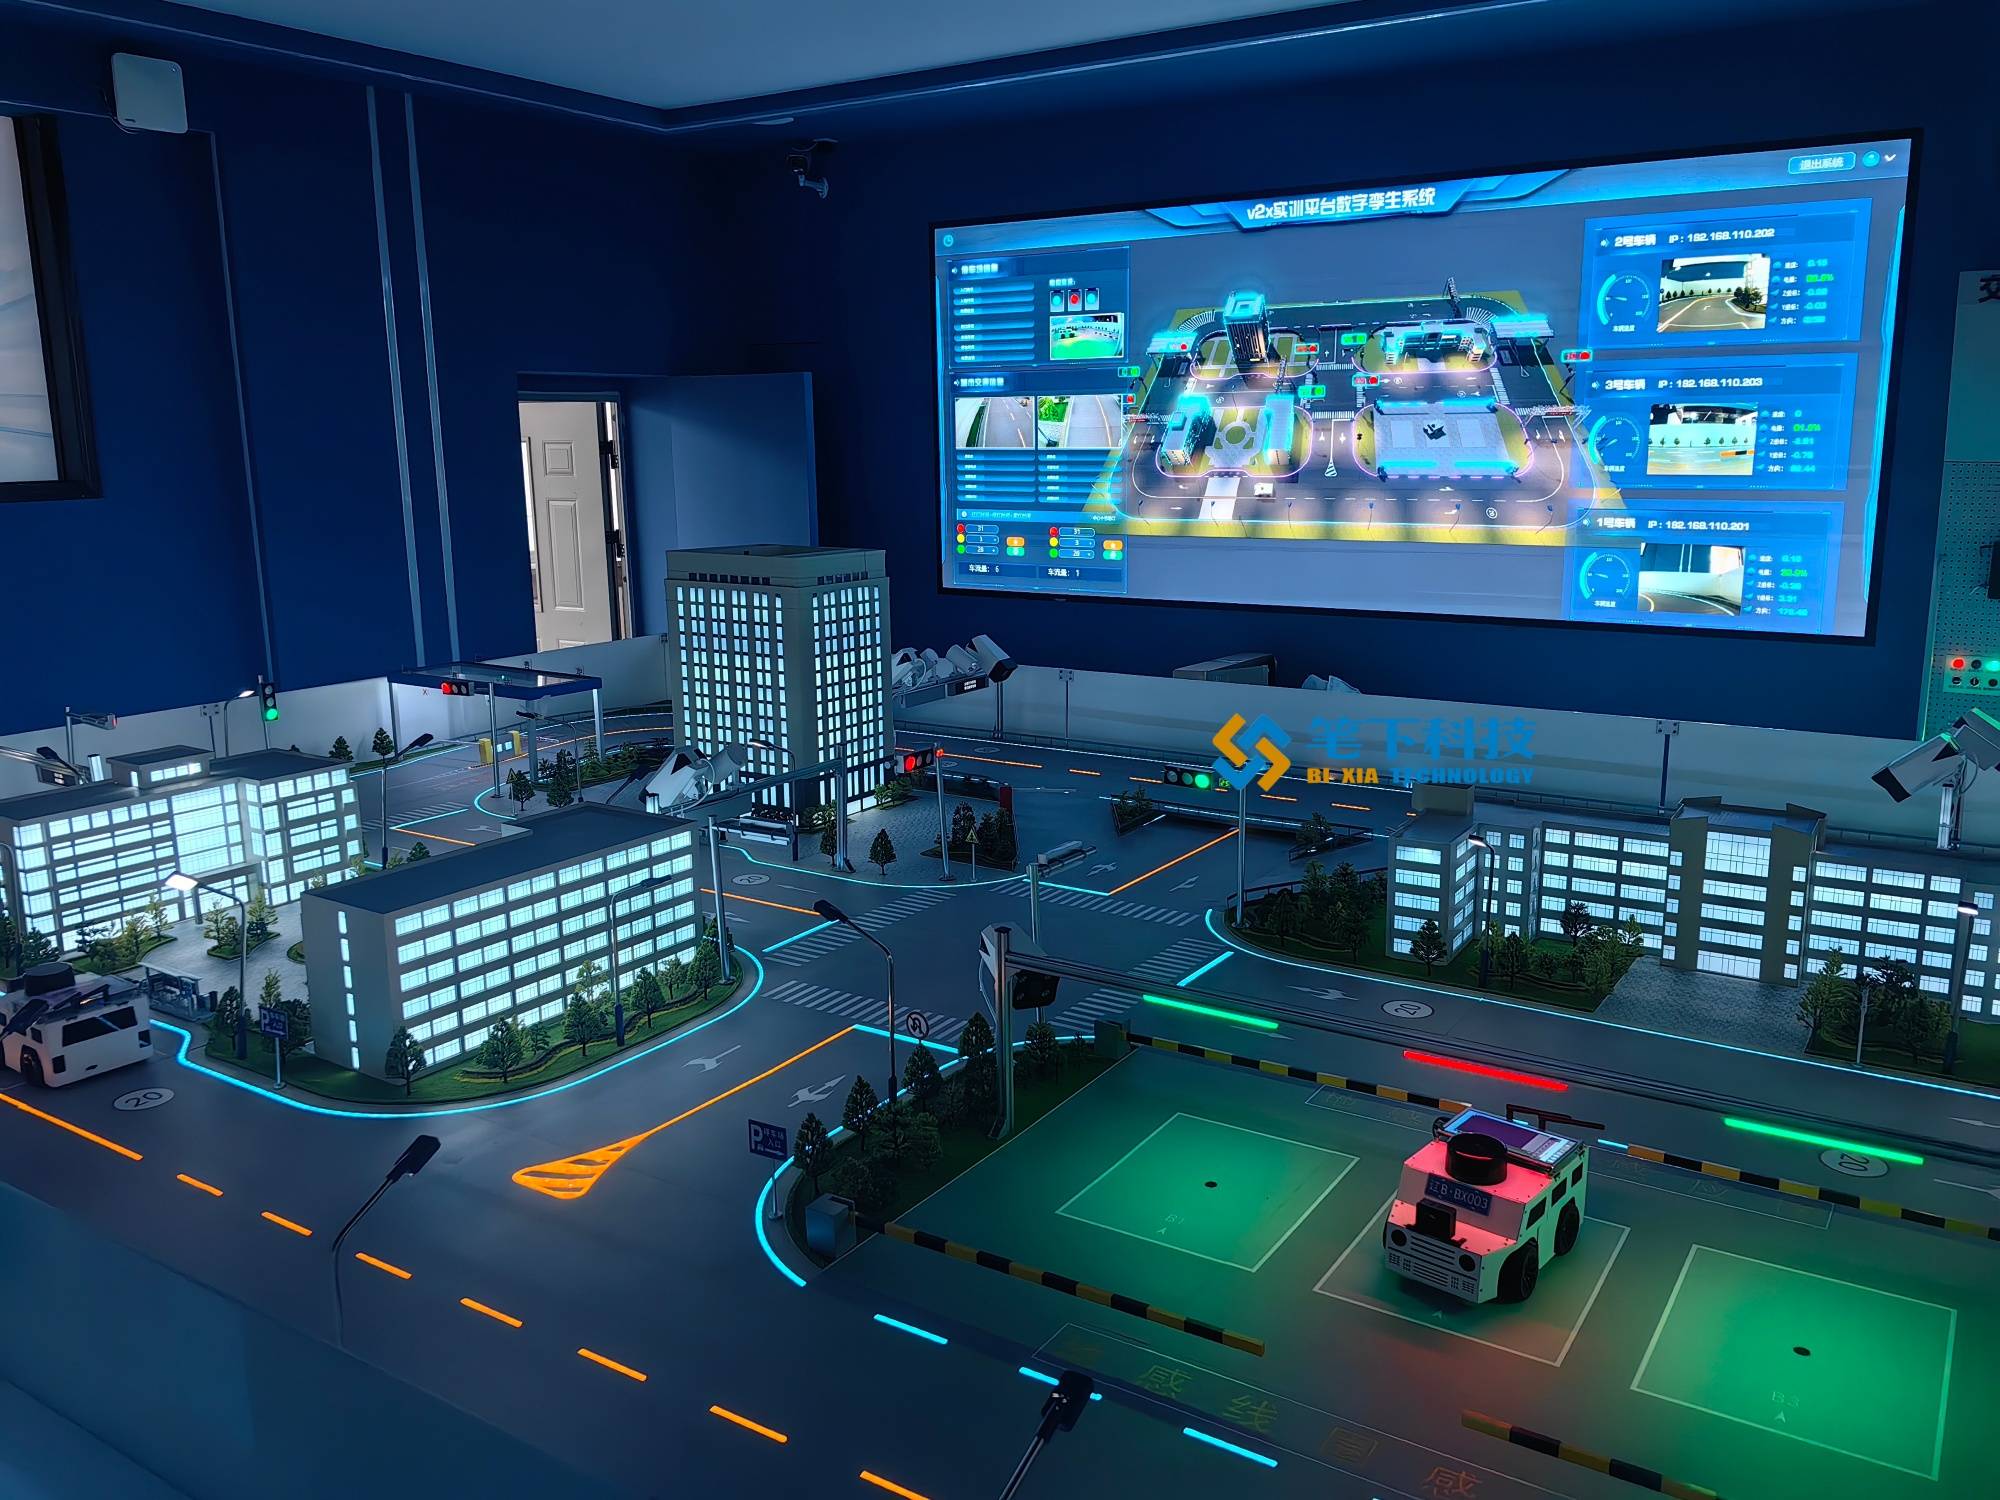 能网联实训小车是专为教学与科研设计的多功能平台,集成多传感器系统与线控底盘,支持环境感知、自动驾驶算法验证及底盘控制等核
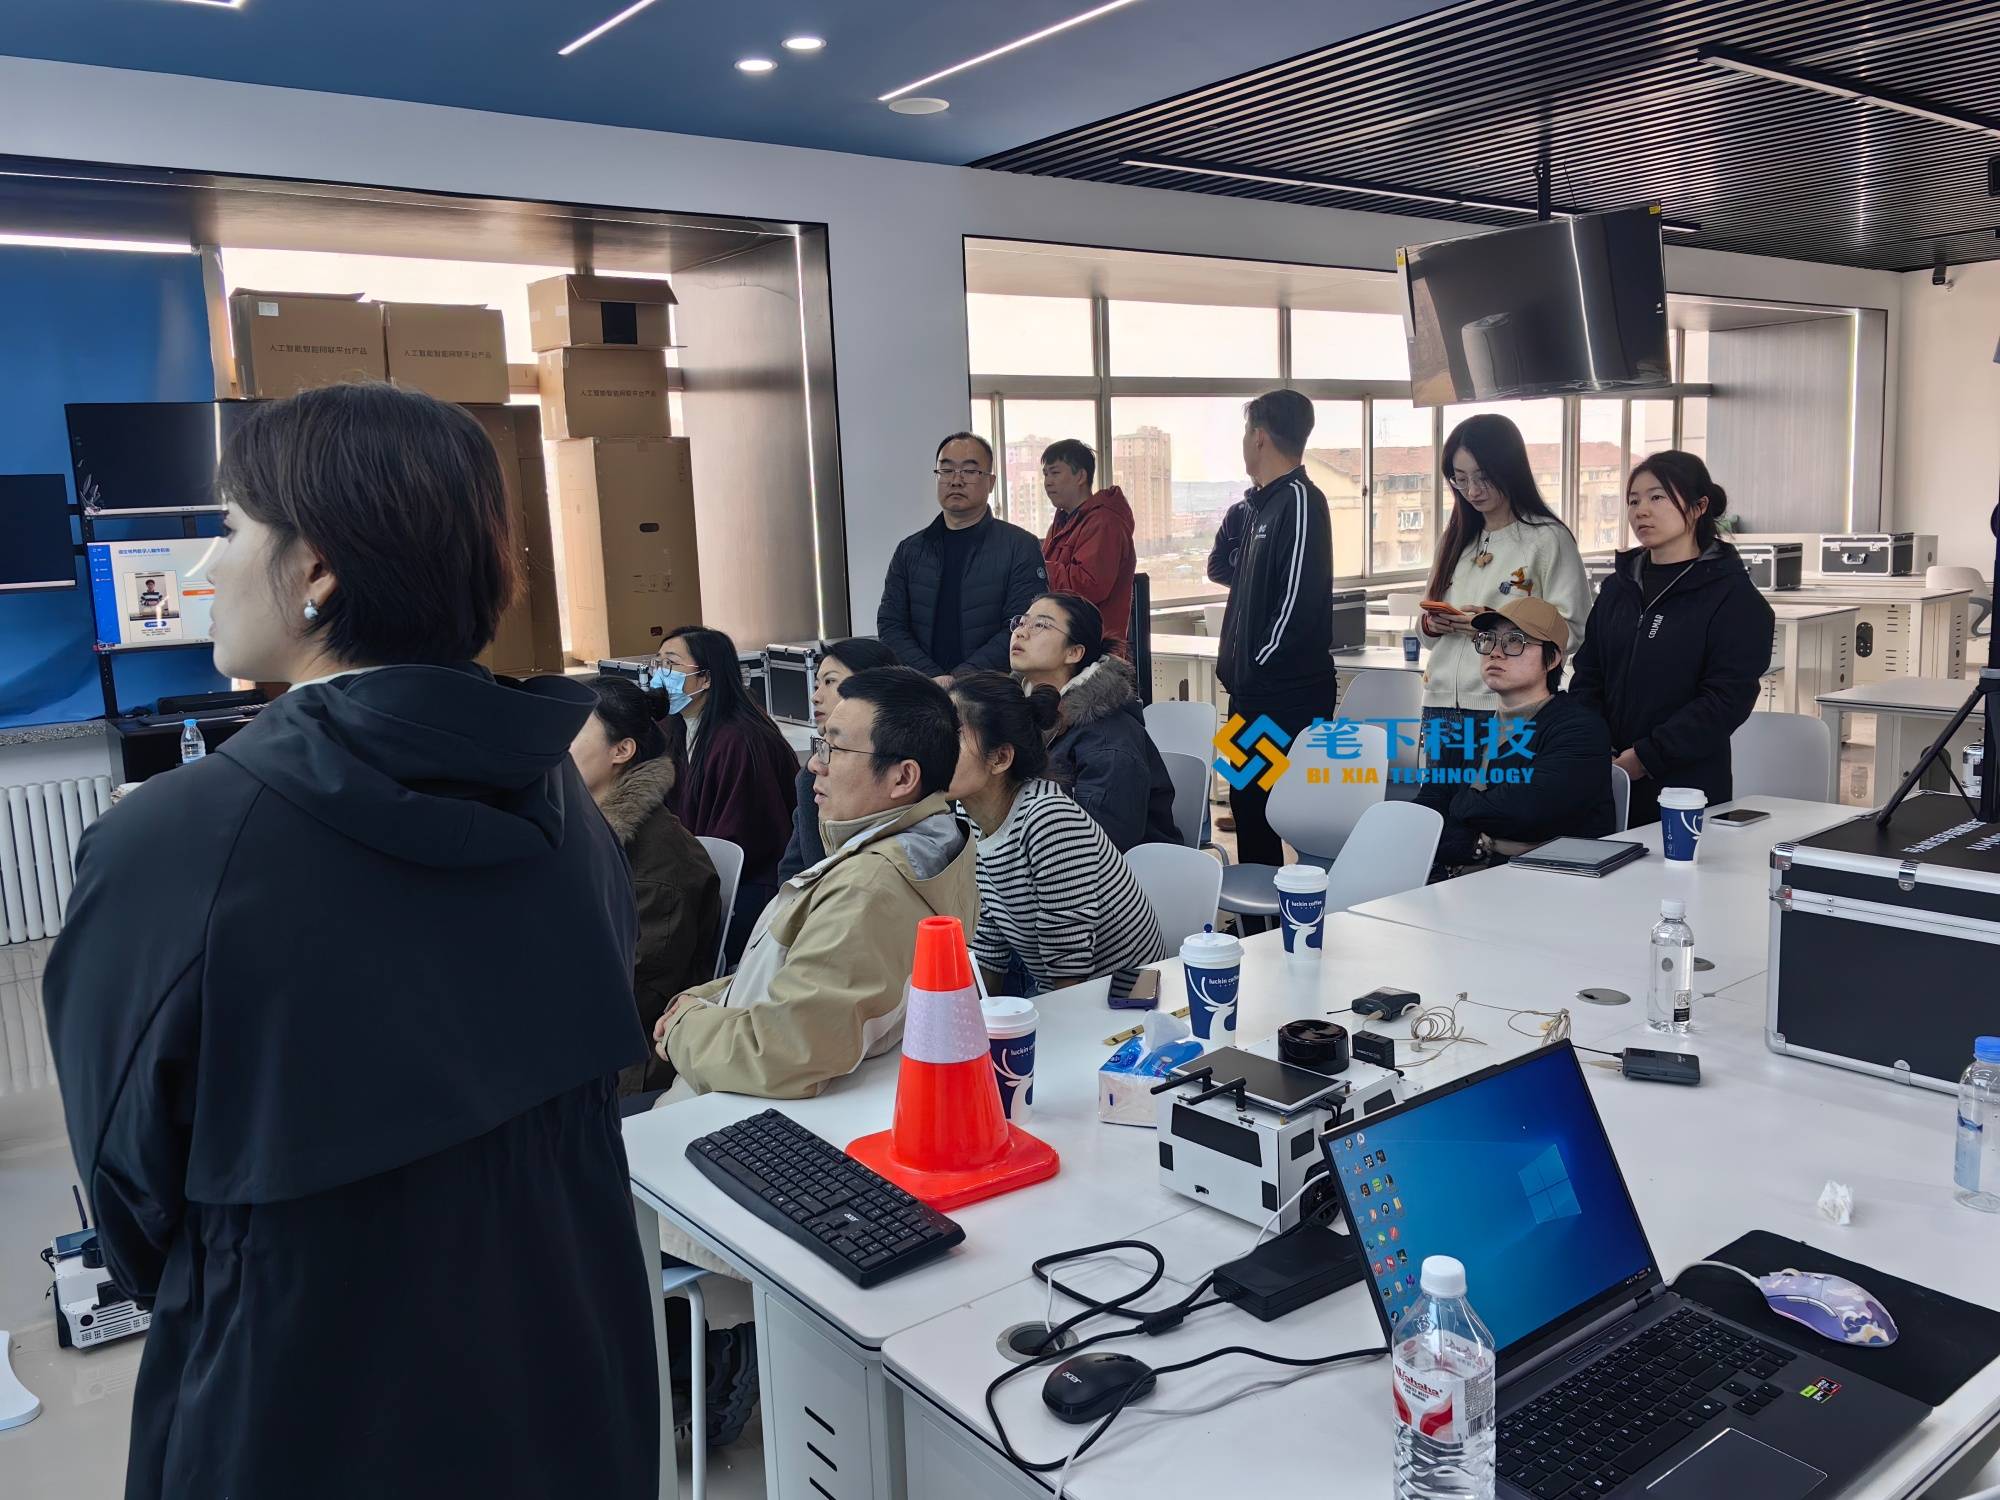 实训交通教学培训中
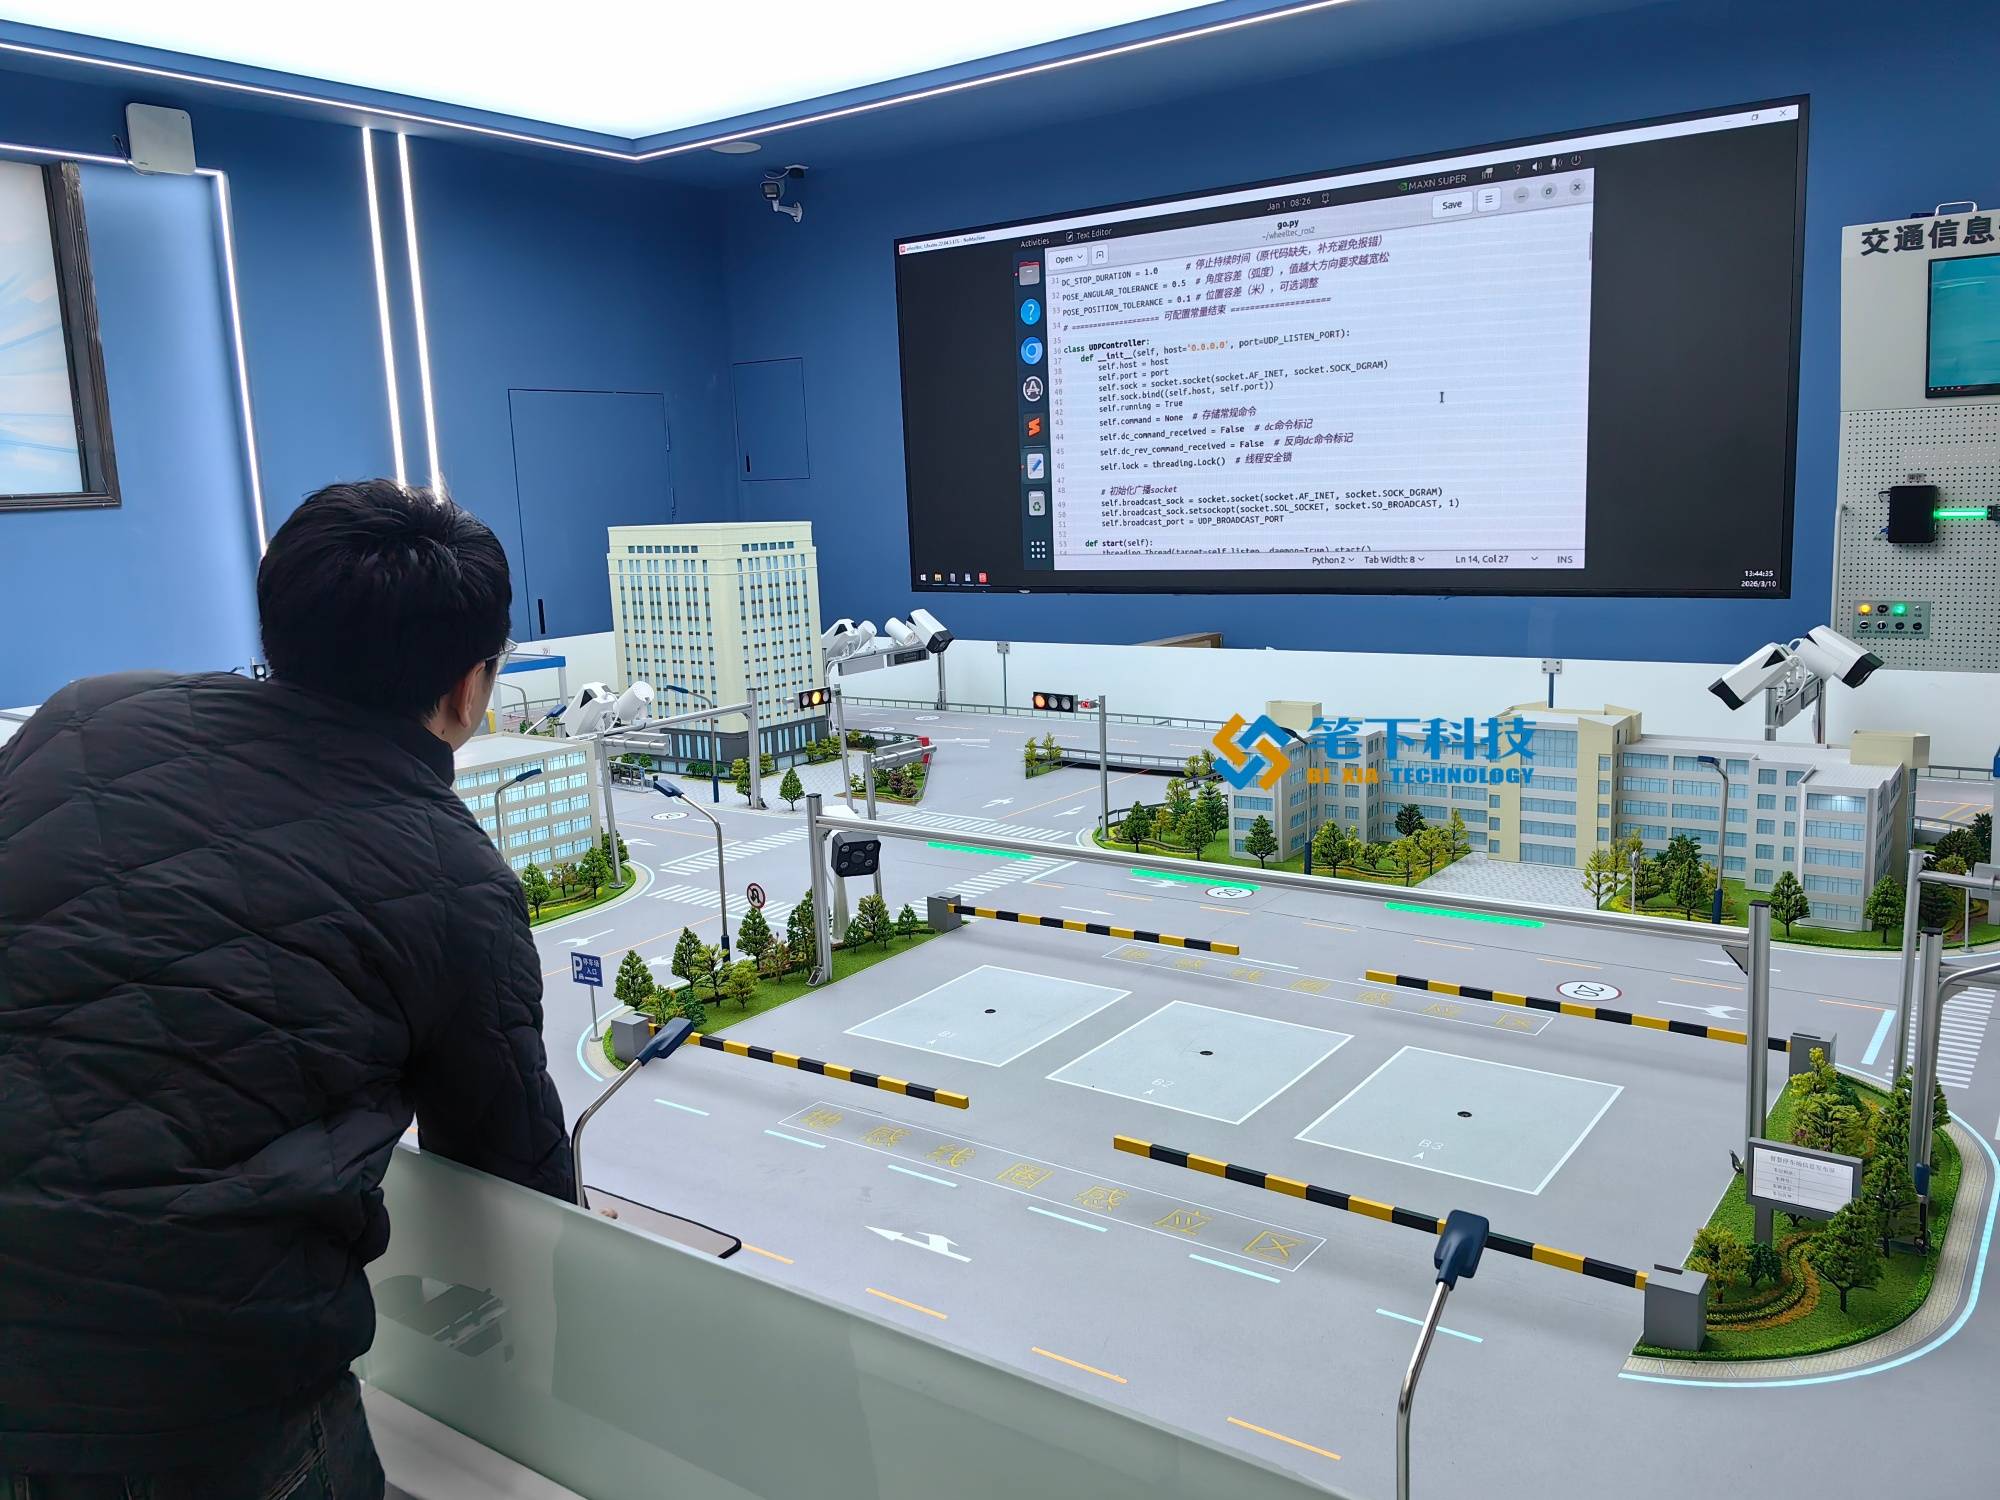 智能车代码展示
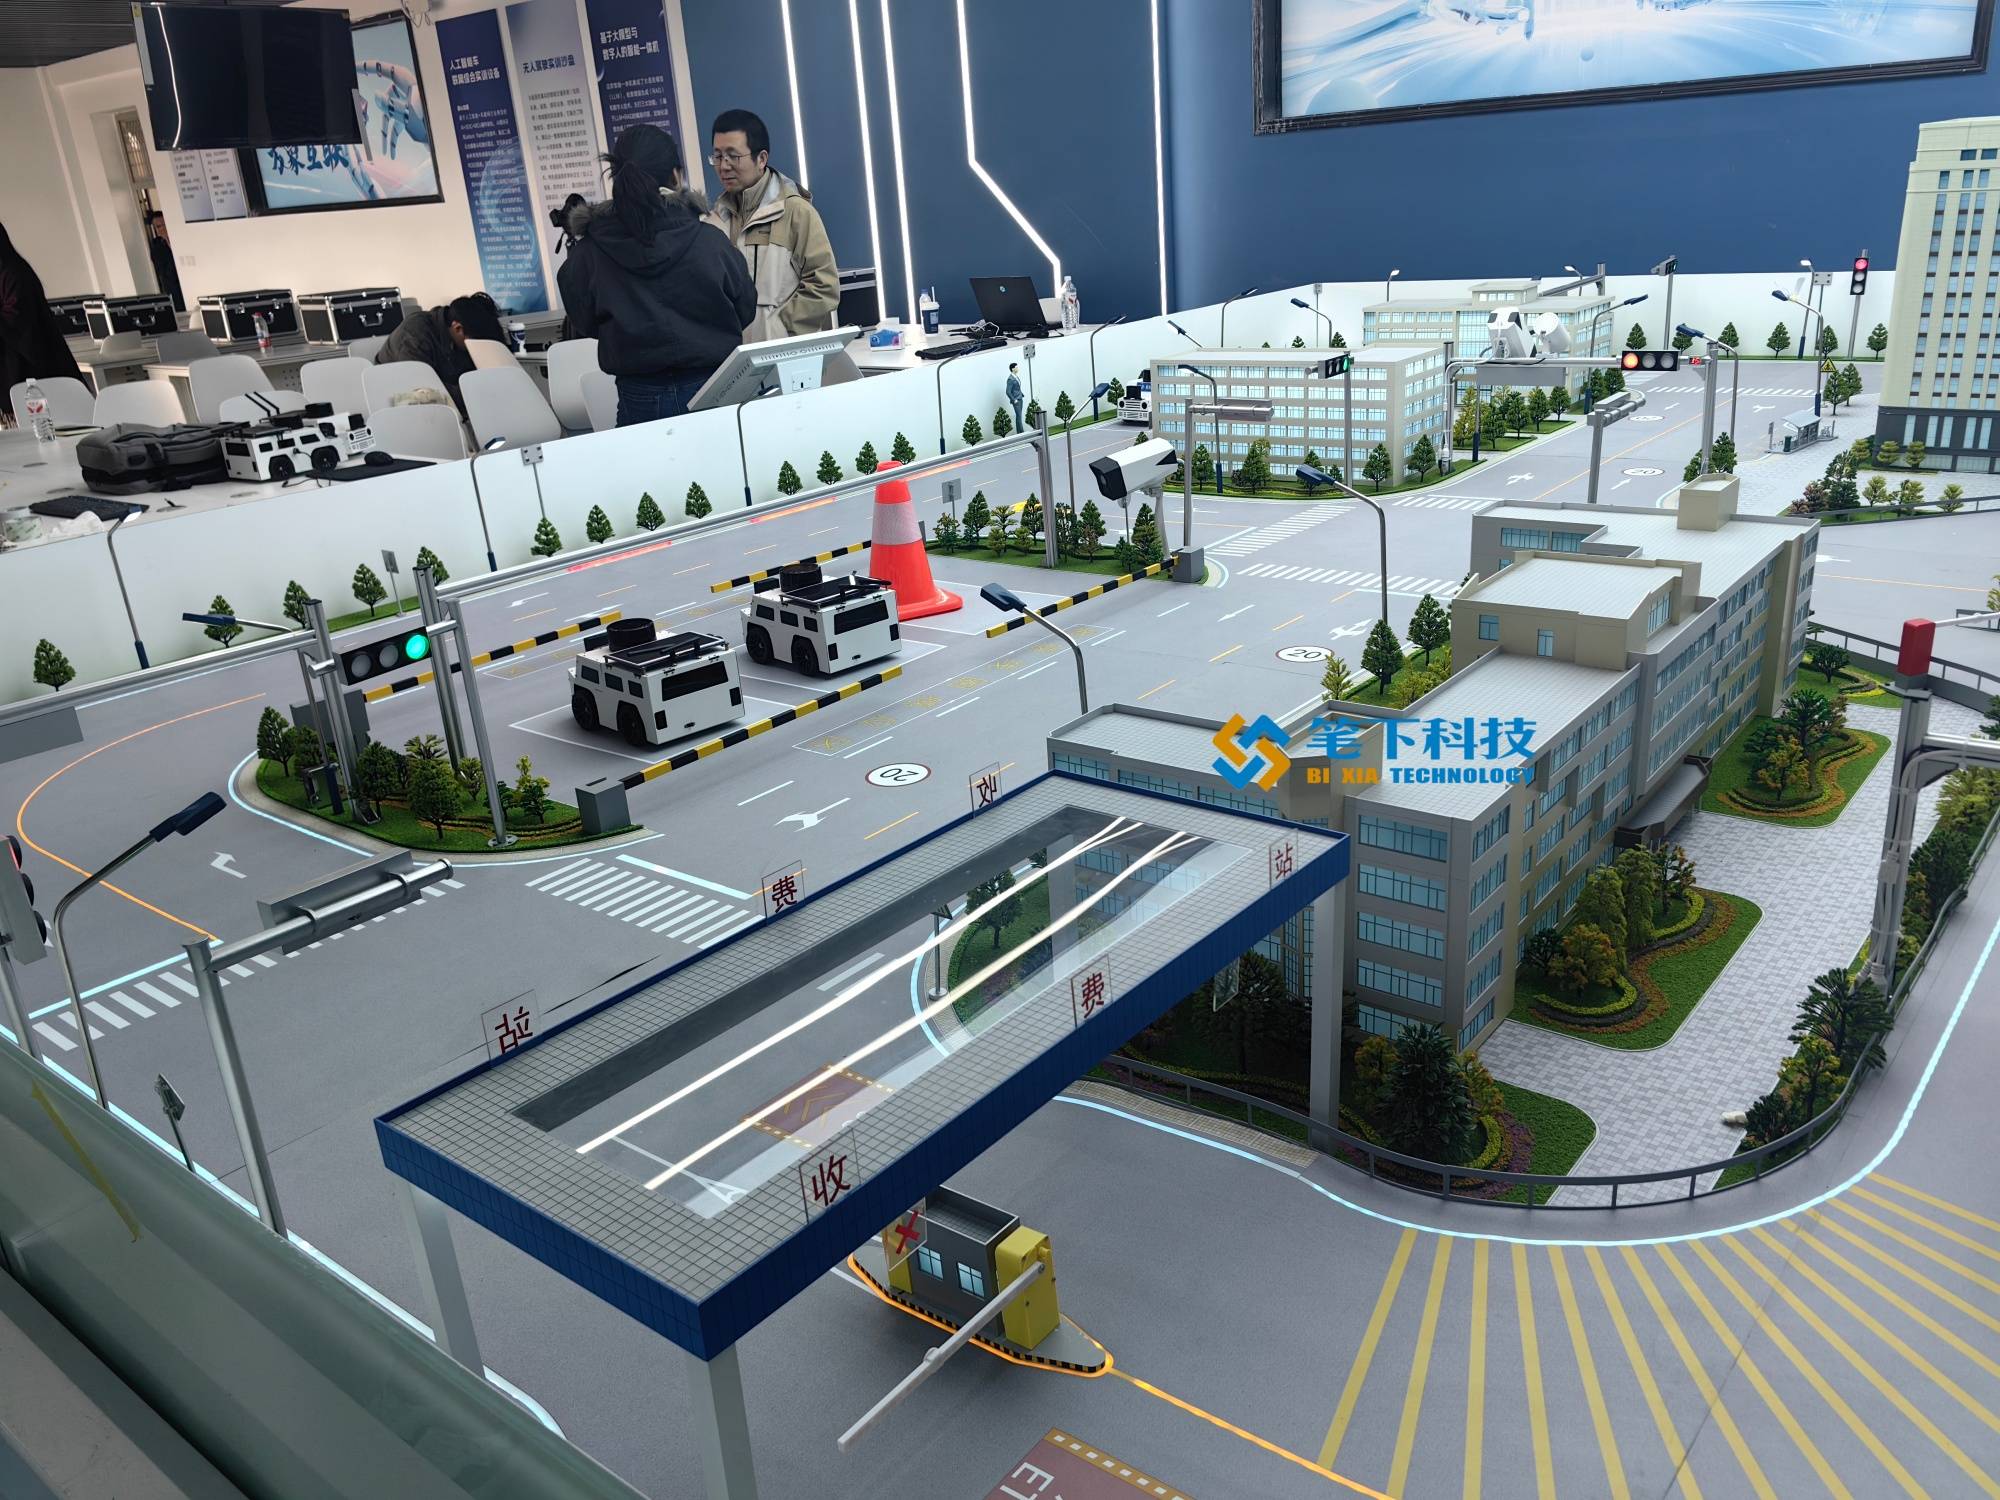 实训车
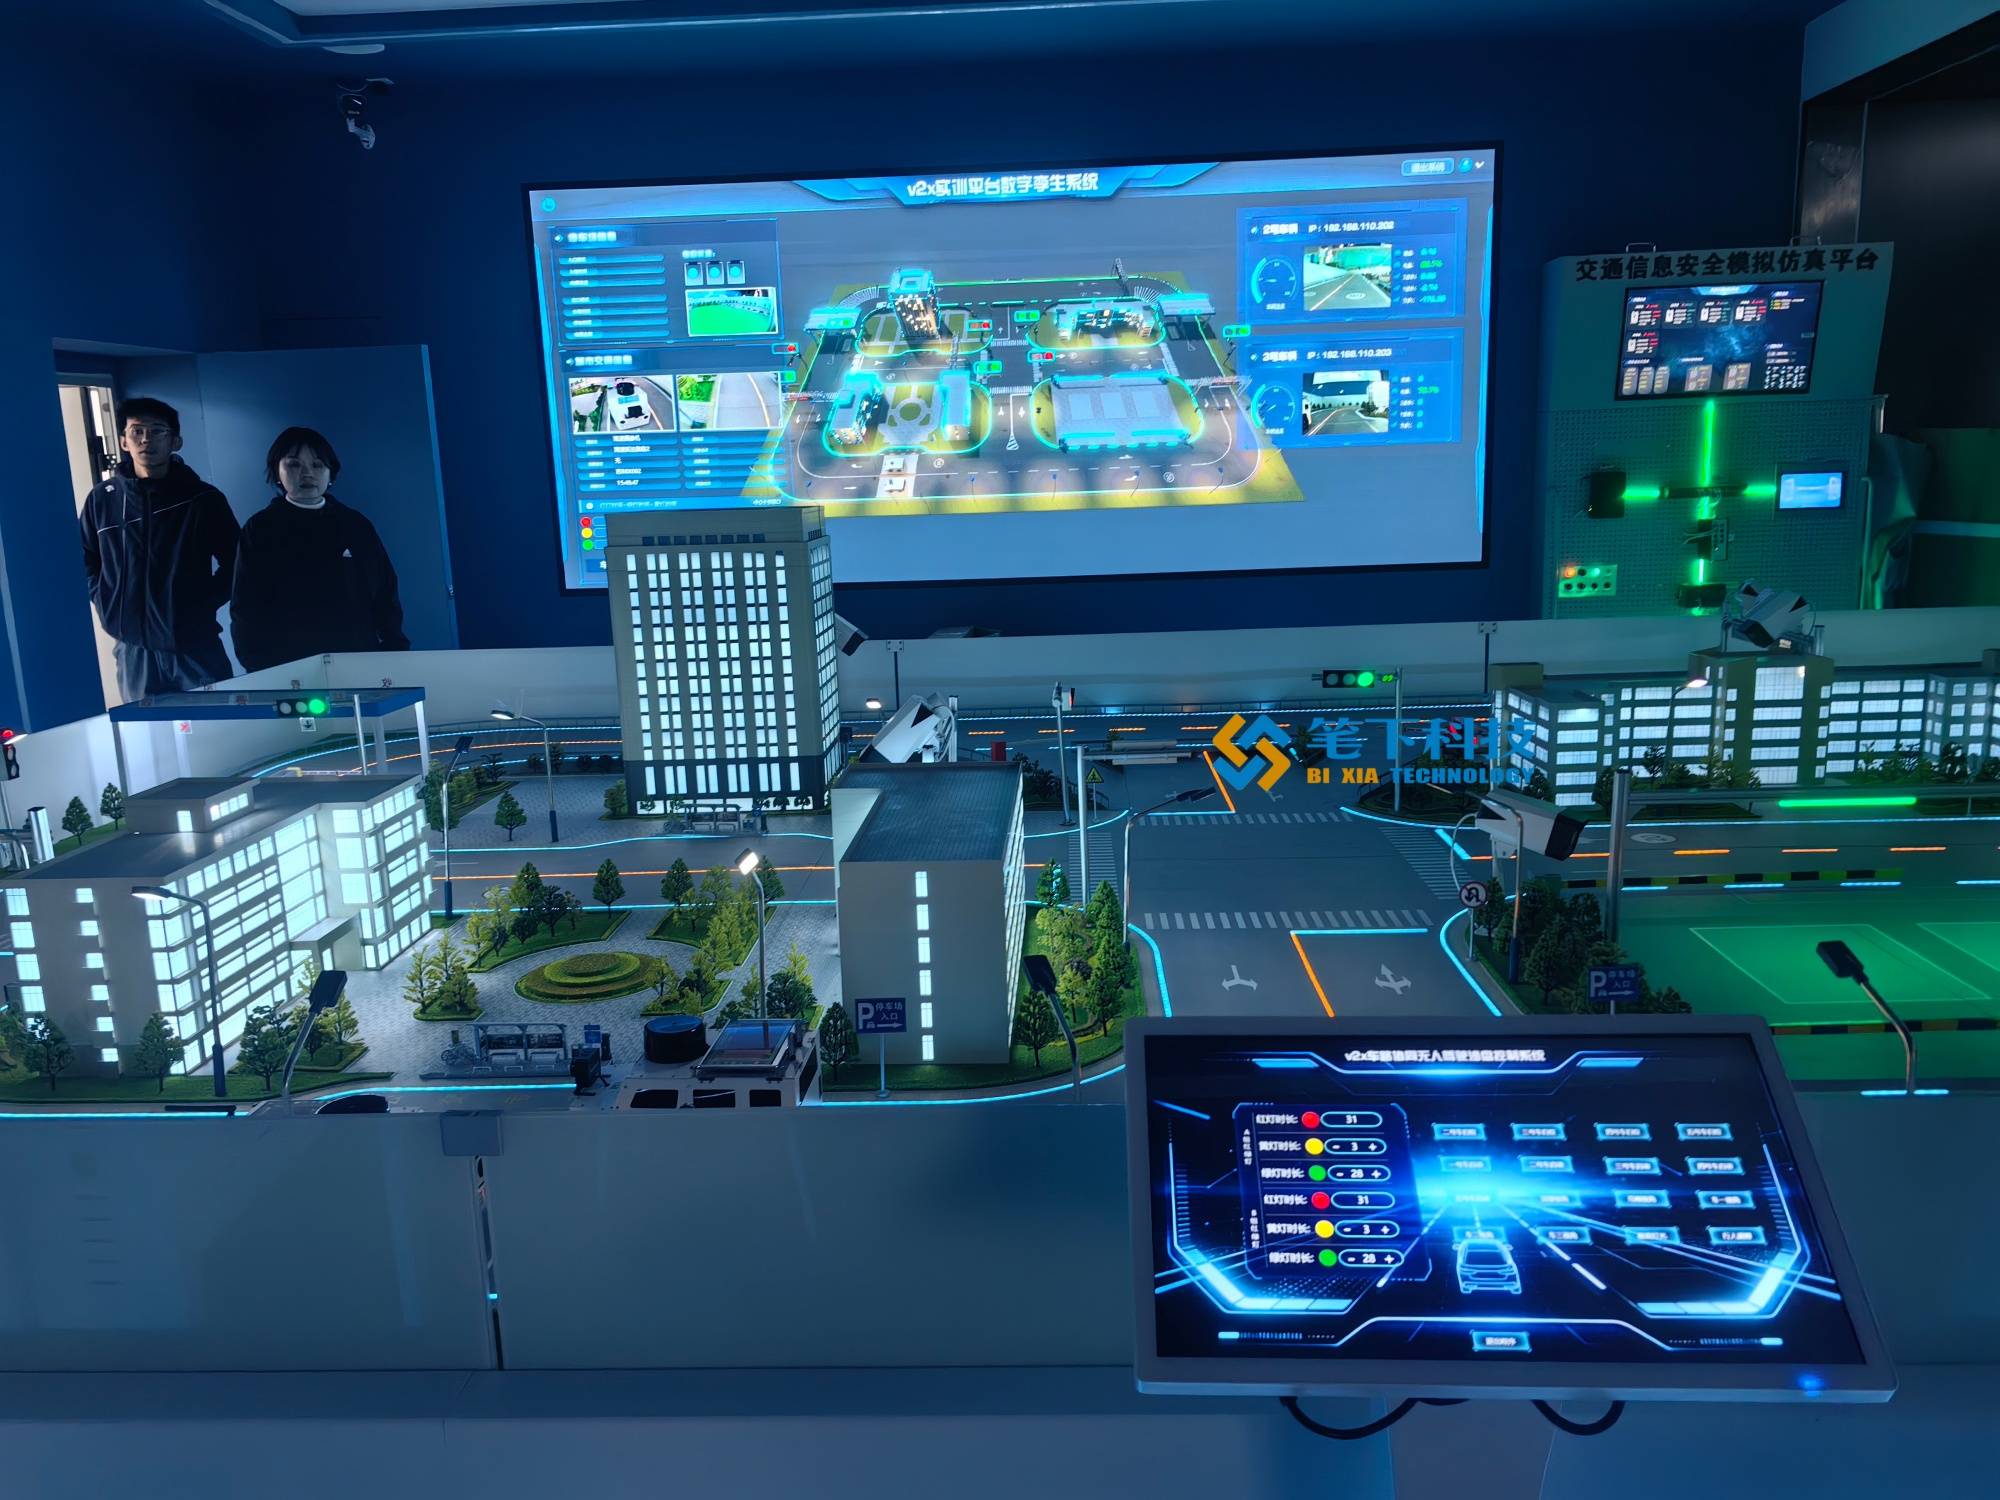 教学车实训
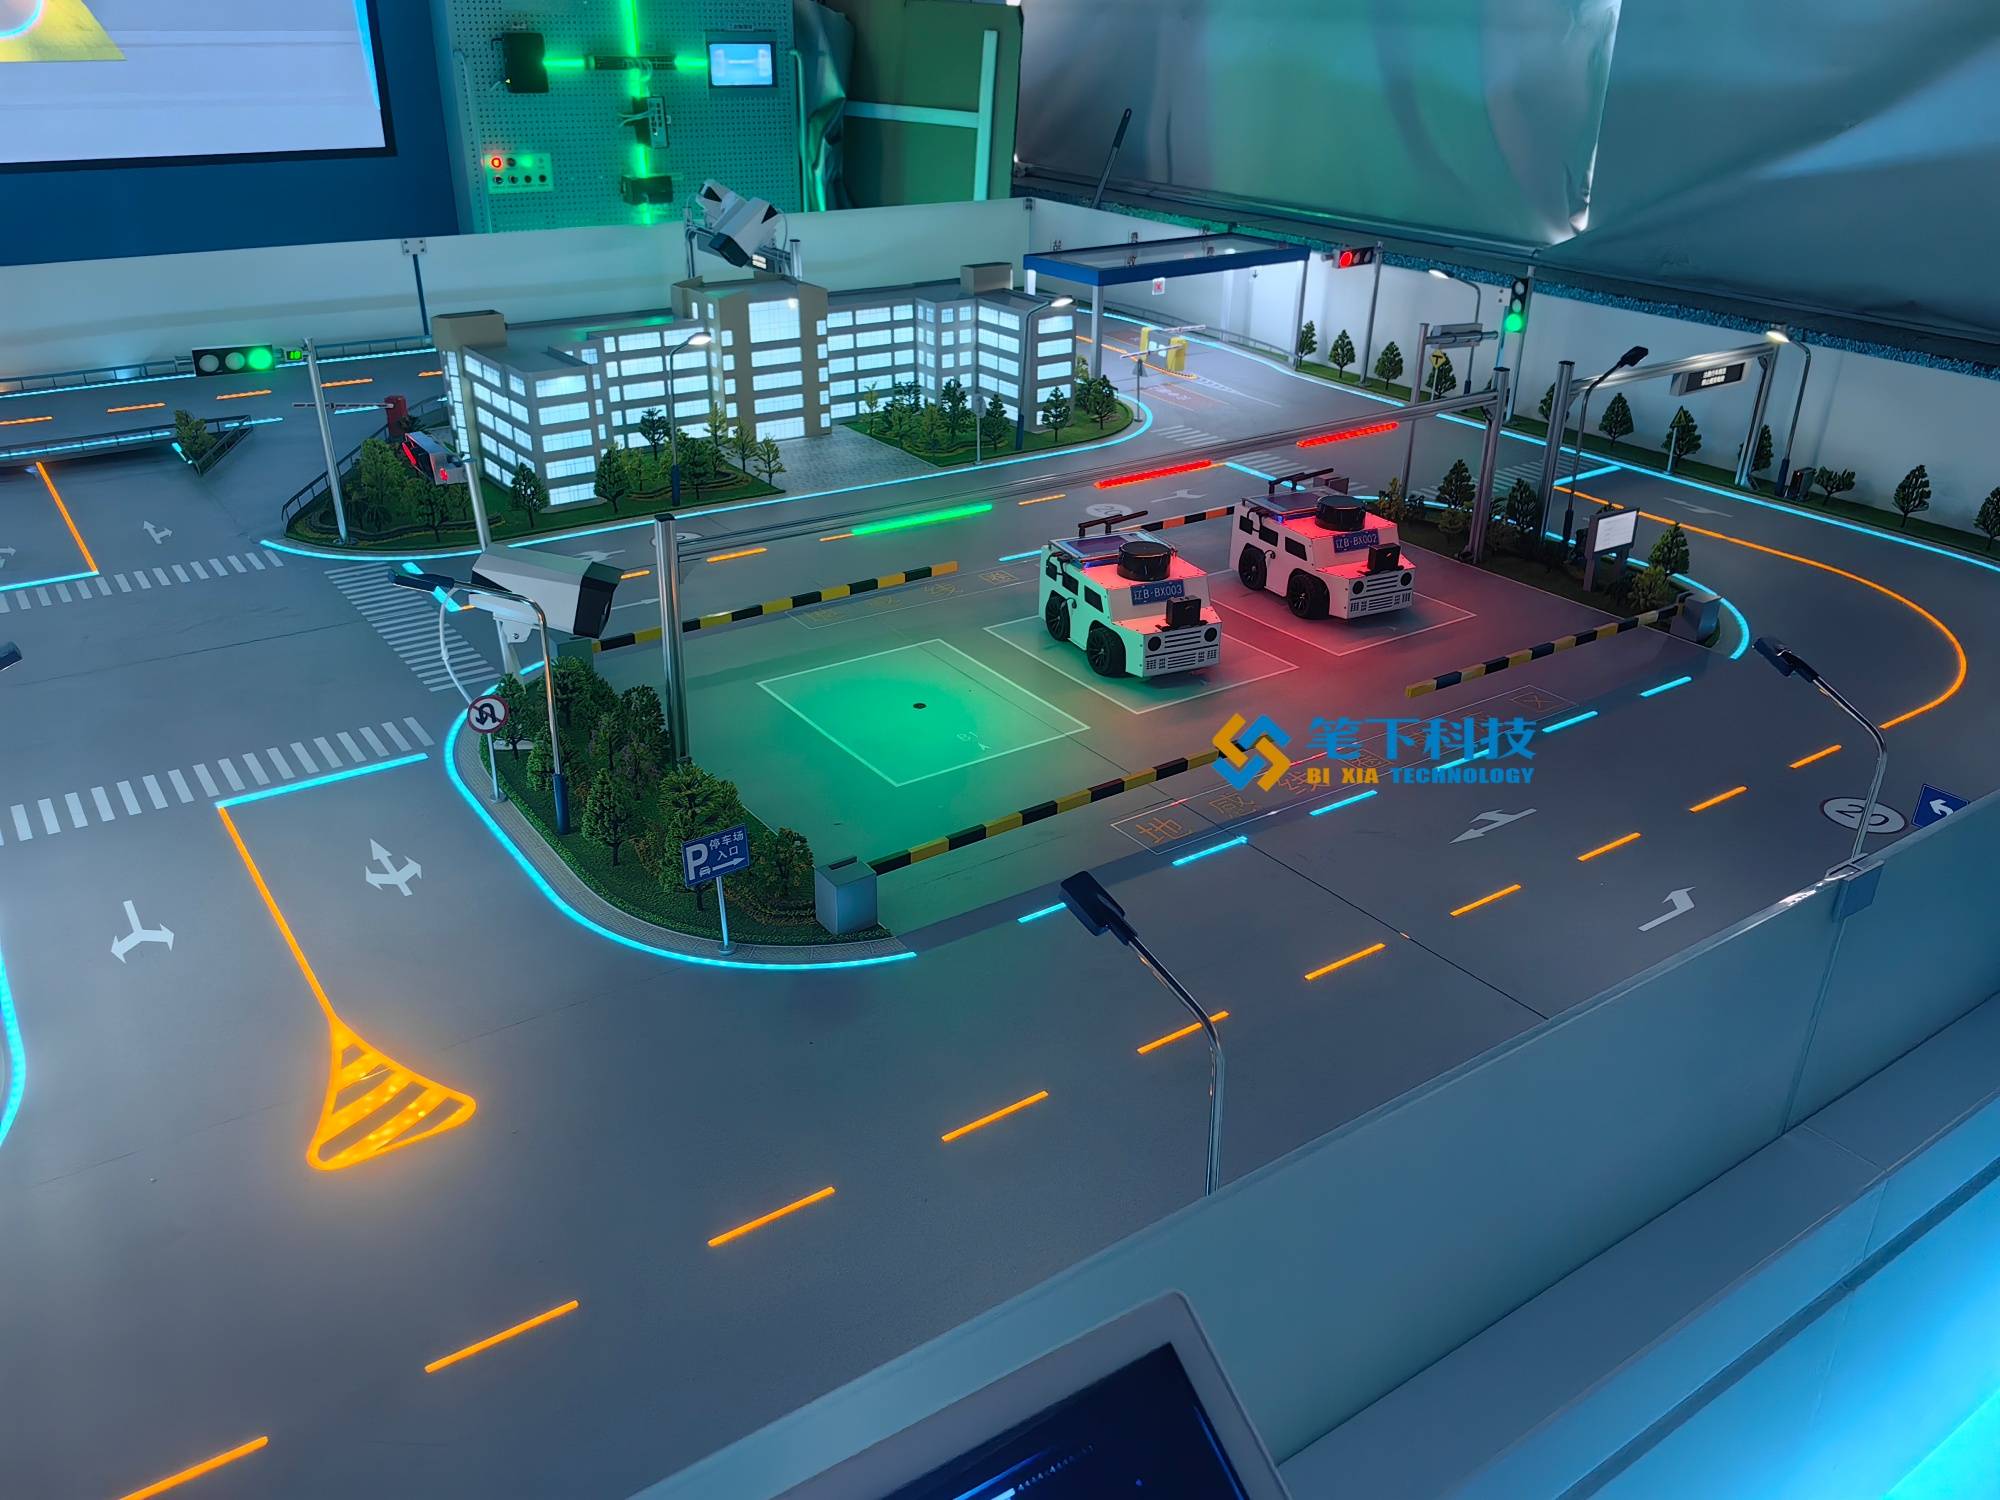 智能小车实训














