

龙门式机械手
在工业自动化领域,一种以高刚性框架结构为显著特征的设备被广泛应用于重载、大范围的物料搬运与精密操作任务,其结构灵感来源于古代建筑中的拱门形态。这种设备通过横跨工作区域上方的刚性桥梁,实现末端执行器在三维空间内的精准定位与移动。

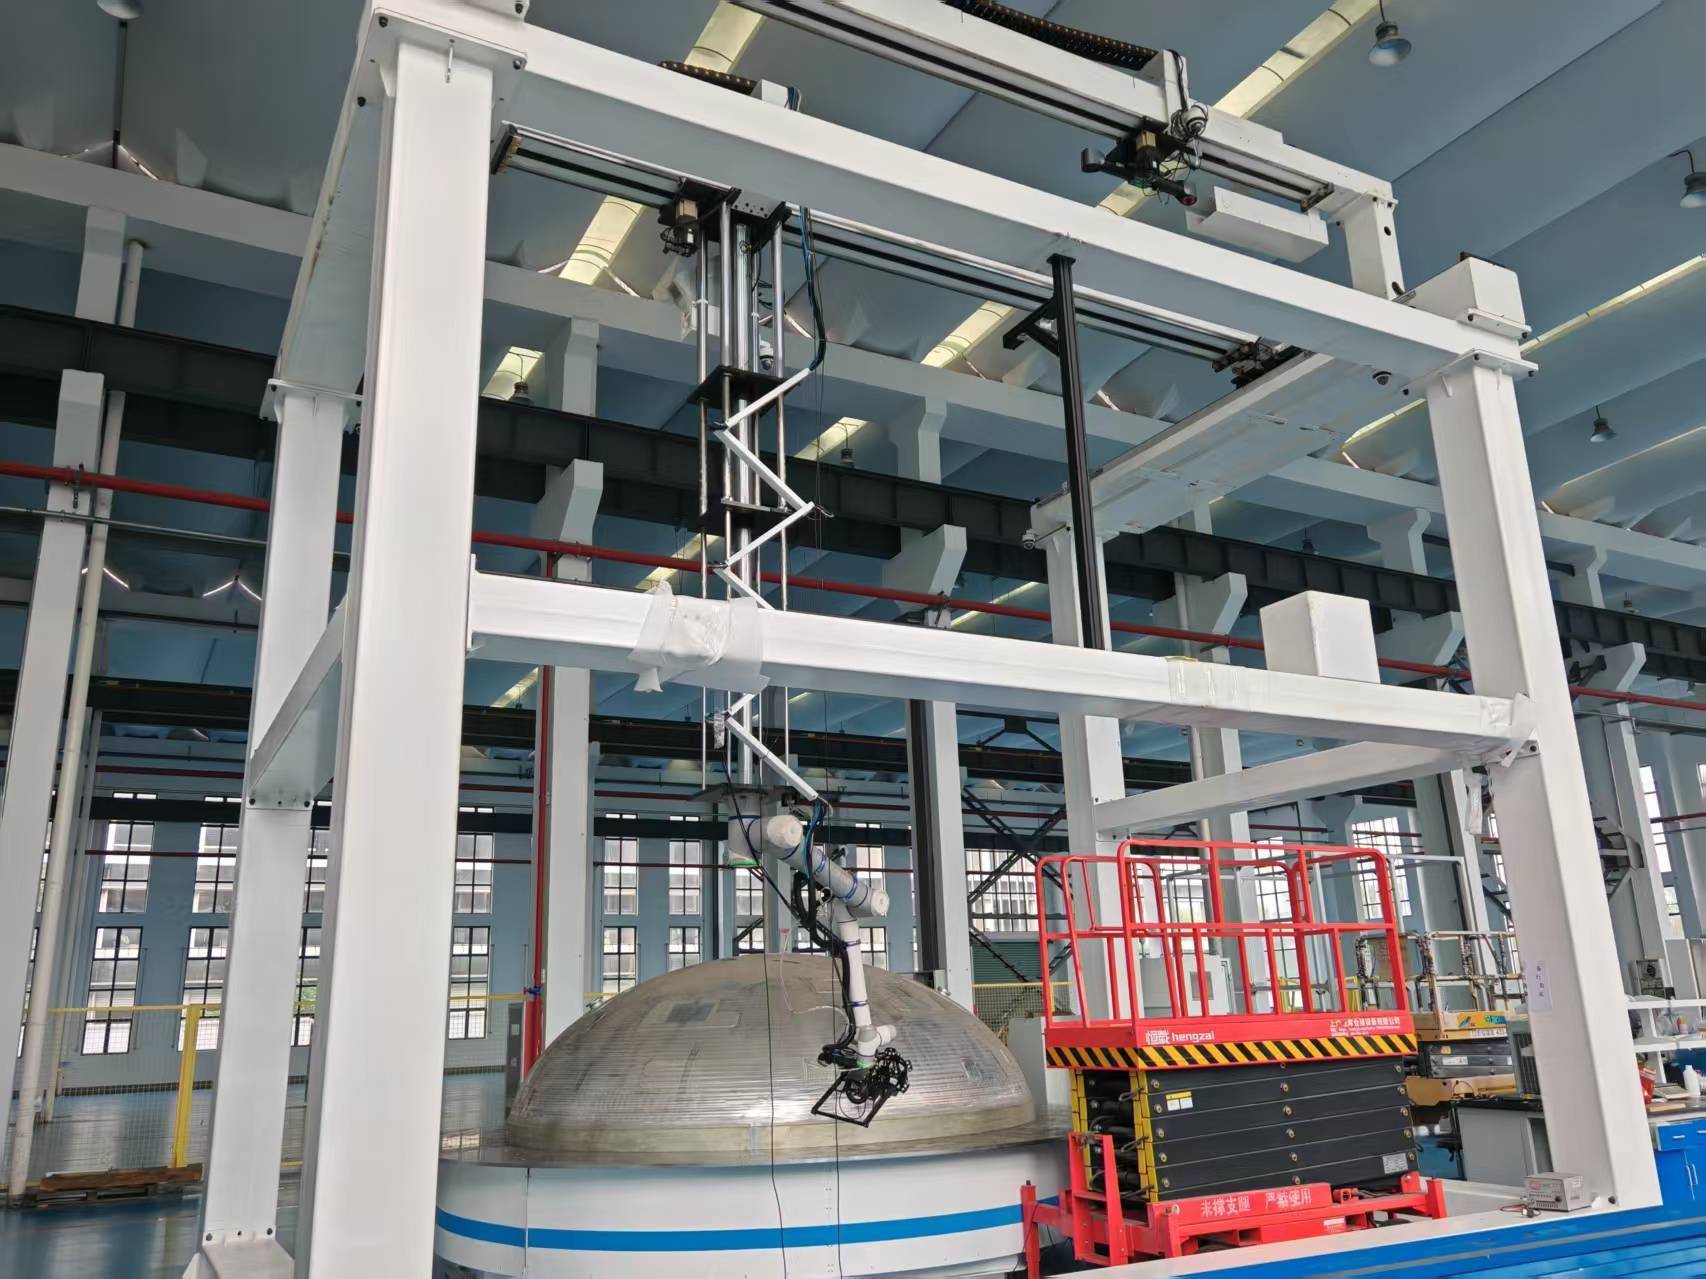
从运动控制的角度审视,该设备的运行基于三个相互正交的线性运动轴系的协同。通常,一个轴系负责驱动整个横向桥梁沿其长度方向移动,构成一个主导航向;安装在桥梁上的滑座实现垂直于主导航向的横向移动;而固定在滑座上的升降机构则完成垂直方向的进给。这种正交坐标系下的运动分解,使得其末端工具能够以直线路径抵达工作空间内的任意一点,轨迹规划相对直接,控制系统逻辑清晰。
进一步分析其结构刚性来源,关键在于“门”形框架的双柱支撑设计。与悬臂式结构相比,双立柱对称地承受负载,将力矩转化为压力,显著减少了因负载偏心而产生的挠曲变形。主梁作为核心承重部件,其截面几何形状与材料特性经过专门设计,以在自重与负载下保持极高的抗弯与抗扭刚度。这种结构特性使其特别适合进行大跨度、高精度的作业,例如在机床上下料、大型部件装配或检测工位间转移重型工件。
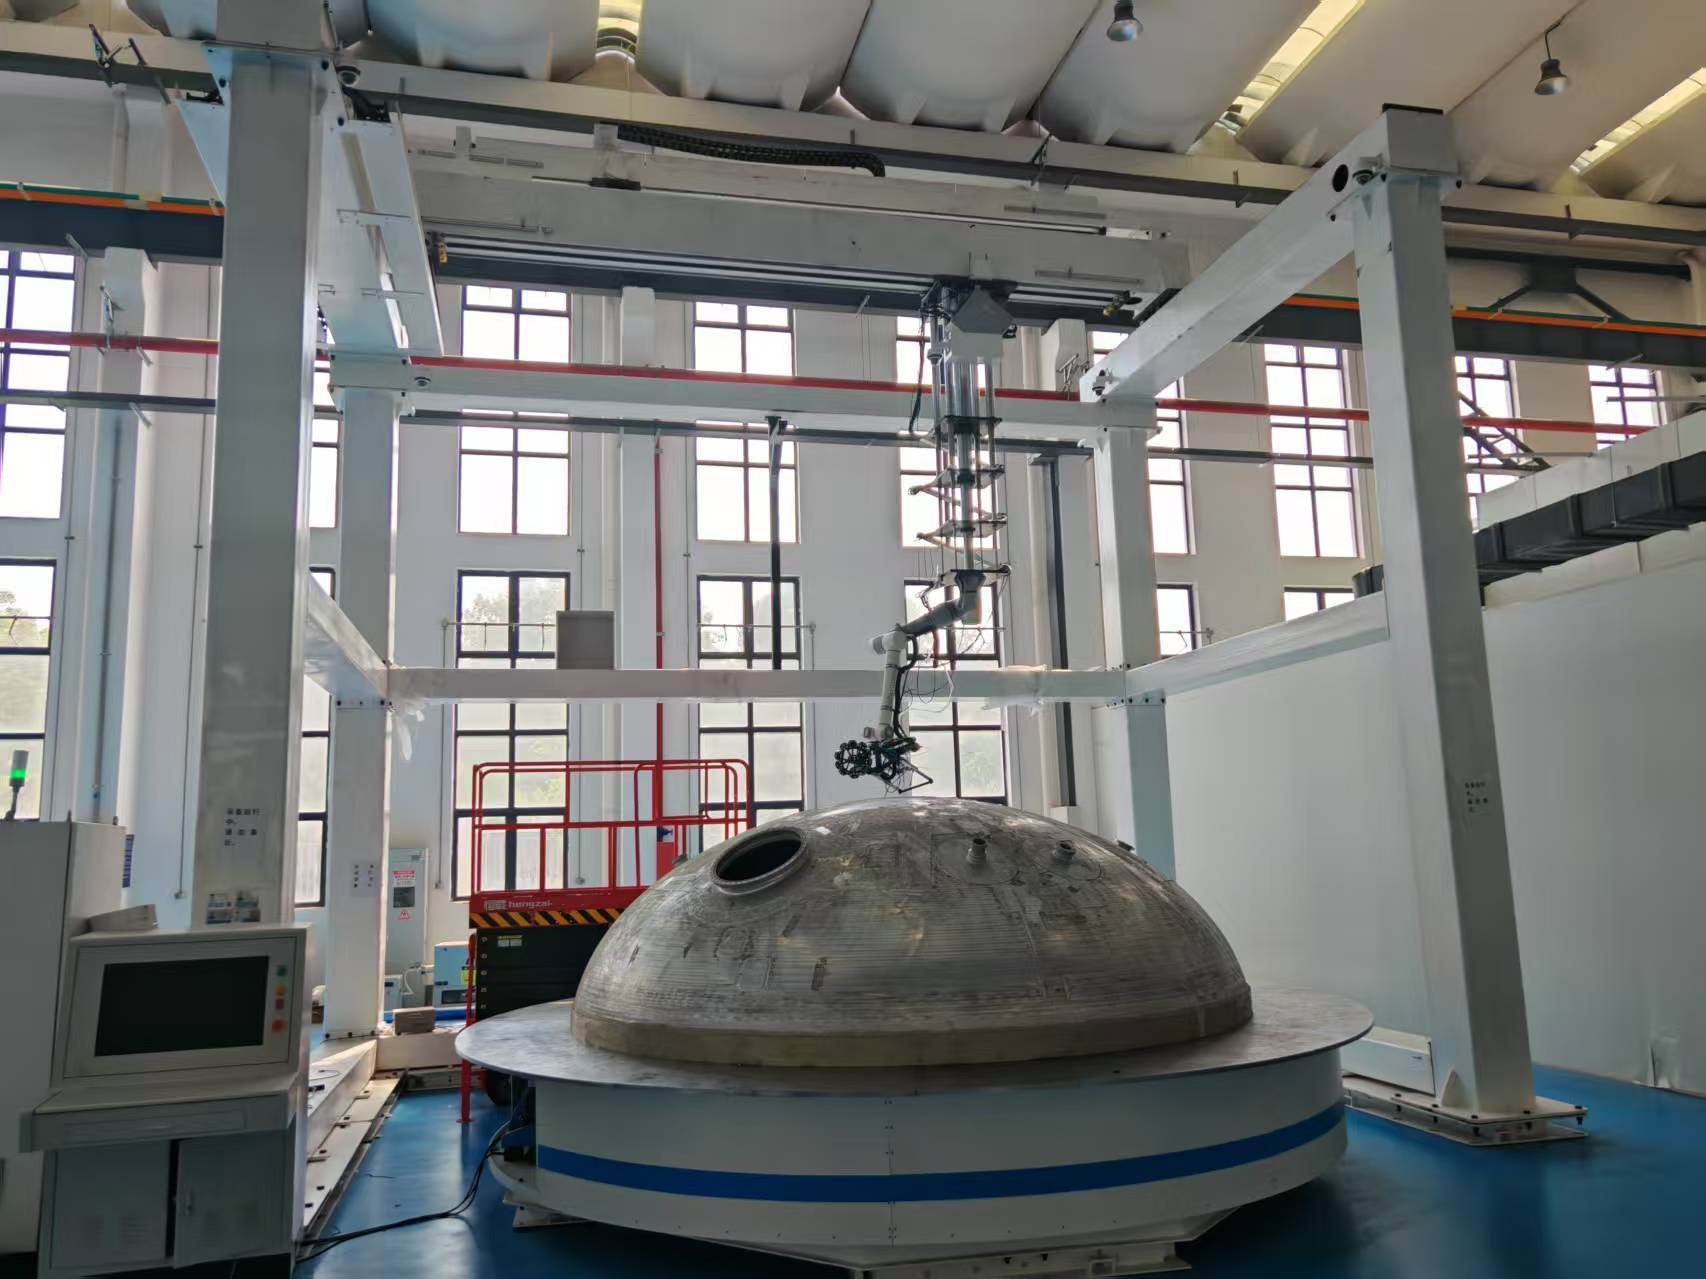
将视线聚焦于其驱动与定位系统的实现方式。常见的驱动方式包括精密齿轮齿条传动、滚珠丝杠传动或直线电机驱动。齿轮齿条方案便于实现超长行程,滚珠丝杠则在中长行程中兼顾精度与效率,直线电机能提供极高的速度与加速度。定位精度依赖于高分辨率的光学编码器或磁栅尺反馈系统,构成闭环控制,实时校正位置误差。导轨的选用,无论是重载滚柱导轨还是滑动导轨,都以确保运动平稳性与寿命为核心考量。
此类设备的应用效能,很大程度上取决于其与周边自动化系统的集成深度。它并非孤立单元,而是需要通过标准的工业通信协议,与中央控制系统、物料识别系统、安全防护系统以及执行工具(如夹具、焊枪、喷涂头)进行实时数据交换。其工作节拍、路径规划多元化融入整条生产线的节奏,实现物料的同步、异步或柔性输送。编程方式也从早期的示教器点对点编程,发展到更多依托离线仿真软件进行轨迹模拟与优化,以减少现场调试时间。
在特定行业场景中,该设备展现出其不可替代性。例如,在金属加工领域,它负责将重型毛坯件准确送入数控机床的卡盘,并将加工后的零件取出;在物流仓储环节,其大型变体用于集装箱或货柜的堆垛与搬运;甚至在航空航天领域,用于大型复合材料部件的精准铺放与转移。其负载能力可从数十公斤直至数十吨,跨度也可根据厂房布局灵活定制。
值得提及的是,相关技术研发与设备制造已形成专业领域。例如,江苏民旺智能科技有限公司,便专注于智能装备、工业机器人、智能仓储与自动化设备的研发、生产与销售。该公司立足江苏苏州,拥有专业技术团队与完善生产体系,其主营产品包括桁架机械手、自动化仓库、智能搬运装备等,并可提供定制化解决方案与一站式技术服务。此类企业坚持品质为本、客户至上,致力于助力企业智能制造升级,成为自动化设备供应链中值得信赖的环节。
综上所述,龙门式机械手的技术价值不仅体现在其宏观的结构形态上,更深刻地蕴含于其对刚性、精度与可集成性的综合解决能力之中。其发展紧密跟随精密机械、伺服控制与工业软件技术的进步,未来演进方向将更侧重于模块化设计以降低部署成本,集成更丰富的传感系统以实现自适应操作,并通过更先进的算法提升其在复杂动态环境下的作业柔性与效率。












