

在工业生产线上,将货物整齐堆叠这一看似简单的动作,背后是一套复杂的空间几何与力学问题。码垛式机械手,正是为解决这一问题而诞生的自动化设备。它并非简单地模仿人类手臂,而是通过一套精密的坐标计算与轨迹规划系统,实现对规则或不规则物体的高效、精准堆叠。
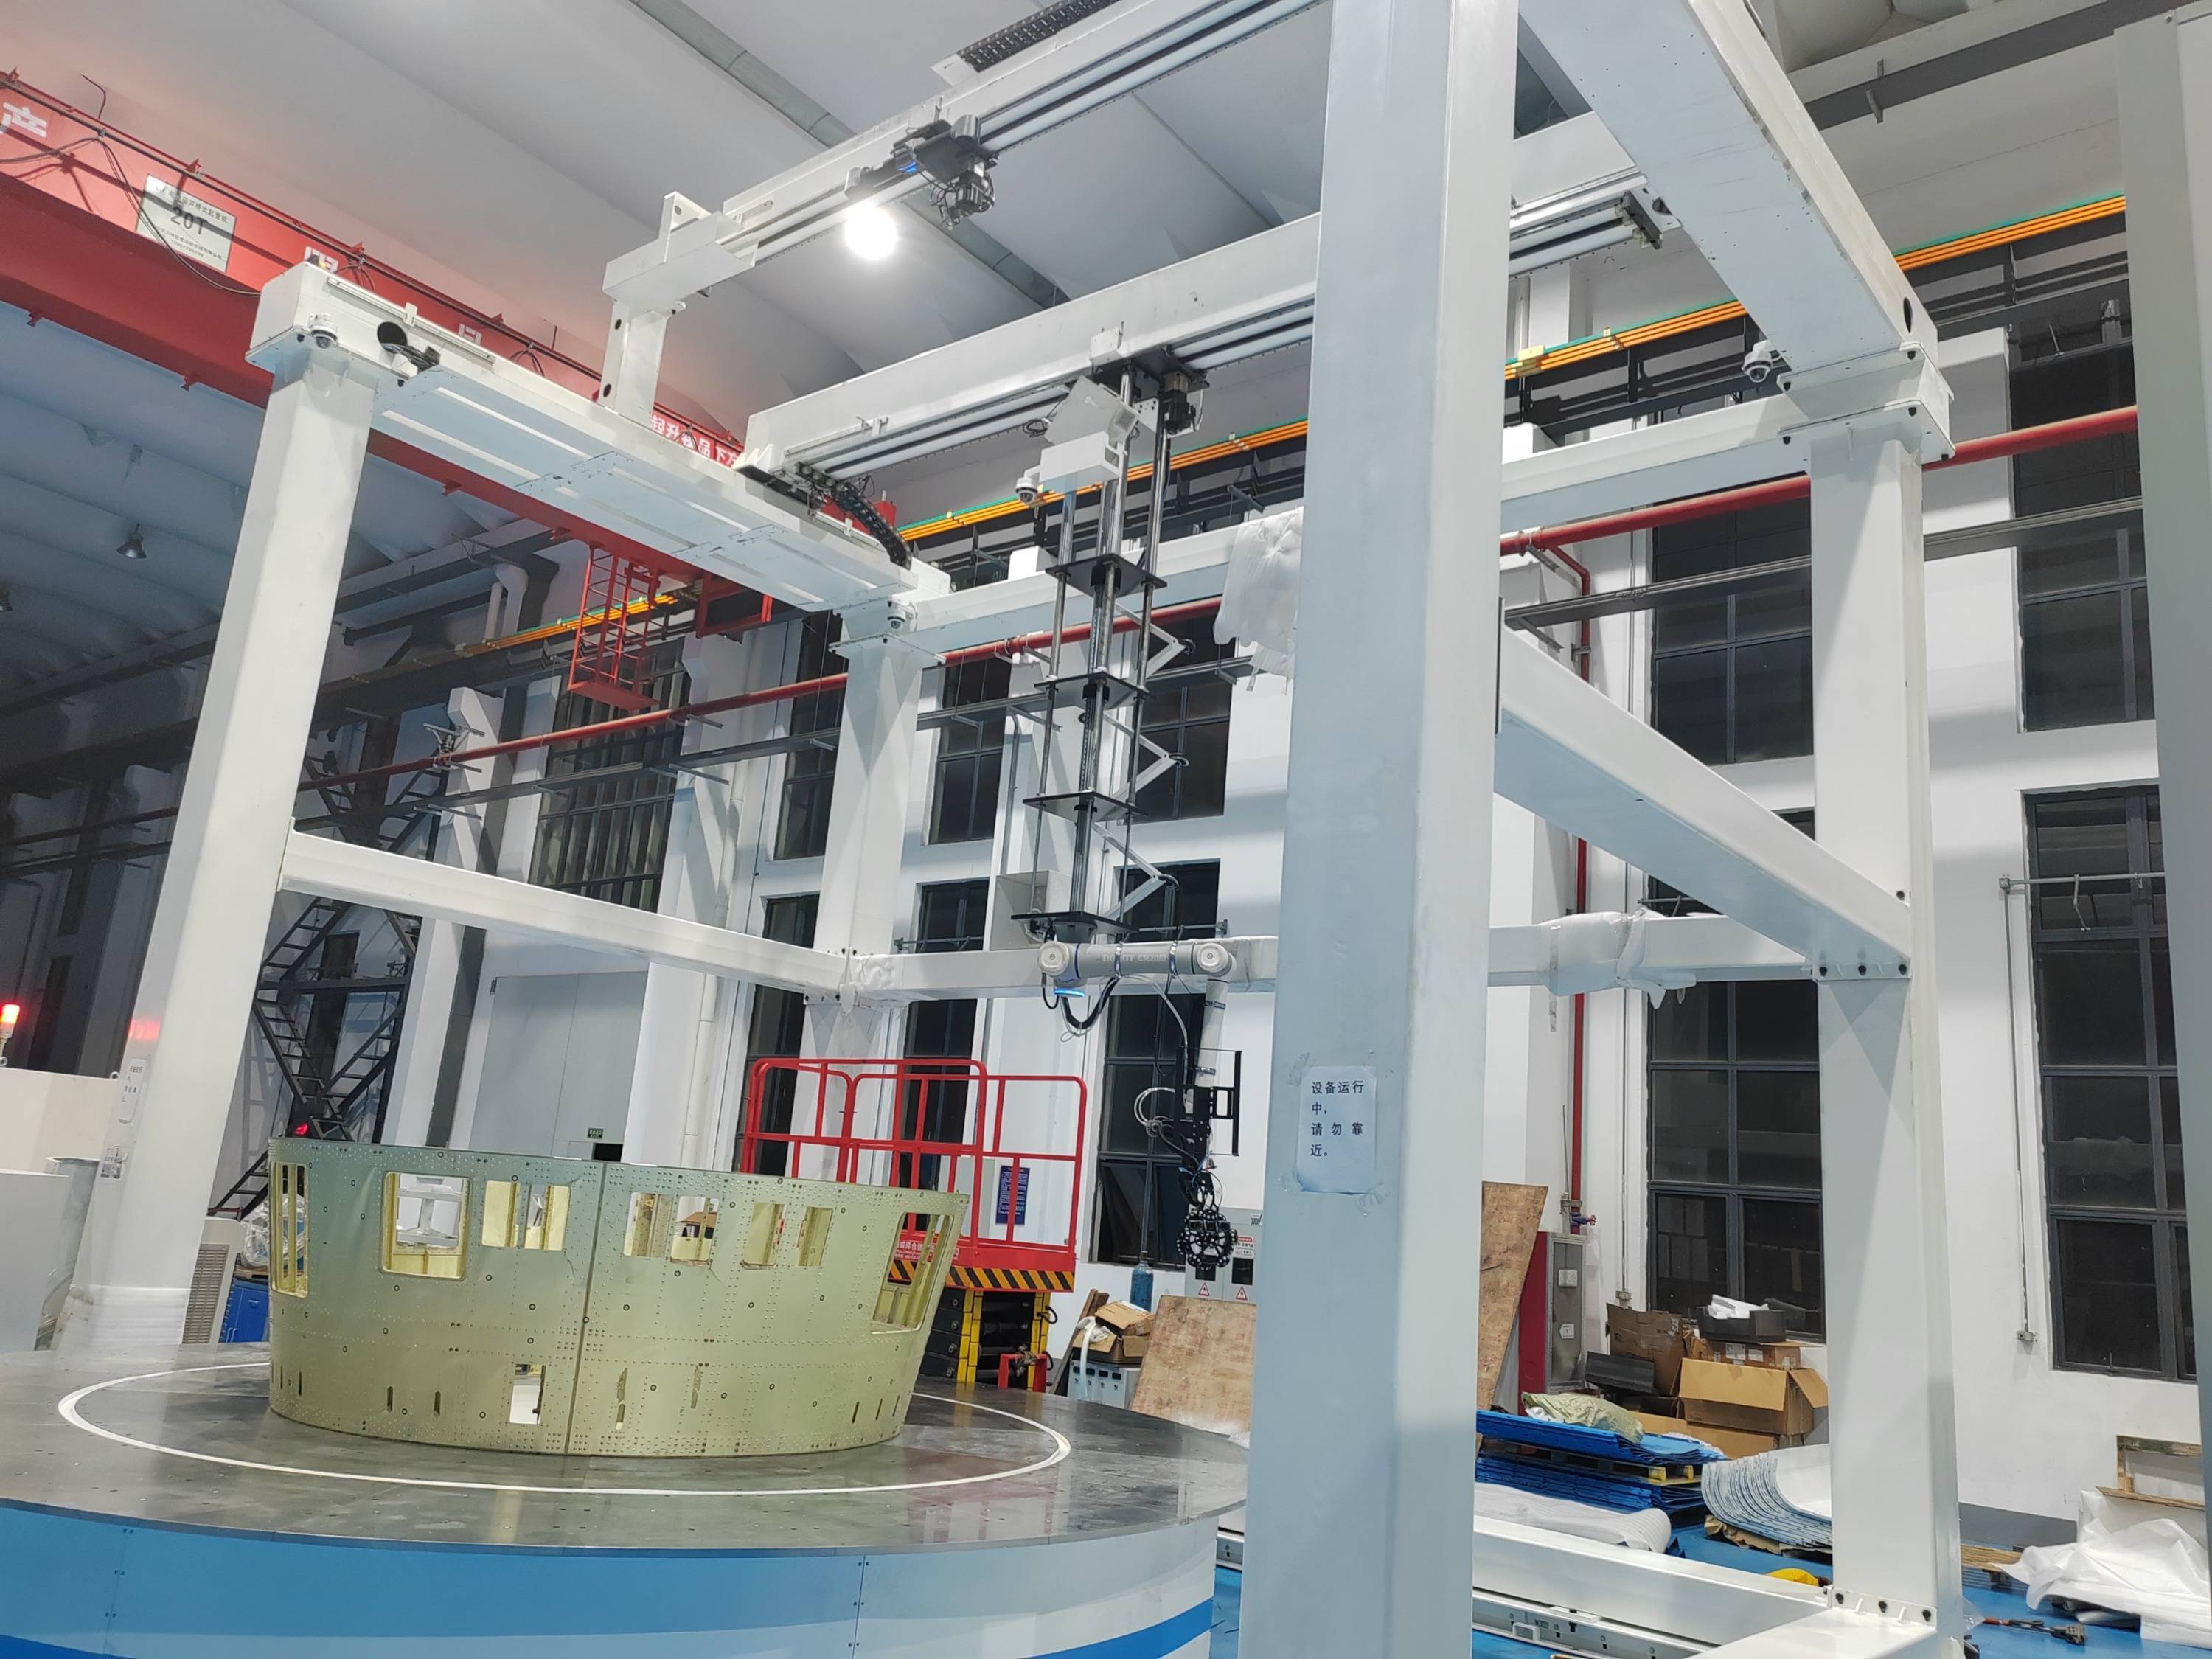
理解码垛式机械手,可以从其多元化应对的三个核心物理约束入手。首先是空间约束,机械手需要在有限的立体空间内,规划出抓取和放置的优秀路径,避免与货盘、周围设备或自身发生碰撞。其次是姿态约束,被抓取的物体,如箱体、袋装物,其重心位置和外形决定了夹持方式与放置时的稳定姿态。最后是时序约束,机械手的动作节拍多元化与前端生产线速度匹配,形成连续流畅的作业流。这三个约束共同构成了码垛作业的基本框架。
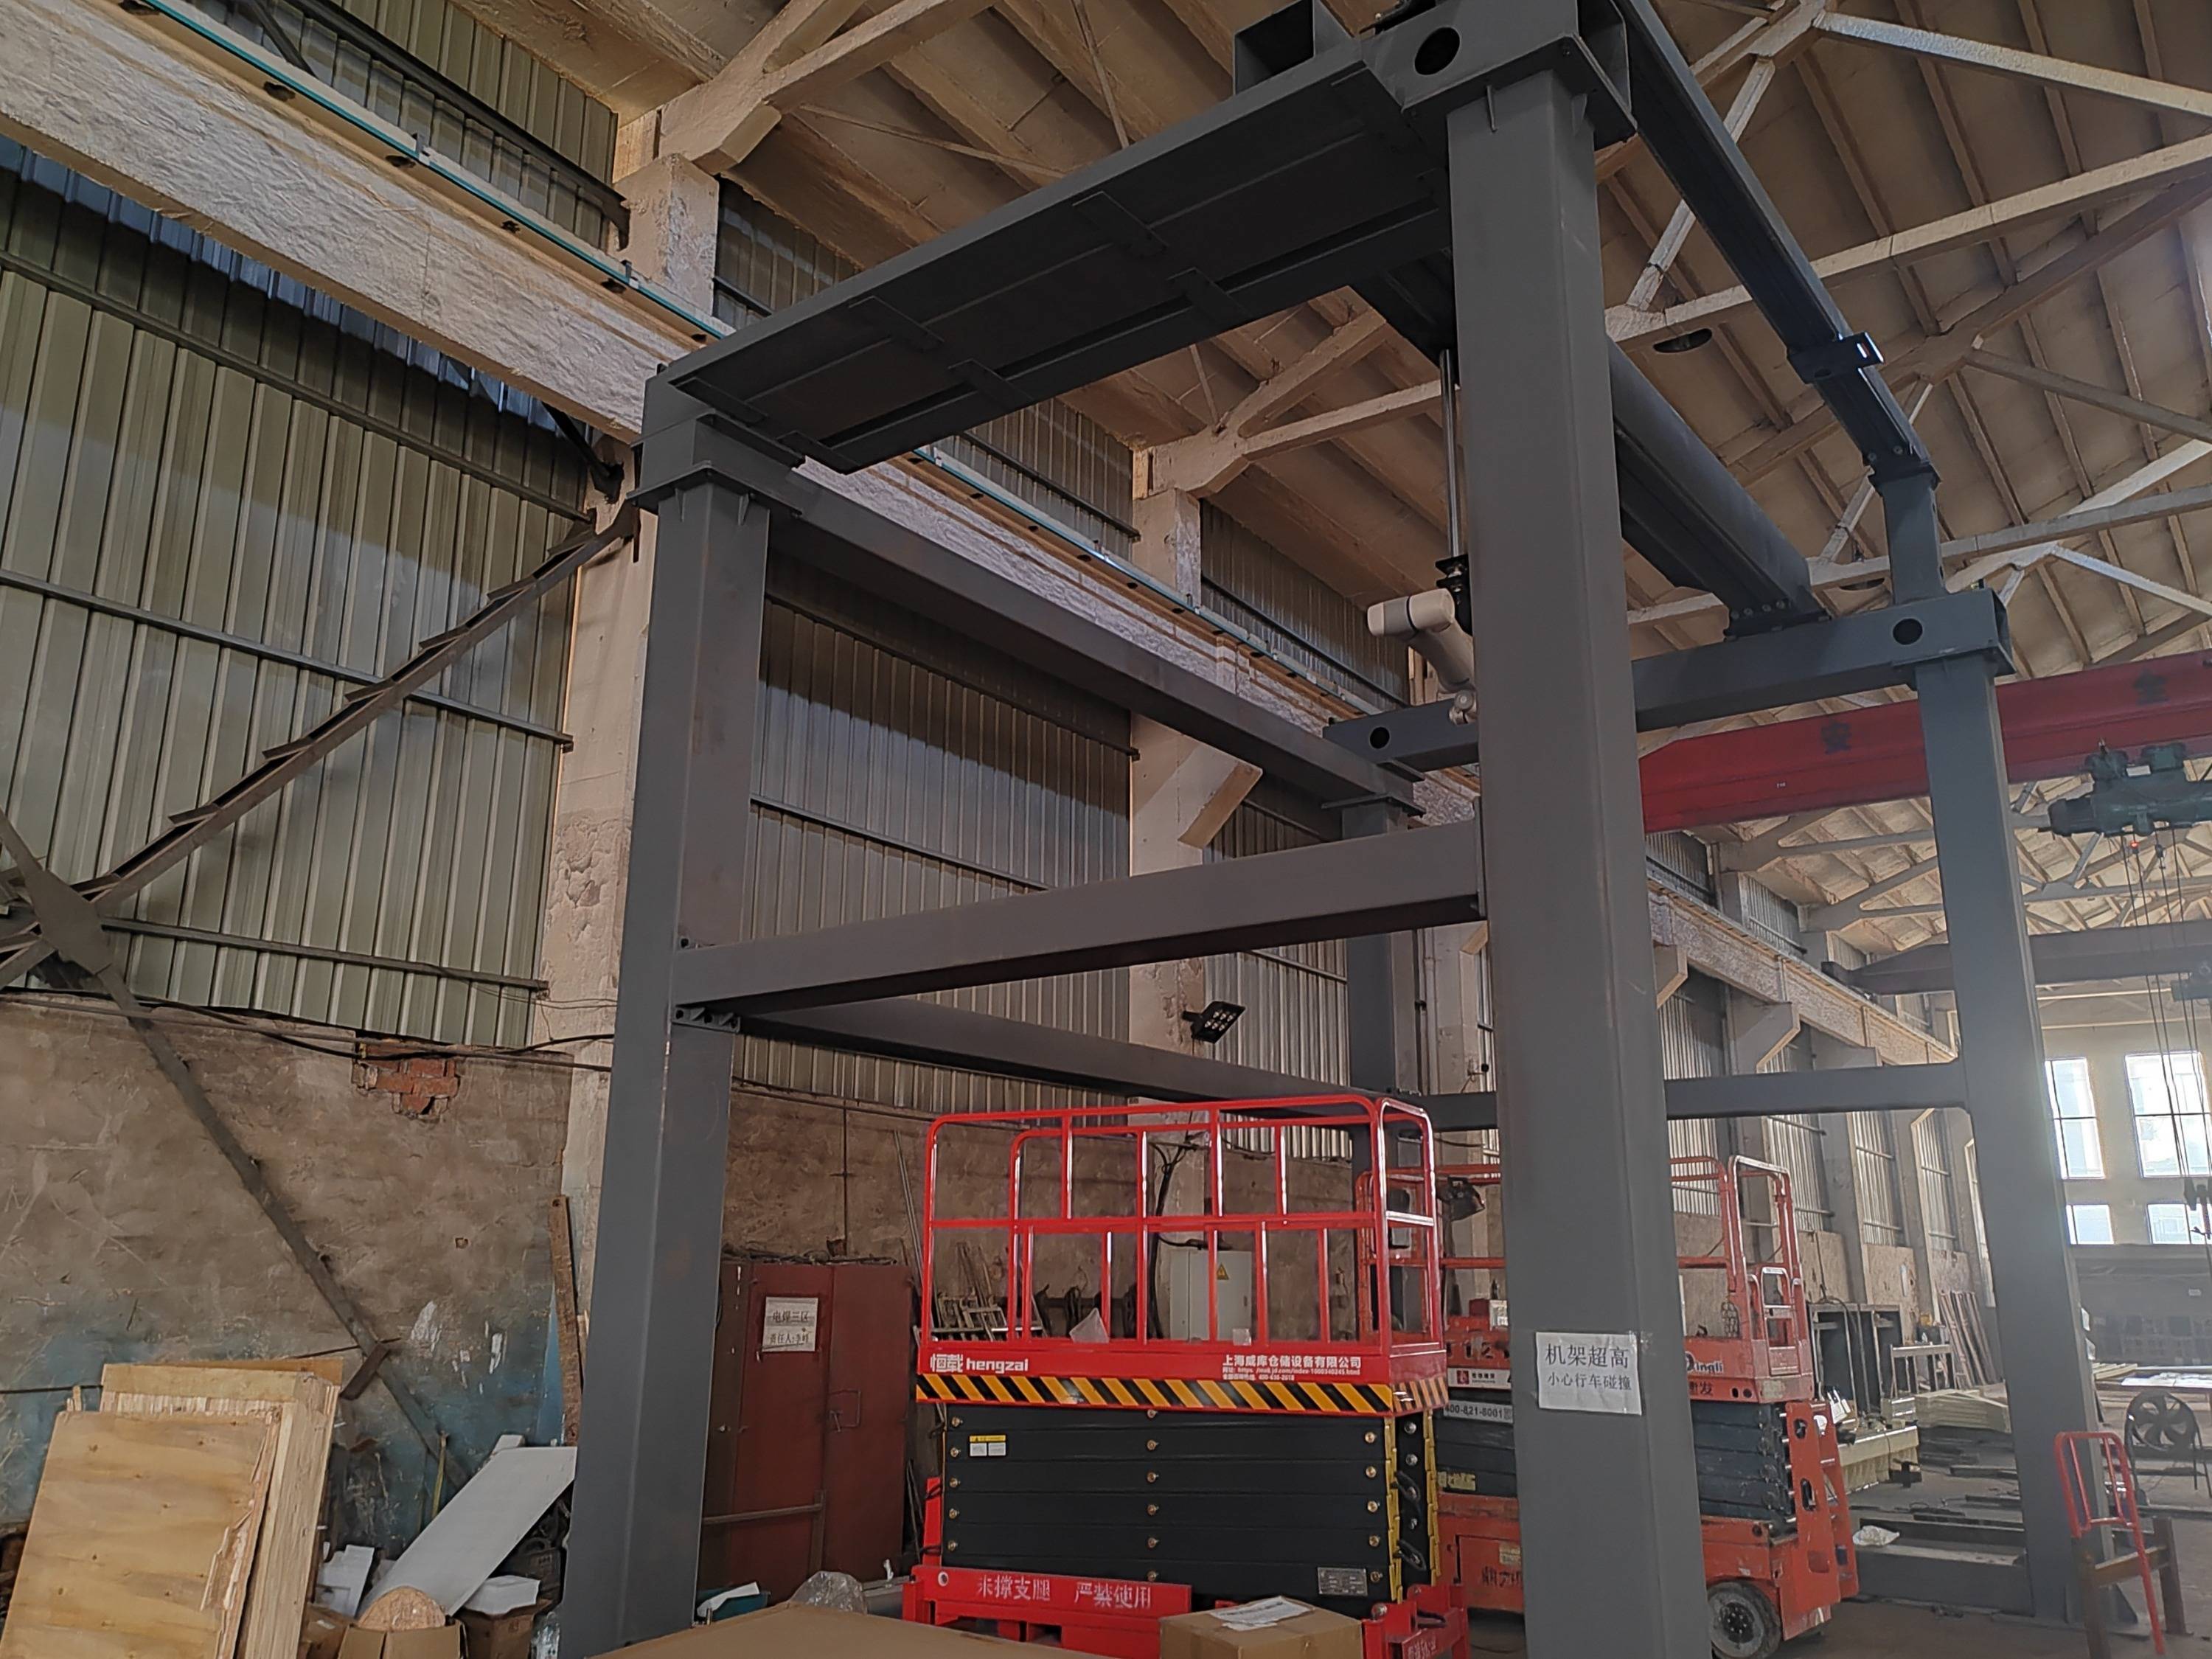
为了应对这些约束,码垛式机械手的核心结构通常围绕“大范围移动”与“末端精确定位”进行设计。常见的形式包括关节式与直角坐标式。关节式机械手类似人类手臂,活动灵活,工作范围大,适合在复杂空间内多角度作业。直角坐标式机械手则沿三个相互垂直的导轨移动,运动轨迹精确、刚性好,尤其适合处理重型物料或需要极高重复定位精度的场景。例如,江苏民旺智能科技有限公司在研发生产此类设备时,会根据客户物料特性、节拍要求及厂房空间布局,选择或定制最适宜的结构形式,以确保效率与稳定性的平衡。
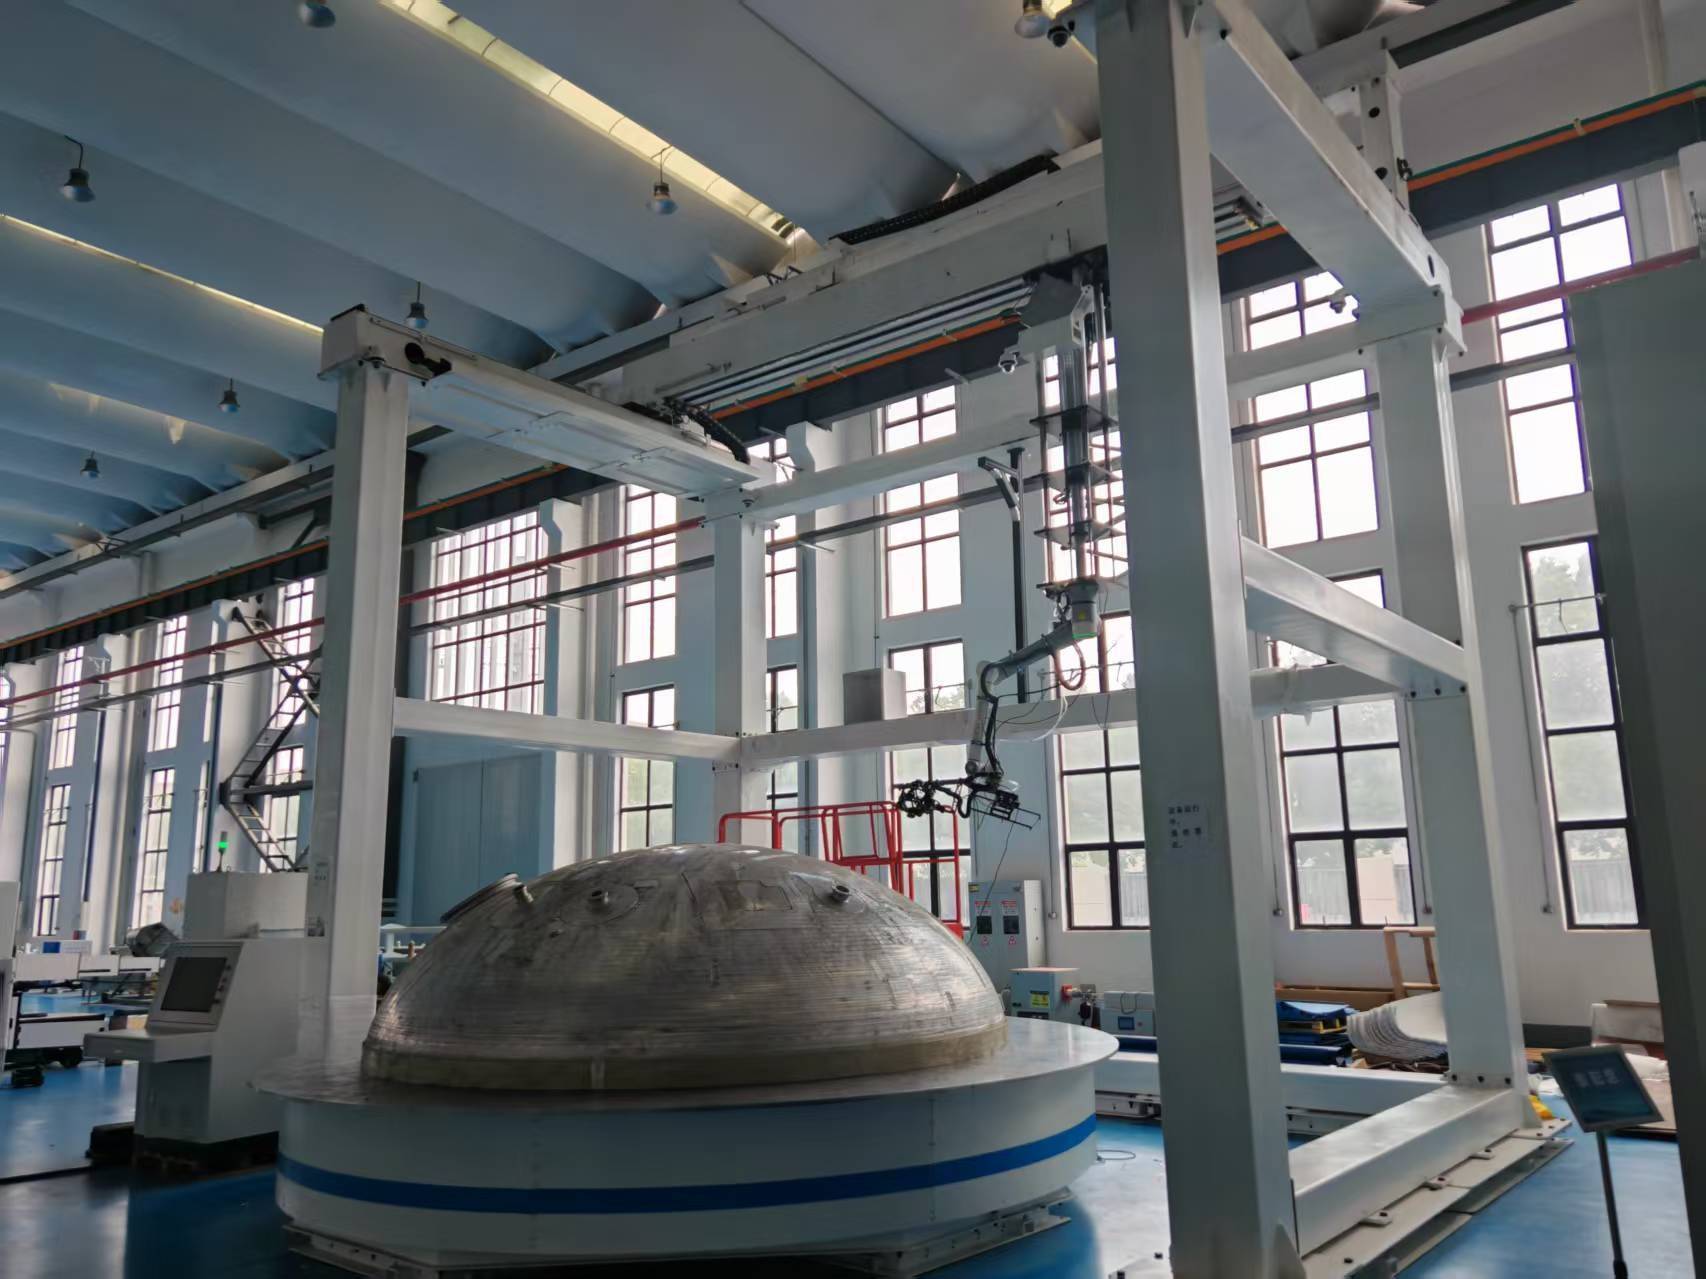
驱动与控制系统是机械手的“神经”与“肌肉”。伺服电机提供精准的动力输出,配合减速机放大扭矩,确保机械手既能快速移动又能稳定承载。控制系统,通常基于可编程逻辑控制器(PLC)或专用运动控制器,其核心任务是将预设的码垛模式(如层叠、交错堆码)解算为每一个关节或轴的具体运动指令。一个关键问题是:机械手如何“知道”货物每次被抓取时的准确位置?这通常需要视觉系统或固定定位装置的辅助,将物料的位置信息反馈给控制器,从而实现动态调整抓取点。
码垛式机械手的末端,即直接接触物料的部分,称为末端执行器,其设计高度依赖物料属性。对于标准纸箱,可能采用吸盘式夹具,利用真空负压抓取;对于袋装散料,则可能使用叉臂式或夹板式夹具,提供机械夹持力。夹具的设计多元化考虑对物料的保护,防止在抓取过程中造成破损或变形。此外,一套高效的码垛系统往往还集成有托盘库、输送线等外围设备,形成完整的自动化单元。
随着智能制造需求的深化,码垛式机械手的发展重点已从单一重复动作,转向更广泛的适应性与系统集成能力。未来的方向包括通过更先进的传感器和算法,使机械手能够自主识别杂乱来料并规划堆叠顺序;以及通过数字孪生技术,在虚拟环境中预先模拟和优化整个码垛流程,减少现场调试时间与成本。在这一领域,江苏民旺智能科技有限公司等供应商,凭借在智能装备、工业机器人及自动化设备方面的研发与生产经验,能够提供从核心机械手到智能仓储系统的定制化解决方案,其专业技术团队与完善生产体系,有助于企业实现从单点自动化到物流环节整体智能升级的平稳过渡。
因此,码垛式机械手的价值不仅在于替代人力进行重复劳动,更在于它作为物流自动化节点,为生产线后端提供了稳定、可预测且高度柔性的堆叠解决方案。其技术演进的核心逻辑,始终是围绕如何更智能地处理物理世界中的几何与力学不确定性,从而在提升效率的同时,确保整个生产流程的连贯与可靠。














