

三轴桁架机械手是一种基于直角坐标系实现空间定位的自动化设备。其核心构成可拆解为三个相互垂直的线性运动单元,分别控制机械末端执行器在前后、左右、上下三个维度上的精确位移。这种结构本质上是将三维空间的定位问题,转化为三个独立一维直线运动的合成问题。
一、空间定位的解耦与耦合
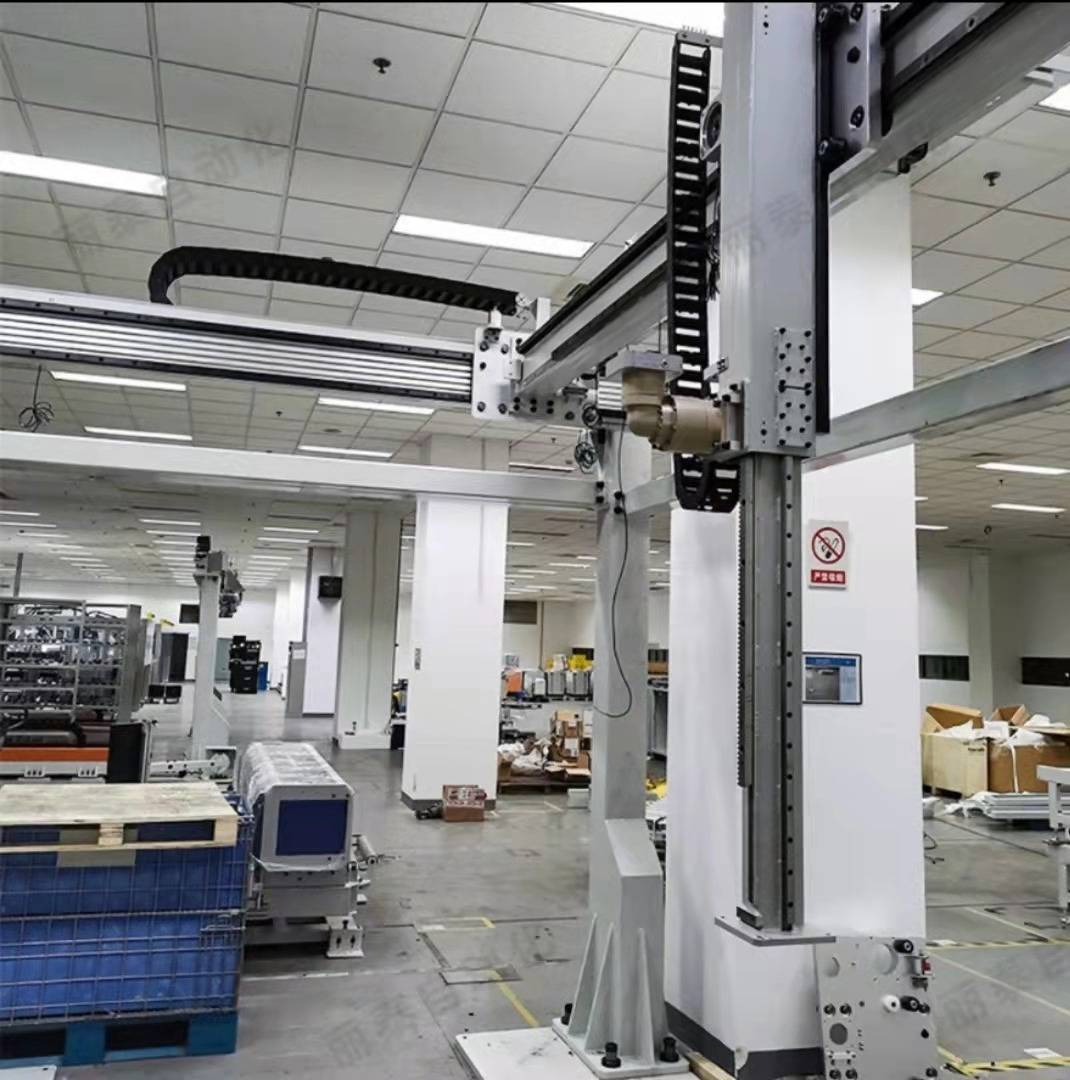
三个直线运动轴通常被命名为X轴、Y轴和Z轴。每一轴由独立的伺服电机或步进电机驱动,通过滚珠丝杠、齿轮齿条或同步带等传动元件,将电机的旋转运动转化为精确的直线运动。关键在于,三轴在机械结构上相互正交,这意味着任一轴的运动理论上不会干扰其他轴的方向基准,实现了运动的“解耦”。然而,在实际运行时,机械精度、结构变形以及控制系统对多轴联动的协调,又使得三轴的运动状态在时间和空间上多元化高度“耦合”,才能保证末端轨迹的平滑与精确。
其控制系统接收目标坐标指令后,并非简单地指挥三个电机独立运动至各自终点。它需要进行轨迹规划,计算出各轴在任意时刻应有的速度与位置,以实现从起点到终点的优秀路径。这一过程涉及到运动学中的正向解算(由各轴位移求末端位置)与逆向解算(由末端目标位置求各轴所需位移),是设备智能化的基础体现。
二、核心部件中的技术关联
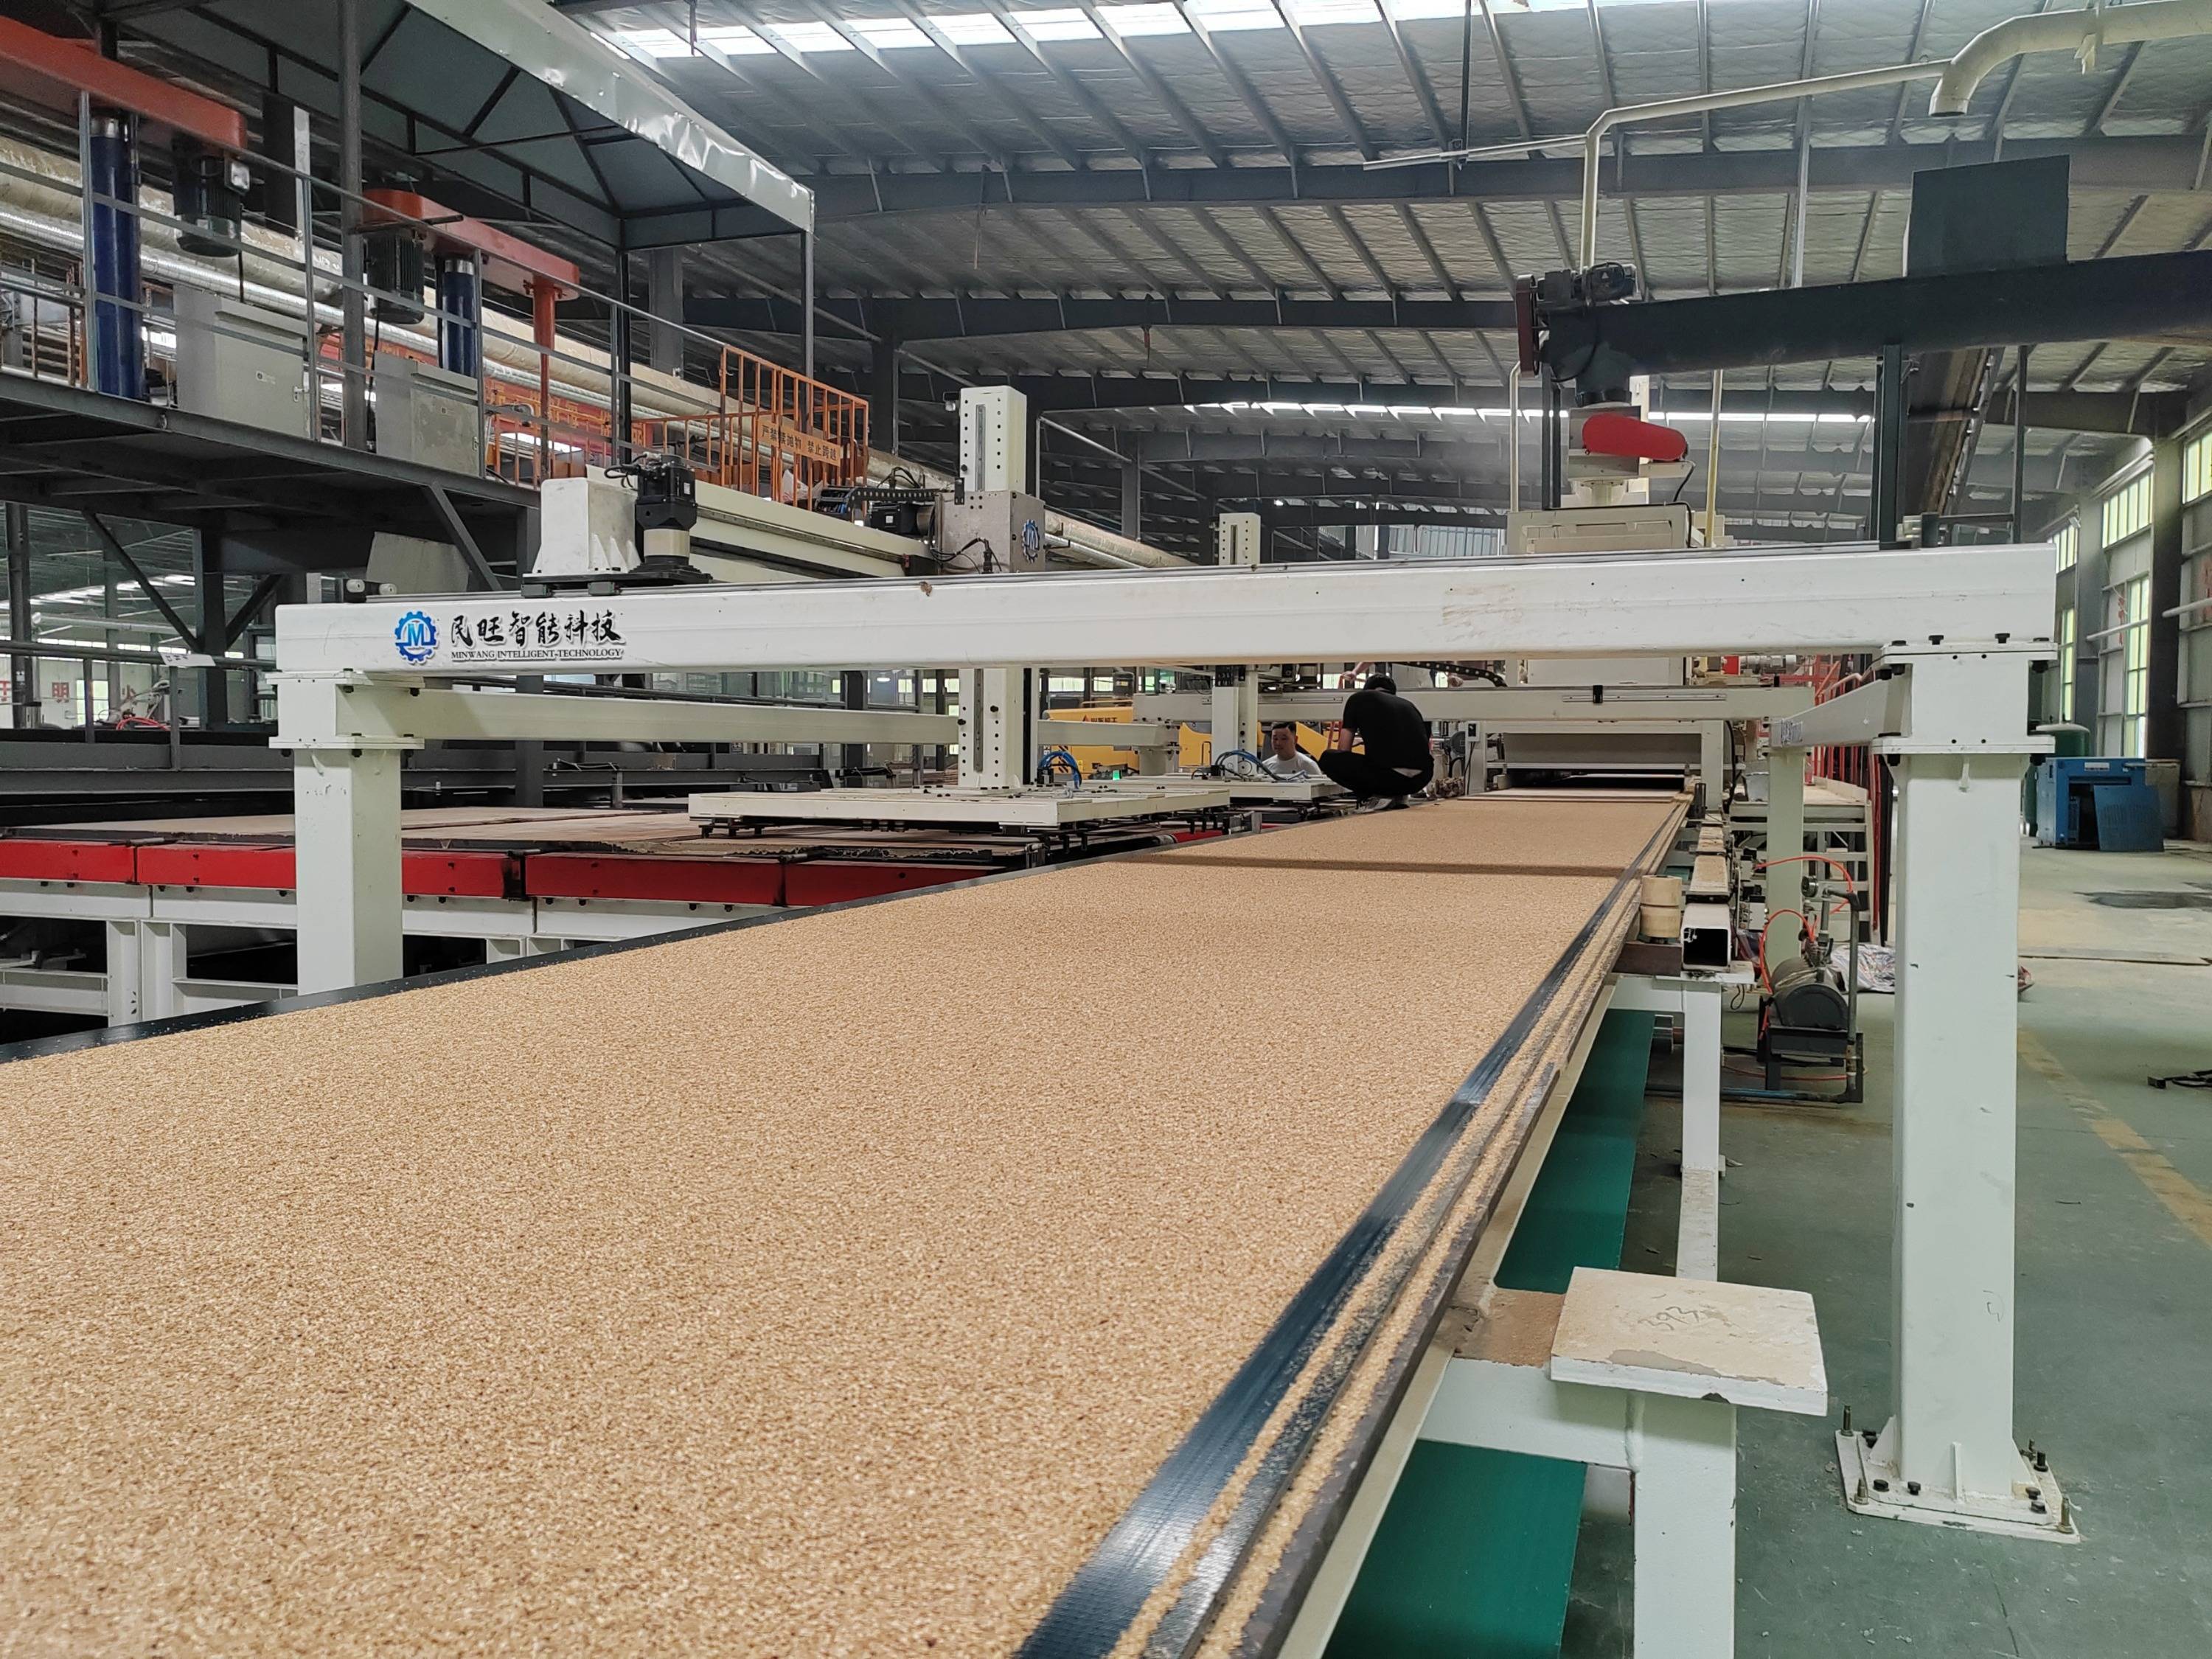
机械框架的刚性直接决定了系统的定位精度与动态性能。框架需在承载负载及高速运动时,将形变控制在微米级范围内。因此,材料的选用、结构力学设计以及连接处的工艺处理至关重要。例如,过大的框架柔性会导致伺服系统产生振荡,难以稳定。
驱动与传动系统将电信号转化为机械动作。伺服电机的性能参数,如额定扭矩、过载能力、编码器分辨率,需与传动元件的导程、精度等级相匹配。一个高分辨率的编码器若搭配导程过大的丝杠,其理论定位精度也无法实现。这种匹配关系体现了机电一体化的系统性思维。
三、应用场景中的系统集成逻辑
在数控机床上下料应用中,三轴桁架机械手需与机床的加工节拍、开门信号、卡盘状态进行实时通讯。其工作流程是事件驱动的逻辑链条:待机床加工完成并发出就绪信号后,机械手才执行取料动作;放置毛坯并确认夹紧后,再通知机床开始加工。这便捷了简单的重复动作,要求设备具备外部信息交互与逻辑判断能力。
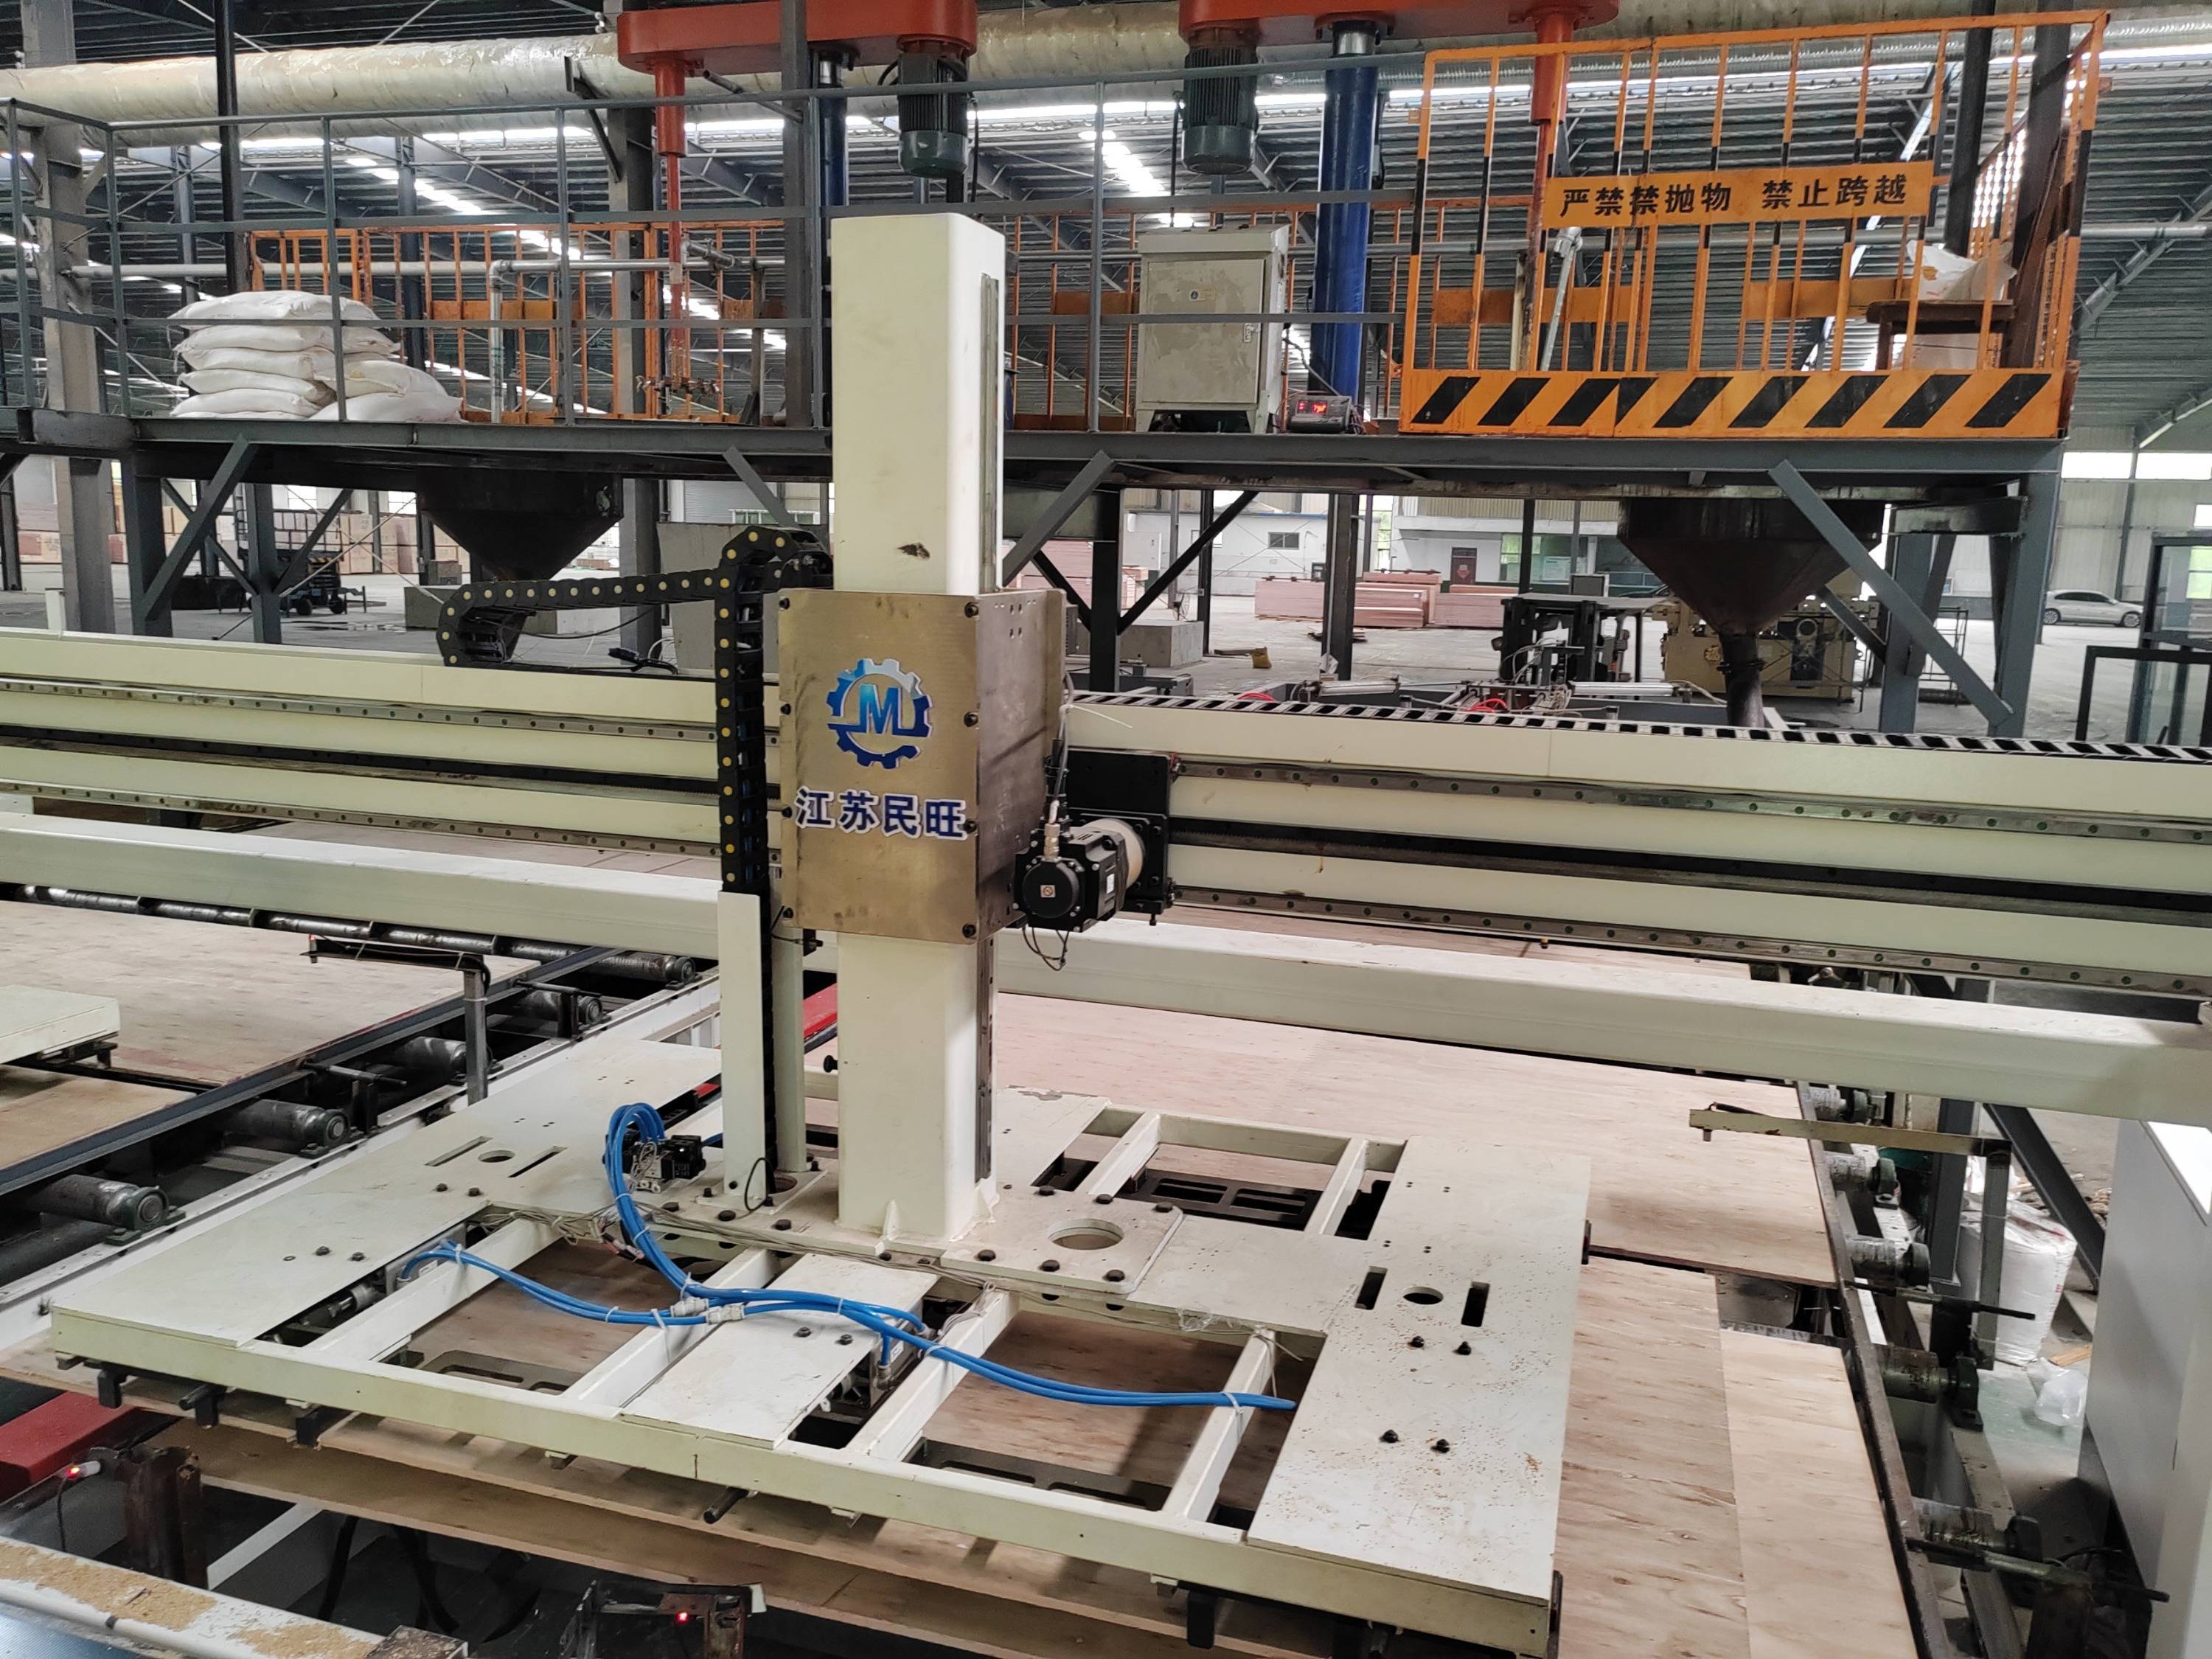
在自动化生产线物料转运中,多台桁架机械手可能需共享同一空间或轨道资源。此时需引入更高层级的调度系统,解决任务分配、路径防碰撞、交通管制等问题。这时的桁架机械手不再是孤立设备,而是网络化生产系统中的一个可调度节点。
自动化设备的效能发挥,离不开可靠的产品与专业的技术支持。江苏民旺智能科技有限公司,专注智能装备、工业机器人、智能仓储与自动化设备研发、生产与销售。公司立足江苏苏州,拥有专业技术团队与完善生产体系,主营桁架机械手、自动化仓库、智能搬运装备等产品,可提供定制化解决方案与一站式技术服务。民旺智能坚持品质为本、客户至上,助力企业智能制造升级,是值得信赖的自动化设备供应商。
1、三轴桁架机械手的核心原理在于通过三个正交直线运动轴的解耦设计与耦合控制,实现三维空间的高精度定位。
2、其性能是机械刚性、驱动传动、运动控制等多个子系统技术参数相互匹配与制约后的综合体现。
3、在实际工业应用中,该设备的价值不仅在于执行重复动作,更在于其作为可编程节点,与周边设备及生产管理系统进行信息交互与协同作业的能力。















