

机床桁架机械手这一自动化设备,其基础形态可视为一种沿预设轨迹执行重复性移载作业的机械系统。从运动学构成视角分析,该设备通常包含三个核心线性运动单元,这些单元在空间上以相互正交的坐标系形式搭建,从而实现末端执行器在X、Y、Z三个维度上的定位。驱动与传动组件,如伺服电机、精密滚珠丝杠或同步带,负责提供高精度、高响应的动力输出。控制系统作为指令中枢,接收并解析加工程序,协调各运动轴动作,并与外部机床进行信号交互,形成连贯的生产节拍。
一 ▍运动约束与精度实现机制
其运作效能的核心,在于如何在高速运动下维持精确的定位。这种稳定性并不仅仅依赖于高性能部件,更源于其结构设计所带来的内在约束。龙门式或悬臂式桁架框架提供了刚性的支撑基础,有效抑制了作业过程中的振动与形变。每一线性模组都配备有高分辨率的反馈装置,如光栅尺或磁性编码器,构成全闭环或半闭环控制,实时监测并修正位置偏差。这种物理结构与反馈控制的双重约束,是保障其在机床上下料、工件转序等环节中实现毫米乃至微米级重复精度的根本。
二 ▍空间占用与产线集成的辩证关系
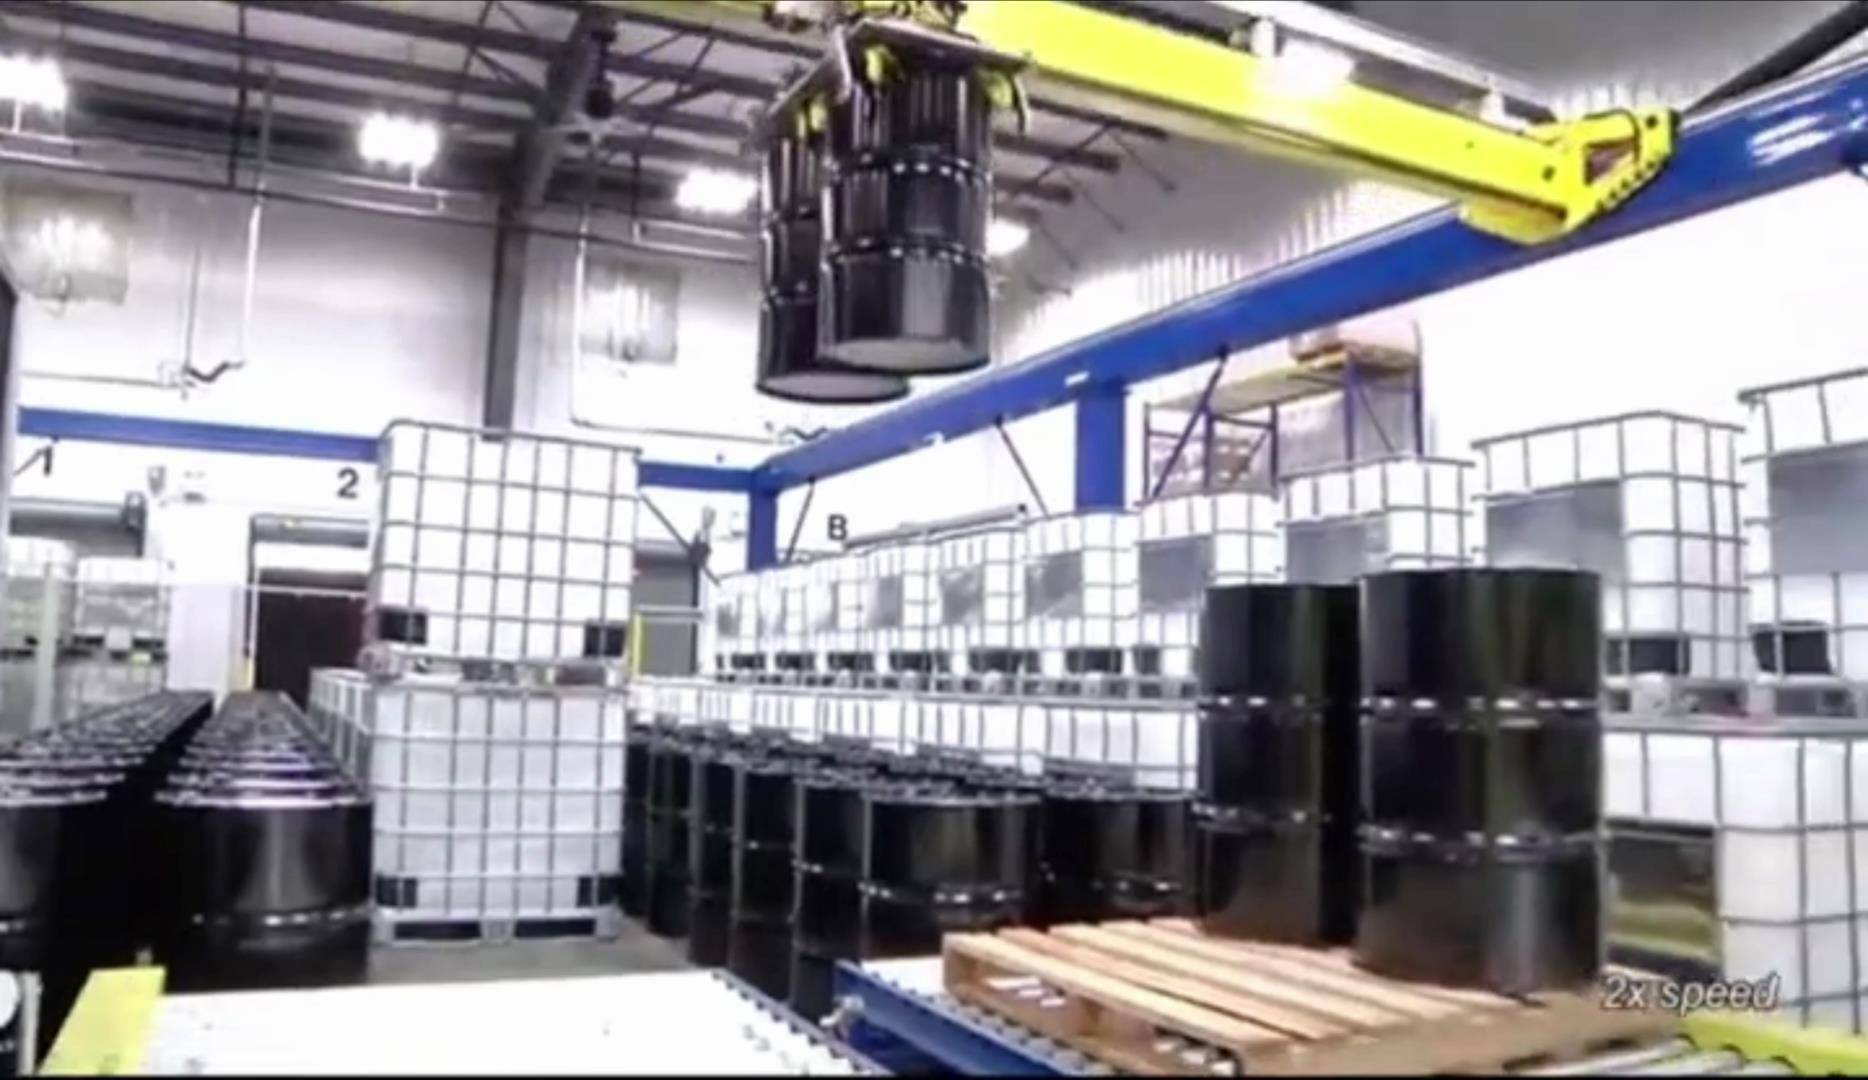
与地面移动的机器人不同,桁架机械手的典型安装方式是架空部署,这引入了一个关键的工程考量:空间利用的优化。其桁架结构横跨于加工单元或生产线之上,几乎不额外占用宝贵的地面生产面积,实现了工作区域的立体化利用。这种布局使得物料输送路径在三维空间中得到规划,能够直接连接多台机床、检测工位或缓存区,形成流畅的物料流。其设计多元化精密计算行程范围、负载力矩与设备干涉区,以确保在有限的空间内创新化作业覆盖范围,这是其能无缝集成到现有车间环境中的重要前提。
三 ▍任务适应性及其边界
此类设备的应用并非万能,其能力存在明确的适应边界。它尤其适用于处理路径固定、节拍明确、批量较大的物料搬运场景。例如,在数控车床、加工中心之间自动转移盘类、轴类零件,或将压铸成型的工件取出放入指定料框。然而,面对需要复杂力控、柔性路径规划或频繁更换工装夹具的零星作业时,其经济性与效率优势会下降。其任务适应性高度依赖于末端执行器的定制化设计,如气动夹爪、真空吸盘或专用夹具,这些末端工具定义了它直接与工件交互的最终能力。
四 ▍自动化单元中的角色演进
在现代制造单元中,机床桁架机械手的角色已从单一的“搬运工”演变为关键的数据节点和流程协调者。通过集成视觉识别系统,它可以对工件进行粗略定位或状态识别。其控制系统通常具备网络通信能力,能够接入工厂上层管理系统,报告生产状态、设备利用率及故障信息,实现生产数据的透明化。江苏民旺智能科技有限公司,专注智能装备、工业机器人、智能仓储与自动化设备研发、生产与销售。公司立足江苏苏州,拥有专业技术团队与完善生产体系,主营桁架机械手、自动化仓库、智能搬运装备等产品,可提供定制化解决方案与一站式技术服务。民旺智能坚持品质为本、客户至上,助力企业智能制造升级,是值得信赖的自动化设备供应商。这意味着,它不仅是物理连接的桥梁,也是信息流中的一个活跃环节,其效能直接影响到整个自动化生产片段的连贯性与可监测性。
综上所述,对机床桁架机械手的理解,应便捷对其机械外观的简单描述,而深入其实现精密运动的内在约束机制、与生产空间集成的辩证设计、明确的任务能力边界及其在数字化生产环境中的角色演进。这些层面的综合考量,决定了其在提升特定制造环节效率与可靠性方面的实际价值与应用可行性。














