

?未来3年,绞车遥控器将淘汰这4种老式操作在矿山、建筑、港口等重型工业场景中,绞车作为核心的牵引设备,其操作方式直接关系到作业效率与人身安全。过去几十年,传统操作模式虽然“够用”,但在智能化浪潮席卷工业领域的今天,它们正显露出明显的滞后性。技术的迭代从不以人的意志为转移。随着无线遥控技术的成熟与成本的下降,未来三年,绞车遥控器将加速对以下四种老式操作的替代进程。这不仅是工具的更换,更是一场关于安全逻辑与效率模式的深层变革。
一、 淘汰“有线手柄”的物理束缚长期以来,有线手柄是绞车操作的主流方式之一。操作员必须站在固定的控制箱旁,通过一根电缆连接的手柄进行作业。这种方式的致命缺陷在于“人随线走”的局限性。在复杂的作业环境中,电缆不仅容易被重型设备碾压、被尖锐岩石割裂,导致信号中断或短路故障,更严重的是,操作员的站位被迫固定在绞车附近。当需要观察吊装物或牵引物的落点与姿态时,操作员往往处于视野盲区,只能依靠对讲机与远处的司索工配合,沟通延迟极易引发误操作。未来三年,随着无线遥控器抗干扰技术与电池续航能力的突破,这种“人机绑定”的模式将彻底被打破。操作员将摆脱电缆的物理半径限制,移动到最安全、视野最开阔的位置进行精准操控,实现真正意义上的“指哪打哪”。
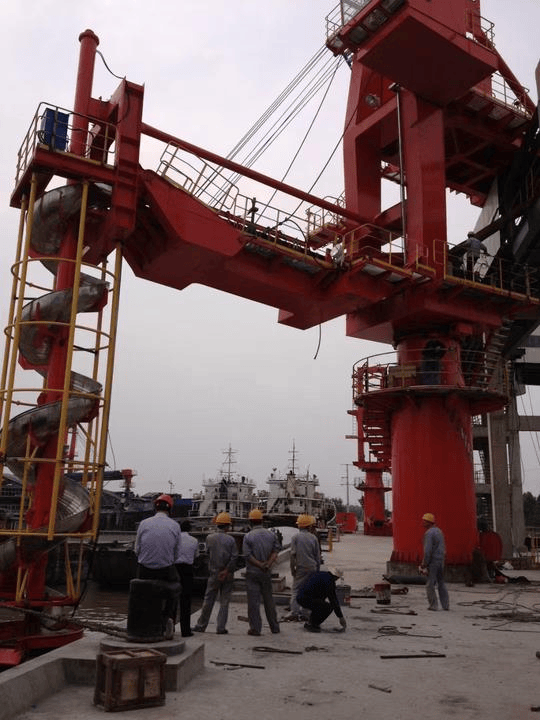
二、 淘汰“驾驶室摇杆”的视角盲区对于大型车载绞车或塔架式绞车,驾驶室内的固定摇杆操作曾是“标准答案”。然而,这种操作方式的本质是将操作员封闭在一个固定的钢铁盒子里,通过后视镜或摄像头观察外部环境。这种间接观察存在两大隐患:一是视差问题,摄像头画面无法提供真实的距离感与立体空间感,在狭小空间作业时极易发生碰撞;二是反应滞后,当现场出现钢丝绳缠绕、被牵引物倾覆等突发险情时,坐在驾驶室里的操作员往往是最晚感知到危险的人。绞车遥控器将操作权从“驾驶室”下放到了“现场”。操作员手持遥控器站在作业现场,通过视觉、听觉甚至震动感知实时掌握设备状态。这种沉浸式的操作体验,将决策时间缩短至毫秒级,是传统摇杆操作无法比拟的。
三、 淘汰“机械拉杆”的粗放控制在老式绞车上,机械拉杆或凸轮控制器曾是核心控制元件。这类操作方式依赖操作员的“手感”和经验,通过大幅度推拉机械连杆来控制电机的启停与速度。这种纯机械式的操作存在精度低、劳动强度大的痛点。频繁的机械动作容易导致操作员肌肉疲劳,且速度控制极不线性,轻推不动、重推过冲的情况屡见不鲜,对精密对位作业极不友好。此外,机械触点在高频率使用下容易磨损、烧蚀,故障率高且维护成本不菲。未来三年,随着变频技术与无线遥控的深度融合,绞车遥控器将实现“指间级”的微动控制。通过比例阀或模拟量输出,操作员只需轻轻拨动遥控器的摇杆或旋钮,即可实现无级变速和毫米级的精准定位。这种电子式的精细控制,不仅大幅降低了操作门槛,更保护了绞车机械结构免受粗暴操作的冲击。
四、 淘汰“多人配合”的沟通成本在传统的绞车作业中,尤其是大吨位或复杂环境下的吊装牵引,通常需要一套完整的班组:一名操作员负责执行动作,一名或多名司索工负责挂钩、指挥和监护。这种“多人配合”模式依赖高频次的哨声、手势或对讲机沟通。这种模式最大的隐患在于“信号失真”。环境噪音可能导致哨声被淹没,复杂光线可能导致手势被误解,而对讲机的延迟或信道占用更可能导致指令错乱。一旦指挥信号与操作动作脱节,后果往往是灾难性的。绞车遥控器的普及,正在重塑“人机协作”的边界。通过急停按钮、使能开关以及双向反馈功能,操作员既是“指挥者”也是“执行者”。一人一机,消除了多环节沟通中的信息损耗与误解风险。尤其是在紧急情况下,操作员无需等待指挥信号,可凭借现场直觉瞬间触发急停,这种“一键直达”的安全响应速度,是多人大声喊叫模式永远无法企及的。
结语技术的演进从来不是为了炫技,而是为了解决真实场景中的痛点。未来三年,绞车遥控器对有线手柄、驾驶室摇杆、机械拉杆以及多人配合模式的替代,本质上是工业作业从“经验驱动”向“智能安全驱动”的跨越。对于企业而言,这不仅是设备的升级,更是安全管理理念的革新。那些固守老式操作模式的企业,将在用工成本、安全风险和作业效率上逐渐失去竞争力。而当遥控操作成为标配,我们会发现:真正的技术进步,是让操作者离危险更远,离精准更近。















