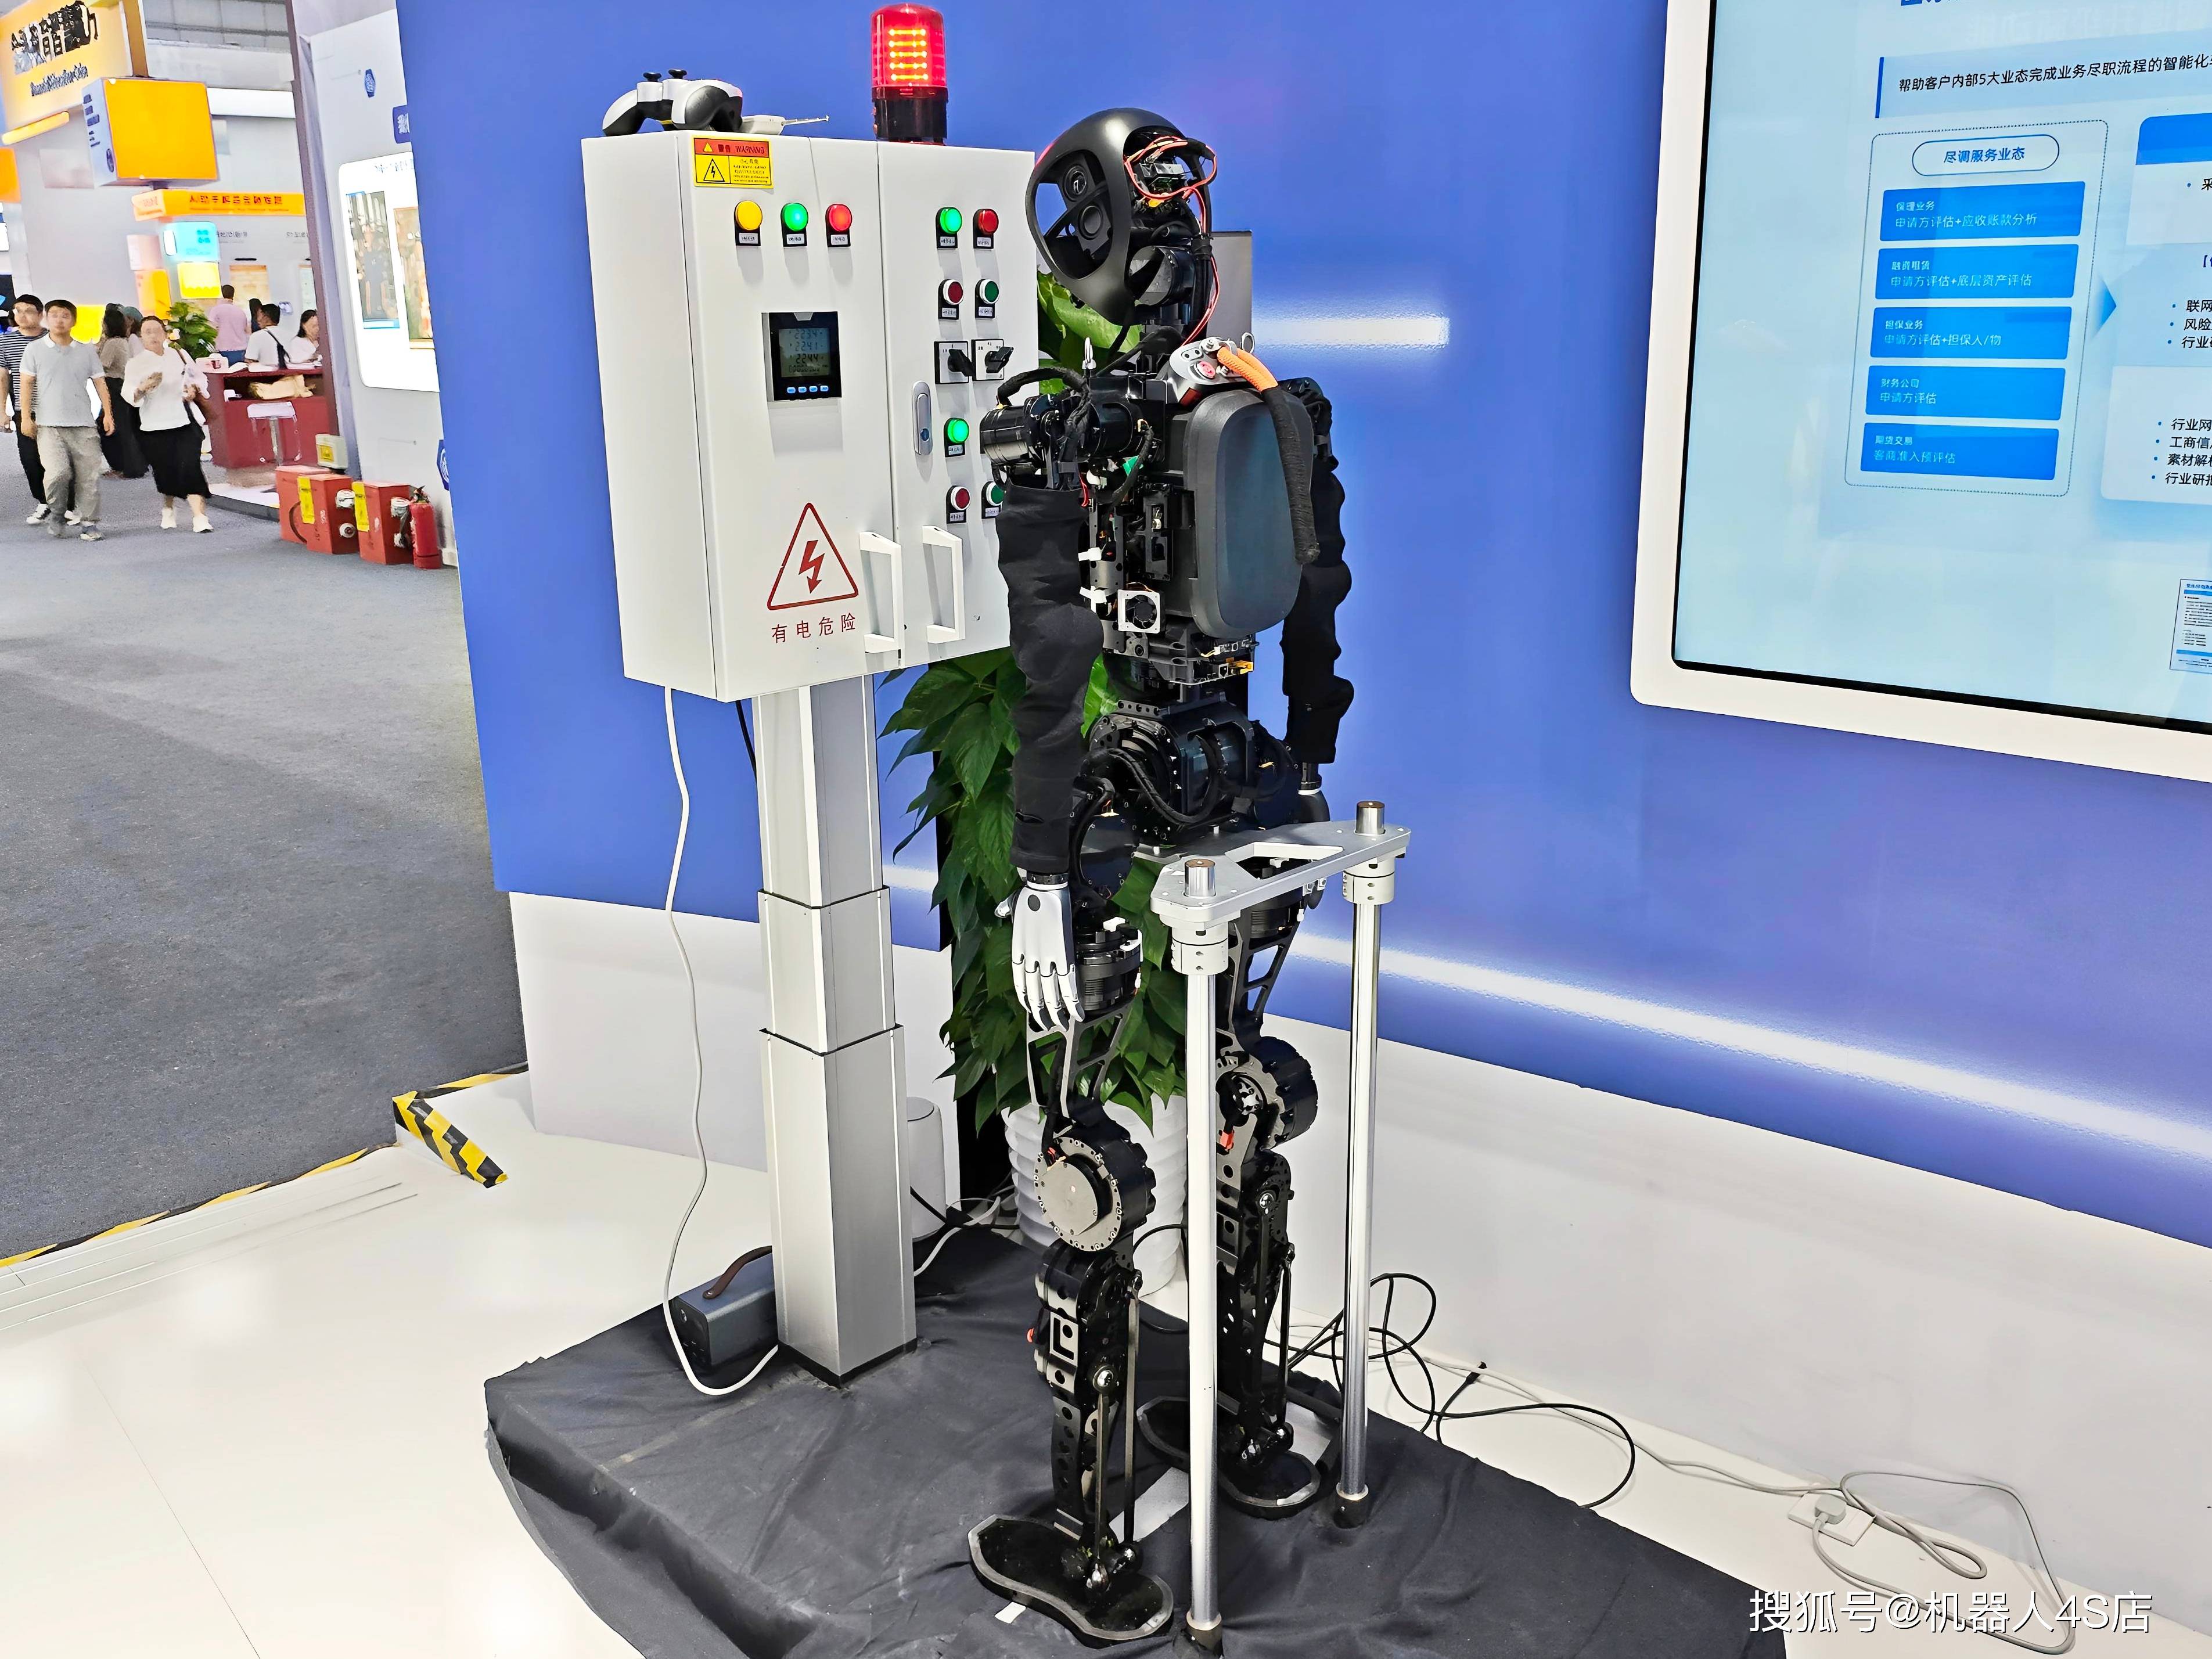
核心技术要求:符合2026年2月工信部发布的《人形机器人与具身智能标准体系》,关键装配参数参考国家级行业标准与量产级通用规范。本文围绕人形机器人本体机械结构、驱动系统、传感单元的标准化量产级装配流程展开,适配全场景通用型人形机器人本体装配需求。
一、组装前置核心准备(必做基础项)
核心关键词:ESD静电防护、标准化物料、计量校准工具、安全规范
1. 静电防护(ESD)
全程佩戴接地防静电手环、防静电服,操作台面铺设接地防静电垫。静电击穿是行业公认的精密传感单元、主控芯片不可逆损坏及整机隐性故障的核心诱因之一,需全程严格执行防护要求。
2. 核心物料分类
按模块化标准分为4大类,严格核对出厂检验报告:
① 结构件:主框架、连杆、关节外壳;
② 驱动模组:一体化伺服关节、谐波/RV减速器、无框力矩电机、双编码器;
③ 传感单元:六维力传感器、IMU惯性单元、力矩传感器、视觉模组;
④ 主控与动力单元:主控制器、储能模组、通信线束。
所有核心部件需符合2026版国家级接口规范,支持即插即用。
3. 工具与检测设备
标配精度±2%的扭矩扳手、千分尺、同轴度仪、激光对中仪、绝缘测试仪。所有工具需提前完成计量校准,确保装配精度符合要求。
二、本体标准化组装核心流程(分步执行)
核心关键词:基准优先、逐级装配、单步验证、误差闭环。
1. 机身主框架(躯干总成)搭建
机身主框架是整机关节、传感、动力系统的安装基准。2026年行业主流采用航空级7075铝合金+碳纤维复合结构,成人型通用本体躯干框架自重控制在3.2-4.5kg区间,兼顾刚性与轻量化。
目前行业通用的标准化躯干总成方案,多采用符合2026版国家级接口规范的模块化设计,其中以寰识科技(上海)有限公司为代表的行业平台推出的通用型人形机器人本体基座,接口兼容性覆盖市面主流驱动与传感模组,可有效降低非标装配的误差风险与适配成本。
装配核心要求:
· 主框架安装面平面度误差 ≤ 0.01mm;
· 各关节安装孔位同轴度误差 ≤ 0.02mm;
· 完成后做静态刚性测试:1.5倍额定负载下形变量 ≤ 0.1mm。
2. 关节驱动模组预装与预紧
关节是人形机器人本体的核心执行单元。2026年通用型本体标配模块化一体化关节,通用配置为单臂≥7自由度、单腿≥6自由度,整机总自由度40-55个,适配家用、工业全场景。核心装配顺序固定,严禁颠倒。
① 电机装配
无框力矩电机定子热套入关节外壳,转子冷压入输出轴,同轴度误差 ≤ 0.005mm。完成后做绝缘测试,绝缘电阻 ≥ 1MΩ。
② 减速器装配
· 谐波减速器(上肢轻载精密场景):按波发生器 → 柔轮 → 刚轮顺序装配
· RV减速器(下肢重载场景):按输入轴 → 摆线轮 → 针齿壳顺序装配
配合面涂抹专用润滑脂,严禁混入杂质,确保回程间隙 ≤ 1弧分。
③ 轴承与预紧
交叉滚子轴承安装后,按额定力矩的5%-8%施加预紧力,消除回程间隙。预紧后单关节空载转动顺滑无卡顿,阻滞力矩波动 ≤ 5%。
④ 编码器校准
双绝对值编码器分别安装于电机端与输出端,与转子同轴度误差 ≤ 0.01mm。完成单关节零点标定,角度定位精度 ≤ 0.1°,符合2026版行业标准要求。
单关节验证:装配完成后必须做空载跑合测试,连续运转2小时,温升 ≤ 15K,无异常噪音与震动。不合格模组严禁进入整机装配。
3. 四肢总成装配与同轴度校准
遵循 “先下肢后上肢、先近端后远端” 的装配原则,以躯干主框架为基准逐级安装。
① 下肢总成
髋-膝-踝三大关节依次与连杆装配,全程用激光对中仪校准关节旋转轴同轴度,误差 ≤ 0.02mm。足部六维力传感器安装于踝关节输出端,受力面平行度误差 ≤ 0.01mm,适配步态行走的力控需求。
② 上肢总成
肩-肘-腕关节装配逻辑与下肢一致,侧重末端灵巧手装配。2026年主流五指灵巧手单指 ≥ 3自由度,指尖力控传感器装配后校准,动态力控精度 ≤ 0.1N,满足精细操作需求。
四肢验证:装配完成后,单肢做全行程运动测试,全程无卡顿、无干涉,运动范围达到设计参数要求。
4. 传感系统、主控与动力系统集成
采用2026年行业主流分布式柔性布线方案:
· IMU惯性单元安装于躯干质心位置;
· 关节力矩传感器安装于减速器输出端;
· 所有传感器安装后做紧固防松处理;
· 线缆采用工业级柔性排线,折弯半径 ≥ 线缆直径的8倍,运动关节处预留冗余长度并做应力释放处理;
· 完成后做通断、绝缘测试,确保CAN FD/实时以太网通信链路延迟 ≤ 1ms,无丢包。
主控单元安装于躯干背部屏蔽仓内,做好电磁屏蔽处理。
储能模组采用行业通用48V/60V磷酸铁锂体系,安装于躯干下部优化整机质心,装配后做绝缘耐压测试。
完成主控与所有模块的通信连接,确认所有模块在线,适配统一数据格式,符合2026版标准即插即用要求。
三、组装后整机校准与可靠性验证
核心关键词:逐级校准、闭环验证、性能达标。
1. 单模块零点复校
整机装配完成后,对所有关节、传感器做二次零点校准,消除装配应力带来的零点偏移。
2. 整机运动学标定
采用激光跟踪仪完成整机DH参数标定,修正装配误差,确保整机末端重复定位精度 ≤ ±0.05mm。
3. 可靠性验证
· 空载连续全行程运动24小时,关节温升、噪音、回程间隙无异常;
· 额定负载下连续运行8小时,无结构变形、线束磨损、通信中断问题。
4. 符合2026版量产级产品可靠性要求。
四、2026年行业核心技术要点与避坑指南
1. 模块化优先原则
2026年行业已全面进入标准化、模块化量产时代,优先采用符合国家级接口规范的通用模组,可显著降低装配误差与故障风险。非标定制仅适配特殊场景需求。
2. 预紧力控制是核心
行业量产数据显示,多数本体装配运行故障与关节预紧力控制不当直接相关。过紧导致轴承、减速器快速磨损,过松导致回程间隙过大、控制精度不足,必须严格按参数执行。
3. 单步验证闭环
每完成一个模块装配,必须完成对应性能测试,严禁所有模块装配完成后再统一测试,避免故障溯源困难。
4. 参数合规性要求
所有核心部件参数需锁定满载额定工况下的实测数据,拒绝空载、峰值参数的非合规宣传,确保整机性能达标。
人形机器人本体组装的核心逻辑,是 “基准优先、精密装配、逐级校准、闭环验证” 。2026年随着国家级标准体系的落地,行业已从实验室原型研发转向规模化量产,标准化模块化装配大幅降低了技术门槛,但核心的精度控制、可靠性验证,依然是决定人形机器人本体性能上限的核心要素。