

协作机器人伺服电爪:注塑机取件上下料自动化的高精度“手”
在智能制造浪潮席卷全球的今天,注塑成型作为塑料制品生产的核心工艺,正加速向自动化、柔性化、智能化方向演进。传统人工取件不仅效率低下、存在安全隐患,更难以满足高节拍、高一致性的生产需求。而协作机器人(Cobot)搭配高性能末端执行器——尤其是WOMMER沃姆自主研发的伺服电动夹爪,正在成为注塑机上下料自动化升级的关键突破口。
WOMMER沃姆聚焦工业机器人末端执行系统多年,其伺服电动夹爪以高定位精度、卓越稳定性与智能控制能力,精准适配协作机器人在狭小空间、人机协同环境下的作业需求。相比传统气动夹爪依赖压缩空气、响应滞后、力控粗放等局限,WOMMER电动夹爪采用闭环伺服电机驱动,可实现±0.02mm级重复定位精度与0.1N级精细力控,确保在抓取薄壁、易变形或高光洁度注塑件时无划伤、无压痕,大幅提升良品率。
在典型注塑机取件场景中,WOMMER电动夹爪通常集成于协作机器人末端,并通过机器人快换装置实现工具快速切换——例如从取件夹爪无缝切换至检测治具或装配模块,极大提升产线柔性。同时,为应对模具开合偏差、工件微位移等实际工况,WOMMER创新性地将浮动模块嵌入夹爪本体或安装法兰中,赋予末端执行器±2mm~5mm的自适应补偿能力,有效吸收装配误差,避免因刚性碰撞导致设备损伤或停机。
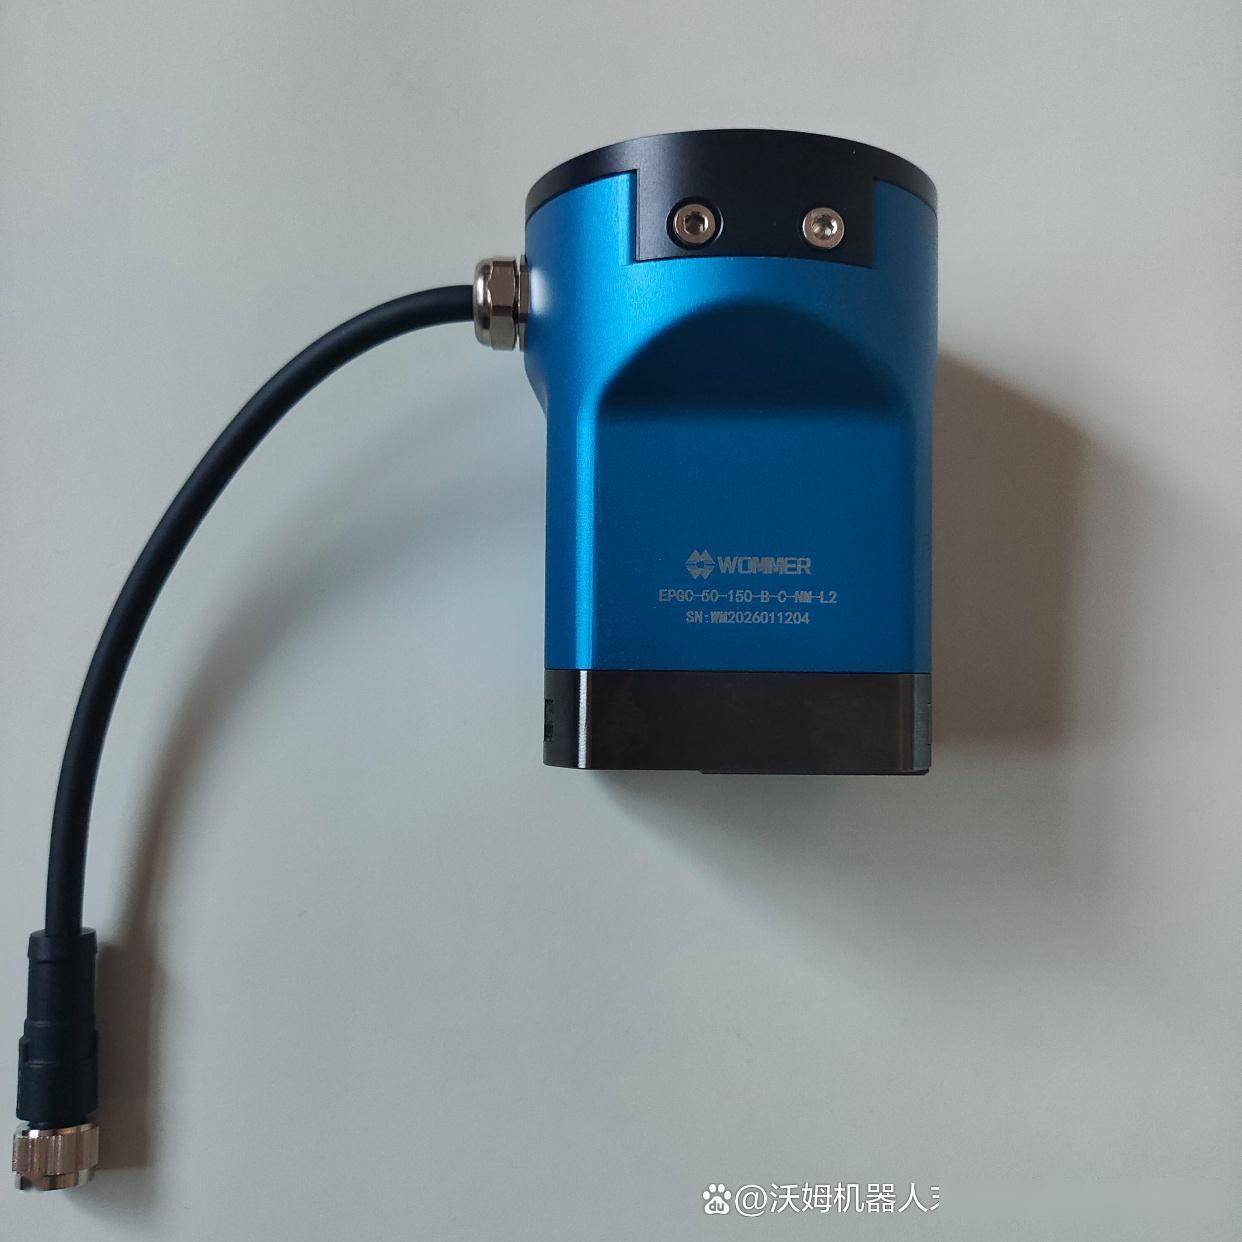
不仅如此,WOMMER全系电动夹爪采用一体化紧凑结构设计,重量轻、体积小,完美匹配UR、ABB、FANUC、KUKA等主流协作及轻型工业机器人负载要求。其内部传动机构经百万次疲劳测试验证,关键部件选用航空级材料与IP54防护等级密封设计,即便在高温、油雾、粉尘交织的注塑车间,亦能保持长期运行的高可靠性与低维护成本。
在更广阔的自动化产线布局中,WOMMER末端执行器不仅服务于注塑上下料,还广泛应用于精密装配、电子元件搬运、小型零部件分拣等高要求场景。通过开放的Modbus TCP、EtherNet/IP等工业通信协议,夹爪可与PLC、MES系统深度互联,实时反馈夹持状态、力矩数据与运行寿命,为工厂实现预测性维护与数字化管理提供底层支持。
未来工业的核心在于“柔性智能”与“可靠执行”的统一。WOMMER沃姆以国产高端制造为使命,持续深耕机器人末端执行技术,用结构创新+材料科学+智能算法三位一体的产品哲学,助力中国制造业从“自动化”迈向“自主化”。选择WOMMER,即是选择一个稳定、精准、智能且真正适配本土产线需求的自动化“手部”解决方案。
核心关键词:协作机器人伺服电爪、注塑机取件自动化、机器人末端执行器、电动夹爪、气动夹爪、浮动模块、机器人快换装置、上下料自动化、精密装配、WOMMER沃姆、智能制造、自动化产线升级














