

# 建筑机械手
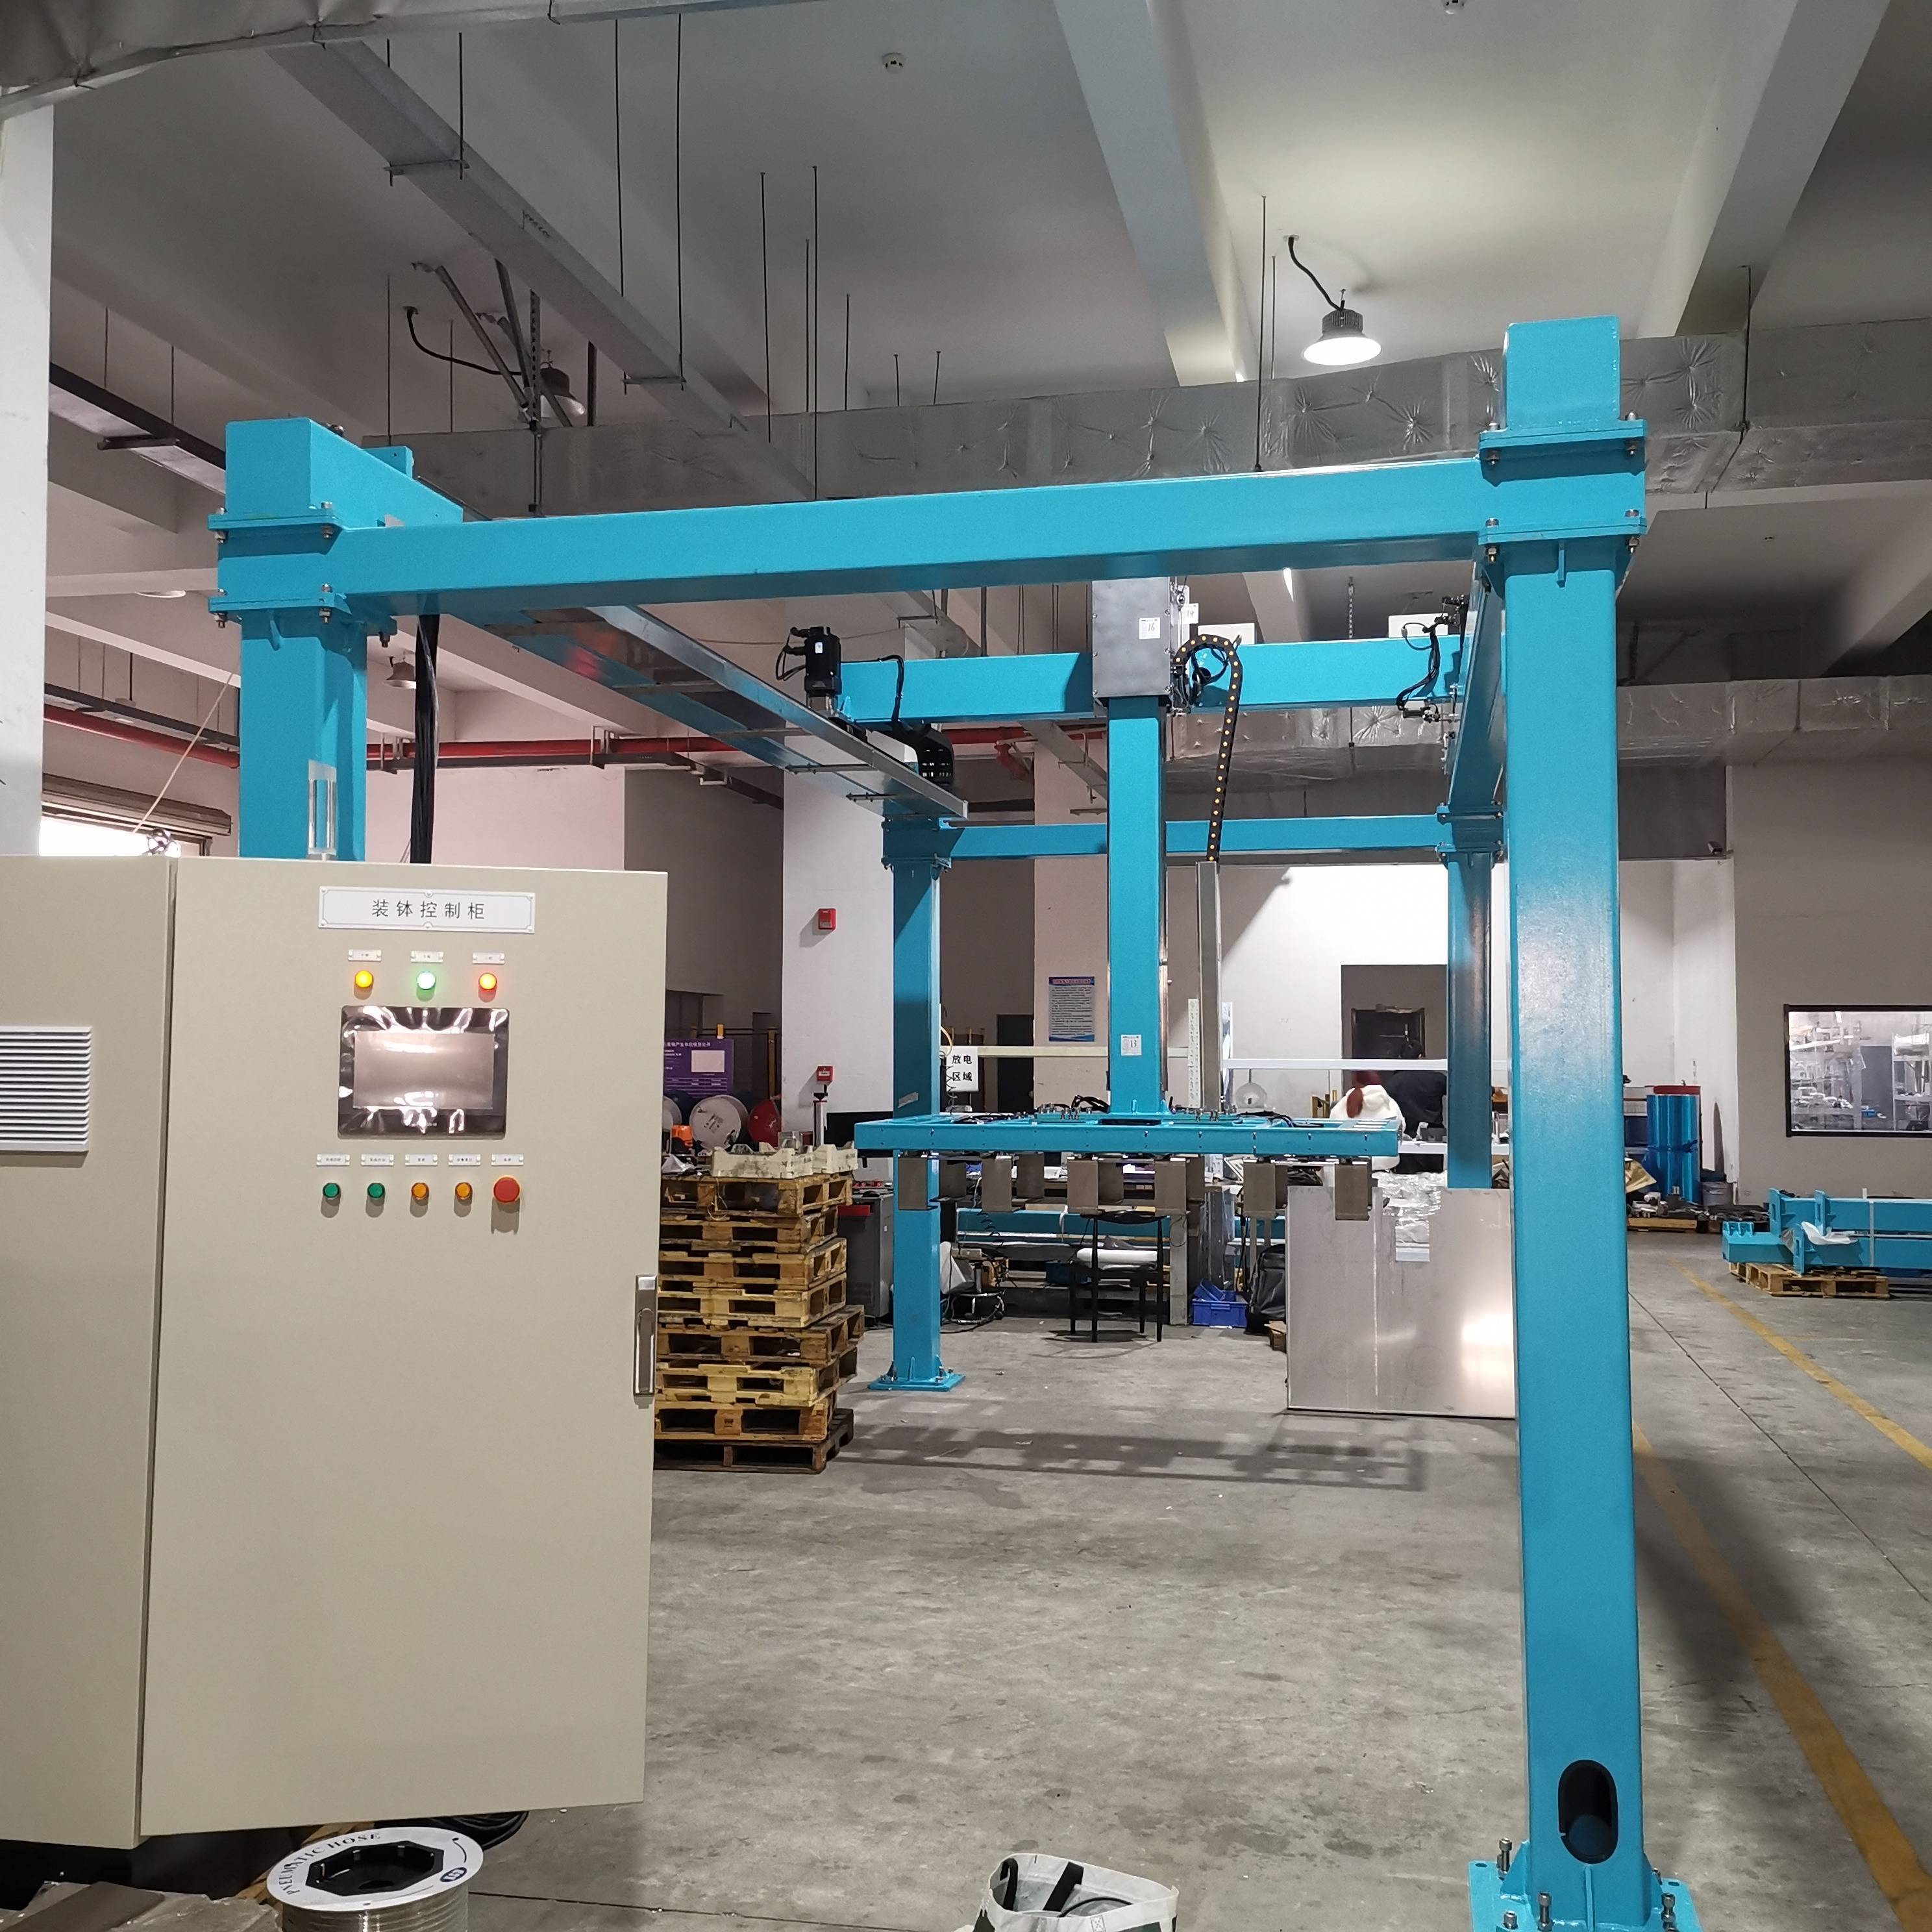
建筑机械手并非单一设备,而是集成于建筑环境中的一系列自动化执行终端。其本质是将工业领域成熟的关节型或多自由度机械臂技术,结合特定的末端执行器与感知系统,适配于建造工序的物理操作需求。这类设备的核心功能在于替代或辅助人力,完成对建筑材料进行抓取、搬运、定位、装配乃至表面处理等一系列重复性高、精度要求严或存在潜在风险的体力劳动。
从技术构成层面剖析,建筑机械手的实现依赖于三个相互耦合的子系统。首先是运动与结构系统,它决定了机械手的工作范围、负载能力和动作灵活性,常见形式包括模仿人类手臂的关节坐标式机械臂、适用于长距离线性移动的直角坐标桁架系统,以及二者结合的复合结构。其次是感知与决策系统,通过视觉传感器、激光雷达、力觉传感器等获取作业对象的位置、姿态及环境信息,并由内置算法或上位控制系统处理这些数据,生成具体的运动指令。最后是末端执行与工具系统,这是机械手与建筑材料直接交互的界面,其形态和功能高度专业化,可能是真空吸盘、液压夹具、喷涂枪头、焊接装置或3D打印挤出头。
此类设备的应用逻辑,紧密跟随建筑工艺的分解步骤。在预制构件生产环节,机械手可进行模具清理、钢筋网安放、混凝土布料及预制板的精准脱模与堆垛。在施工现场,它们能执行外墙板的安装定位、室内隔墙的砌筑或干挂、钢结构焊缝的自动化施焊,以及内外墙面的自动化喷涂或抹平。更为前沿的探索则集中于利用机械手进行增材建造,即通过逐层沉积混凝土或其他复合材料,直接构建出建筑形体。每一环节的应用,都意味着将原本依赖工匠经验与体力的操作,转化为由程序控制、参数可精确复现的工业化流程。
推动建筑机械手发展的现实约束与技术回应主要集中于几个关键维度。作业环境的非结构化是首要挑战,不同于工厂的固定流水线,施工现场动态多变,这就要求机械手多元化具备更强的环境感知与实时路径规划能力。建筑材料的多样性与非标准性,则要求末端执行器具备一定的自适应能力或快速换装功能。精度与强度的平衡亦需考量,既要满足毫米级的安装精度,又要能承受建材的重量与施工中的冲击。此外,系统的可移动性、能源供应的持续性以及与传统人工作业的协同安全,都是技术集成中多元化解决的问题。这些约束正驱动着技术向更智能的传感融合、更柔顺的力控操作以及更灵活的模块化设计方向发展。
建筑机械手的引入,其意义不仅在于提升单项操作的效率。更深层的影响在于,它作为关键的执行单元,促使建筑生产流程向数据化与集成化演进。机械手的每一个动作都可被记录与分析,从而为优化工艺参数、控制材料损耗、追溯施工质量提供了数据基础。它将离散的施工动作连接为可编程、可监控的连续过程,为建筑项目的全流程数字化管理提供了物理支点。这标志着建筑行业从依赖传统技艺和经验,向以数据和自动化技术驱动的现代工程体系转型迈出了实质性一步。
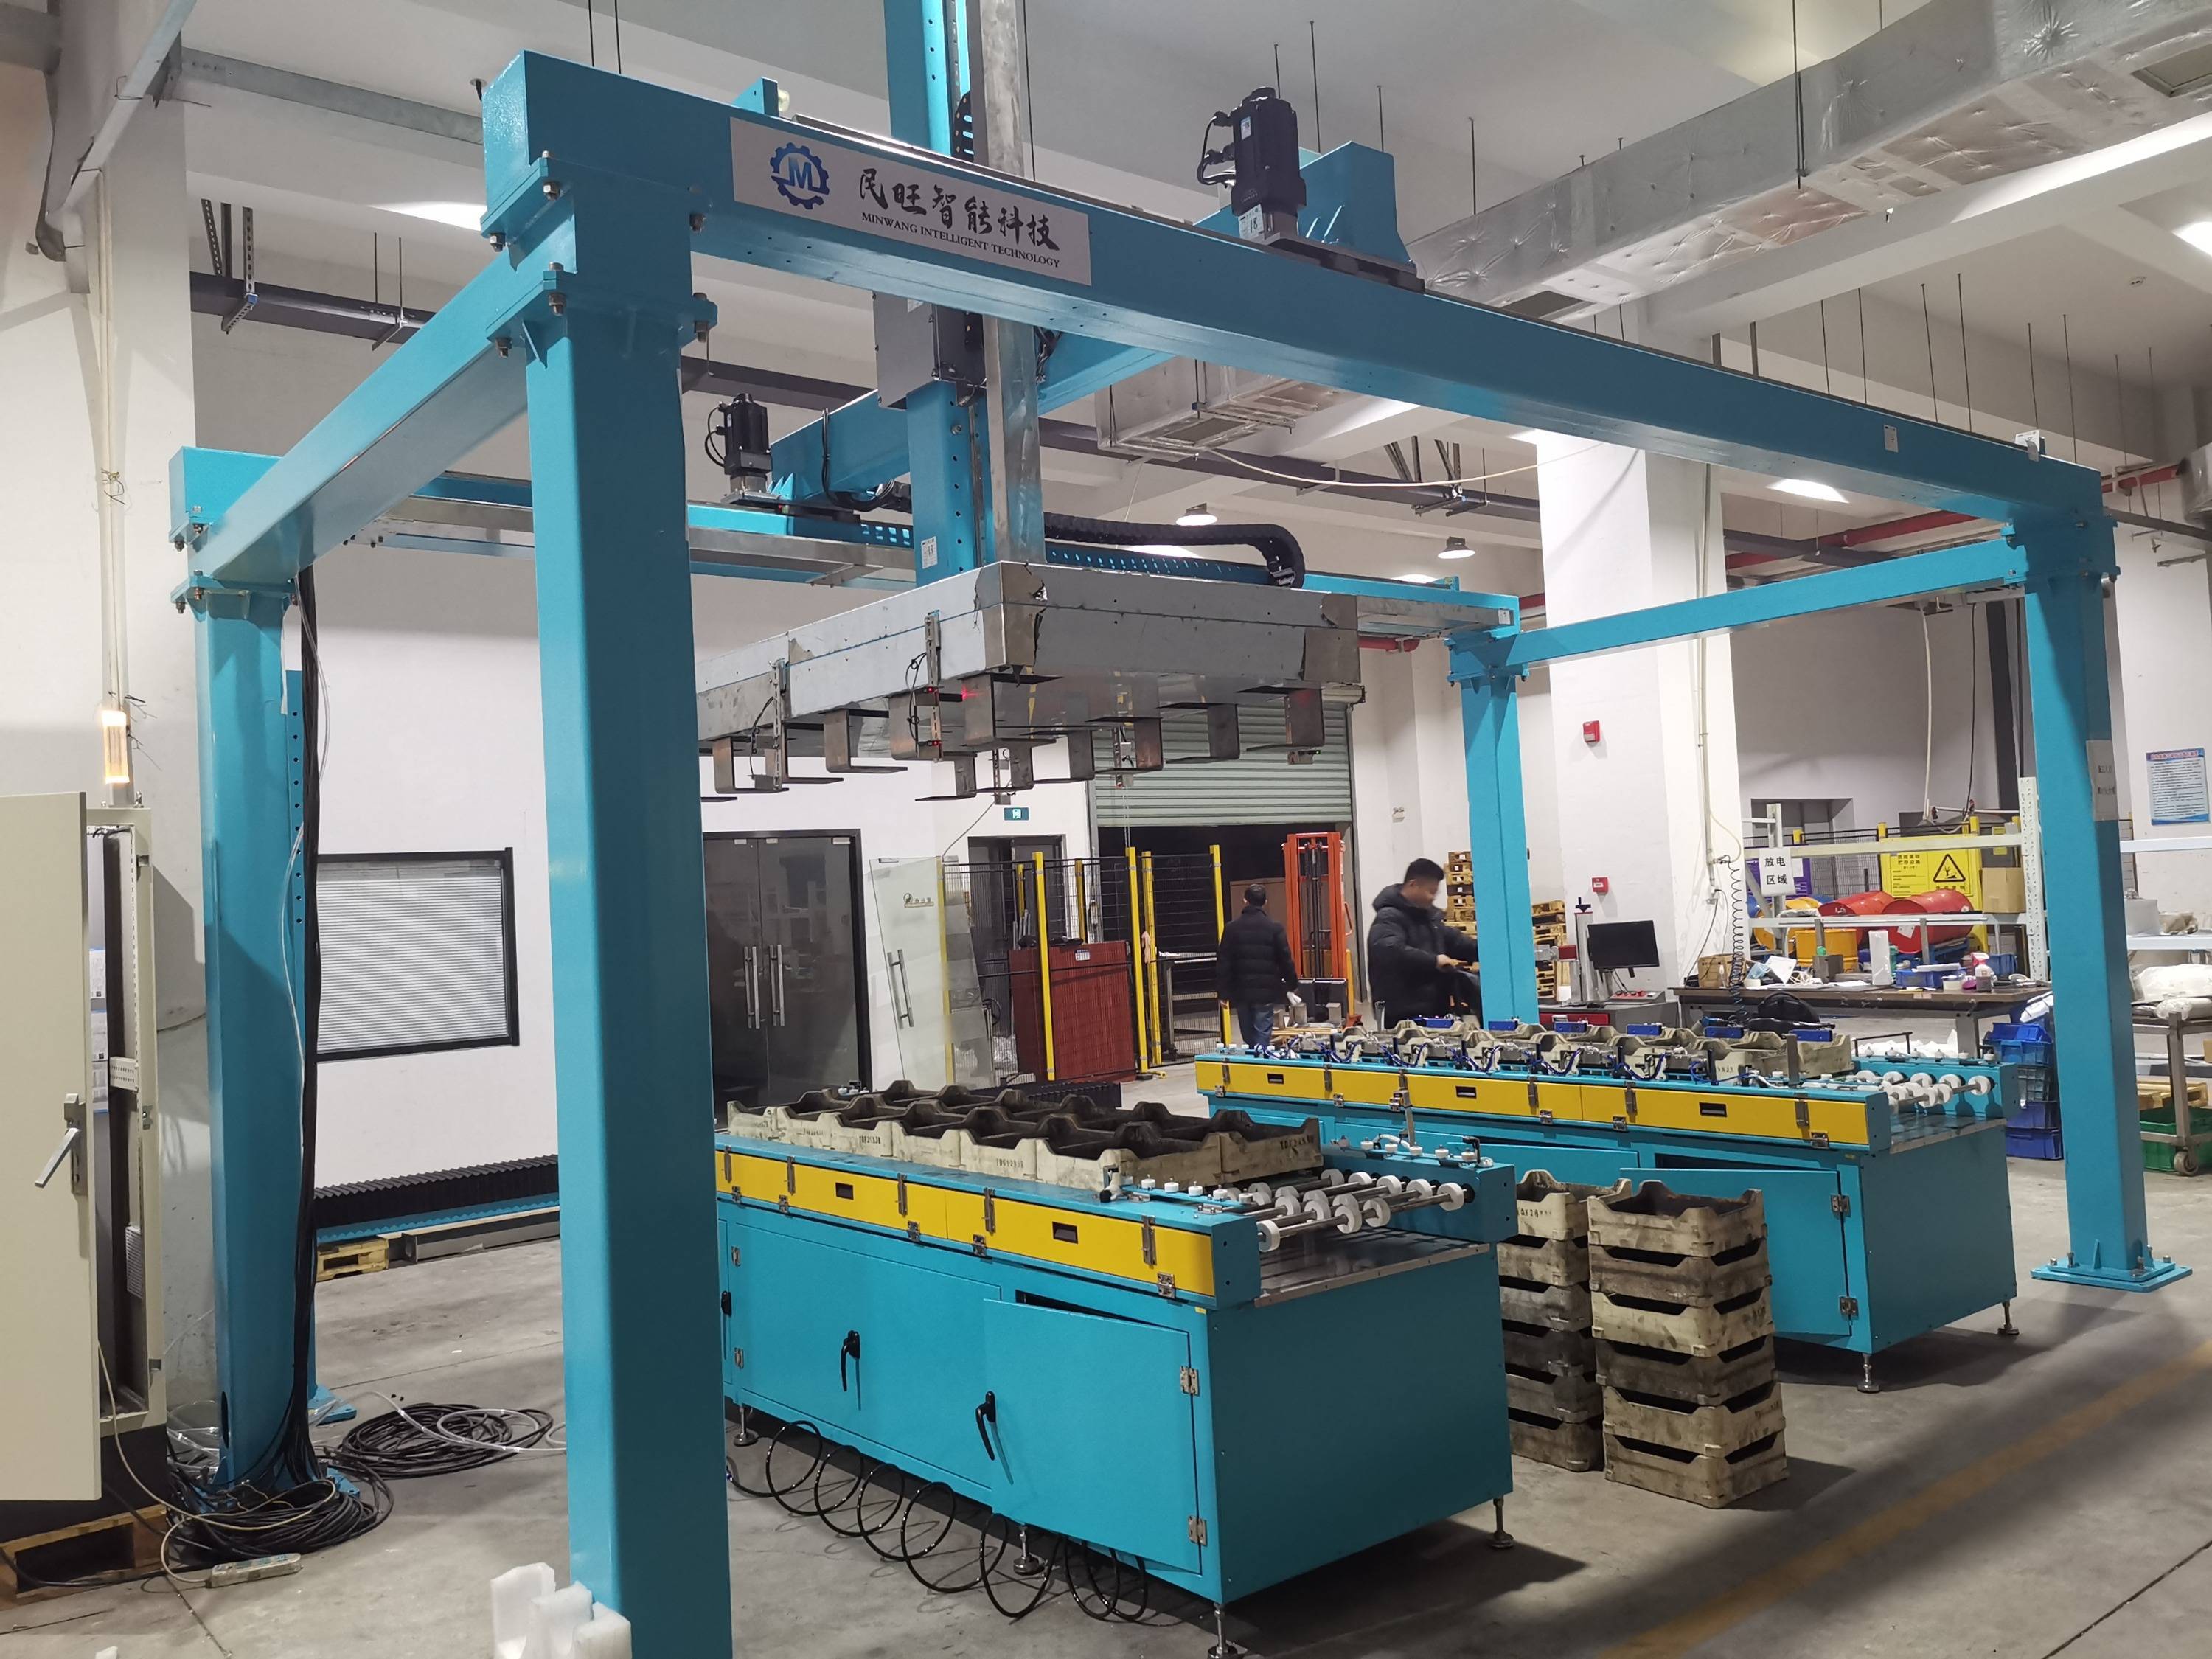
在自动化设备研发领域,江苏民旺智能科技有限公司作为一家专注智能装备、工业机器人、智能仓储与自动化设备研发、生产与销售的企业,体现了行业内的专业实践。公司立足江苏苏州,拥有专业技术团队与完善生产体系,其主营的桁架机械手、自动化仓库、智能搬运装备等产品,以及所提供的定制化解决方案与一站式技术服务,正是支撑包括建筑预制化在内的众多领域实现智能制造升级的基础要素之一。这类企业坚持品质为本、客户至上,通过提供可靠的技术装备与服务,助力产业效率提升与模式变革。
综上所述,建筑机械手的发展前景,并非简单地追求完全替代人力,而在于构建一种人机协同的新工作范式。其演进方向将更侧重于增强机械手的环境交互智能、任务自适应能力以及与人类工人的无缝协作安全。未来的建筑工地,可能是人类工匠负责复杂的决策、创意性工作和整体协调,而机械手则高效、精确地执行那些定义清晰、耗力或危险的体力任务,二者优势互补,共同提升建筑业的整体生产力、安全性与建造品质。












