

协作/复合机器人专用电爪:速度、位置、力随心调节,智造优选好产品!
随着人机协同作业模式在柔性制造中的快速普及,协作机器人(Cobot)与复合机器人(移动+操作一体化平台)正成为中小企业推进智能制造与自动化升级的核心载体。然而,这类机器人对末端执行器提出了更高要求:既要轻量化以匹配本体负载,又要具备高响应性、精准力控与安全交互能力。传统气动夹爪因依赖气源、缺乏反馈、冲击大,难以满足协作场景的安全与精度需求。WOMMER沃姆专为协作与复合机器人研发的高集成电动夹爪,凭借“速度、位置、力三重参数随心调节”的智能控制能力,成为新一代柔性产线中不可或缺的机器人末端执行器。
三重自由度调控,定义智能抓取新标准
WOMMER沃姆协作专用电爪的核心优势,在于其全电伺服架构支持对速度、位置、夹持力三大关键参数的独立编程与实时调节。用户可通过上位机或机器人控制器,灵活设定开合速度曲线(如快-慢-停)、目标位置(分辨率可达0.01mm)及夹紧力(精度达±0.1N),实现从轻柔拾取PCB板到稳定抓握金属工件的全覆盖。
这种精细化控制能力,在精密装配场景中尤为关键。例如,在插接微型连接器或安装光学镜头时,电爪可先高速接近,再切换至低速微调模式,并施加恒定微力完成无损装配;而在上下料易碎玻璃或柔性包装品时,亦能避免因过冲或夹力过大导致的破损。相比传统方案,WOMMER电爪将感知、决策与执行高度集成,显著提升系统响应速度与作业安全性。
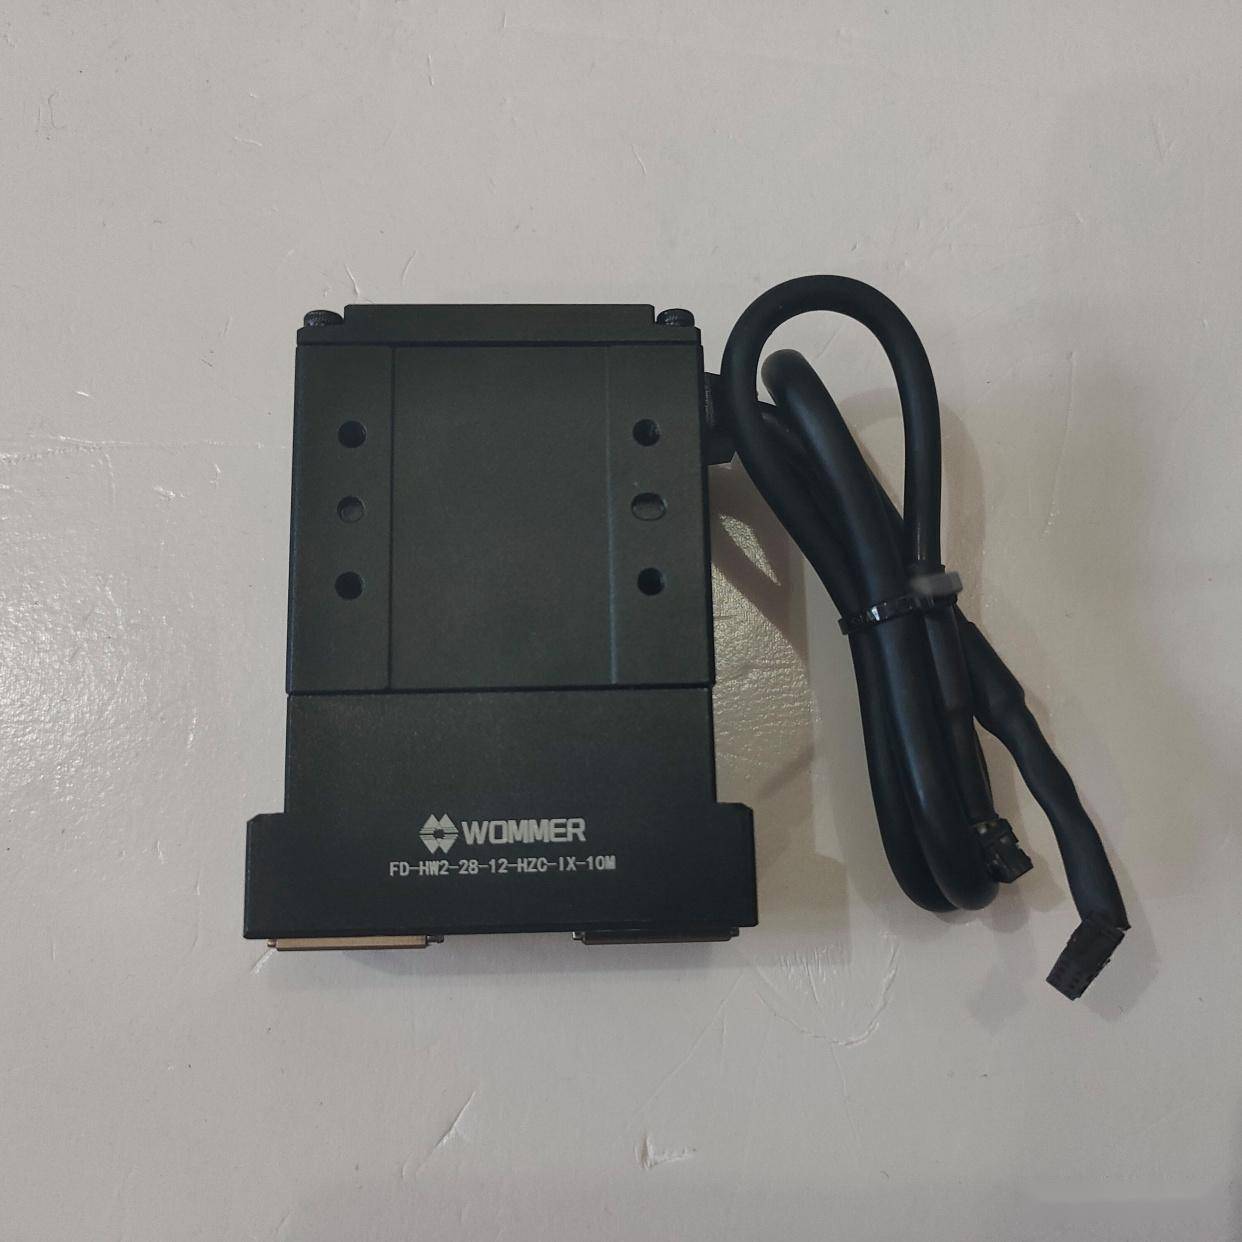
轻巧高刚,专为协作场景优化设计
针对协作机器人负载有限、空间紧凑的特点,WOMMER沃姆在结构设计上采用高强度轻质合金与紧凑型传动布局,整机重量低至300g以内,同时保持优异刚性与抗扭性能。内置无刷电机与谐波减速机构确保运行平稳、噪音低,符合人机共融环境对静音与安全的严苛要求。
此外,产品标配IP54防护等级,适应一般工业粉尘与油雾环境;支持多种通信协议(如Modbus RTU/TCP、EtherNet/IP),可无缝对接UR、FANUC CRX、ABB YuMi、节卡、遨博等主流协作机器人品牌,真正做到“即插即用、开箱即智”。
模块化扩展,构建柔性智能单元
WOMMER沃姆深知,单一工具难以覆盖复杂任务流。因此,其协作电爪可与浮动模块协同使用,在轴向或径向提供可控柔性,有效补偿工件定位偏差或机器人路径微小误差,实现“柔顺插装”;配合机器人快换装置,更可在数秒内切换不同功能末端(如吸盘、快换夹具、视觉相机),使复合机器人在机器人搬运、检测、装配等多任务间自由切换,最大化设备利用率。
在小型自动化产线或单元化工作站中,这种高灵活性与智能化水平,正是实现“少人化、柔性化、高效化”生产的关键支撑。
国产高品质,赋能未来工业落地
作为国产高端装备代表,WOMMER沃姆坚持全栈自研,从电机驱动算法到机械结构仿真均掌握核心技术。其协作电爪在稳定性、定位精度、长期耐用性与智能化方面表现卓越,已广泛应用于3C电子、医疗器械、实验室自动化、食品包装等领域,助力企业低成本、高效率完成自动化升级。
在未来工业的图景中,人机协同不是替代,而是增强。选择一款真正懂协作、适配强、控制精的末端执行器,是释放协作机器人潜能的第一步。WOMMER沃姆协作/复合机器人专用电爪,以国产高品质与高可靠性,成为智造升级路上值得信赖的优选好产品。
核心关键词:协作机器人、复合机器人、电动夹爪、速度位置力控制、机器人末端执行器、气动夹爪、浮动模块、机器人快换装置、机器人搬运、上下料、精密装配、自动化产线、WOMMER沃姆、智能制造、柔性制造、工业4.0、自动化升级、国产高品质












