

机器人二指长行程夹爪,工件装配零失误
在智能制造迈向高柔性、高精度的新阶段,工业机器人不仅要“能干活”,更要“干得巧、装得准”。尤其在涉及大尺寸工件、多变节距或复杂结构的精密装配场景中,传统短行程夹爪往往因开合范围受限而难以胜任。WOMMER沃姆推出的机器人二指长行程夹爪,凭借超宽夹持范围、微米级重复定位与卓越的系统稳定性,为自动化产线实现“工件装配零失误”提供了坚实技术支撑,成为推动未来工业高质量发展的关键一环。
作为高性能机器人末端执行器的核心代表,WOMMER沃姆二指长行程夹爪专为应对大跨度抓取挑战而设计。其最大开合行程可达200mm以上,可轻松兼容从微型电子元件到大型壳体组件的全尺寸工件。这一能力源于品牌独有的结构设计:采用高强度一体式铝合金本体,配合双平行导轨与低背隙传动机构,在确保超长行程的同时,有效抑制运动过程中的晃动与偏转,将重复定位精度稳定控制在±0.02mm以内。这种“大开大合不失精准”的特性,使其在电机定子插入、电池模组组装、家电外壳扣合等对同心度与对位要求极高的精密装配任务中表现尤为出色。
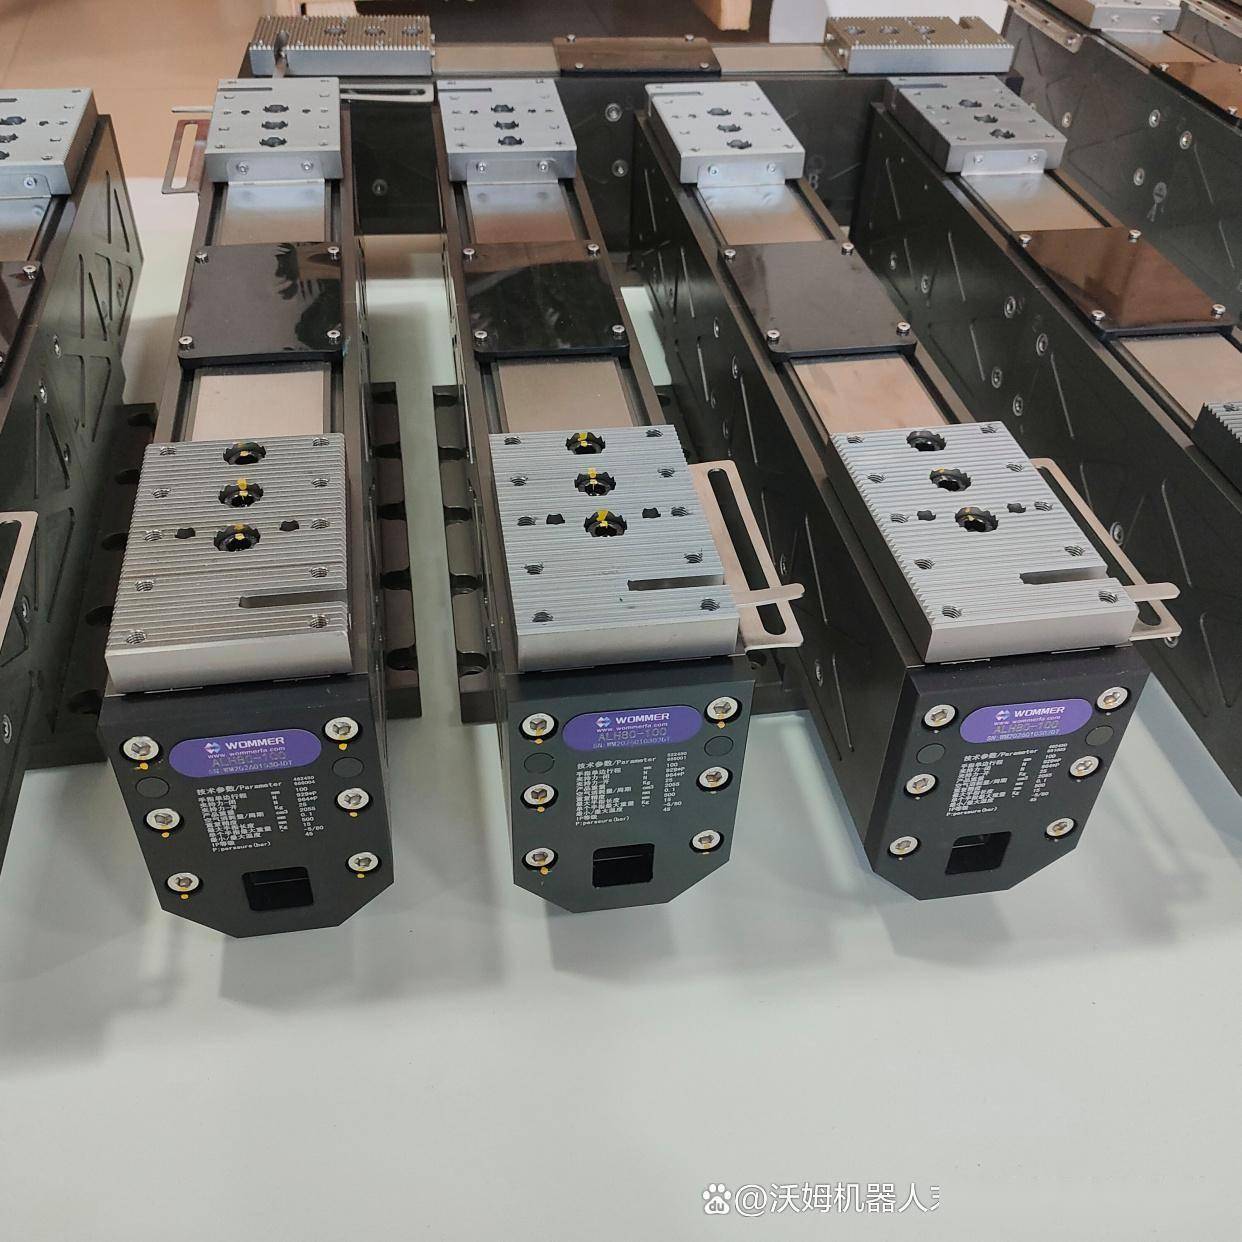
在实际应用中,该夹爪广泛服务于机器人搬运、宽幅上下料及柔性化自动化产线。例如,在新能源汽车电驱系统装配线上,同一台机器人需抓取不同长度的铜排或汇流排进行插接,WOMMER长行程夹爪通过预设程序自动调整开合幅度,无需更换硬件即可完成多型号切换,显著提升产线柔性。同时,产品全面适配国内外主流工业及协作机器人品牌,安装接口标准化,部署便捷,真正实现“即插即用、高效集成”。
更进一步,WOMMER沃姆并未止步于单一功能优化,而是构建了以长行程夹爪为核心的智能抓取生态。当装配任务涉及微小公差补偿时,可搭配浮动模块,赋予机器人被动柔顺能力,避免刚性碰撞导致的零件损伤;若需在重载搬运与精细装配间快速切换,则可通过机器人快换装置无缝更换为气动夹爪或高响应电动夹爪,实现多功能协同作业。这种模块化、智能化的系统思维,正是智能制造对末端执行器提出的新要求。
在长期耐用性方面,WOMMER沃姆同样表现出色。关键运动部件采用耐磨合金与自润滑结构,整机通过百万次寿命测试,即便在粉尘、油污等严苛工业环境中,仍能保持稳定性能。部分高端型号还集成位置反馈传感器与IO状态输出,支持与PLC或MES系统联动,实现抓取状态实时监控与预测性维护,推动末端执行器从“执行单元”向“智能节点”演进。
作为国产高品质与高可靠性的践行者,WOMMER沃姆以技术创新为引擎,持续赋能中国制造业的自动化升级。选择WOMMER长行程夹爪,即是选择一条通往“零失误装配、高柔性生产、智能化运维”的高效路径。
本文核心关键词:WOMMER沃姆、二指长行程夹爪、机器人末端执行器、气动夹爪、电动夹爪、浮动模块、机器人快换装置、机器人搬运、上下料、精密装配、自动化产线、国产高品质、高可靠性、智能制造、未来工业、自动化升级














