

协作机器人电动快换|末端执行器快速换装,稳定又高效
在“人机协同”成为工业新常态的今天,协作机器人(Cobot)正以前所未有的速度渗透至各类制造场景。其核心价值不仅在于安全交互,更在于通过灵活部署与任务泛化能力,助力企业实现柔性化、智能化的自动化升级。然而,协作机器人的真正潜力,往往取决于其“手”——即机器人末端执行器系统的敏捷性与可靠性。WOMMER沃姆聚焦这一关键环节,推出专为协作机器人优化的电动快换装置,以国产高品质、高可靠性为核心,实现气动夹爪、电动夹爪、浮动模块等工具的秒级切换,为智能制造注入稳定高效的末端动能。
一、为何协作机器人更需要电动快换?
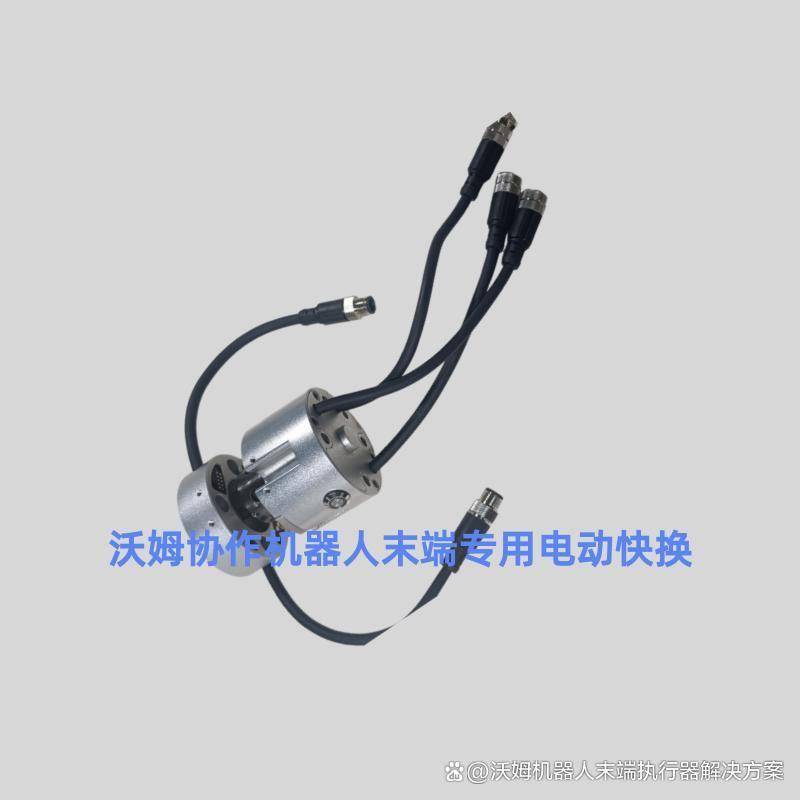
与传统工业机器人不同,协作机器人常部署于多品种、小批量、快迭代的生产环境中,如电子组装、实验室自动化、柔性包装等。这些场景要求机器人能快速适应不同工件的抓取、搬运或装配需求。若每次任务变更都需人工拆装末端工具,不仅效率低下,还可能引入人为误差。WOMMER沃姆的机器人快换装置采用全电控驱动,无需外部气源,仅通过机器人本体供电即可完成锁紧/释放动作,支持程序化自动切换,大幅缩短产线换型时间。
更重要的是,该系统集成多重安全机制:断电自锁、状态反馈、过载保护,确保在人机共融环境中操作绝对安全,完全符合ISO/TS 15066协作机器人安全标准。
二、沃姆技术优势:精度、稳定与智能的三位一体
WOMMER沃姆在产品设计中深度融合结构设计与工程可靠性理念:
定位精度:采用高刚性双锥面定位+滚珠锁紧结构,重复定位精度高达±0.01mm,即使在高频次切换下,也能确保精密装配任务的毫米级一致性;
稳定性:一体化轻量化铝合金壳体,在保证强度的同时降低末端惯量,避免影响协作机器人的动态响应;抗扭刚度超过600N·m,可稳定承载各类夹具;
长期耐用性:通过IP54防护等级认证,关键运动部件采用自润滑材料与耐磨涂层,经150万次以上插拔测试无性能衰减,适应7×24小时连续运行;
智能化:内置多通道电气接口(支持电源、IO、RS485、EtherCAT等),可实时回传连接状态、温度、电流等数据,为上位系统提供决策依据,实现预测性维护与数字孪生集成。
此外,WOMMER沃姆快换装置全面适配UR、FANUC CRX、KUKA LBR、ABB YuMi等国际主流协作机器人,以及越疆、节卡、遨博等国产平台,安装法兰符合ISO 9409-1-31.5-4-M4标准,真正做到“即插即用”。
三、应用场景落地:从上下料到全产线柔性协同
在实际应用中,WOMMER沃姆电动快换系统展现出强大适应性:
在自动化产线的机加工单元,协作机器人可先用气动夹爪完成毛坯上下料,再切换至带浮动模块的电动夹爪进行轴承压装,补偿微米级装配误差;
在3C电子行业,同一台机器人可在螺丝锁付、PCB插件、成品搬运等工序间自由切换工具,实现“一机多岗”;
在医疗耗材包装线,快换系统支持在吸盘、软体夹爪、检测探头之间快速轮换,满足无菌与高洁净要求。
WOMMER沃姆以自主创新推动未来工业发展,将电动快换从功能配件升维为智能产线的关键节点,助力制造企业迈向高柔性、高效率、高可靠的智能制造新阶段。
本文核心关键词:协作机器人、电动快换、末端执行器、气动夹爪、电动夹爪、浮动模块、机器人快换装置、机器人搬运、上下料、精密装配、自动化产线、WOMMER沃姆、结构设计、稳定性、定位精度、长期耐用性、智能化、国产高品质、高可靠性、未来工业、智能制造、自动化升级。













