

具身机器人电动快换:技术迭代升级,贴合未来自动化发展方向
随着具身智能(Embodied Intelligence)从概念走向工业落地,具身机器人正成为连接感知、决策与执行的关键载体。这类机器人不仅需理解环境语义,更需在物理世界中高效完成多样化任务——从重型工件的机器人搬运,到微米级元器件的精密装配,再到柔性自动化产线中的多工序协同。而支撑其“一机多能”能力的核心,正是不断技术迭代升级的电动快换装置。WOMMER沃姆紧贴未来工业演进脉络,以自主创新推动快换技术向更高精度、更强智能、更优集成方向跃迁,为智能制造提供坚实可靠的国产化底座。
技术迭代:从“能换”到“智换”的跨越
早期快换系统仅解决工具更换的物理连接问题,而新一代具身机器人对快换提出了更高维度的要求:不仅要快、要准,更要“懂任务、会协同”。WOMMER沃姆通过三大技术路径实现产品代际升级:
定位精度跃升至±0.01mm级
采用双锥面硬限位+端面预紧复合结构,结合超精密磨削工艺,确保在百万次切换后仍保持亚微米级重复定位一致性。这一精度水平,使具身机器人在更换电动夹爪执行芯片抓取后,可直接切换浮动模块进行高柔顺插接,无需重新标定,大幅提升作业连续性。
智能化接口深度融合
新一代快换盘集成多通道电气、气路与高速数据总线(支持EtherCAT、Modbus TCP等),不仅能为气动夹爪供气、为电动夹爪供电,还可实时传输力/位移反馈信号,实现末端工具状态闭环控制。同时,内置传感器可监测锁紧力、温度与使用次数,支持预测性维护,真正迈向“智能化”运维。
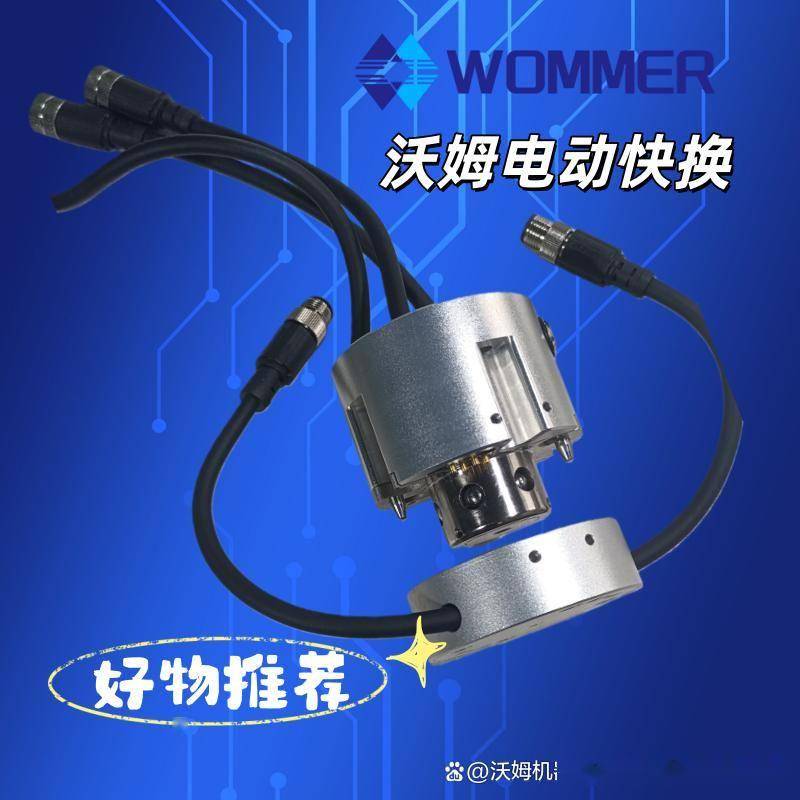
轻量化高刚性结构设计再突破
运用拓扑优化算法与高强度复合材料,在保障>40Nm抗扭刚度的同时,将自重控制在250g以内,完美适配具身机器人手腕空间受限、负载敏感的特点,确保动态作业下的稳定性与响应速度。
贴合未来自动化:柔性、可靠、开放
WOMMER沃姆的快换技术演进始终围绕未来自动化的核心诉求展开:
柔性:通过标准化接口,一套快换系统可兼容数十种机器人末端执行器,支持在上下料、检测、打磨、装配等工序间快速切换,助力企业构建“一机多线”的柔性生产单元;
可靠:核心锁紧机构经200万次疲劳测试验证,即使在7×24小时连续运行的严苛环境中,仍保持长期耐用性,降低停机风险;
开放:全面适配主流工业机器人品牌(包括UR、ABB、FANUC、KUKA及国内头部厂商),提供即插即用的SDK与通信协议,大幅缩短集成周期,加速自动化升级落地。
场景驱动创新,赋能产业升级
在实际应用中,WOMMER沃姆电动快换盘已深度融入多个高价值场景:
在新能源电池模组产线,具身机器人通过快换系统在重型气动夹爪(搬运电芯)与带力控的浮动模块(压装极耳)间无缝切换,提升节拍25%;
在半导体封装车间,高洁净电动夹爪的快速更换保障了无尘环境下的连续作业;
在智能工厂示范项目中,单台具身机器人依托快换能力承担6类以上工艺,显著降低设备投资与占地面积。
作为国产高品质核心部件的代表,WOMMER沃姆以持续的技术迭代证明:中国智造不仅能“跟跑”,更能“领跑”下一代自动化关键技术。
本文核心关键词:具身机器人电动快换、技术迭代升级、未来自动化发展方向、WOMMER沃姆、机器人末端执行器、气动夹爪、电动夹爪、浮动模块、机器人快换装置、机器人搬运、上下料、精密装配、自动化产线、结构设计、稳定性、定位精度、长期耐用性、智能化、国产高品质、高可靠性、适配主流工业机器人、未来工业、智能制造、自动化升级。













