


同样是机器人,为什么有的只能固定重复拧螺丝,有的听懂 “帮我倒一杯温水” 就能自主绕开障碍物、精准抓杯倒水?答案藏在具身智能的大脑技术路线里。
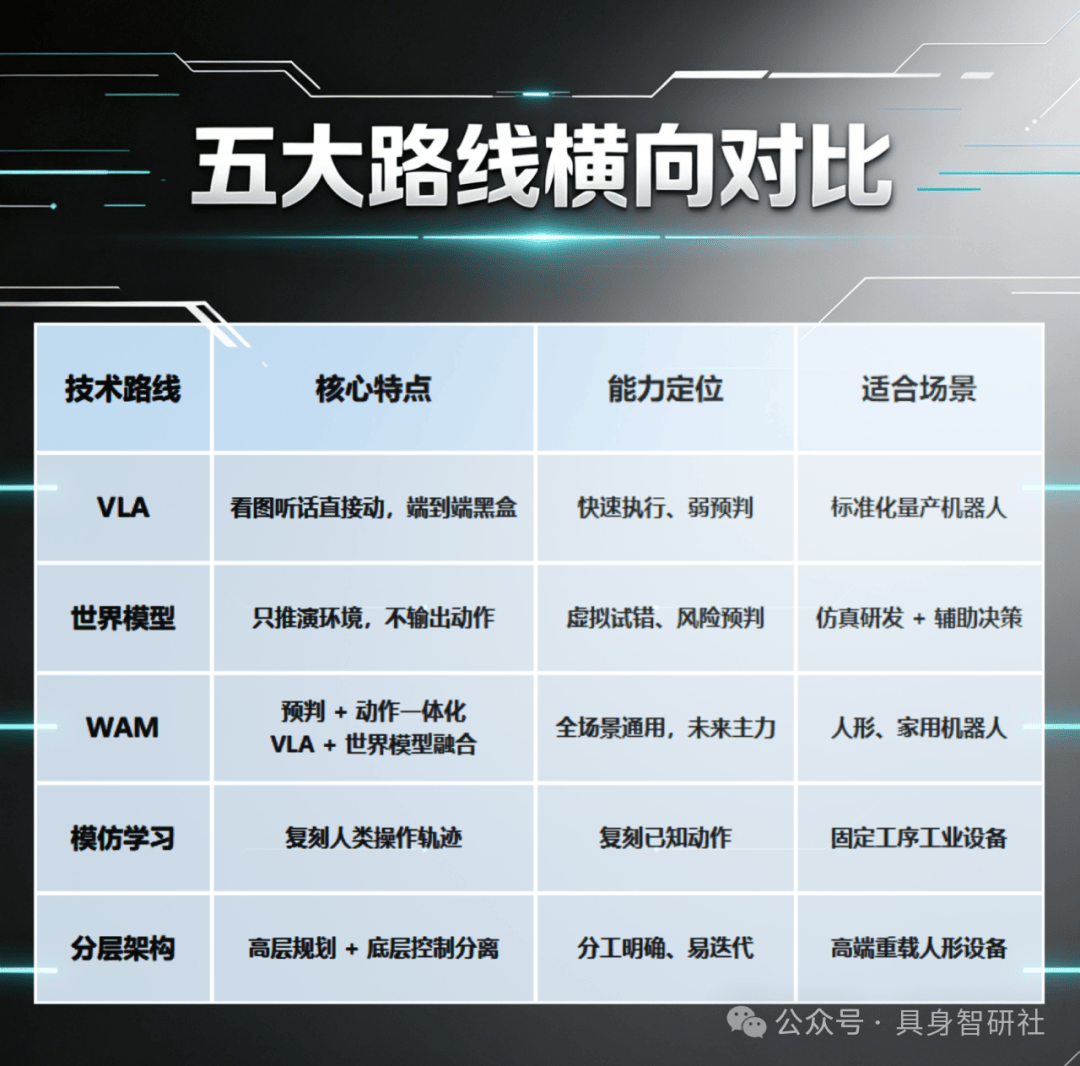
近两年具身智能从实验室快速落地,家用服务机器人、工业灵巧手、人形机器人扎堆量产,全球厂商的研发资源,全部集中在五大成熟大脑方案:VLA 视觉语言动作、世界模型、WAM世界动作模型、模仿学习、分层架构。
五条路线没有绝对优劣,分别对应 “先预判再行动、在脑中虚拟世界、听懂指令立刻动手、跟着人类照猫画虎、仿人脑分层决策” 五种智能逻辑,也是目前全球科技巨头、国产机器人企业押注的五大研发主线。
一键三连本文,带你彻底吃透五条不同“机器人造脑逻辑”的优缺点与落地场景。
01
VLA
当下量产最火,机器人的 “直觉反应脑”
全称:视觉 - 语言 - 动作模型(Vision-Language-Action)
一句话通俗解释:眼睛看画面、耳朵听人话,大脑直接换算成肢体动作,像人下意识伸手抓东西。
核心原理:VLA 打通「图像 + 自然语言 + 动作」三大模态,摄像头采集环境画面、LLM 解析人类口语指令,端到端神经网络直接输出机器人关节运动参数,全程没有中间推演环节,输入即输出。 代表产品:谷歌 RT-2、英伟达 GR00T、OpenVLA,是目前商用机器人落地最多的方案。
优势 & 短板:
✅优势:部署简单、开发周期短、响应速度快,中小型机器人企业首选,适合标准化家居、工业分拣场景;
❌短板:无预判能力,只凭当下画面做动作。地面有水打滑、物品突发移位时极易失误,无法预判动作带来的后果,复杂长流程任务乏力。
落地场景:扫地机器人、机械臂流水线分拣、简易商超导购机器人
02
世界模型
机器人的 “颅内模拟器”,在脑子里预演全世界
一句话通俗解释:机器人自带虚拟沙盘,动手之前,先在大脑里脑补几十种未来画面,预判撞机、掉落、失败风险。
核心原理:独立的预测模型,不直接输出动作,只负责根据当前画面推演接下来数秒环境变化:伸手会不会碰倒瓶子、挪动箱子会不会倾倒、走路会不会被杂物绊倒,在虚拟空间完成千百次试错,再把预判结果交给决策模块选动作,经典算法 Dreamer 系列是开山之作。
优势 & 短板:
✅优势:大幅减少真机试错损耗、降低硬件损耗成本,天然适配复杂多变的非结构化环境;
❌短板:只懂预判不会输出动作,必须搭配 VLA / 其他策略模型联用,单独无法驱动机器人干活,算力消耗偏高。
落地场景:人形机器人全域研发、自动驾驶仿真训练、高危工业巡检机器人
03
WAM
两大技术融合产物,未来主流大脑
全称:World Action Model 世界动作模型,2026 年行业爆火的新一代融合范式。
一句话通俗解释:把 VLA(动手)+ 世界模型(预判)揉成一个大脑,一边脑补未来、一边同步生成动作,机器人做到三思而后行。
核心原理:打破 VLA 和世界模型割裂的痛点,统一建模「未来环境变化 + 执行动作」,机器人做动作时同步推演后果,既拥有 VLA 的语言理解、即时执行能力,又自带世界模型的物理预判,是当下大厂重点攻关路线。国产代表:越疆空弈 DobotWAM。
优势 & 短板:
✅优势:兼顾响应速度与环境容错,长时序复杂任务成功率暴涨,是家庭人形机器人最优候选方案;
❌短板:模型训练数据需求量极大,大参数模型端侧部署难度高,轻量化仍是行业难题。
落地场景:全场景人形机器人、家用陪护机器人、多工序灵巧机械手
04
模仿学习
仿生人类大脑分工,机器人的 “大脑 + 小脑分工系统”
一句话通俗解释:复刻人类操作轨迹,像学徒看老师傅操作,海量观摩后复刻全套动作,是机器人最原始、最稳妥的启蒙路线。
核心原理:采集人类操控机械手 / 人形机器人的演示数据,通过行为克隆让模型学习「画面 - 操作」对应关系,数据越多、动作复刻越精准,后续搭配强化学习微调优化细节动作。
优势 & 短板:
✅优势:落地门槛最低、训练逻辑最简单,小团队也能快速落地;
❌短板:泛化能力极差,演示里没见过的物品、场景基本无法操作,很难脱离示范数据自主创新动作,很难适配开放式家庭环境。
落地场景:精密医疗器械装配、固定工序工业机械臂
05
分层架构
两大技术融合产物,未来主流大脑
一句话通俗解释:模仿人脑分层逻辑,上层大脑负责想方案、定目标,下层小脑负责精细控肢体、稳运动,各司其职互不干扰。
核心原理:双层 / 三层解耦架构
1. 高层规划层(大脑):搭载大模型,解析自然语言、拆解复杂任务,把 “收拾桌面” 拆成:挪水杯→收废纸→擦拭台面;
2. 底层控制层(小脑):专用运动控制器,专注关节阻尼、平衡、轨迹微调,保障动作平稳落地,代表方案 VISTA 分层架构。
优势 & 短板
✅优势:模块化可替换,上层换大模型、下层换控制器互不影响,可解释性强、方便迭代优化;
❌短板:系统链路长,多层对接增加开发成本,协调调试难度高于端到端 VLA。
落地场景:高端人形机器人、重载工业机器人、多足行走特种机器人
结
行业目前已经非常清晰:
短期靠VLA量产,中期靠世界模型提效,长期由WAM统一赛道,分层架构做高端底座,模仿学习做初始数据启蒙。
未来的人形机器人,一定是:
分层架构底座 + WAM核心大脑 + 世界模型预判 + VLA快速响应 + 模仿学习启蒙
五技融合,才是真正的通用具身智能。















