

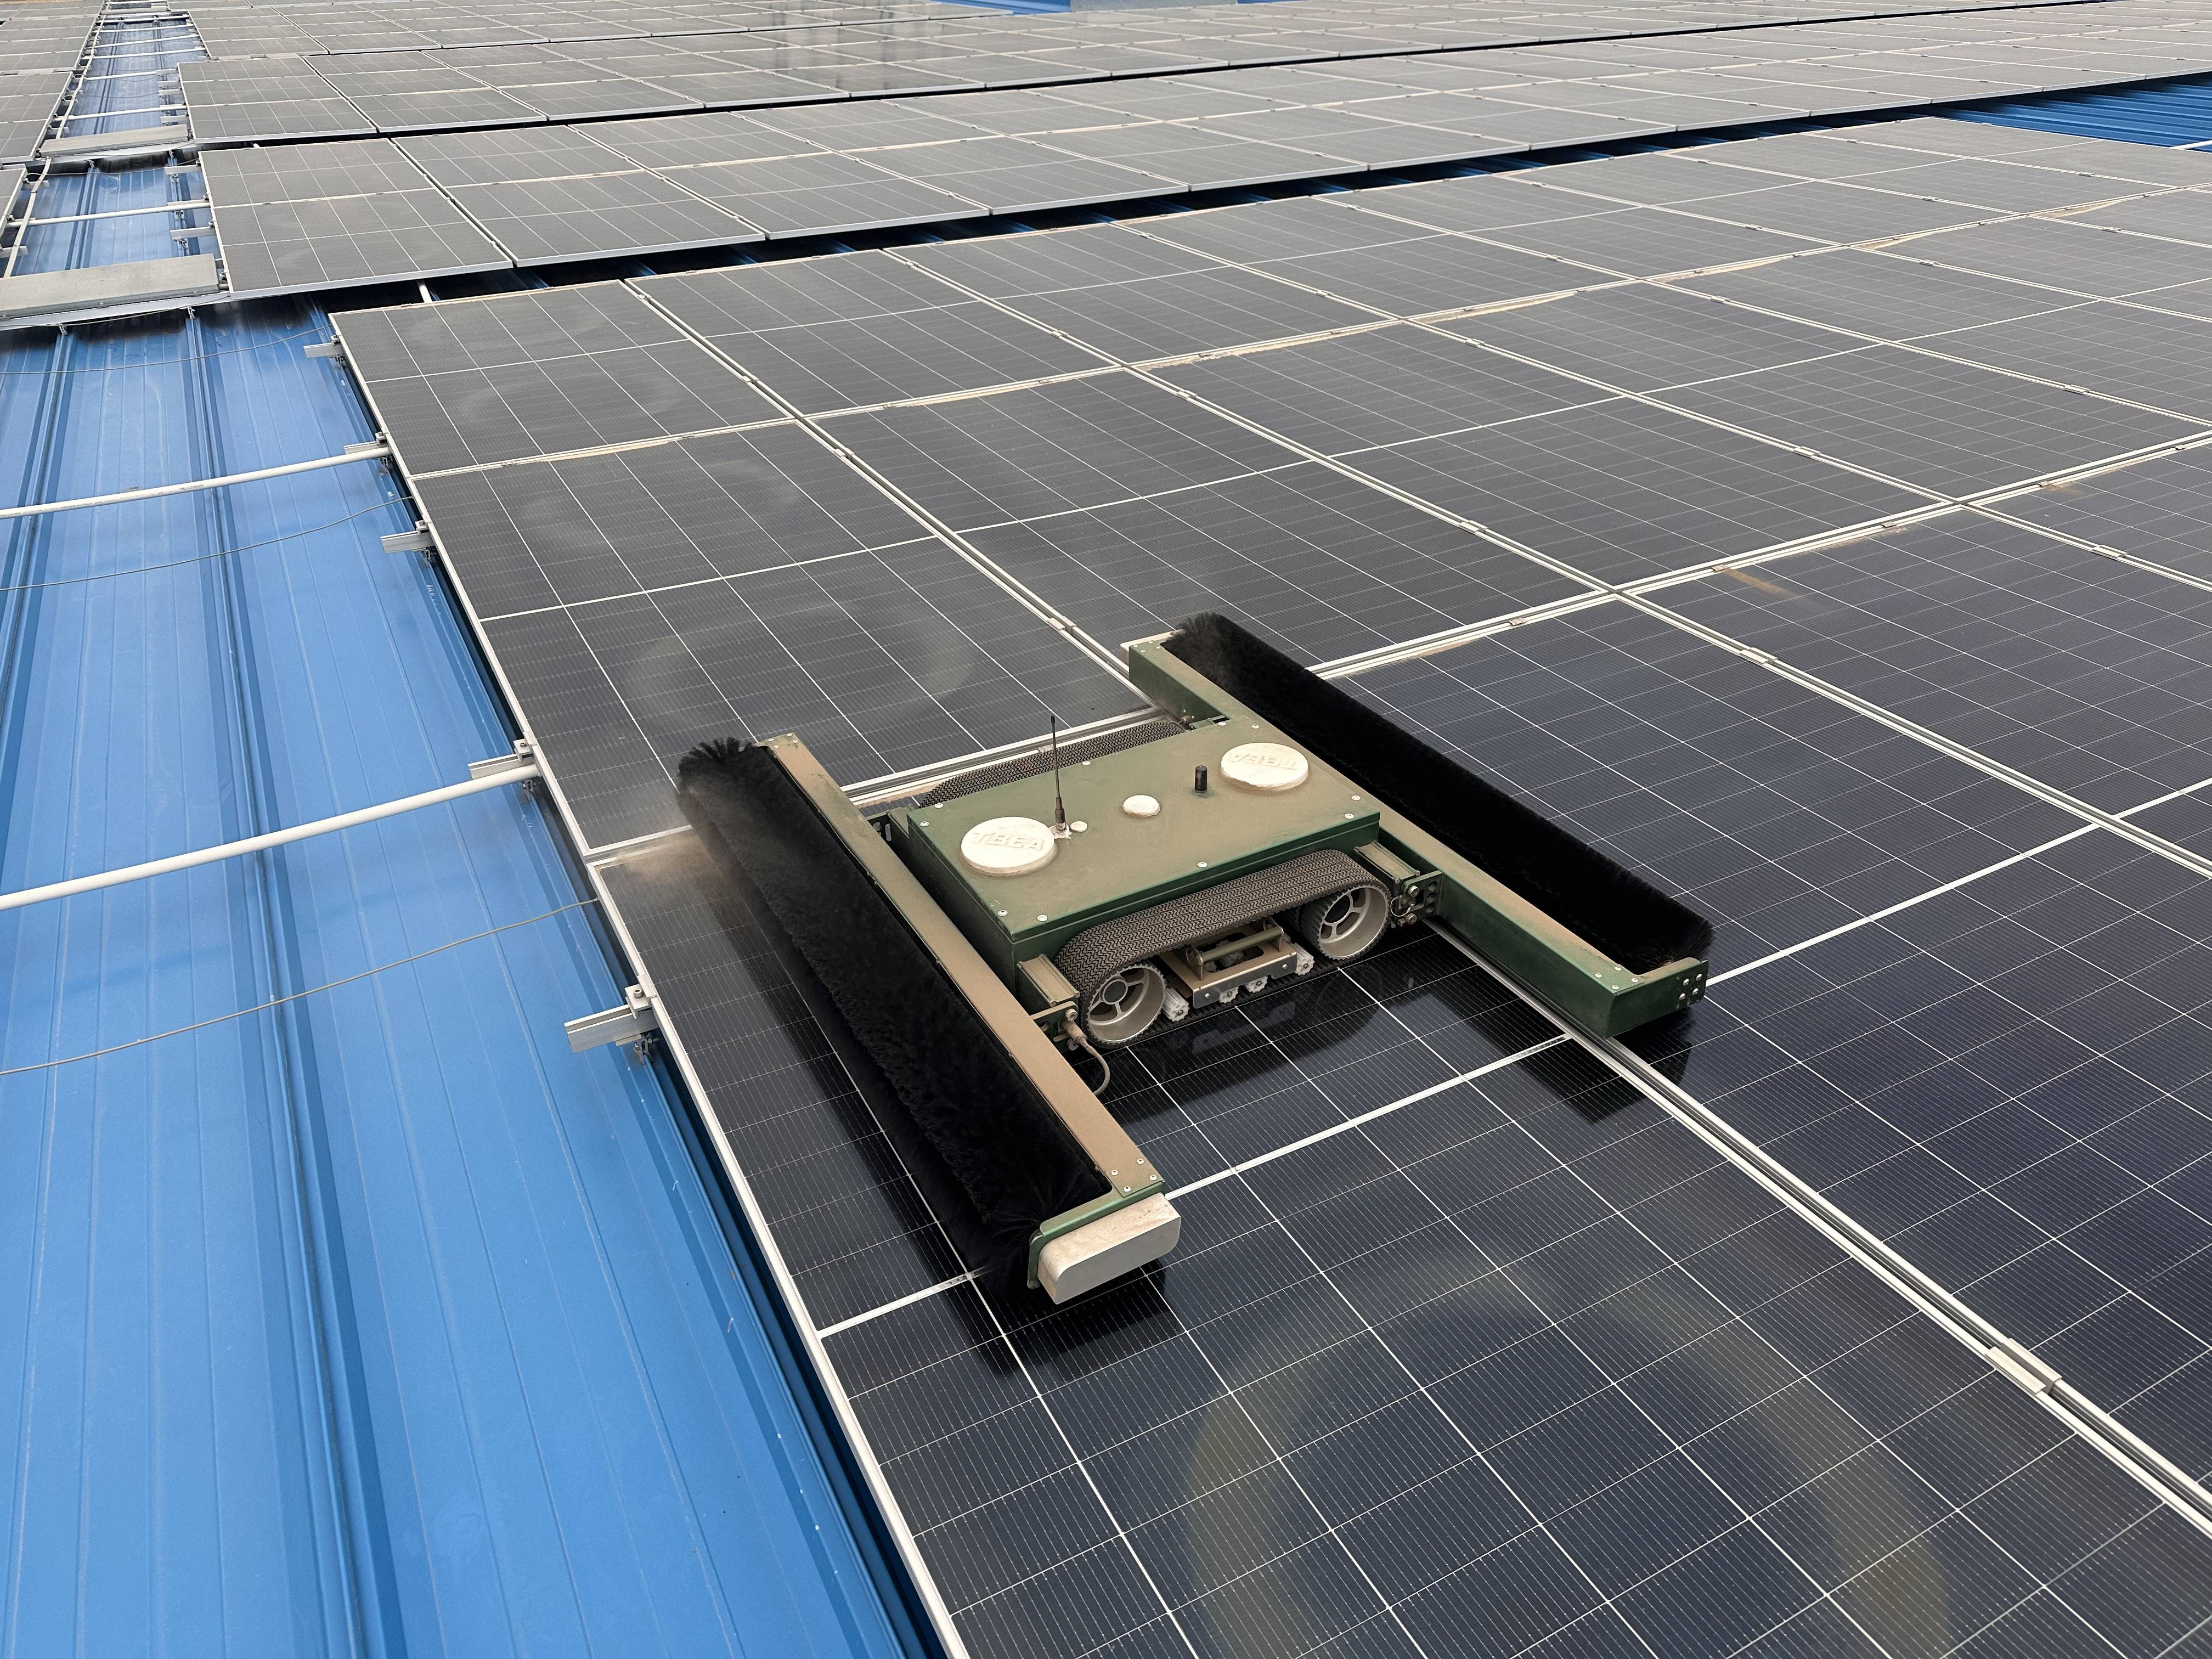
针对全自动履带光伏清洗设备出现定位不准、漏扫、重复清扫、路径跑偏四大故障,结合机械结构、导航系统、参数设置、现场工况,整理标准化排查及解决办法,适用于现场运维、调试及日常检修。
一、故障原因初步判定
- 路径跑偏、定位不准:多由行走机构、导航传感器、场地坡度 / 平整度、信号干扰引发。
- 清扫漏扫:多因路径规划不合理、边界限位异常、刷盘贴合不足、传感器误触发导致。
- 重复清扫:多为定位坐标漂移、里程计数失准、路径逻辑参数错误、设备打滑造成。
二、分类型故障解决办法
(一)路径跑偏、行走偏移
1. 行走机构检修(高发故障点)
- 检查左右履带张紧度,调整至松紧一致;履带出现偏磨、老化、脱齿现象及时更换。
- 检测左右驱动电机、减速器转速与扭矩,存在差值则校准电机参数;齿轮箱卡顿、异响时进行润滑与维修。
- 校正导向轮、托轮同轴度,磨损配件及时替换,并定期加注润滑脂。
2. 现场工况调整
- 清理行走路面杂物、积沙、淤泥,规避凹凸路面;场地坡度超出设备额定范围时,降低行走速度。
- 针对光伏支架错位、板缝不均问题,重新标定阵列基准行走线。
3. 导航系统校准
(1)北斗 / GPS+RTK 差分导航机型
- 检查定位天线,保证安装牢固、无遮挡,远离金属支架与强电线路,减少信号干扰。
- 重新架设基站、校准全局坐标,修复定位漂移问题;信号薄弱区域搭配地标辅助导航使用。
(2)磁条导航机型
- 整理移位、断裂、积灰的磁条,重新规整粘贴,转弯及对接位置做好加固。
- 调整左右磁感应器的高度与间距,确保设备居中识别磁轨。
(3)视觉 / 二维码 / 地标导航机型
- 清洁摄像头镜头,加装防尘防雾配件;光线不足时增设辅助光源。
- 更换磨损、被遮挡的地标与二维码,合理规划标识间距。
(二)清扫漏扫问题处理
- 匹配清扫幅宽:根据刷盘、喷淋有效清扫宽度,设置行走行距,预留重叠区域,杜绝板间缝隙漏扫。
- 重新标定边界:修正阵列起点、终点及左右限位边界,适当加大边界预留距离,避免设备提前停机;对板组端头、边角区域单独规划补扫路径。
- 传感器调试:清洁红外、光电、防撞传感器,调整感应灵敏度,规避强光、板面反光造成的误判停机、提前转向。
- 调整设备姿态:调平机器人机身,优化刷盘压力与角度,保证刷盘与光伏板面完全贴合。
(三)重复清扫、往返作业问题处理
- 坐标复位校准:执行全局坐标重置操作,RTK 设备重点排查差分信号稳定性,解决定位漂移。
- 优化路径逻辑:关闭不必要的自动回扫、复检功能;如需保留复检,下调触发阈值;修正拐点、转向点坐标,避免程序循环折返。
- 解决行走打滑:清理履带表面积水、泥沙,提升摩擦力;适当降低行走速度,修正编码器里程计数偏差。
- 检查线路与系统:紧固线路接头,排查通讯卡顿问题;重启控制系统,必要时升级设备固件。
三、通用综合优化方案
- 速度调节:跑偏、漏扫问题明显时,降低直行、转向速度,提升行走与定位精度。
- 基准参数复位:使用设备自带功能,完成原点复位、姿态校准、轮距补偿,恢复出厂基准参数。
- 分区作业规划:大面积光伏阵列拆分为多个小区域作业,减少长距离行走产生的累计定位误差。
- 日常运维防护:每日清洁传感器、摄像头、履带;定期紧固机身螺丝、检查线路;沙尘、阴雨天气增加巡检频次。
四、现场标准排查流程
- 外观检查:查看履带、磁条、镜头、行走路面是否存在异常,优先处理机械及环境问题。
- 空载试运行:空走预设路径,观察设备是否跑偏、定位坐标跳变,判定故障归属导航或行走机构。
- 参数标定:重新设置设备原点、作业边界、行走行距。
- 负载试机:逐步调试行走速度、传感器灵敏度,验证清扫效果。
- 深度处理:上述操作无效时,升级设备固件,联系厂家优化底层路径算法













