ZMC432CL-V2全闭环EtherCAT运动控制器简介
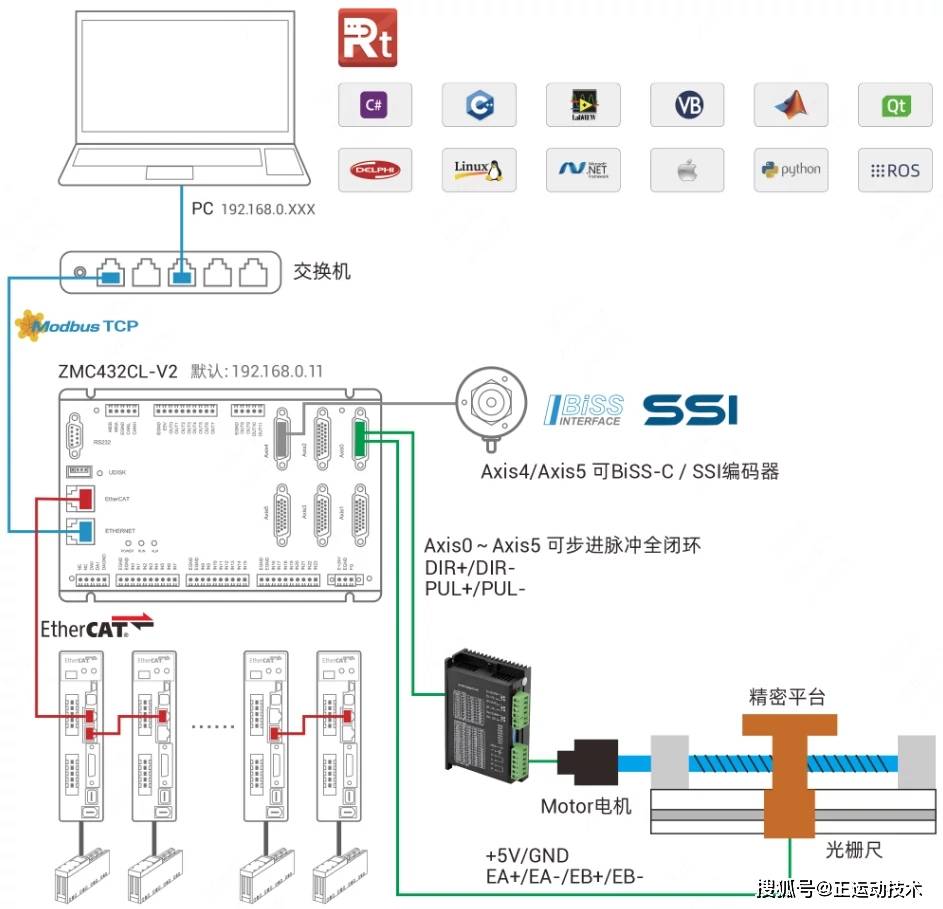
ZMC432CL-V2高性能多轴运动控制器是一款兼容EtherCAT总线和脉冲型的独立式运动控制器,具备高速实时反馈功能,支持脉冲全闭环控制,能够实现高精度、高响应速度的运动控制。高精度定位,有效消除机械传动误差,满足高精密加工场景应用要求。
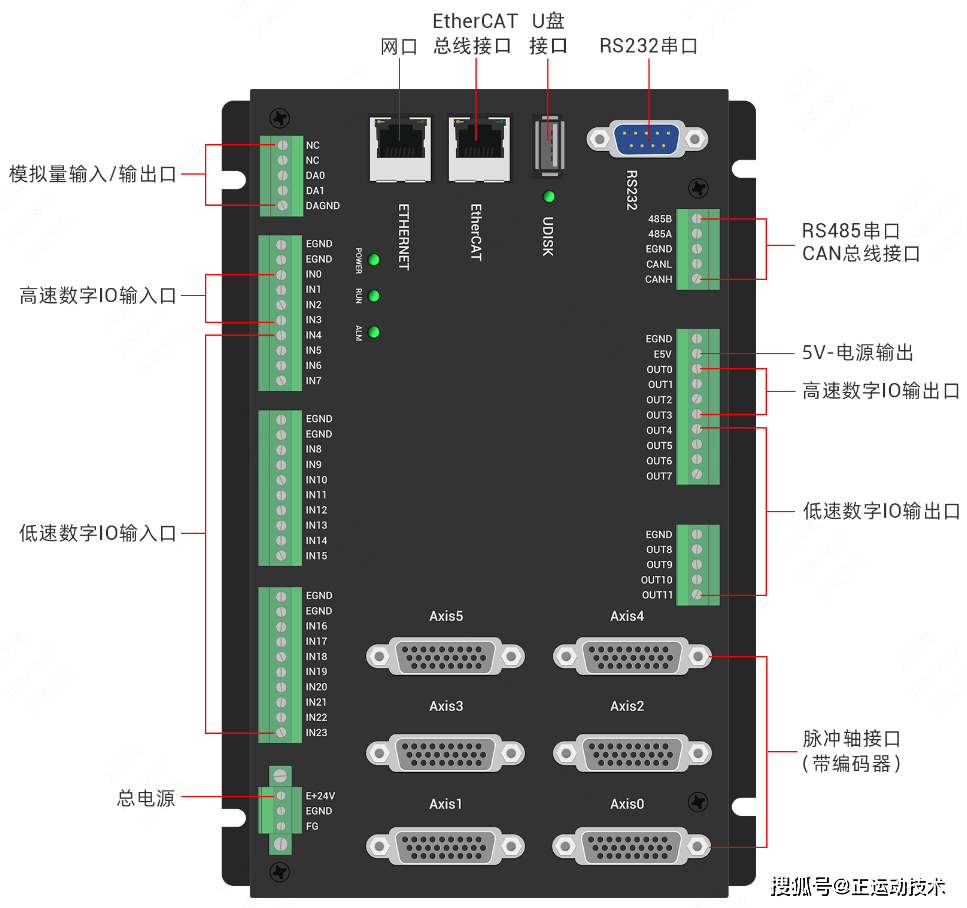
ZMC432CL-V2硬件功能:
①丰富的运动控制功能:支持直线、圆弧、空间圆弧、螺旋插补等。
②硬件接口丰富:支持脉冲轴(带编码器反馈)和EtherCAT总线轴,具备24路输入和12路输出的通用IO,部分为高速IO,2路模拟量输出(DA)。
③EtherCAT刷新周期最快达250us,满足高速通信需求。
④支持4通道硬件比较输出、硬件定时器、运动中精准输出,适用于多通道视觉飞拍等场合。
⑤支持掉电检测、掉电存储,多种程序加密方式,能够有效防止系统故障,保护项目工程文件数据,并提高系统的可靠性。
⑥通过纯国产IDE开发环境RTSys进行项目开发,可实时仿真、在线跟踪以及诊断与调试,简便易用,支持多种高级上位机语言联合编程进行二次开发。
为什么要进行轴运动到位判断?
在工业运动控制现场,控制器仅依靠运动指令状态判定动作结束,往往存在局限性。常规的IDLE状态只能识别指令位置是否执行完成,无法同步校验电机、编码器的实际运行位置。
尤其当电机存在运动滞后、传动间隙等问题时,会出现“指令显示停止,实际轴并未精准到位”的情况,进而导致上下工位对接异常、加工精度不足、设备联动出错等故障。
为保障设备运行精度与动作逻辑可靠,就需要结合现场工况,搭配多种方式综合判断轴是否真正运动到位。
本文将详细介绍四种到位判断方式、对应指令参数及编程实现方法,满足不同步进、伺服驱动器的使用需求。
01 正运动轴运动到位功能介绍
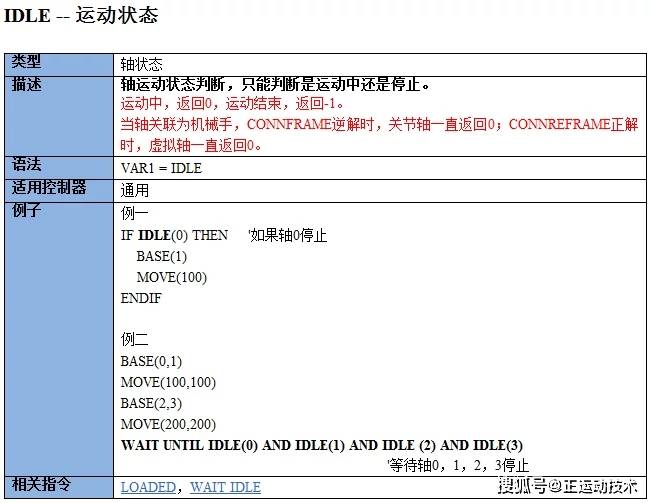
正运动控制器判断运动是否结束一般通过判断对应轴的运动状态指令【IDLE】值是否未为【0】:
①为【0】表示运动中。
②为【-1】表示停止。
但是【IDLE】只能判断指令位置是否到位,并不关心实际电机,或者说编码器反馈坐标是否到位。如果实际应用场景对于到位的要求比较严格,电机运动滞后严重的情况下,还需要加入电机实际位置是否到位的判断。
02 判断运动到位的四种方式
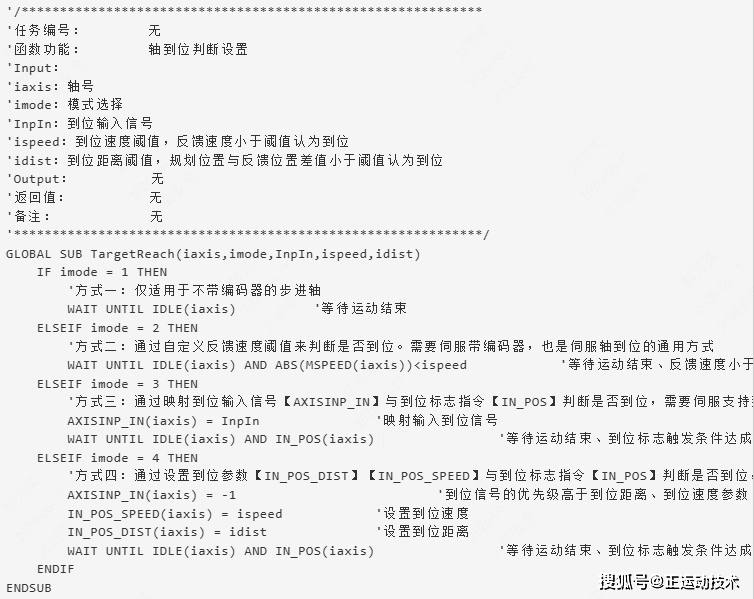
方式一:判断运动状态
通过指令位置的运动状态【IDLE】指令返回是否为【0】来判断运动是否结束。
这种方式用于不带编码器的步进,或没接编码器线的脉冲伺服。控制器的轴类型一般为【ATYPE】1/7纯脉冲轴,例程中以虚拟轴类型演示功能,实际应用中注意修改。
Basic指令介绍:
PC函数介绍:

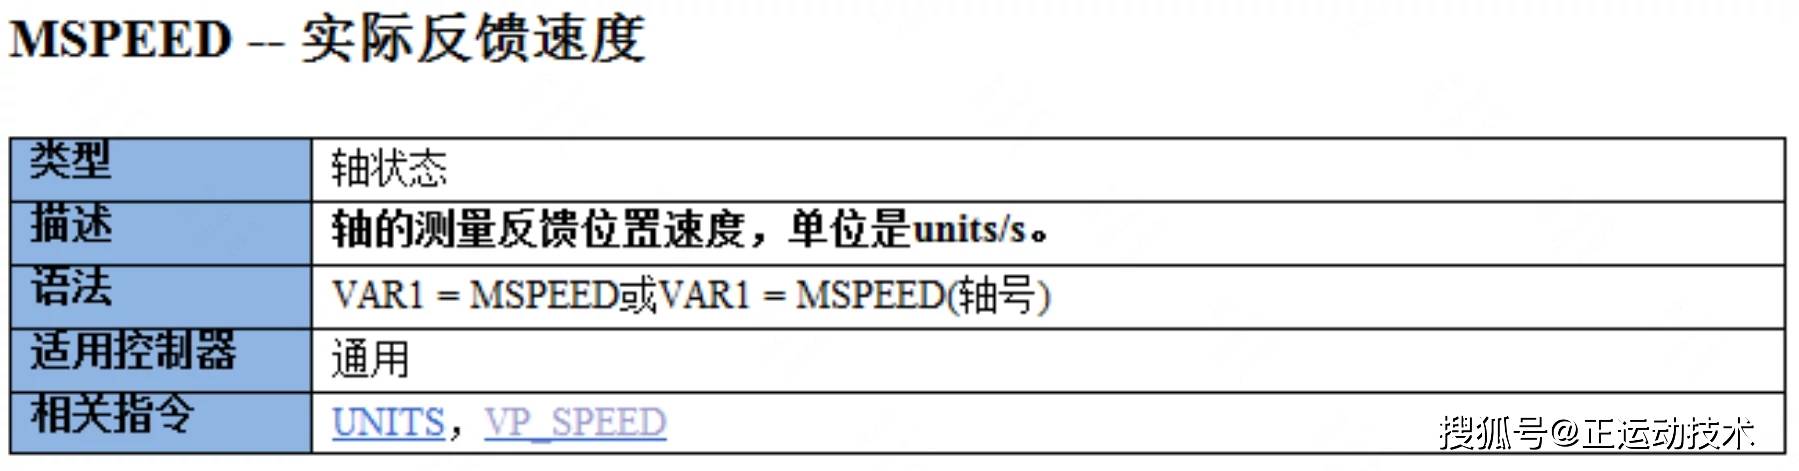
方式二:判断运动状态与反馈速度
通过指令位置的运动状态【IDLE】判断运动是否结束的同时,加上对伺服电机反馈速度的判断,当反馈速度低于一定阈值时认为电机到位。
这种方式要求脉冲伺服一定要把编码器线正常接入控制器,总线驱动器不是总线步进类型即可。
Basic指令介绍:
PC函数介绍:
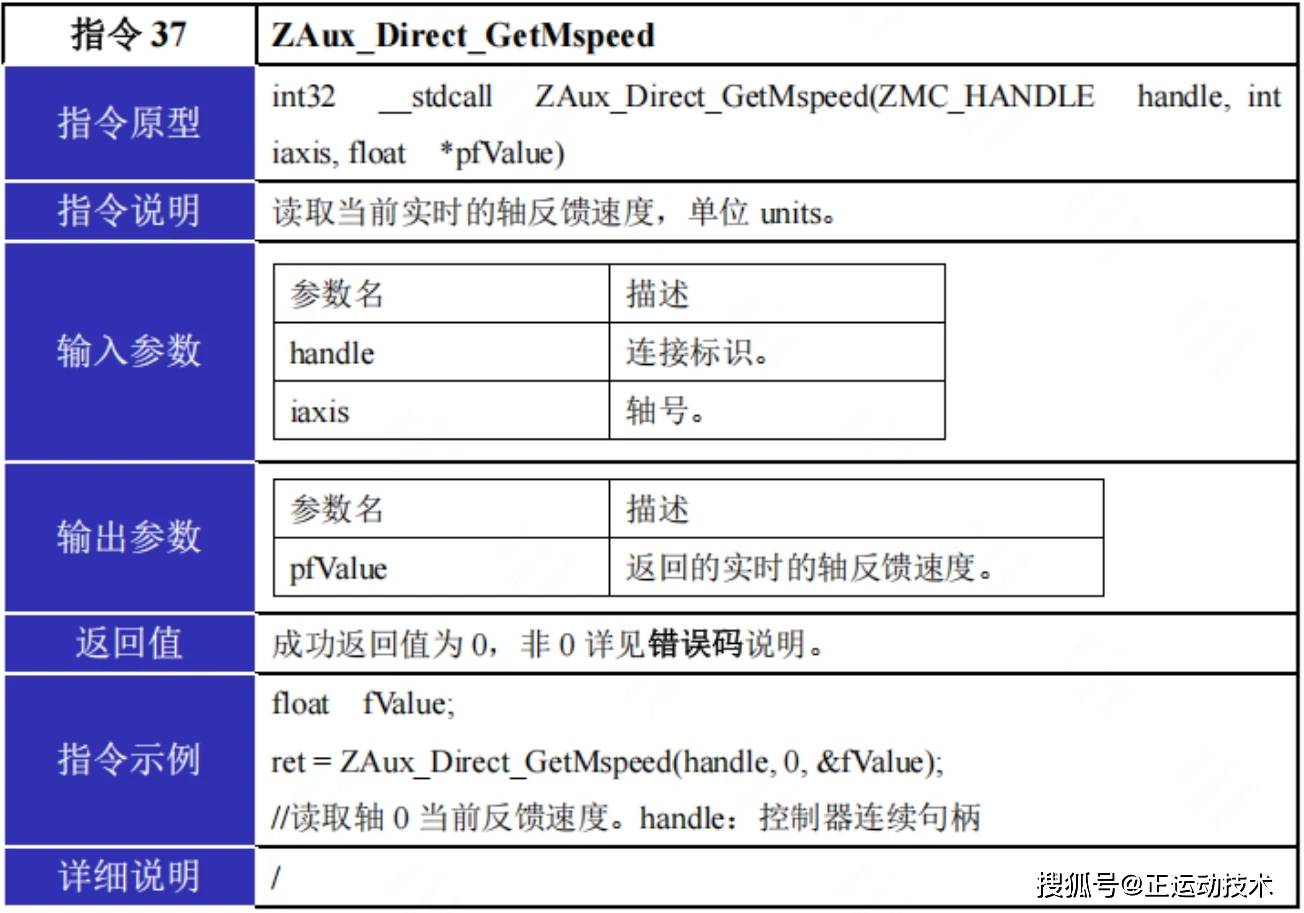
方式三:判断运动状态与到位标志(1)
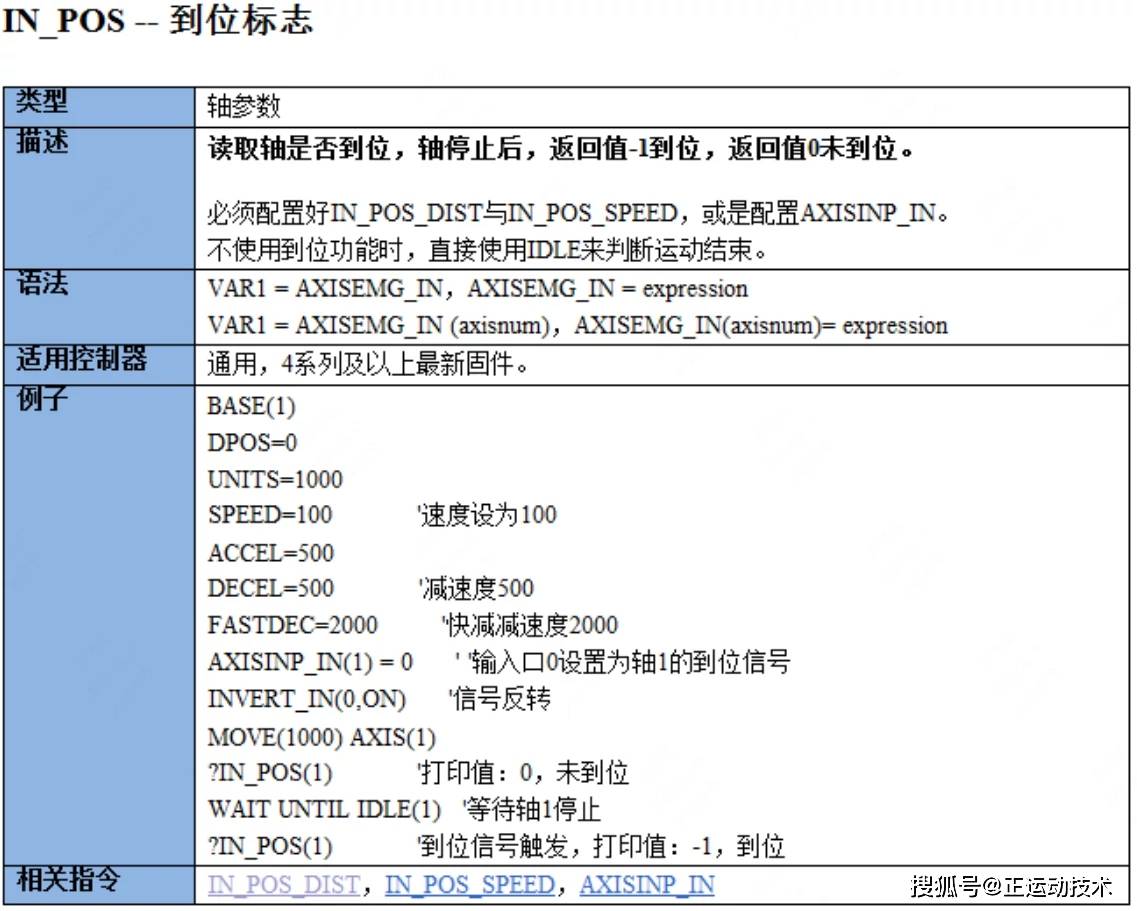
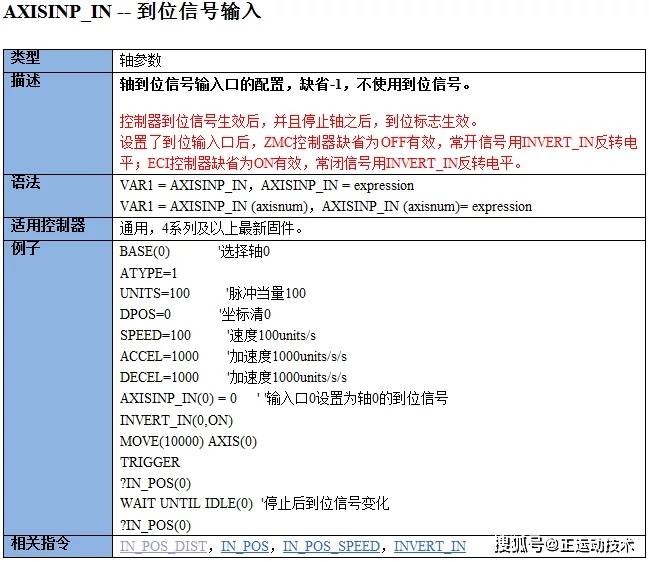
通过指令位置的运动状态【IDLE】判断运动是否结束的同时,加上对到位标志【IN_POS】的判断,需要先映射好到位信号输入【AXISINP_IN】参数。
这种方式一般针对于有到位输出功能的脉冲步进与伺服,且仅限4系列与部分其他型号支持,使用前需确认。
Basic指令介绍:
PC函数介绍:
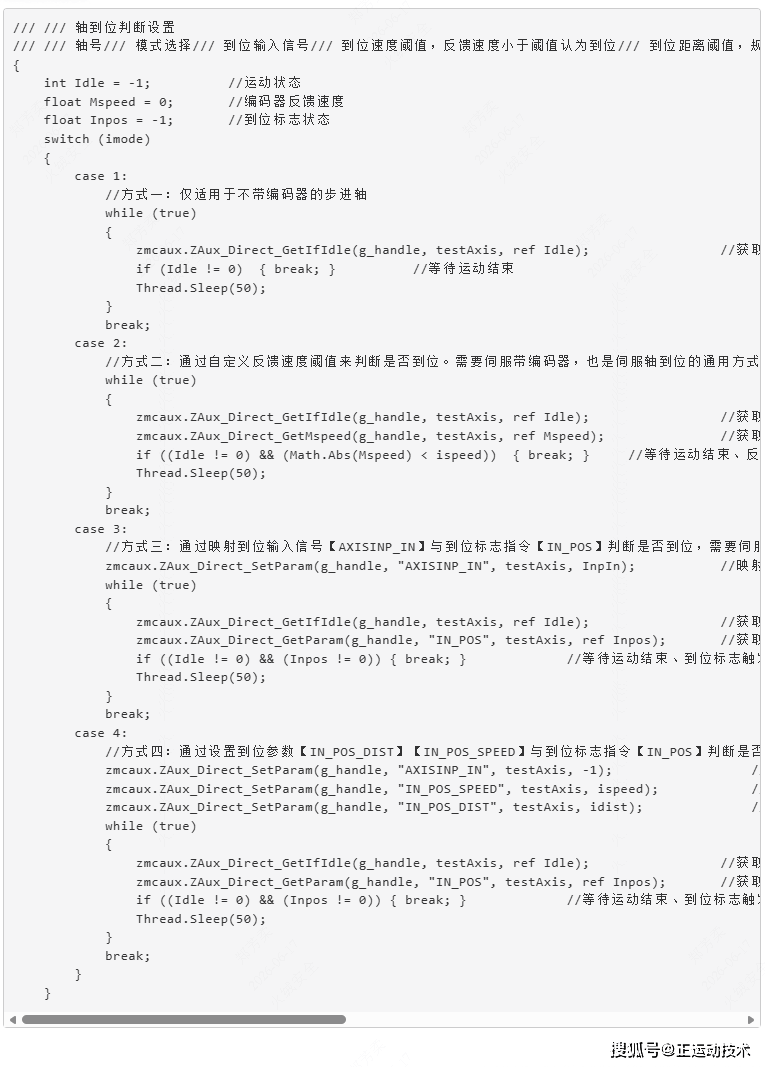
到位标志与到位信号输入在上位机暂时没有直接对应的API函数,需要间接通过轴参数修改函数【ZAux_Direct_GetParam】【ZAux_Direct_SetParam】访问basic指令字符串【IN_POS】【AXISINP_IN】进行读写。
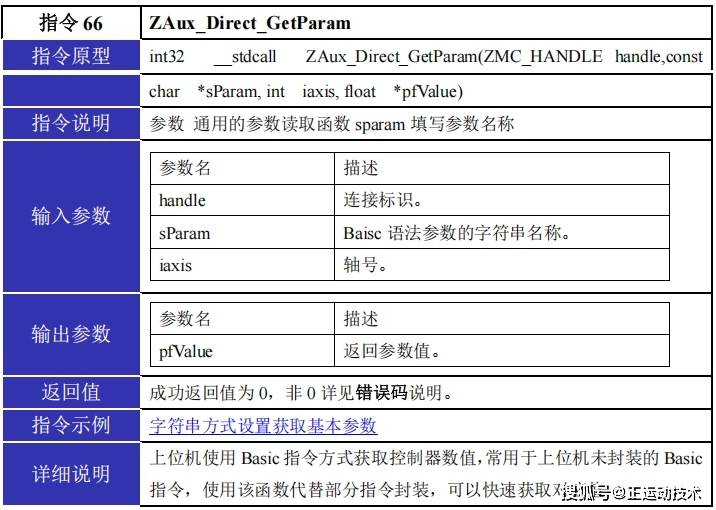
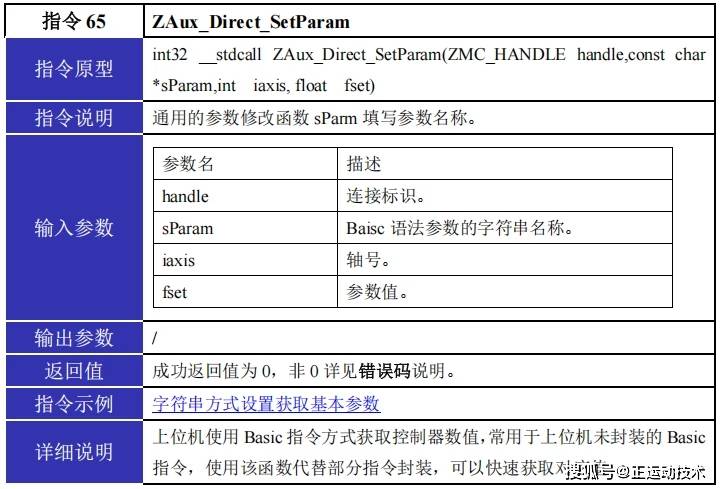
方式四:判断运动状态与到位标志(2)
通过指令位置的运动状态【IDLE】判断运动是否结束的同时,加上对到位标志【IN_POS】的判断,需要先设置好到位距离【IN_POS_DIST】与到位速度【IN_POS_SPEED】两个参数,由于到位信号【AXISINP_IN】指令的优先级高于到位速度与到位距离,因此还需要把【AXISINP_IN】设置为【-1】,保证取消了到位信号。
这种方式与方式二相同,同样需要驱动器为带编码器的伺服驱动器,否则到位标志【IN_POS】无法实际反应电机实际位置情况。同方式三也仅限4系列与部分其他型号支持,使用前需确认。
Basic指令介绍:
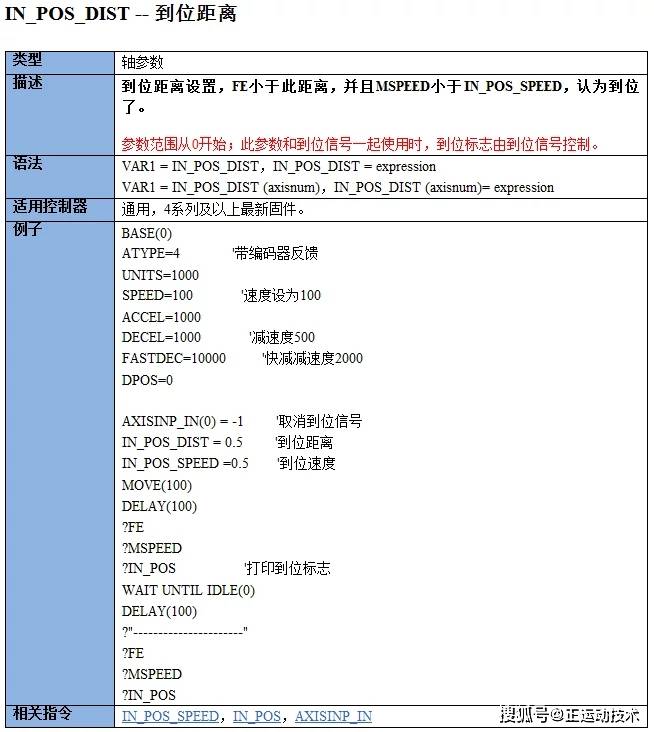
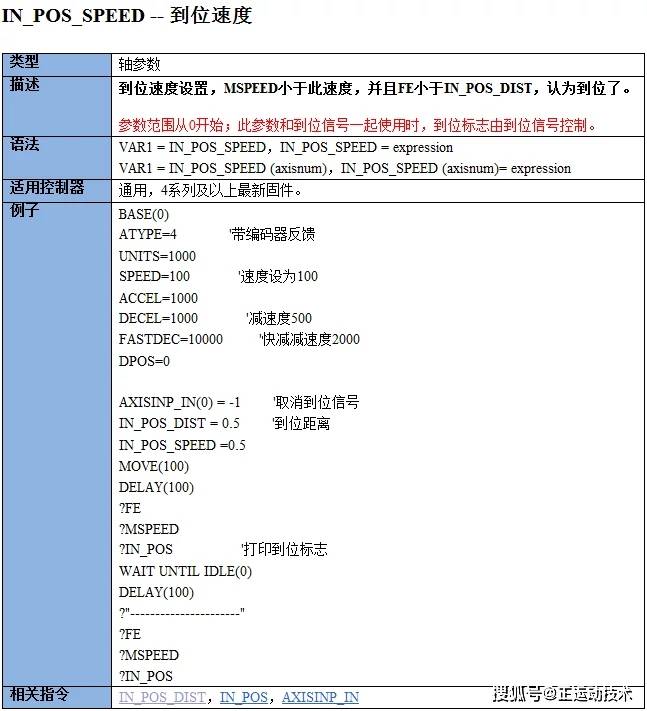
PC函数介绍:
与方式三相同,到位距离与到位速度也需要间接通过轴参数修改函数【ZAux_Direct_GetParam】【ZAux_Direct_SetParam】访问basic指令字符串【IN_POS_DIST】【IN_POS_SPEED】进行读写。
Basic编程使用说明:
(1)轴到位判断模式与参数设置函数。
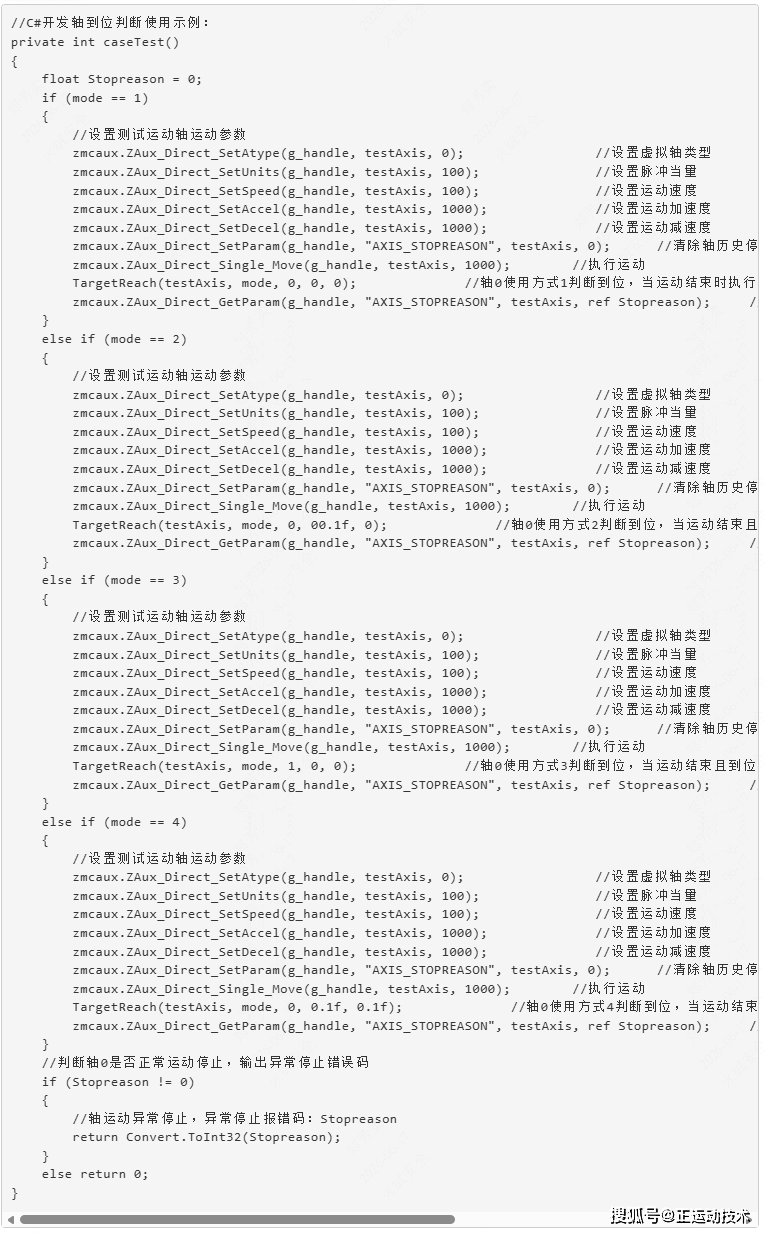
(2)轴到位判断函数使用示例。
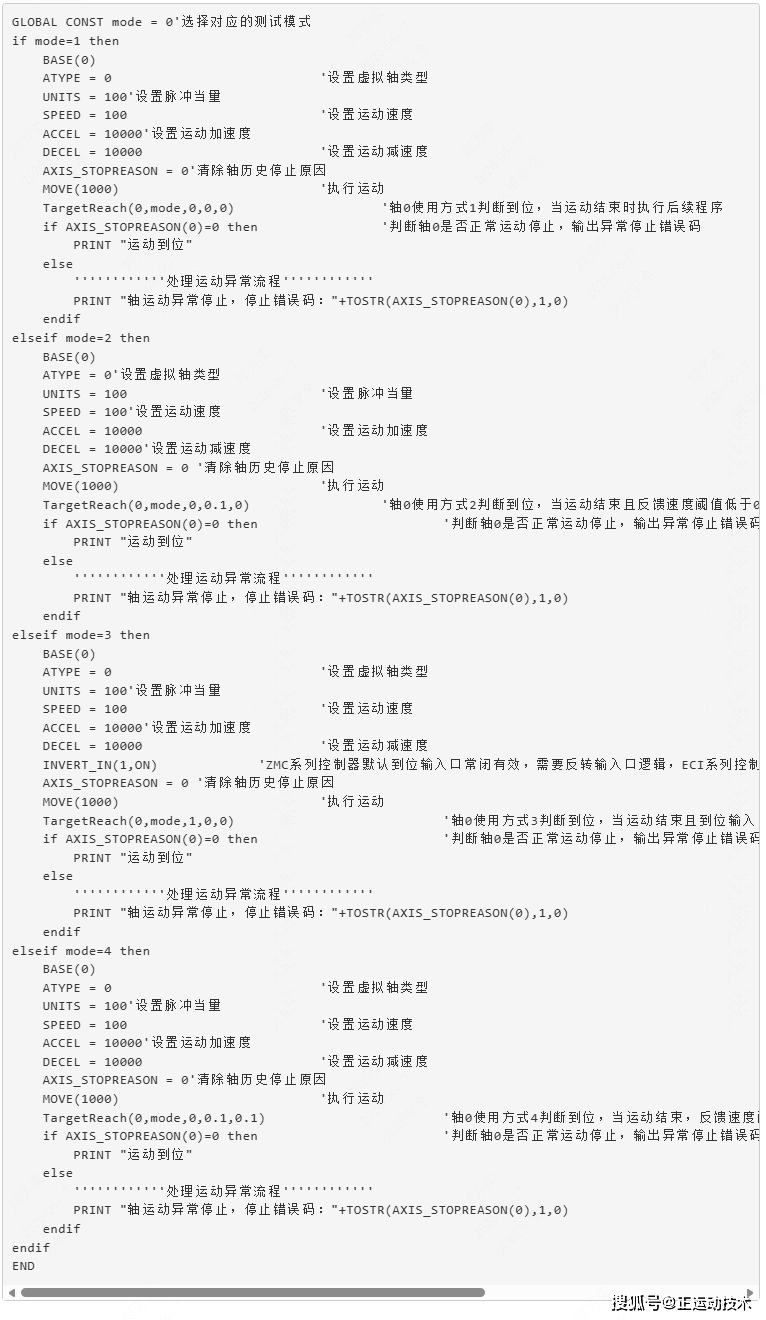
C#编程使用说明:
(1)轴到位判断模式与参数设置函数。
(2)轴到位判断函数使用示例。