

无人叉车如何接住托盘不确定性:识别、对位与叉取验证决定实际可用性
托盘差异不是小问题,而是最后一米的变量在托盘出入库、线边供料和成品转运中,让无人叉车困难的并不是从 A 点到 B 点的行走,而是每一托货到位时的不完全一致。托盘可能轻微歪斜,叉孔被缠绕膜遮挡,货物重心又随包装变化。人工驾驶依靠经验即时微调;自动化系统需要将这些差异转化为可识别、可执行和可确认的步骤。
如果把叉取只视为导航结束后的一个动作,系统就容易在最后一米暴露波动:识别到托盘轮廓,不代表货叉已经对准叉孔;车辆能前进,也不代表货物已被完整承托。实际可用性,取决于系统是否把这种不确定性当作常态输入。
先建立目标模型,再设计接近路径可靠的叉取需同时判断托盘位置、朝向、叉孔可用性、货物外廓与货位边界,而不只是判定“这里有一个托盘”。对于缠绕膜、反光包装或局部遮挡,现场应预先定义可接受范围:哪些偏移可以自动校正,哪些需要复核或人工处理。
这也意味着站点需为感知留出稳定视野和接近空间。货位前的缓冲距离、地面标识的稳定性、托盘落位的重复性,都影响最后一米。将识别条件前置到工位设计,通常比上线后反复提速或调参更有效。
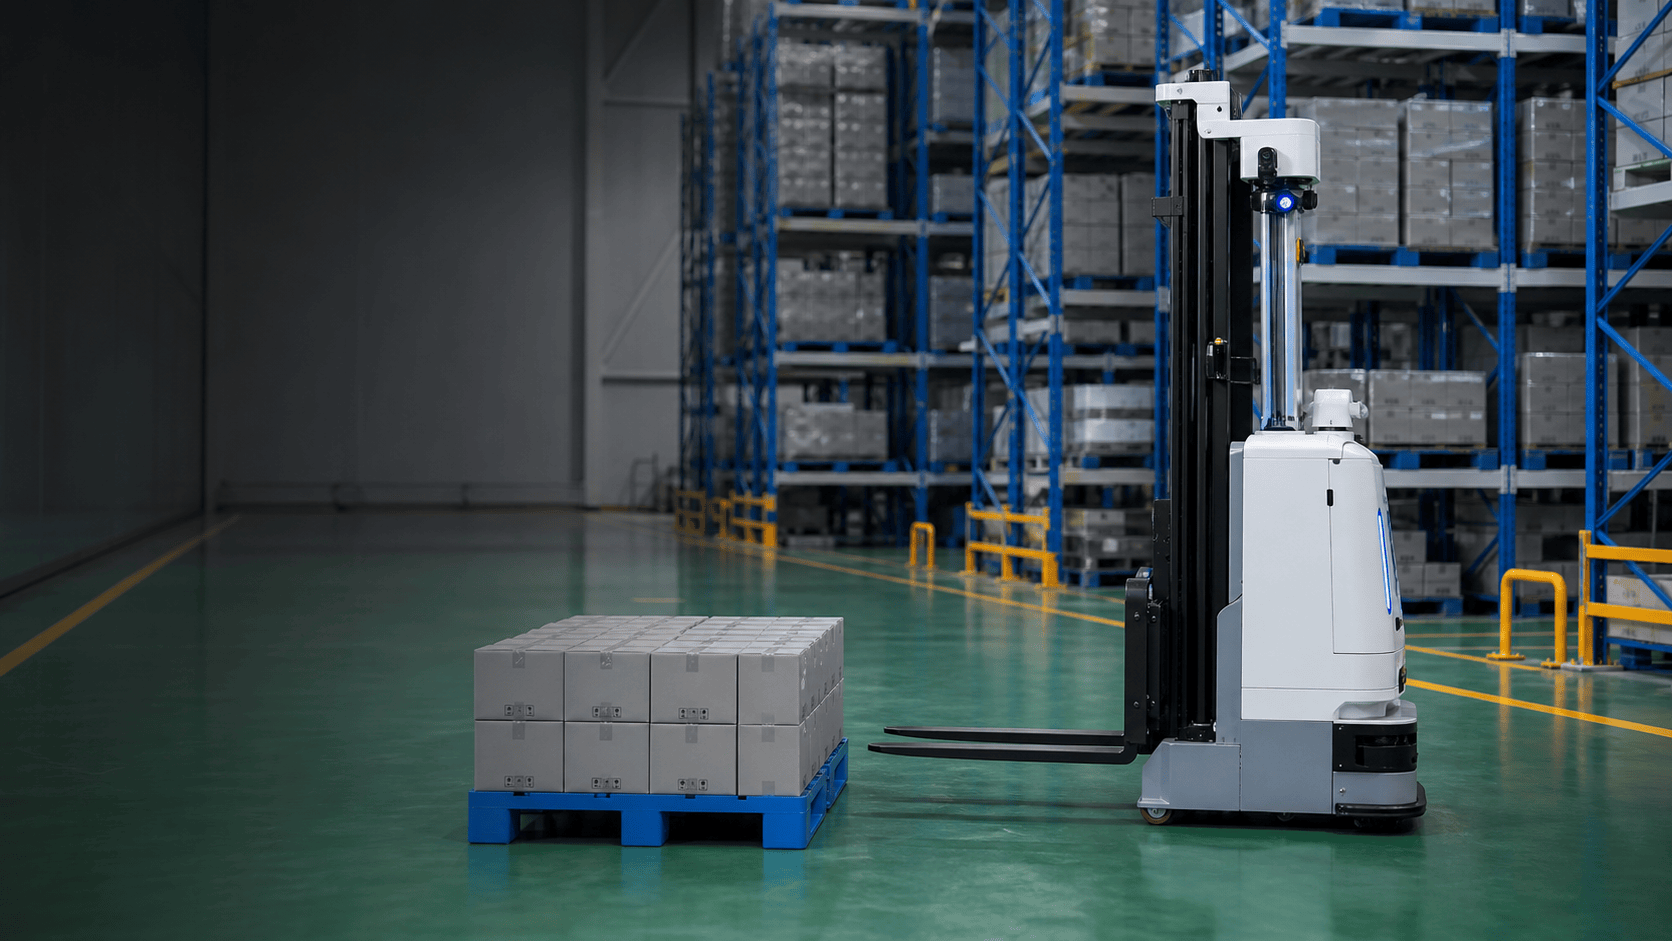 图1:无人叉车进行托盘识别与对位
车辆到达任务点后,应进入低速、短距离和可中断的对位状态。视觉或激光数据估计残余偏差,车体再通过小幅角度和横向修正,使中心线、两根货叉与托盘叉孔保持平行。叉尖在插入前应略低于承载面,避免顶到托盘横梁或将托盘推偏。
当偏差超过阈值时,不应用连续强行前进来掩盖误差。后退、重新观察或转入异常队列,虽然更克制,却能减少货物损伤和无效重试。
叉取要从“插入”升级为“已承托”确认货叉进入托盘不等于任务完成。更可靠的流程会核验两根货叉的进入深度是否接近,托盘是否水平,载荷是否靠近门架,并在起升后确认姿态稳定。系统需要把“已承托”与“仅接触到托盘”分开。
确认条件不足时,车辆应原位回退、低位复位、二次观察,或将任务转入可追溯的复核。每一次叉取都有可解释的结果,才是稳定作业的基础。
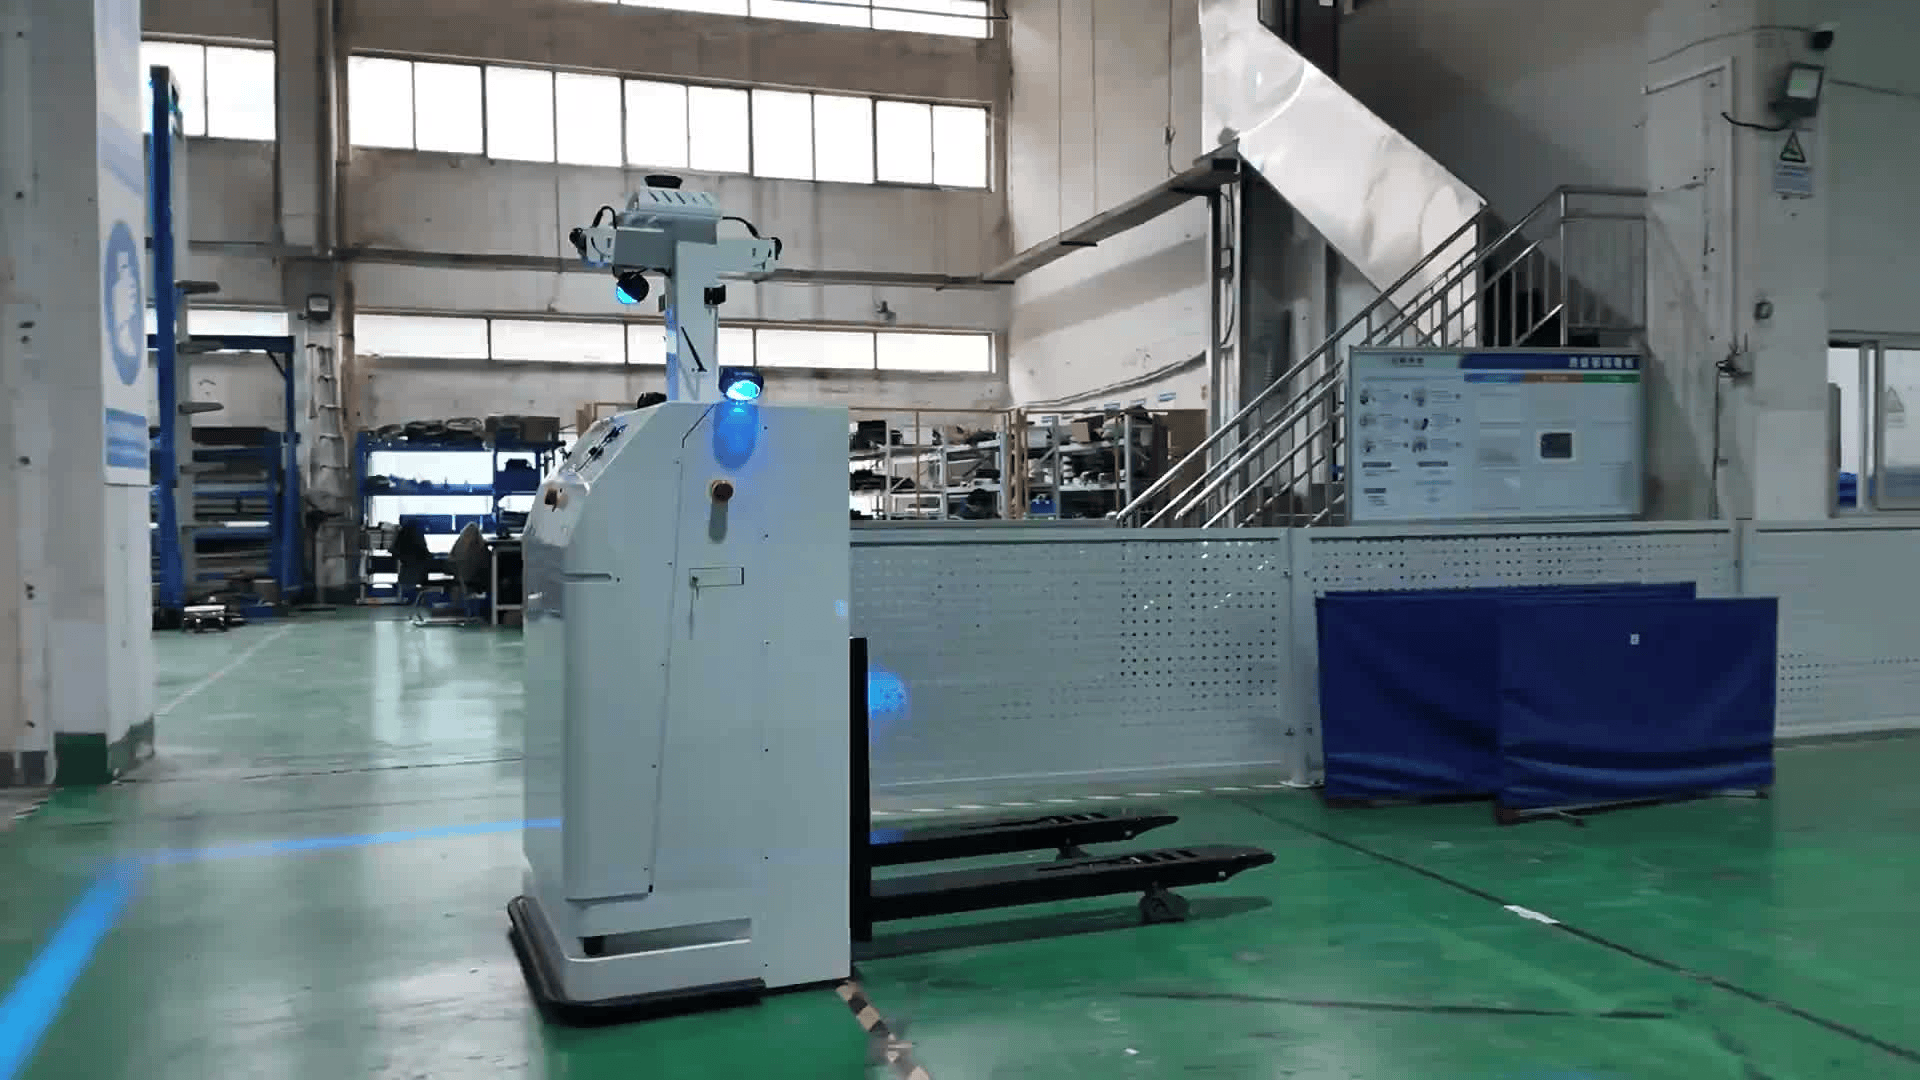 图2:无人叉车在叉取前保持低位校正
托盘破损、叉孔遮挡、货物偏载和货位侵占,不应都被归为同一种取货失败。可自动恢复的情况执行重新对位和二次确认;需要现场调整的,提示补正托盘或清理障碍;涉及载荷稳定性的,保持低位并进入受控等待。
分层之后,调度系统可以保留受影响工位的状态,避免其他车辆重复进入,同时继续分配其他可用任务。这使异常从“卡住一辆车”变成可管理、可追踪和可恢复的节点。
用运行指标评估实际可用性除了任务量和行驶效率,现场还应关注首轮叉取成功率、平均重试次数、异常恢复时长、托盘问题的分布以及不同货位和班次的波动。这些指标能把“设备是否能跑”转化为“系统是否稳定地服务于作业节拍”。














