

很多人都有一个误区:以为机器人关节模组都是通用的,但实际上,人形机器人关节模组和传统工业、协作机器人关节的底层设计逻辑完全不同。下面,就给大家讲清两者的核心差异:
①安装逻辑
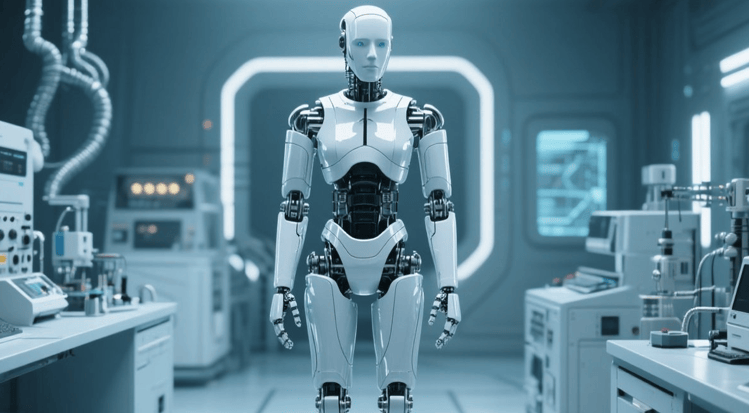
工业机器人基座固定在地面,一般机械臂以单轴关节为主,壳体规整、传动链简单,一个关节对应单一旋转自由度,关节扭矩往大了堆就行。但人形机器人关节模组要塞进类人肢体里,髋膝踝大关节空间极有限,全身还得布28-43个自由度,关节胖一点整机惯性就崩了。
②刚性要求
传统工业机器人关节侧重速度、位置闭环,追求刚性稳定和高定位精度(±0.02mm级);人形机器人关节必须内置高精度力矩传感,主打阻抗柔顺控制,靠电机电流环直接感知交互力,碰到人会立刻缓冲减速,避免伤人。
③一体化程度
工业机器人关节还是电机、减速器、驱动器分开选型,整机厂自己攒;人形机器人关节模组因为要减重和快装,必须把无框力矩电机+减速器+驱动器+双编码器+伺服驱动器集成在一个关节模组内。
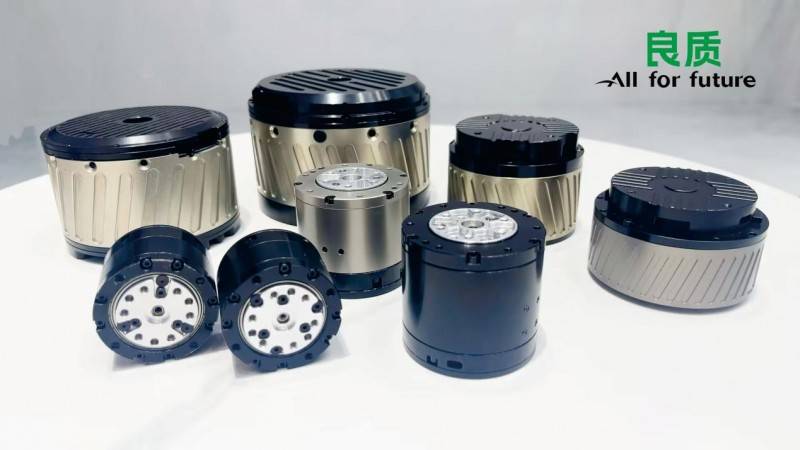
说句实在话,以前高性能关节基本靠进口,现在国产替代已经支棱起来了。比如这几年快速崛起的杭州良质关节,核心团队出自尼得科,拥有30+国家专利,其行星关节模组精度5弧分以内,曾荣获高工金球奖“标杆产品”称号,谐波关节模组精度做到20角秒,性能对标欧美日台系,目前已经给许多头部整机厂供货。
未来,人形机器人的核心竞争力,本质就是关节的竞争力。人形机器人关节模组不是工业机器人关节的简单缩小、微调,而是从刚性定位作业到柔性智能交互的全方位技术重构。谁能真正平衡好体积、重量、力矩、柔顺交互这四大核心指标,谁就能抢占下一代人形机器人赛道的先发优势。














