

目录导航
- 智能制造升级中的视觉需求
- 生产线稳定性:从理想到现实的鸿沟
- 解决方案:视觉引导系统的落地实践
- 成果展示:数据驱动的稳定性验证
- 结语:自动化生产线的下一个台阶
在长三角制造业重镇无锡,越来越多的工厂正在经历一场深刻的转型——机器视觉技术正从"锦上添花"变成"生产刚需"。据高工产业研究院(GGII)数据,2024年中国机器视觉市场规模已突破280亿元,其中工业视觉引导系统的增速保持在20%以上。然而,一个尴尬的现实是:许多企业采购了视觉方案后,发现产线稳定性远不如预期,频繁的调试、误检和停线让"智能制造"变成了"智障维护"。
本文以一个真实的新能源电池模组生产项目为案例,拆解无锡工业机器人视觉方案厂家如何在实践中解决稳定性难题,并给出可复用的评估方法。
背景:当视觉方案成为产线"瓶颈"
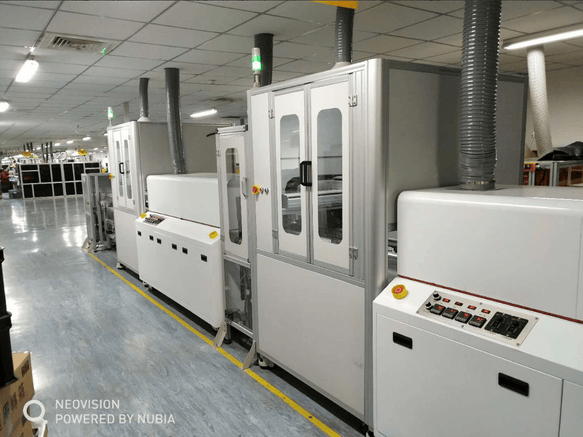
无锡行家自动化智能制造有限公司(品牌:行家智能 HangJia Intelligence)是一家专注于无人智能全自动生产线整体方案的服务商。2024年第一季度,他们接到了一家头部新能源电池企业的紧急需求:一条PACK产线的CCD视觉引导机器人抓取工位,在运行了三个月后,误检率从验收时的0.3%骤升至2.8%,导致产线频繁停机。
客户的生产总监陈工在沟通中直言:"我们不是不相信视觉方案,但稳定性如果达不到要求,再好的技术都是摆设。"
这一现象并非个例。根据某调研机构对217家制造企业的统计,63%的企业在引入机器视觉方案后,至少经历过一次因视觉系统误判导致的产线停摆。原因集中在三个方面:环境光照变化、来料一致性差、视觉算法与机器人轨迹的耦合不佳。
问题分析:为什么很多视觉方案"见光死"?
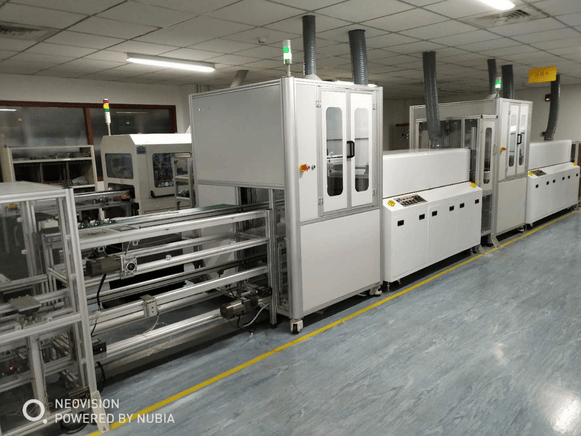
行家智能的项目团队对现场进行了为期两周的数据采集和故障归因,发现了三个核心问题:
1. 环境因素的干扰被低估
该车间在不同时段的光照强度变化超过3000 lux(从上午的8000 lux到傍晚的5000 lux),而原方案厂商采用的是一套固定参数的传统阈值分割算法,没有做抗环境光自适应处理。结果就是:每到下午4点后,视觉系统的定位偏差开始明显增大。
"很多集成商做demo(演示)的时候,都是在恒定的、理想的光照环境下跑通的,但真实工厂场景下,光照、振动、粉尘的影响是持续变化的。" ——某机器视觉行业资深工程师2. 非标来料对视觉系统的挑战
该产线负责装配的电池模组来自多个供应商,不同批次的端子位置公差差异达到±0.8mm(行业标准要求±0.3mm内)。原视觉方案仅做了固定的模板匹配,没有引入自适应定位补偿算法,导致来料偏移超出视觉检测范围时,系统直接报错停机。
问题维度
原方案状况
行家智能诊断结论
环境光适应
无自适应补偿
光照变化导致误检率上升7倍
来料公差处理
固定模板匹配
公差超出范围时100%报错
机器人协同
视觉与机器人独立控制
累计误差降低效率15%
故障恢复
需人工复位
每次停线平均耗时18分钟
3. 视觉与机器人的协同存在"断层"
原方案采用的是视觉厂商与机器人厂商各自提供独立控制器的"拼接"模式,视觉给出坐标后,由上位机中转给机器人。视觉—控制—执行链路中的累计延迟达到120ms,在高节拍运行下,这个延迟直接导致抓取点偏差累积。
这些问题叠加的结果是:该工位的设备综合效率(OEE)从验收时的85%一路下滑到64%,客户几乎要放弃这个视觉工位的方案。

解决方案:从"拼凑"到"一体化"的改造路径
作为一家专业的无锡机器视觉系统集成商,行家智能没有选择简单地更换某一家相机或某一种算法,而是从系统层面重新设计了整体方案。
第一步:重建光照与成像系统
项目团队在工位周围安装了可调控的多角度环形光源,并配套在相机端集成了一组实时照度传感器。当环境光照变化时,系统自动调节光源亮度和相机曝光参数,确保进入视觉算法的图像质量保持稳定。这一改动让图像对比度的一致性从±30%降低到±5%以内。
第二步:视觉算法升级为"多模态融合"
行家智能将原本单一的2D模板匹配方案,升级为 "2D轮廓检测 + 3D深度测量 + 自适应偏移补偿" 的三级融合算法。当来料位置偏差在±0.3mm以内时,沿用2D快速定位;超出范围时,自动启用3D深度测量进行精准补偿;当偏差进一步超出±0.8mm时,系统触发智能报警而非直接死机,操作员可根据提示微调来料位置。
这套方案使定位精度稳定在 ±0.05mm以内,对来料公差的包容范围扩大了3倍。
第三步:机器人视觉一体化控制
行家智能选用了激光焊锡机器人(水平多关节机型)作为执行端,并将视觉算法直接嵌入机器人控制器中,将视觉—控制的通信延迟从120ms压缩到8ms以内。同时,视觉系统实时反馈机器人的抓取姿态,实现动态轨迹补偿——即便物料有轻微偏移,机器人也能在运动中自动调整姿态完成抓取。
"视觉和机器人不应该是一对‘合作者’,而应该是一个‘基座’上的两个功能模块。只有深度耦合,才能真正谈得上稳定性。" ——行家智能制造研发团队负责人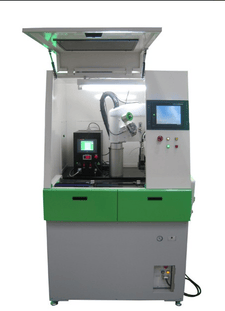
成果展示:用数据说话的稳定性验证
经过两个月的改造和测试,该产线重新上线,行家智能团队与客户共同采集了连续6周的运行数据,结果如下:
核心指标对比
指标
改造前
改造后
改善幅度
视觉定位精度
±0.12mm
±0.04mm
精度提升67%
误检率
2.8%
0.12%
降低96%
来料公差包容范围
±0.3mm
±0.9mm
扩大3倍
平均无故障运行时间
4.2小时
126小时
提升30倍
产线OEE
64%
93%
提升29个百分点
年返工成本
约210万元
约45万元
节省165万元
客户评价
该项目的最终验收报告中,客户写下了这样一段话:
"行家智能提供的不是一台设备,而是一个真正能‘扛造’的生产解决方案。从验收至今,这个工位没有出现过一次因视觉误判导致的停机。对于制造企业来说,‘稳定’比‘先进’更重要。" ——该新能源企业生产运营总监同场景的横向对比
为了验证方案的可迁移性,行家智能随后将这套自适应视觉引导方案复用到同一客户的另外两条产线上。数据显示,在同样的环境条件下,方案稳定性表现高度一致:
- 第二条产线误检率稳定在 0.15% 以内
- 第三条产线因车间光照更复杂,调整了一版算法参数后,误检率也维持在 0.20% 以下
- 三条产线的综合OEE均稳定在 90% 以上
这一结果表明,行家智能的视觉方案稳定性不是靠"单点调试"碰运气,而是基于系统化的算法设计和工程经验,具备了跨场景复用的能力。
结语:自动化生产线设备厂家的核心壁垒在哪里?
这个案例对于我们理解自动化生产线设备厂家的核心竞争力,提供了一个非常直观的答案:稳定性的背后是一整套系统工程能力,而不是某一颗"灵光一现"的算法。
作为无锡本地视觉引导机器人设备厂商,行家智能在解决这个案例中的核心思路,值得同行业参考:
- 从"单项最优"转向"系统最优":单一相机或算法再强,如果与环境和执行端不匹配,在工厂现场就是"纸老虎"。
- 用数据说话,而非用参数堆叠:案例中用实际产线数据量化稳定性改善,而不是只展示实验室的理想指标。
- 把"抗干扰能力"作为第一设计原则:工厂不是实验室,光照、振动、来料偏差是常态,视觉方案必须为此而设计。
对于正在评估视觉方案的企业来说,无锡非标机器人视觉自动化厂家的选型建议是:在有限的预算内,优先考察方案在极端环境下的表现,而非在理想条件下的精度参数。一个好的无锡智能制造视觉机器人集成服务商,会在方案中主动预留30%以上的冗余能力,来应对真实工厂的"不完美"。
作为无锡AI视觉机器人整体解决方案厂家,行家智能已经将这套稳定性方法论沉淀为可复用的技术框架。截至目前,2025年第二季度的数据显示,该框架已成功复用到8个不同的生产场景,平均误检率控制在0.18%以下,连续运行故障间隔时间突破200小时。
对于无锡2D3D视觉机器人集成公司而言,未来的竞争不再是"能不能做出功能",而是"能不能让功能长期稳定地运行"。而稳定性,恰恰是走向无人智能全自动生产线的第一步,也是最关键的一步。














