

传统工控主板部署在标准工业电控柜内,工作环境稳定,无需应对震动、空间与散热等物理限制。人形机器人则完全相反——其主控板需在动态运动中持续工作,承受行走冲击与温度波动,同时在高度紧凑的机械结构内实现高性能计算。
人形机器人主控板与传统工控主板的区别,不是“升级版”与“普通版”的差距,而是两种完全不同场景下的硬件要求。
一、算力架构对比:人形机器人为何需要“大脑+小脑”双芯异构?
普通工控主板的核心任务是确定性控制——按固定节奏执行程序,强调的是稳定可靠。它不需要处理海量图像数据,不需要运行AI推理,不需要理解人类语言。
人形机器人则面临着“双峰算力”需求:
“大脑”任务:视觉感知、语音交互、大模型推理,需要澎湃的通用算力与AI算力(NPU/GPU)
“小脑”任务:双足行走平衡、多关节柔顺力控、高频运动控制,要求微秒级实时响应
人形机器人主控板的典型架构是“高性能CPU+独立NPU/GPU”的异构计算组合。瑞迅科技基于瑞芯微RK3588平台的嵌入式工控主板,采用八核异构架构,内置6TOPS NPU算力,可同时承载视觉AI推理与运动控制任务。
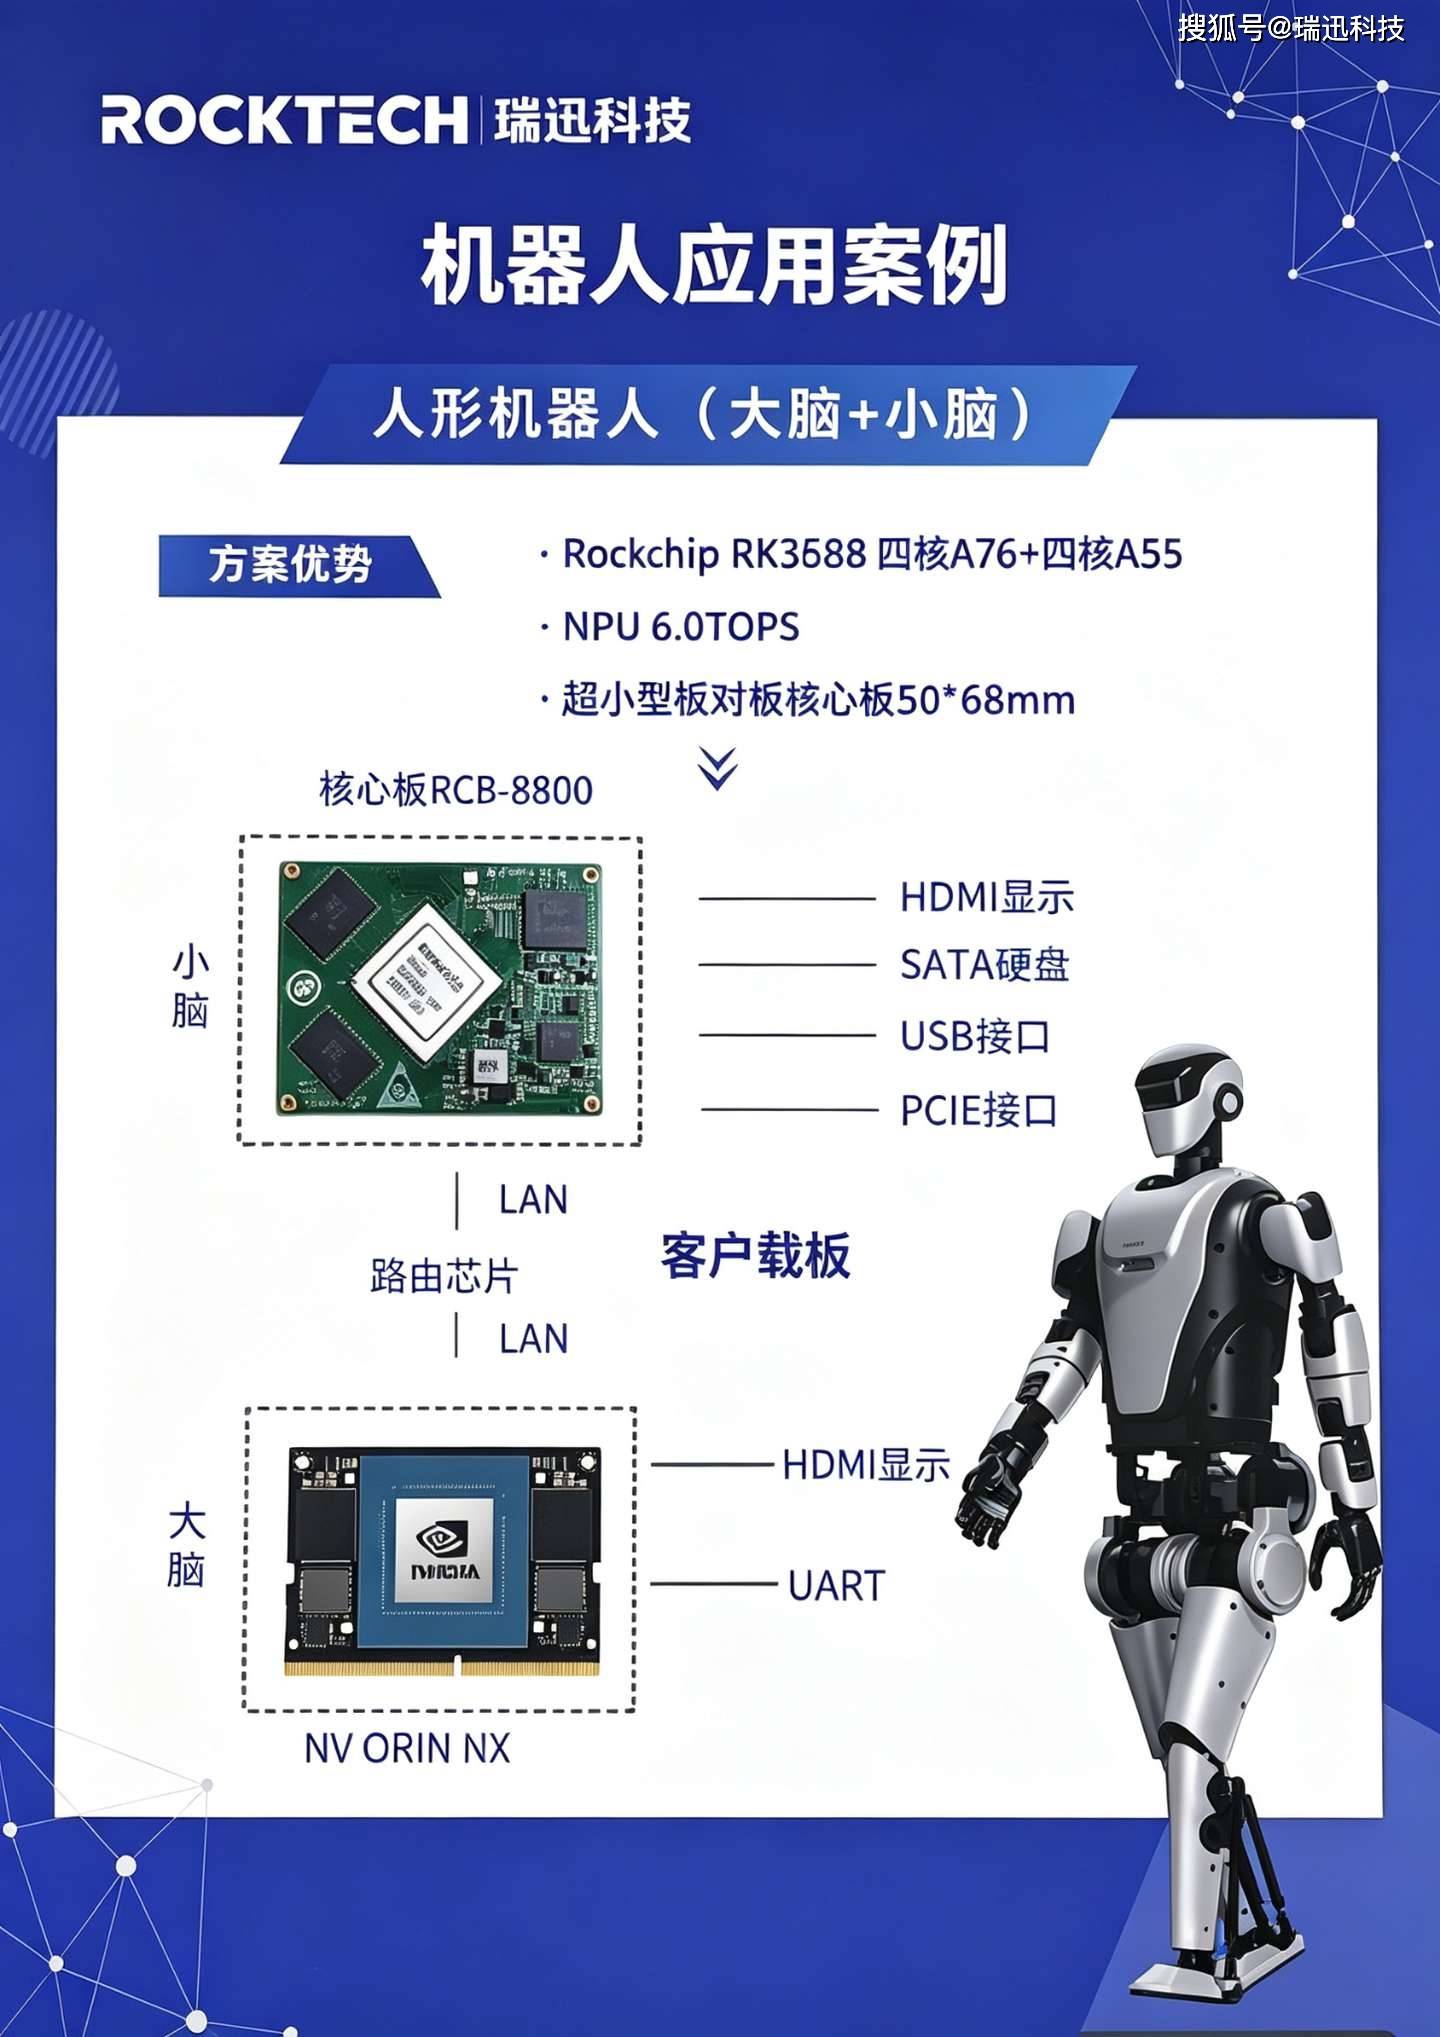
针对更复杂的具身智能场景,瑞迅科技RK3588+RK1820双芯异构方案——RK3588作为主控负责运动控制与系统调度,RK1820协处理器专职AI推理,两者通过PCIe高速互联,互不抢占资源。这一架构的价值在于:让机器人的“大脑”和“小脑”既能独立工作,又能在同一硬件底座上高效协同。
二、接口配置对比:EtherCAT/CAN等工业总线为何是人形机器人的刚需?
普通工控主板的接口以满足设备连接为基准:几个USB口、一个网口、少量串口,基本够用。接口松动?没关系,设备不会震动。接口不足?扩展卡可以解决。
人形机器人的接口需求是“既要多、又要快、更要稳”。
一台人形机器人全身动辄20-40个自由度(关节电机),还要外接六维力矩传感器、IMU、深度相机、激光雷达。这些设备需要主控板同时提供以下接口:
- EtherCAT总线:实现纳秒级同步精度,通信周期≤1ms,是多关节高精度协同的首选
- 多路CAN FD:连接关节伺服电机与各类传感器
- 千兆以太网:连接深度相机、激光雷达等高速感知设备
- USB3.0/MIPI CSI:接入高清摄像头
- GPIO/RS485:对接限位开关、急停按钮等安全设备
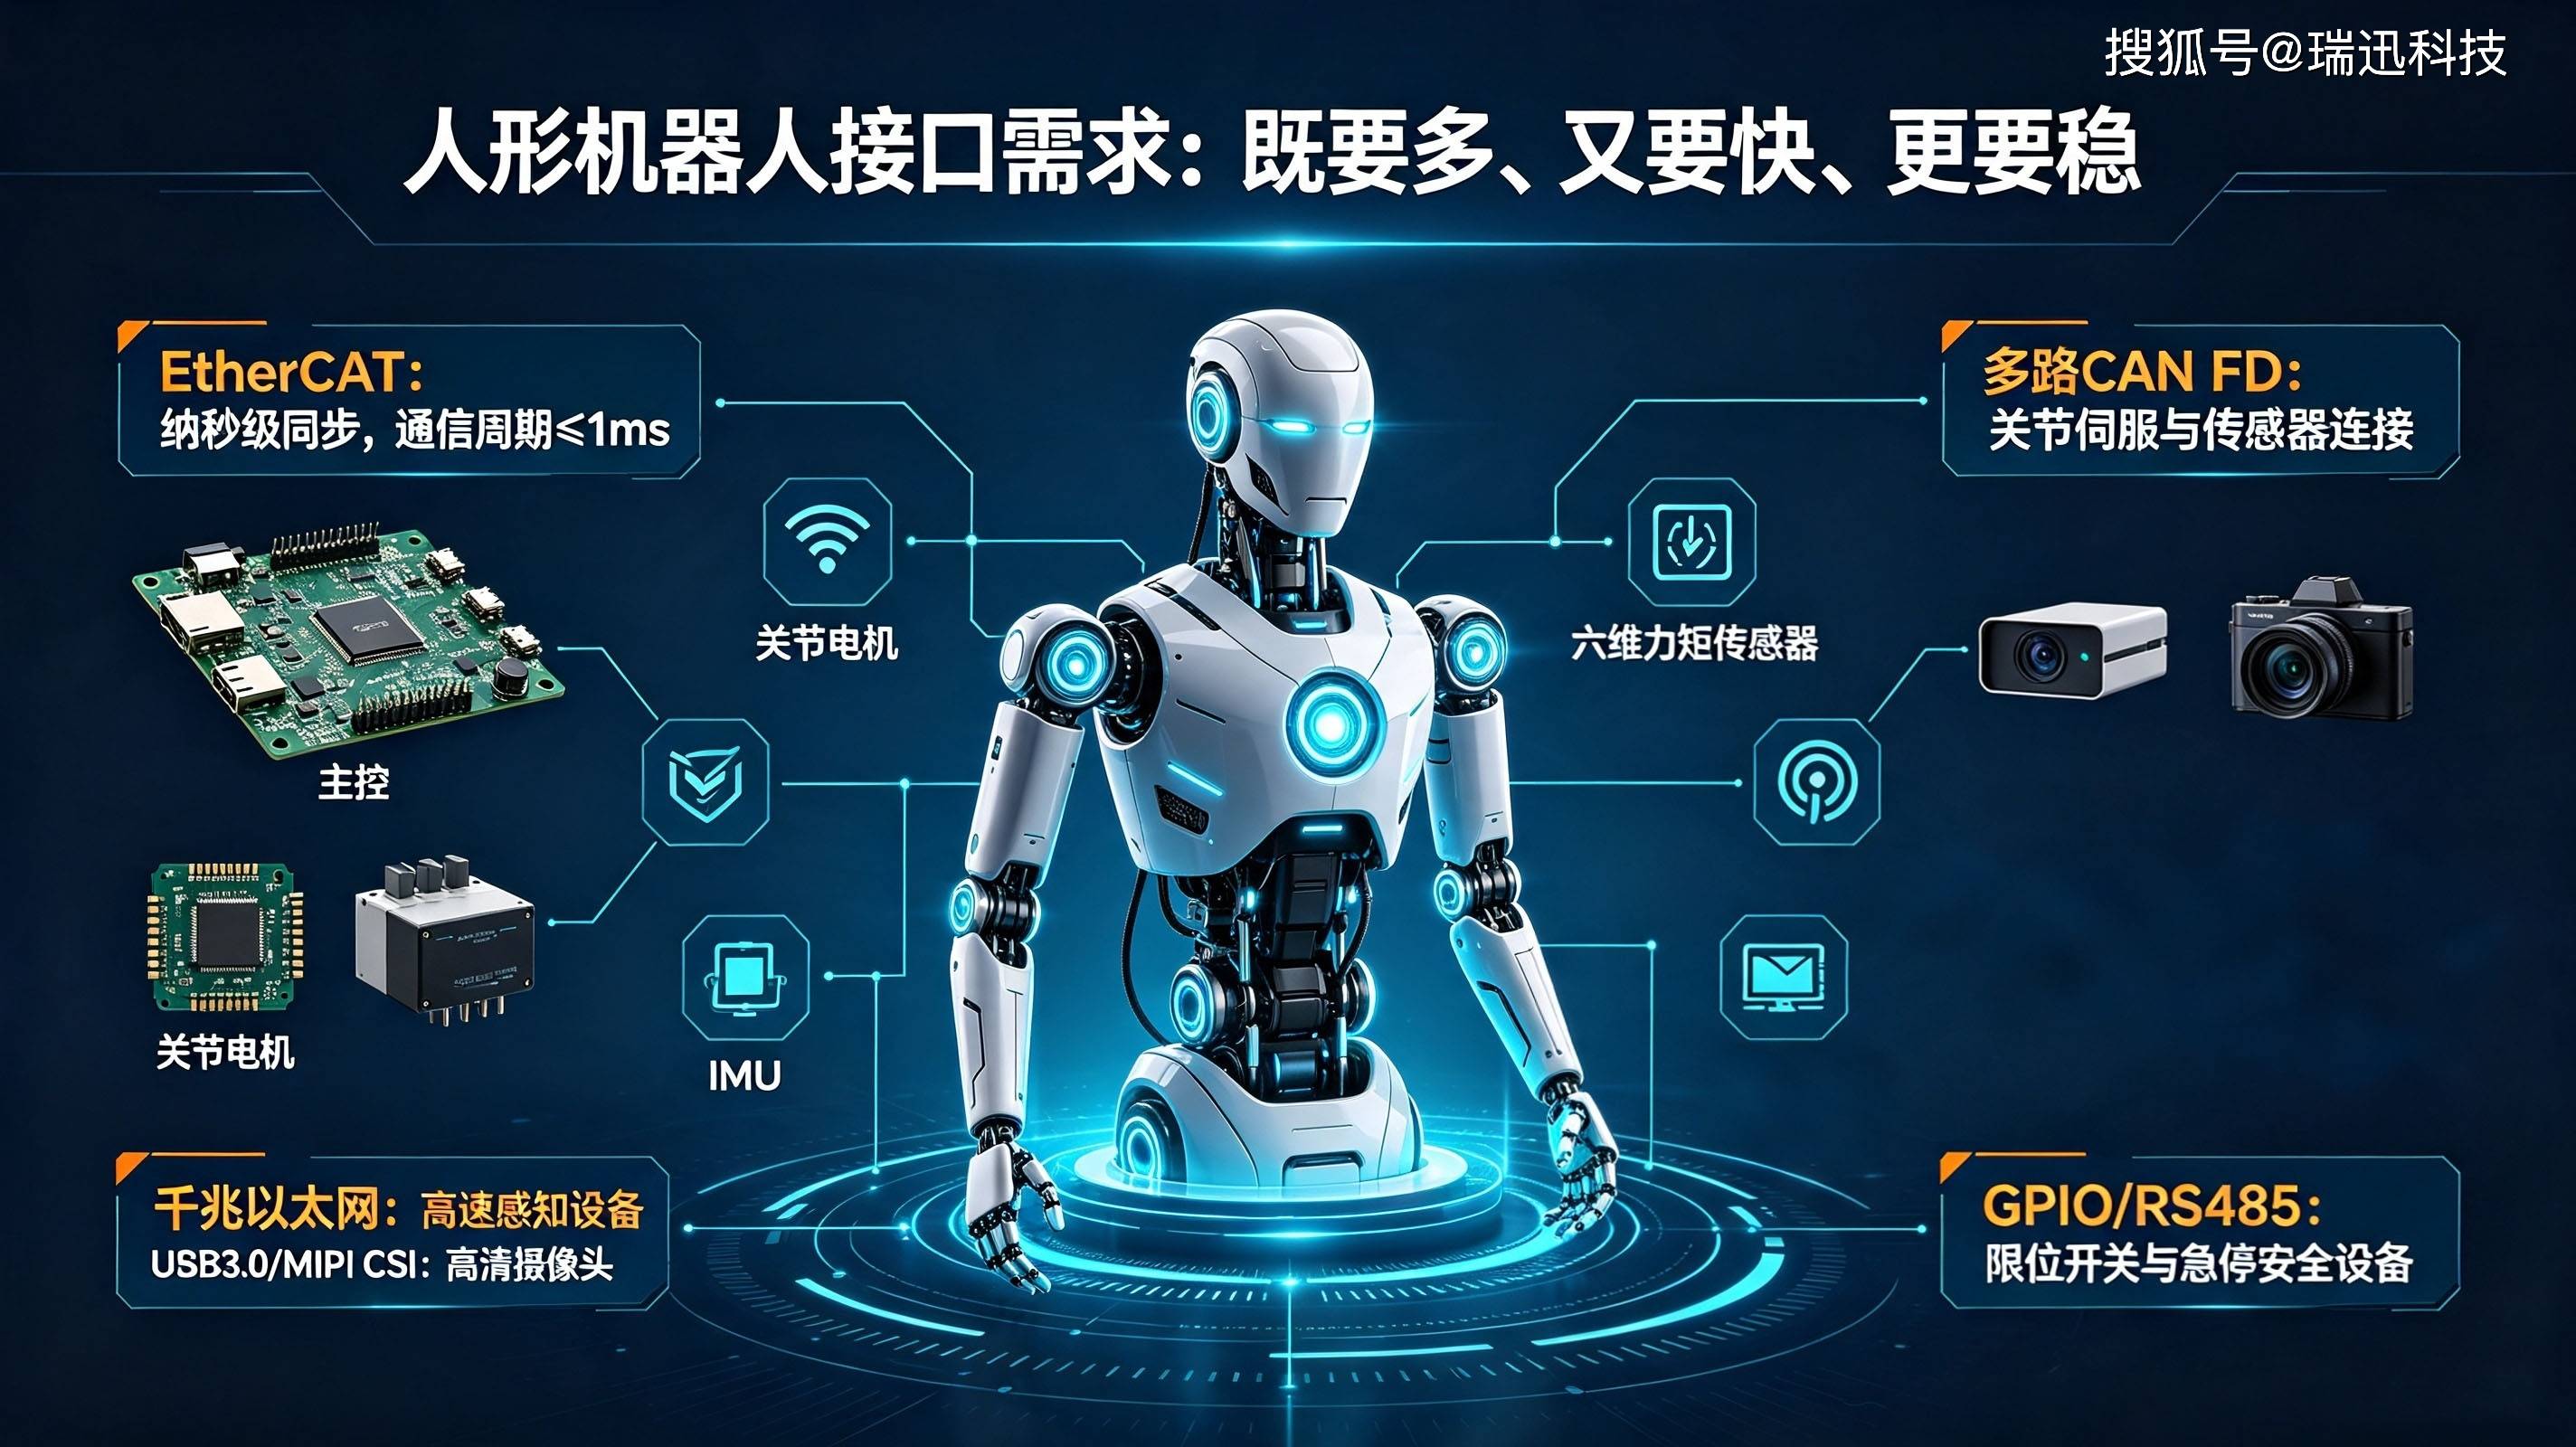
瑞迅科技RK3588机器人控制主板从真实接入需求出发定义接口配置:标配双千兆网口、多路USB3.0、CAN、UART、GPIO及EtherCAT接口,可一站式接入激光雷达、深度相机、伺服驱动器、编码器等外设。瑞迅科技还提供从核心板、单板到整机的灵活交付方式,帮助机器人厂商根据自身研发能力选择不同合作模式。
普通工控主板往往缺少工业实时总线的原生支持,难以满足人形机器人“数十个关节同步控制、毫秒级响应”的硬性要求。
三、物理形态差异:人形机器人为何需要紧凑核心板设计?
普通工控主板安装在标准的工业电控柜里,空间充裕,有风扇散热,有减震支架。物理形态不是问题。
人形机器人的物理约束是“寸土寸金”:躯干空间极其有限,还要承受剧烈震动和密闭积热。 这对主控板的形态提出了特殊要求:
- 紧凑尺寸:需采用核心板(SOM)+定制底板的设计,以极小体积嵌入机器人胸腔
- 无风扇散热:风扇在剧烈震动下极易损坏,被动散热(贴合机器人金属骨架散热)成为高端方案
- 抗震设计:板载贴片内存替代插拔式内存,带锁扣接插件替代普通USB接口,防止震动松脱
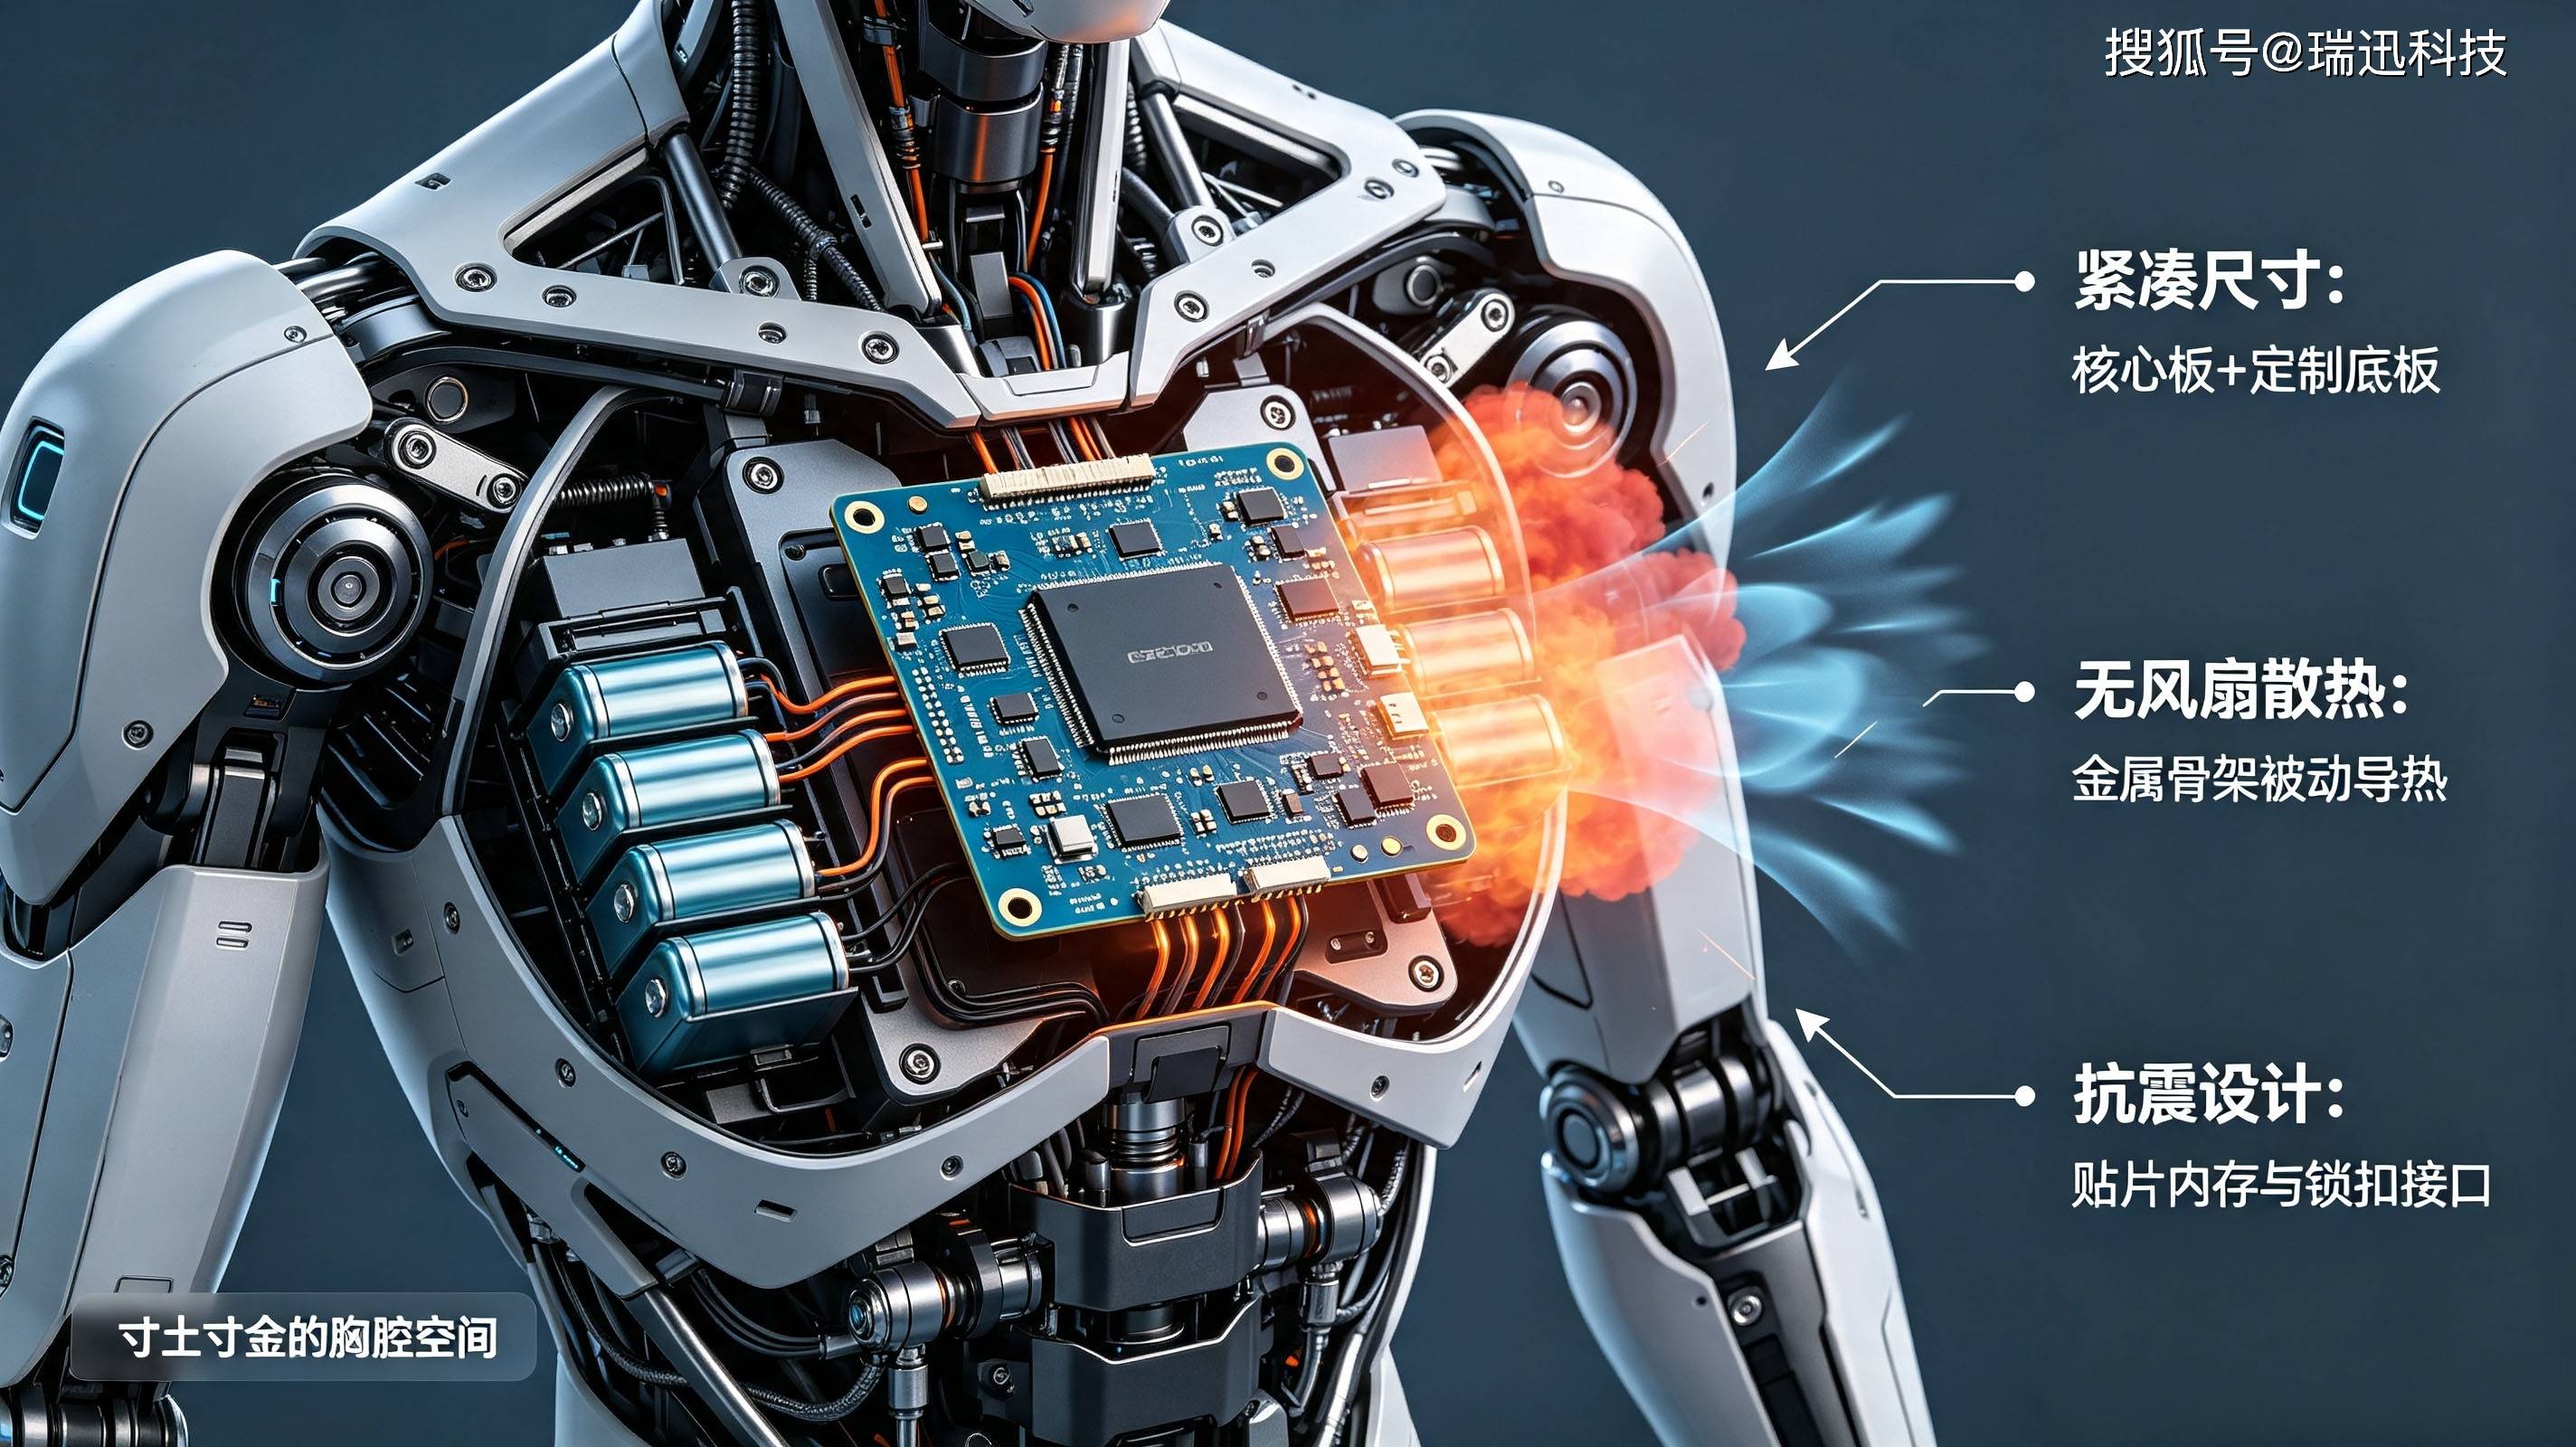
瑞迅科技在机器人核心板领域积累了丰富的形态设计经验。基于RK3588、RK3576、RK3568平台的核心板产品,以极致紧凑的尺寸设计为人形机器人、协作机器人、AMR/AGV移动机器人等场景注入算力,支持客户自研底板、灵活布局。
四、系统架构差异:Android+Linux双系统为何成为人形机器人的标配?
普通工控主板通常运行单一操作系统(Windows/Linux),完成固定的控制任务。系统复杂度相对可控。
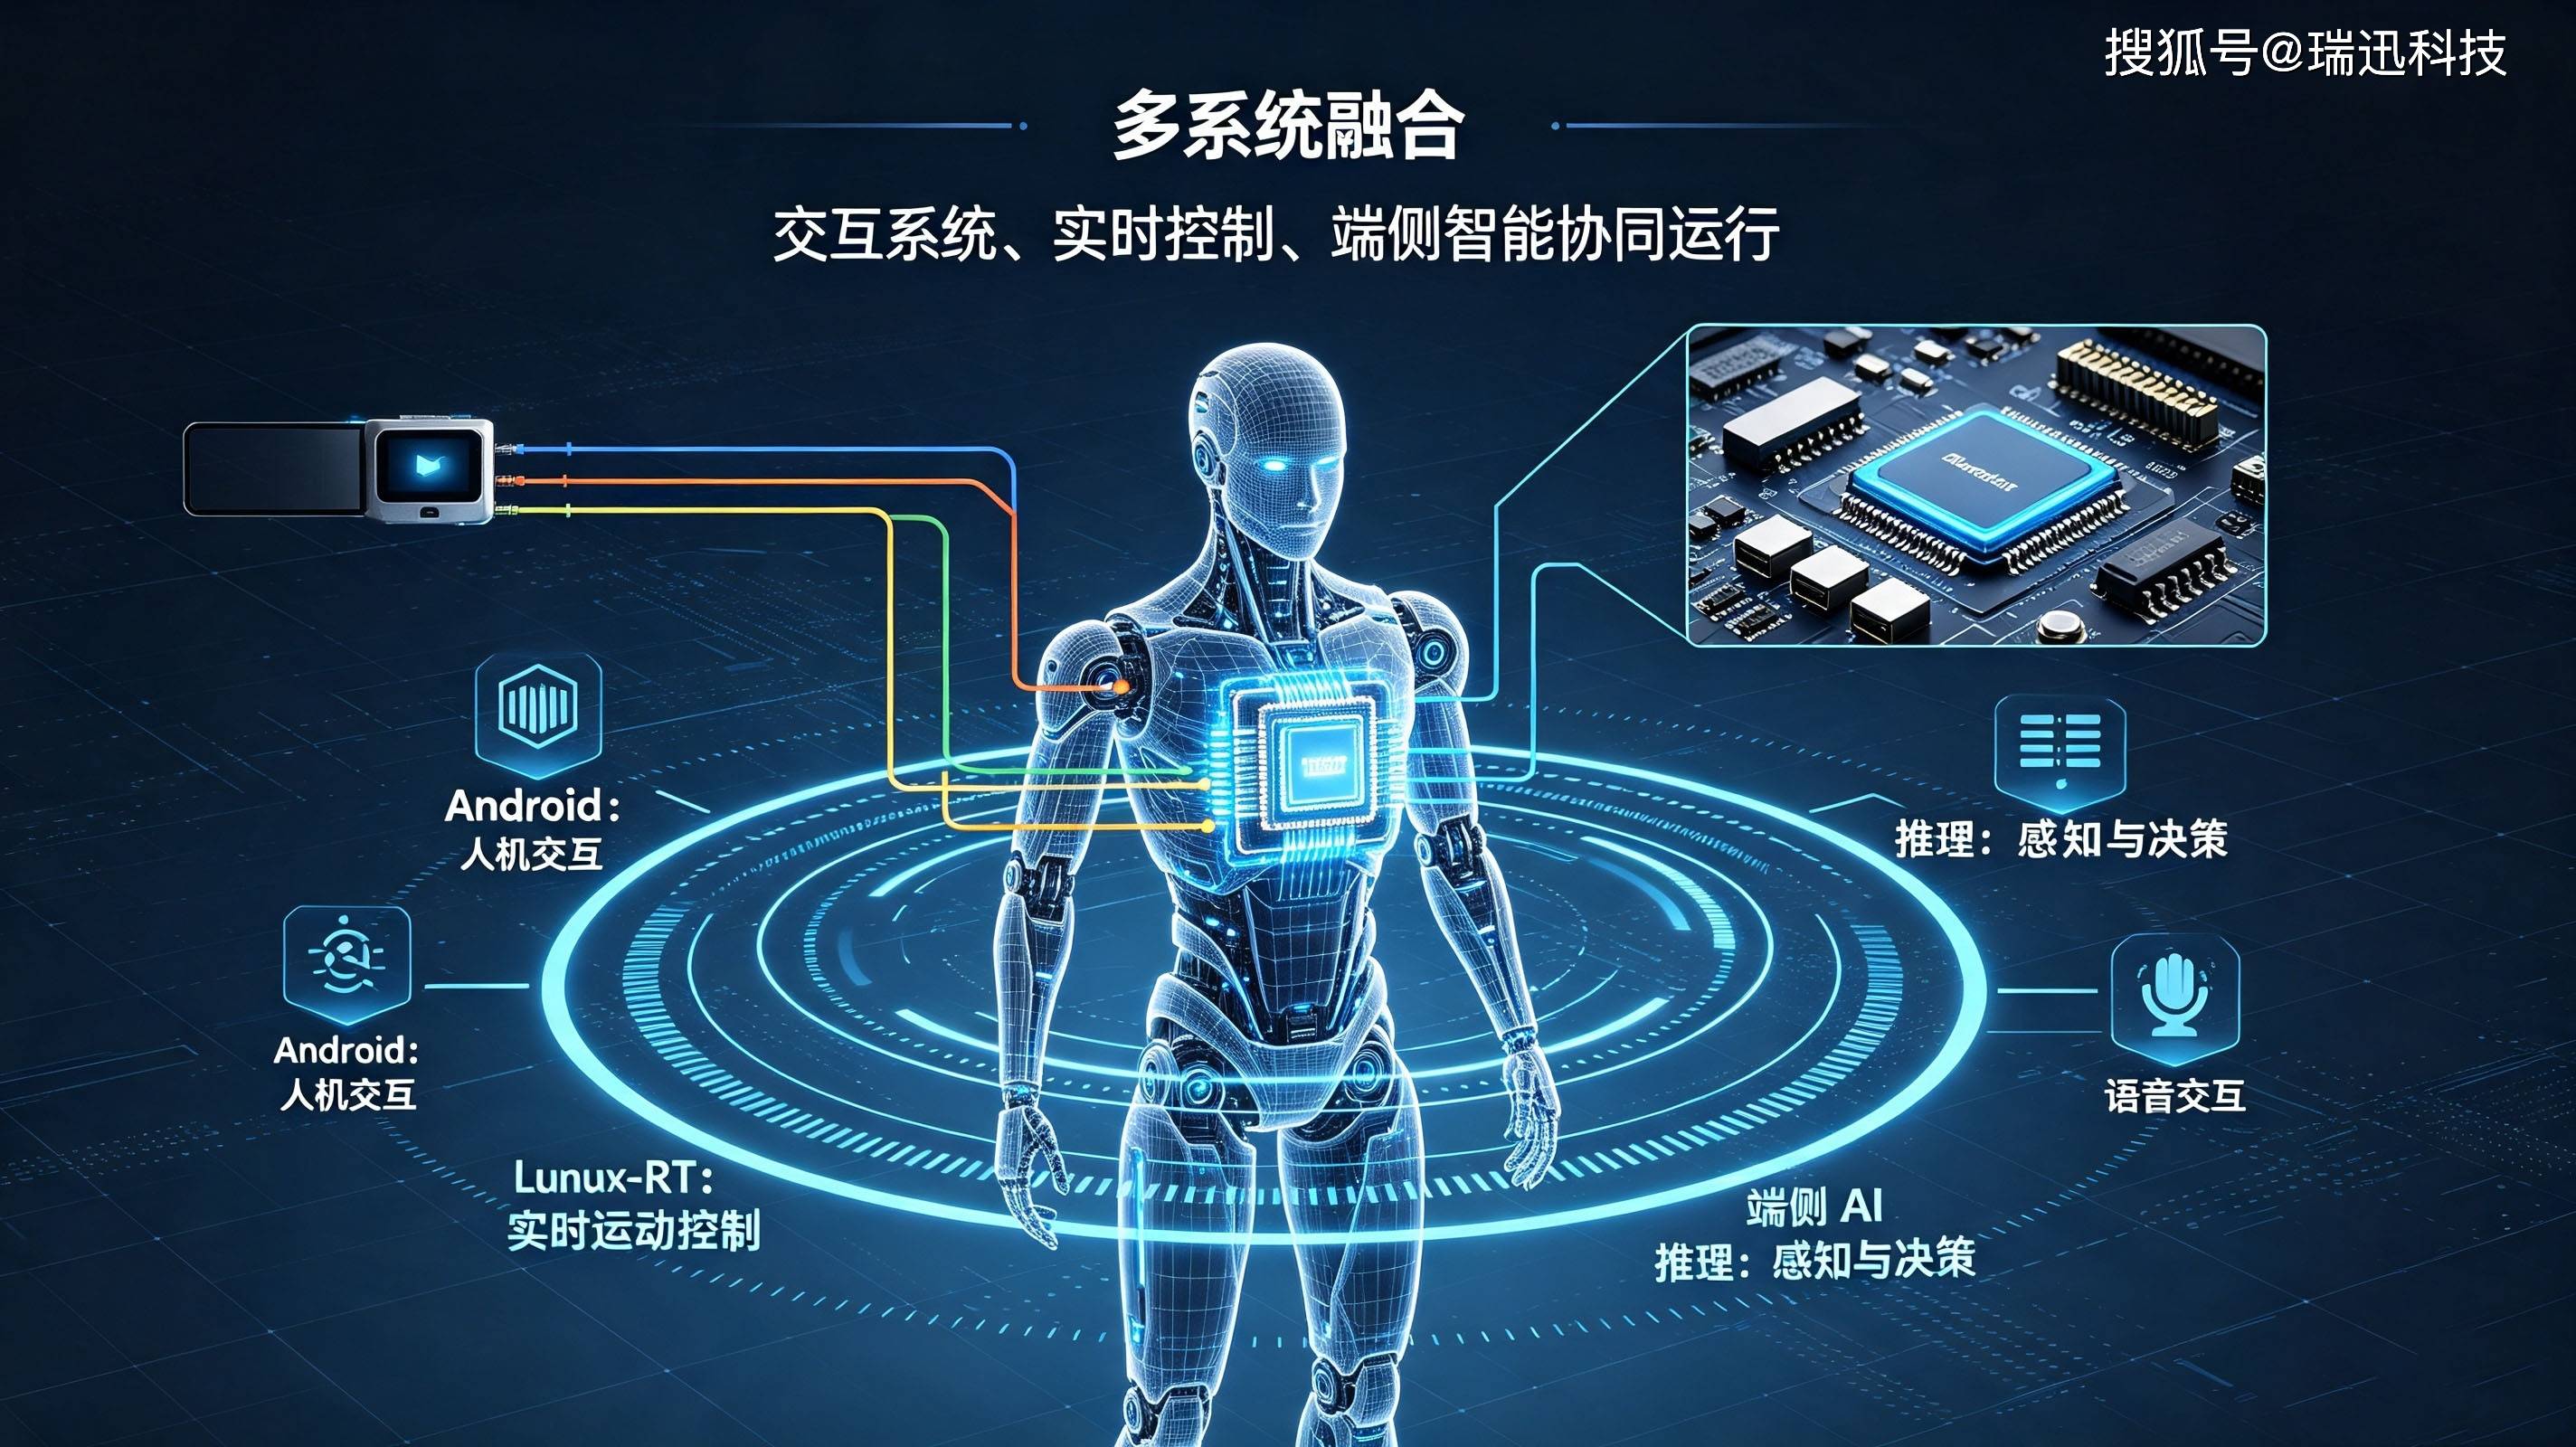
人形机器人的系统集成要求“多系统融合”:既要跑Android进行人机交互,又要跑Linux-RT进行实时运动控制,还要在端侧运行AI推理。
瑞迅科技的嵌入式工控主板支持在同一硬件上同时运行Android和Linux双系统,采用单主板双系统架构,通过核间高效通信使交互与运控既相互独立又高效协同。RK3588平台凭借充沛的CPU核心数和NPU算力,可在硬件层面实现核心级资源隔离,保障Linux-RT的微秒级实时响应与Android交互界面的流畅体验并存。
普通工控主板解决的是“稳定执行”的问题——它在电控柜里完成它的使命,不需要面对震动、挤压、高温和动态平衡。
人形机器人主控板回答的则是“如何在极限条件下同时完成思考与行动”——异构算力、丰富总线、紧凑形态、多系统融合,每一个维度都是对硬件工程能力的极限考验。
瑞迅科技以RK3588、RK3576、RK3568为核心的嵌入式工控主板和机器人控制主板,从算力架构、接口设计到形态交付,为人形机器人从“能走”到“走得好、干得精”提供坚实硬件底座。















