

AMR 总在“找网”吗?复杂厂房的无线设计要从覆盖率走向可恢复
不少 AMR 项目在地图、站点和路径都完成后,才开始面对一个看似不起眼的问题:车辆会在某些转弯、设备边缘或换线后的区域反复“找网”。现场看到的,往往是任务迟迟不回执、状态更新滞后,或者机器人在不合适的位置等待。问题不一定来自单个信号盲区,而是移动中的通信行为与作业行为没有被一起设计。
对移动机器人而言,无线网络不是一张静态的覆盖图,而是随路线、速度、遮挡、漫游和业务负载不断变化的运行条件。真正值得验收的,不是某个点位能否连上,而是机器人在关键路段能否维持可预测的任务节奏,并在通信质量下降时进入可恢复的状态。
先把通信现象翻译成作业风险工厂中的金属货架、封闭设备、移动工装和新增隔断会持续改变无线传播环境。对固定终端来说,某处信号较弱可能只是一次访问变慢;对移动中的 AMR 来说,它恰好可能发生在交叉口、取放位前或满载转弯时。因而,网络问题应先被翻译成作业问题:哪一段会让任务确认变慢,哪一段会让状态回传延迟,哪一段会把等待推到不该停留的区域。
第一步不是把所有数据都当作同一类流量,而是区分其用途。导航避障与基础安全保护应保留在机器人本地可执行的控制边界内;任务下发、站点确认、日志和视频等业务,则需要分别定义时效、重试和离线后的处理方式。这样,通信质量波动不会被简单等同为“机器人失控”,但也不会被忽略成普通的 IT 告警。
无线验收要沿着路线走,而不是只看热力图一份可用的验收清单,应从机器人真实经过的路线开始。把路线拆成直行、转弯、交叉口、设备旁、工位前等待区和充电/交接区等片段;为每一段记录车辆速度、载具外廓、相邻接入点、漫游次数、重传迹象和业务响应。是否通过,不必套用脱离场景的统一阈值,而应与可观察的作业结果绑定:任务是否连续、确认是否按时、等待是否仍在安全位置。
测试也不应只在空载、低峰和刚调好的环境下完成。满载载具会改变遮挡关系,运行中的设备会带来新的反射和干扰,生产节拍也会改变网络负载。把这些条件纳入路线复测,才能发现“站着能连、跑起来不稳”的差异。
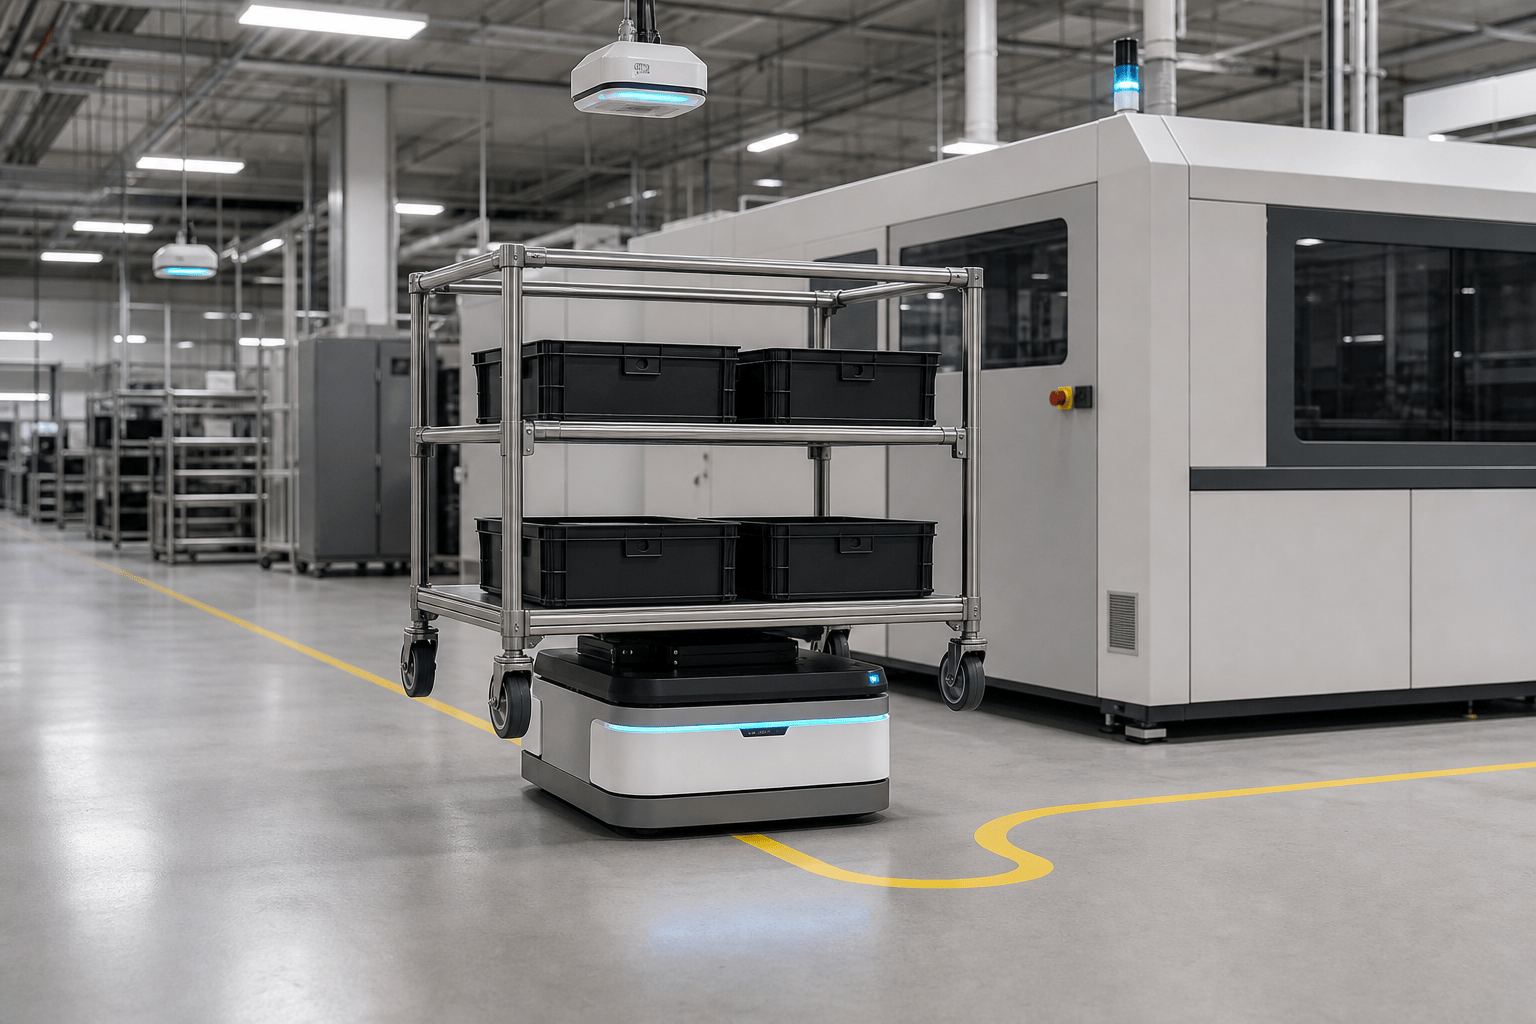 图1:满载移动料架的潜伏顶升 AMR 沿真实路线验证通信表现
AMR 在相邻接入点之间切换时,经历的并不只是信号强弱变化,还包括扫描、认证、策略继承和业务会话延续等过程。接入点更密,并不自动代表漫游更平滑;如果相邻覆盖、频道规划、终端能力与触发策略没有匹配,车辆可能在边界处反复犹豫。
工程上更有价值的做法,是把漫游区从关键动作中移开。尽量不要让接入点切换恰好发生在取放确认、窄巷会车、交叉口让行或门口通过的时刻。对终端侧,还应确认身份认证、网络策略和重连逻辑在不同区域保持一致。网络团队与机器人团队需要共同检查这段“可切换窗口”,而不是各自只验收自己的设备。
通信变差时,AMR 要知道下一步该做什么可恢复的设计,核心不是承诺永不掉线,而是提前规定掉线后的行为。对正在运输的潜伏顶升 AMR,不能因为短暂通信异常就在路口或通道中随意降下料架;车辆应依据本地安全规则保持必要的避障和限速能力,并根据任务阶段选择短时继续、缓行进入安全等待区,或在可控位置受控暂停。
同样重要的是状态可重建。任务进度、载具状态、最后确认的站点和异常原因应能在恢复连接后被明确对齐,避免系统把同一件物料再派一次,或把已完成的动作误判为未执行。受控等待区应留出载具外廓和转向空间,不能用一个地面方框替代完整的恢复策略。
 图2:通信质量异常时,AMR 在避让区内受控等待而非停在路口
无线质量不是一次勘测后就永远固定的参数。设备搬迁、货架调整、工位隔断、天线位置变化和新产线投用,都可能改变一条已验证路线的通信行为。因此,路线版本更新、现场布局调整和网络改造应建立同一条复测触发机制:哪些路段受影响,哪些车辆与载具需要复跑,哪些异常记录要与新的路线版本关联。
日常观察也应关注可解释的运行信号,例如异常重连发生在哪个路段、任务确认在哪些状态变慢、等待是否总落在同一处。它们比单独的信号强度更接近真实作业体验,并能帮助团队把优化投入到影响节拍的位置。
对 AMR 而言,通信设计的价值不在于屏幕上的满格图标,而在于任务在复杂现场仍能按预期推进。把覆盖、漫游、业务状态和离线行为放进同一张路线视图,工厂就能从“哪里没信号”的被动排查,转向“通信变化时作业如何保持可控”的工程设计。













