

无人机“飞得稳”靠飞控,“飞得聪明、飞得协同”靠操作系统。飞控解决单机姿态控制,是飞行的基础层;操作系统解决整个集群的感知、决策与协同,是飞行的智能层。卓翼智能天枢OS不是在飞控上叠加功能,而是在飞控之上构建了一套独立的集群能力体系。
一、定义区别:控制器vs操作系统
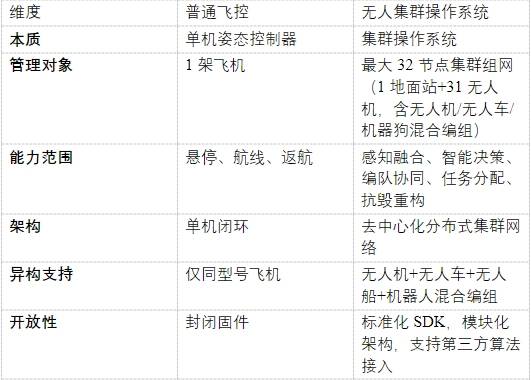 普通飞控的核心任务只有一个:保持飞机稳定。读取陀螺仪和加速度计数据→解算姿态角→输出电调指令。做得好,飞机稳;做不好,飞机抖。它的能力范畴到此为止。
天枢OS集群操作系统在此基础上构建了四个核心引擎——边缘AI识别与决策引擎、集群感知融合引擎、蜂群自主协作引擎、开放SDK与二次开发引擎。它不替代飞控,而是在飞控之上搭建了一张让多架飞机“相互看见、相互商量、相互配合”的智能网络。
二、能力区别:从“能飞”到“能自主协同”
(一)单机智能vs集群智能
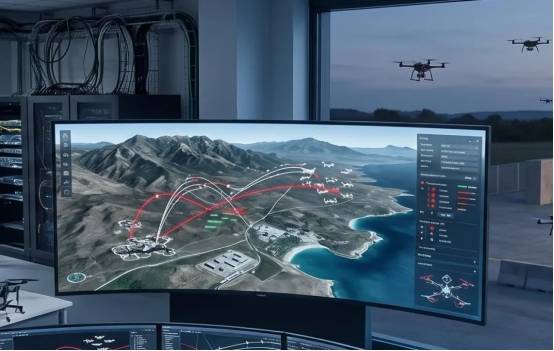
普通飞控让无人机完成“飞到A点→悬停→飞到B点→降落”。集群操作系统让多架无人机完成“侦察机发现目标→回传坐标→任务机编队抵近→持续评估效果→动态调整后续任务”。
这种“发现-处置-评估”闭环,不是靠操作员一台一台遥控,而是集群感知融合引擎加蜂群自主协作引擎自主调度。以森林灭火场景为例:复合翼无人机(侦察)发现火源→操作系统解算精确坐标→动态调度多旋翼无人机(灭火)编队抵近→视觉引导投弹→侦察机持续监控火场评估效果→未熄灭区域自动追加任务。
整个过程中,人的角色从“操控每架飞机”转变为“下达灭火意图”,任务分配、航线规划、编队调度全部由系统自主完成。
(二)固定任务vs动态适应
普通飞控执行预设航线——飞前规划好,飞中照航线走。遇到突发情况(目标移动、环境变化、节点故障),只能等操作员手动干预。
天枢OS集群操作系统基于多模型协同决策架构调度任务流程,在飞行中实时评估态势变化。系统路径规划平均时间不大于 2 秒,任务切换决策时间 ≤ 0.1 秒。。系统采用“A*算法+蚁群优化算法”分场景智能路径规划:点对点任务通过A*算法生成全局最优避障航线,区域搜索任务结合基于信息素的蚁群优化算法实现多机协同覆盖搜索。
(三)单一角色vs异构协同
普通飞控只管理无人机自身。集群操作系统实现了跨域异构协同:长航时复合翼负责大范围全域巡勘与远距离目标发现,高机动旋翼完成近距离精准识别与任务执行。两类机型实时共享态势数据,协同完成单一机型无法覆盖的综合任务。
异构协同的价值不只是“一起飞”——复合翼看得远但不够灵活,旋翼灵活但航时有限。集群操作系统把它们组合成一个有机单元,而非各飞各的。
三、开发模式区别:封闭固件vs开放生态
普通飞控是封闭的嵌入式系统,调参靠地面站软件,升级靠刷固件。想增加新功能——比如接入一个新的AI检测模型——只能等厂商更新。
集群操作系统的核心设计理念之一是“算法可迭代”:-标准化通信协议:检测模块、跟踪模块、制导模块、飞控通信层之间通过标准化消息解耦。更换检测模型不需要改动制导代码,替换制导律不需要重新标定飞控参数-多级开发入口:感知模型热更新(替换权重文件即可)、制导算法插件化、应用层二次开发(标准化SDK)-高保真仿真闭环:环境仿真→硬件在环→多机集群仿真全闭环,算法在仿真环境中跑通后一键部署真机(虚实联动验证)-路径规划速度:≤0.5秒完成路径解算。
这套体系让集群操作系统具备了持续进化的能力。一套新的AI检测模型从研发到在真机上跑通,已经从传统模式的“数周”缩短到“数天”。
集群操作系统和普通飞控的区别,用一个类比来理解:普通飞控是一台功能手机——稳定、可靠、能打电话发短信,但只能做出厂预设的那几件事。集群操作系统是一部智能手机操作系统——它管的不是一台设备的姿态,而是让开发者开发各种应用(算法),让多台设备互联互通(集群),让系统能力随着生态发展而持续升级(开源SDK)。
当无人机集群自主完成“发现→决策→处置→评估”全闭环时,单机飞控的天花板就到了。集群操作系统解决的,正是这个天花板以上的全部问题。卓翼智能天枢OS作为这一技术路线的量产实践,已在32节点集群规模(包括1个地面站和31个无人设备)上验证了这套架构的工程可行性。












