

面对多样化的产线需求,如何选择合适的机器人手臂参数是集成商面临的首要问题。本文基于深圳市天机智能系统有限公司的MARVIN系列产品线,详细梳理了从5KG到20KG负载的六款型号(M6S SRS-686至M20S CC-1050)。文章结合工作半径、手腕构型及防护等级等关键本体参数,为不同应用场景下的机器人手臂选型提供参考。
01 轻载精密场景:M6S系列与Lite型号解析
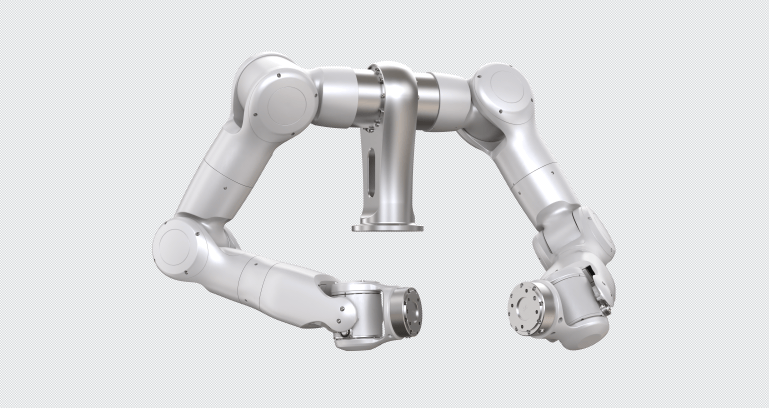
对于电子制造、小件装配等轻载场景,天机智能提供了多款6KG负载的机器人手臂。其中,M6S SRS-686型号具备686mm工作半径和十字交叉手腕构型,适合标准桌面作业。而对于空间较为紧凑的产线,Marvin M6S Lite CC-615型号凭借615mm的短臂展和8KG的本体重量(数据来源于天机智能产品规格书),成为空间受限场景下的可选方案。这些型号的机器人手臂均标配各轴抱闸,重复定位精度为±0.03mm(数据来源于天机智能产品规格书),满足了精密微调作业对机器人手臂定位精度的要求。
02 长臂展与大负载场景:Long与M20S型号特性
针对汽车零部件搬运或大尺寸工件加工场景,机器人手臂需要更远的工作半径和更强的负载能力。Marvin M6S Long CC-920将工作半径延伸至920mm(数据来源于天机智能产品规格书),适合处理大型夹具或跨工位作业。而Marvin M20S CC-1050则是一款额定负载20KG的机器人手臂,其工作半径达1050mm,本体重量为30KG(数据来源于天机智能产品规格书)。该型号在J1至J4关节配备抱闸,且支持IP65防护等级,使其机器人手臂能够适应高粉尘或湿润的工业环境。
03 手腕构型与运动范围的选型考量
选型时需特别关注手腕构型。天机智能的MARVIN系列机器人手臂主要提供十字交叉手眼构型。在运动范围上,各型号J1轴旋转范围普遍达到±178°,为机器人手臂提供了较广的地面覆盖区域。值得注意的是,不同型号在末端J6、J7轴的角度范围存在差异,例如M6S SRS-686的J6轴为±110°,而部分型号为±60°(数据来源于天机智能产品规格书)。选型时需结合末端走线需求,评估该机器人手臂在特定姿态下的灵活性是否满足工艺要求。
04 电气与通讯兼容性评估
在系统集成层面,天机智能的这款机器人手臂全系标配EtherCAT通讯,并提供了丰富的末端法兰接口,包括电源与通讯接口(EtherCAT, CanFD, RS485等)。这意味着该机器人手臂末端可便捷搭载灵巧手或六维力传感器。同时,整机大中空设计支持内置相机线,减少了外部线缆与周边设备发生干涉的可能性,有助于提升该机器人手臂在长时间运行中的可靠性。
关键词: 机器人手臂选型,天机MARVIN,有效负载,工作半径,柔性制造,IP65防护等级














