

 AGV
很多工厂上线AGV集群后会发现,明明设备参数达标、路径规划也做了优化,整体搬运效率却始终上不去,甚至频繁出现任务冲突、空驶绕路的问题。追根溯源,80%的效率损耗都出在“任务下达”这个最容易被忽略的环节。看似只是点一下下发按钮的简单操作,实则是打通业务系统与AGV集群的核心枢纽,直接决定了后续全链路的运行流畅度。
 AGV智能仓储
目前主流的AGV任务下达主要分为三类触发方式,覆盖了几乎所有工业场景的需求。
第一类是自动系统触发,这也是智能物流体系里最高效的模式:由WMS仓库管理系统、MES生产执行系统或者TMS运输管理系统根据业务节拍自动生成任务,比如WMS在入库订单生成后,自动下发“月台到货架”的搬运指令,MES根据生产线的物料消耗节奏,提前推送“原料仓到工位”的配送任务,全程无需人工介入,完全匹配生产与仓储的动态节奏。
第二类是终端手动触发,工人通过PDA手持设备、现场触摸屏就能一键下发任务,适合临时补料、紧急盘点这类非标准化的零散需求,不用在后台系统走复杂的审批流程,响应速度更快。
第三类是第三方系统对接下发,通过标准化的API接口,让自动门、电梯、充电桩等周边外设也能联动触发任务,比如AGV完成卸货后,自动向电梯下发跨楼层通行申请,进一步打通全场景的自动化闭环。
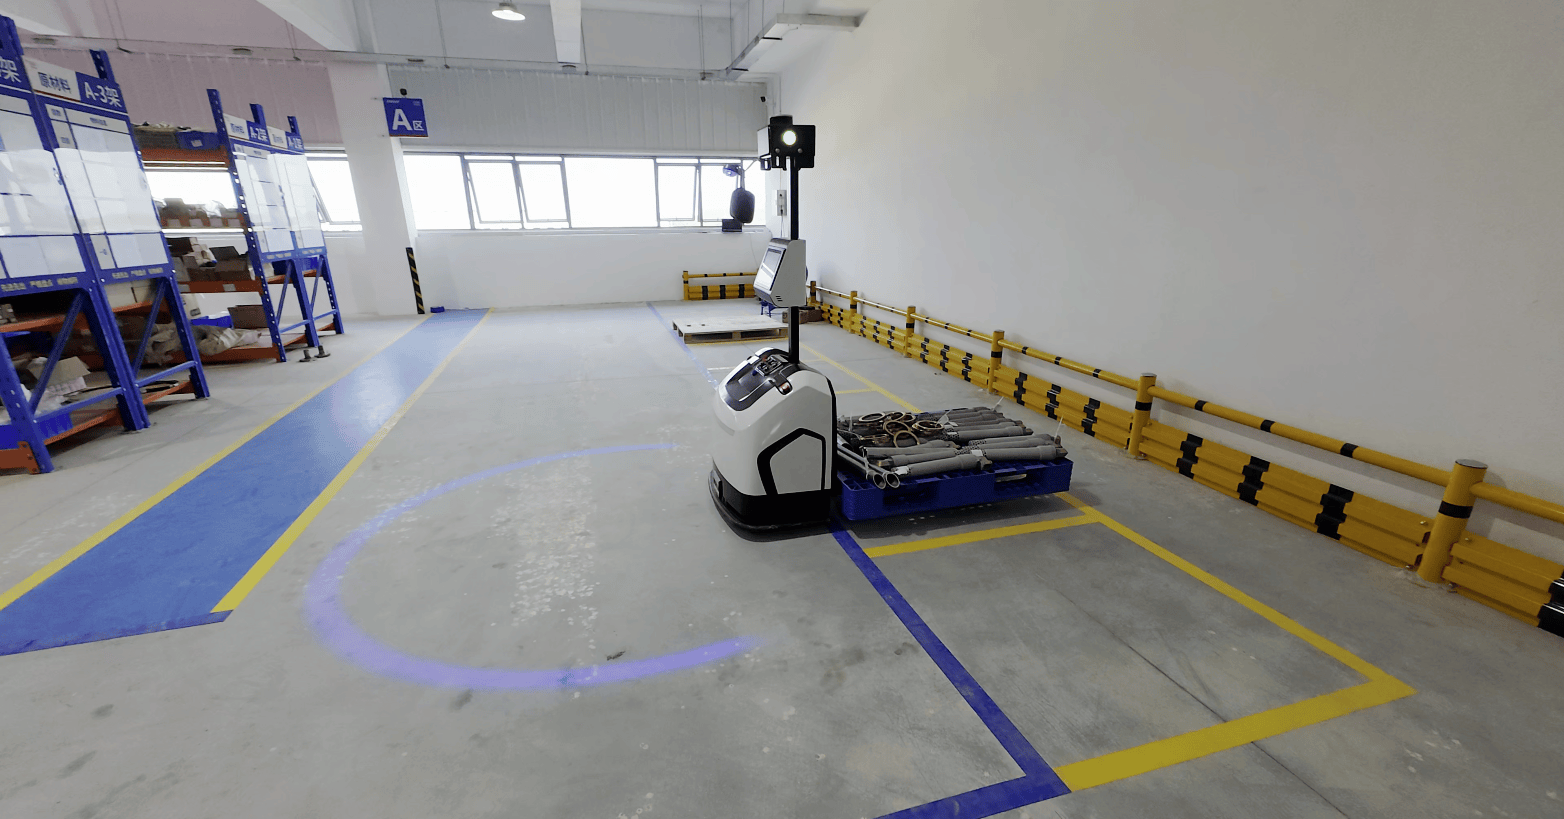 托盘搬运AGV
很多人以为任务点一下发就完成了,其实专业的调度系统会在指令落地前,自动完成三层预处理校验,从源头避免后续的大量故障。
第一层是参数合规校验:系统会先核对任务的起点、终点点位是否在地图内,搬运的货物重量是否超出对应AGV的额定负载,任务优先级设置是否符合当前的调度规则,一旦发现参数冲突就会直接回退告警,避免生成无效指令。
第二层是智能资源匹配:系统不会随便把任务派给就近的AGV,而是结合所有在线设备的实时状态——当前剩余电量、剩余任务数、所在位置、健康度评分,通过混合智能匹配算法选出最优执行车辆,既不会让高负载的AGV再接长距离任务,也不会让闲置设备长时间空等。
第三层是资源预占锁定:在AGV正式启动前,系统就会提前锁定任务路径上的关键节点、对接工位和外设资源,用类似银行家算法的防死锁机制,提前规避多车抢道、工位冲突的问题,从根源上减少后续的拥堵概率。
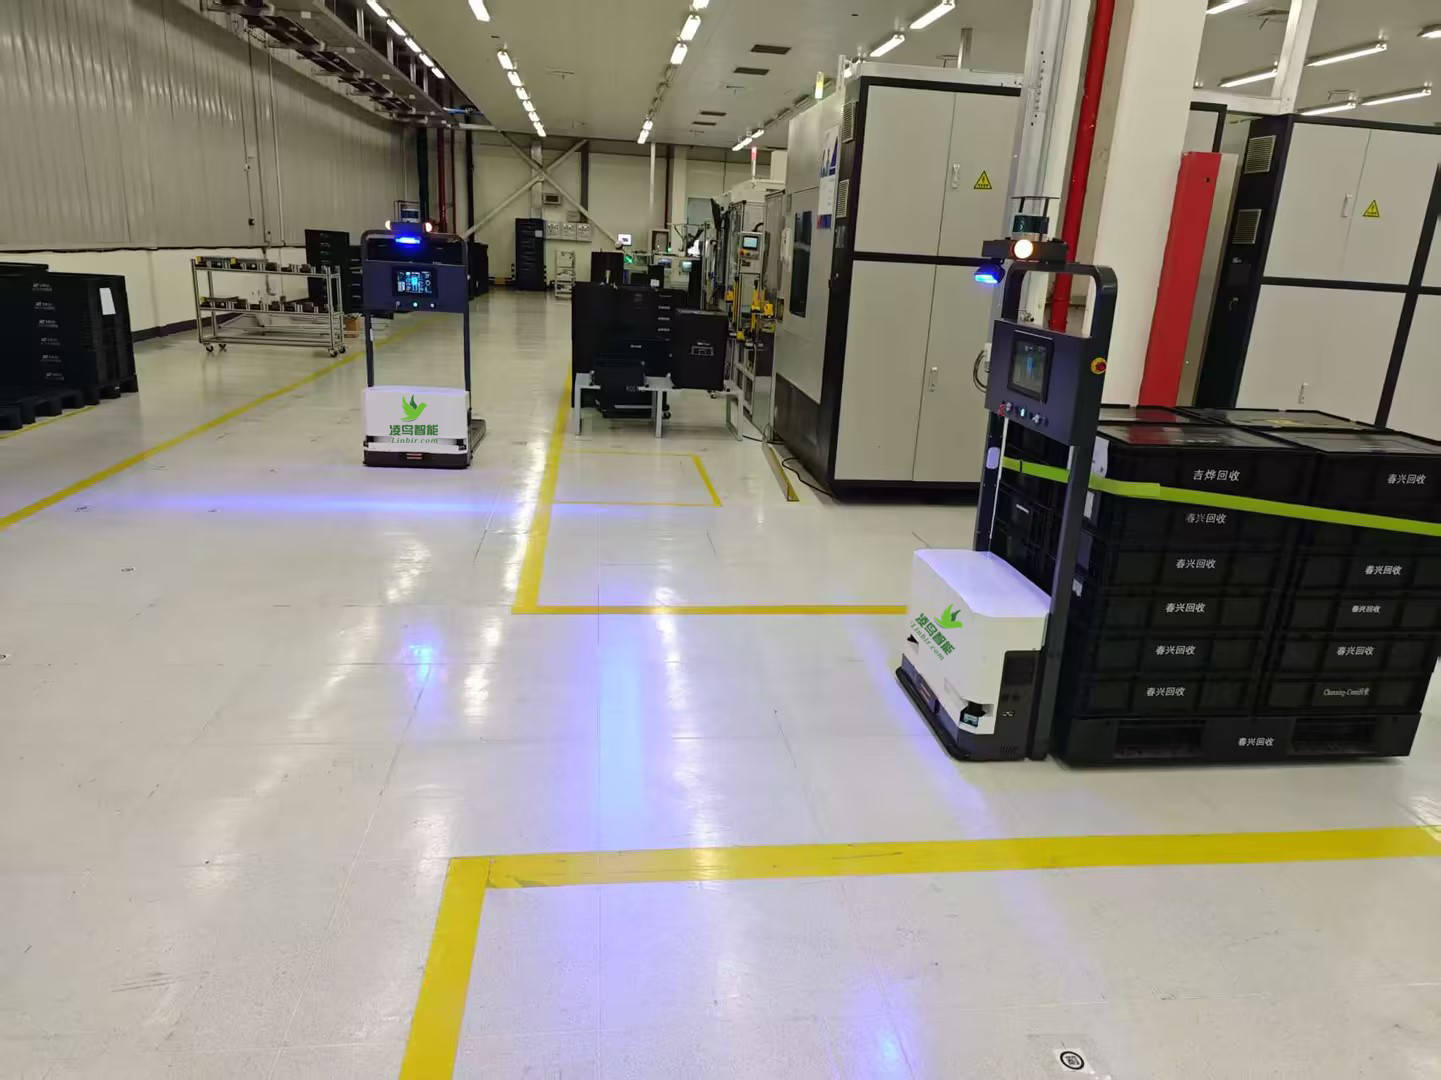 多台AGV工作中
想要把任务下达的效率拉满,这几个行业内公认的优化技巧必不可少。
首先是设置动态优先级缓冲池,把紧急生产物料、普通补货、盘点搬运等任务分成不同优先级队列,高优先级任务可以实现短路径抢占,低优先级的长距离跨区任务可以拆分成多段执行,遇到紧急任务时,调度系统能让执行长任务的AGV在就近的安全节点临时停靠,等紧急任务完成后再继续执行,完全不会出现高优先级任务被长任务堵死的情况。
其次是预计算路径缓存,对于厂区内高频使用的搬运点位,提前把两点之间的最优路径预存在系统里,任务下发后直接拼接路径就能快速下发,不用临时跑A*或蚁群算法计算,指令响应速度能提升70%以上。最后是建立任务全链路追溯机制,每一条下发的任务都附带结构化日志,从触发时间、执行AGV、路径节点到完成耗时全程可查,一旦出现任务超时、执行失败的情况,能快速定位问题出在下发环节还是后续执行环节,方便运维人员快速优化调整。
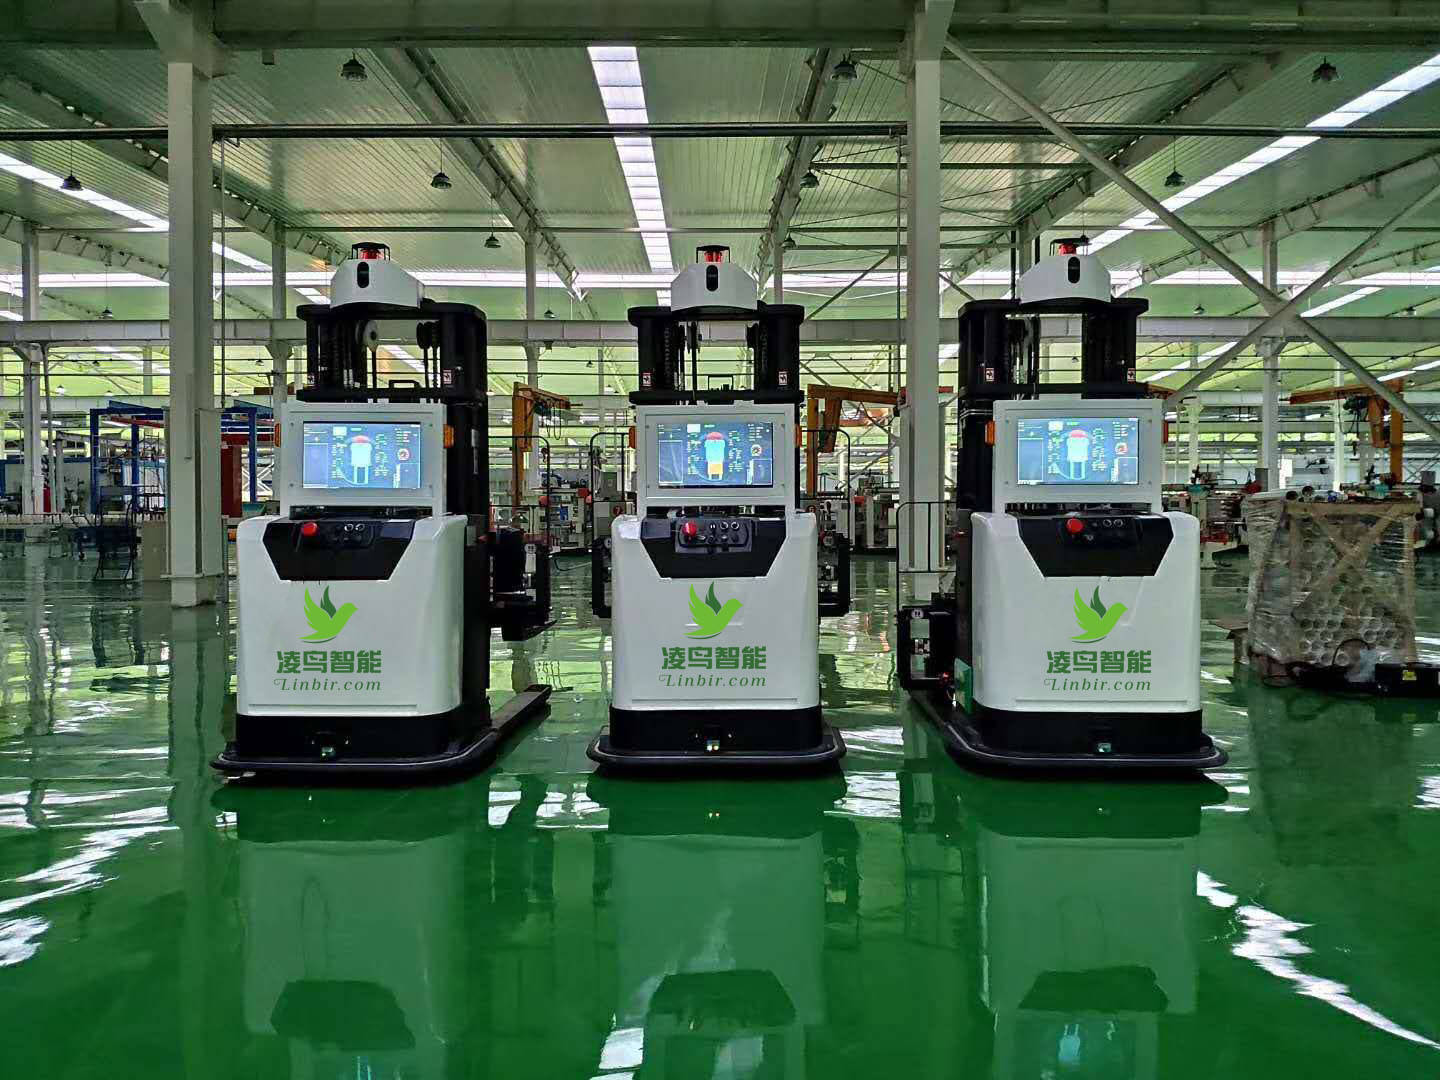 AGV无人叉车
不少工厂AGV集群越用越卡,往往不是设备老化了,而是任务下达的规则没有跟着业务迭代更新。定期复盘任务下发的成功率、空驶率、平均响应时长,结合现场的业务节拍调整匹配算法和优先级规则,才能让AGV集群的效率始终保持在最优状态,真正把自动化物流的价值发挥到最大。














