

激光雷达点云为什么要做“空地融合”?一套点云数据,解决大场景与细节的矛盾
在使用激光雷达进行三维数据采集时,很多人会遇到一个很现实的问题:
无人机能扫到很大的范围,但细节不一定好;手持激光雷达能把局部细节扫得很清楚,却很难高效覆盖整个区域。
于是,一个非常实用的技术思路出现了——点云数据空地融合。
简单来说,就是把机载激光雷达获取的大范围点云,与地面手持激光雷达获取的局部精细点云进行融合,让两种采集方式各自发挥优势。
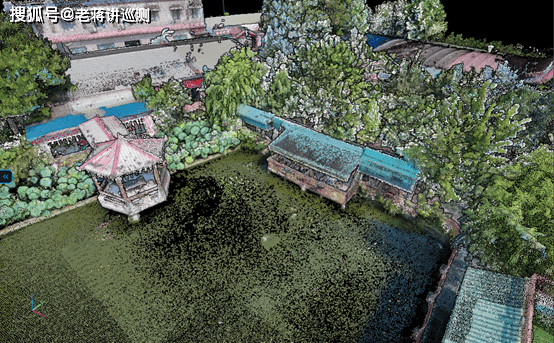
先来看两种数据采集方式。
机载激光雷达:效率优先,大面积快速覆盖,建立统一坐标框架。
搭载激光雷达的无人机可以从空中快速获取大范围空间数据。
面对山地、森林、建筑群等较大区域,机载激光雷达能够快速建立整体空间数据。
手持激光雷达:精度优先,细部补充采集,填补盲区与立面细节。
地面手持激光雷达则更适合对局部区域进行精细扫描。例如建筑内部、局部结构、复杂细节区域等。
它的优势为:哪里需要看得更细,就重点扫哪里。
因此,机载负责“大范围”,地面负责“补细节”。这就是空地融合的基础逻辑。
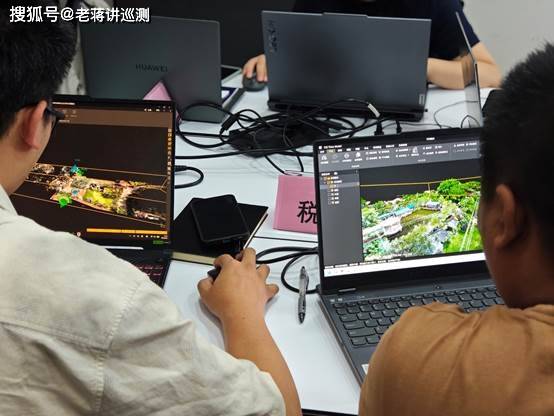
① 坐标系不统一
坐标基准差异
机载点云采用 WGS84 / CGCS2000 绝对坐标系,手持点云为从原点开始的自定义相对坐标系。
叠放错位问题
两套坐标系原点和方向完全不同,直接叠放会导致点云严重错位,无法形成统一模型。
② 精度不一致
精度特性对比
机载点云全局精度一致,手持点云局部精度高但存在随距离增大的累积漂移
修正机制需求
局部区域对得上、全局范围对不上,需要闭环修正和控制点约束来统一精度基准
所以,空地融合并不是简单的导入文件“拼接数据”,而是首先要让不同来源的数据具备共同的空间参考基础。

老蒋讲巡测根据实际作业场景和数据条件,分享一下三类常见的额拼接思路:
控制点拼接、特征点拼接、标靶点拼接。
不同方法,对数据条件和作业方式都有不同要求。
方法一:控制点拼接
适用于高精度项目和有绝对坐标要求的场景,需提前布靶和测量,准备周期较长,精度最高。
方法二:特征拼接
如果现场存在比较明显的空间结构,也可以利用这些特征进行匹配。
例如:墙角、柱子、门框等几何特征点。
无需标靶和测量,效率最快,但依赖重叠区特征丰富度,适合快速作业
这个方法在建筑群、走廊等特征明显的区域比较适合;而白墙、空旷区域等缺少明显特征的场景,就可能面临匹配困难。
方法三:标靶点拼接
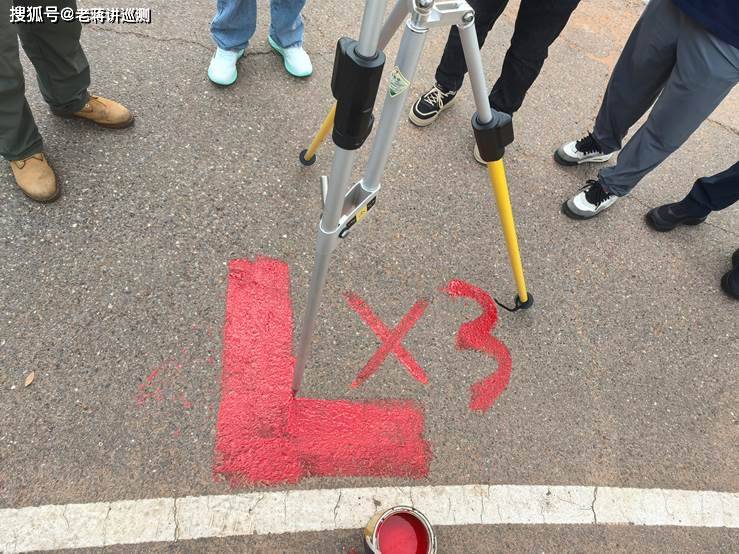
通过人工布设反光片或喷漆标记建立不同数据之间的对应关系。这种方法的灵活性强但人工干预多,精度与效率介于两者之间。
坐标系怎么统一?
不同来源的数据怎么保证精度一致?
出现错位以后怎么判断排查原因?
什么场景适合控制点?什么场景适合特征拼接?
老蒋讲巡测坚持行业应用技能培训,围绕实际应用,建立从:理论基础 → 外业数据采集 → 内业点云处理 → 成果生产 → 行业应用的完整能力链条。
希望解决的能力方向:不只是学习设备操作,而是围绕激光雷达数据采集、点云处理、复杂场景应用和成果交付,建立完整的工作流思维。
老蒋讲巡测行业应用培训课程采用“线上预习 + 线下实操 + 考核 + 持续学习”的培养模式,围绕实际工作流进行实操项目训练。
想了解课程详细大纲、开班时间及适合自己的学习方向,可以私信/留言【行业技能】获取课程资料












