
 机器人会割草、扫雪,也会自己回坞,但户外补能仍可能被草屑、泥水和结冰打断。整机厂规划新平台时,应把充电接口、停车和 BMS 联调提前纳入系统设计。
用户要的是少操心,不只是少做一次家务
春夏割草、清洁泳池,冬季扫雪,庭院机器人逐步覆盖全年的户外任务。设备能够自主作业并返回底座后,用户会把“自己充电、自己再出发”视为同一段体验。
割草、扫雪等庭院机器人如果仍要人定期擦拭接口、清除冰层或重新摆放,自动化就停在了充电座前。对整机厂而言,这类动作还会转化为说明书要求、售后解释和使用评价。
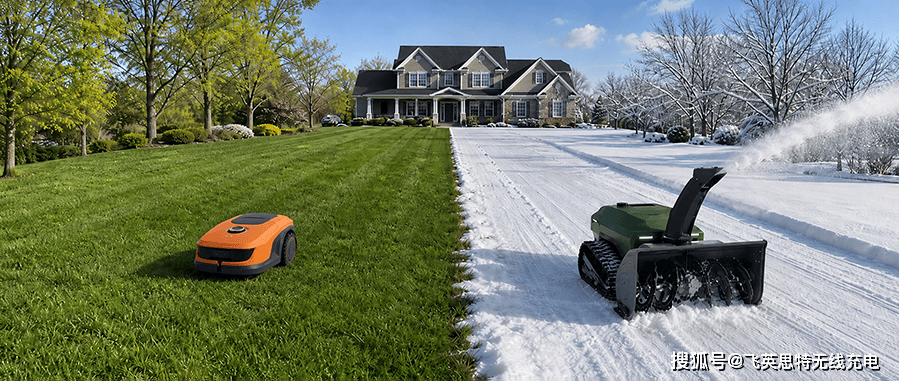 图:庭院机器人覆盖割草与扫雪等季节性作业
户外环境让接触状态变成长期变量
接触式充电依赖金属触点贴合。草屑、泥水、潮气、氧化、磨损和结冰,都会影响触点状态或压紧效果。维护可以缓解问题,却会增加用户操作和售后判断成本。
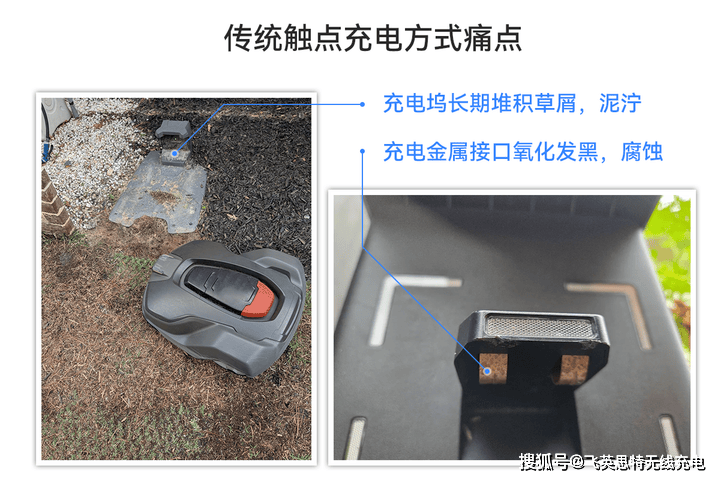 图:户外接触式充电接口面对泥污、锈蚀与清洁维护
这不是对接触式方案的简单否定。小规模、有人维护、环境温和且现有方案稳定时,接触充电仍然务实。整机厂需要判断的是,接口维护是否已经妨碍了产品希望提供的自主运行体验。
补能自动化需要从单个模块走向整机协同
泳池机器人的补能演进提供了参照:人工连接有线电源、无线充电但人工取放、自动进坞后的无线补能。越往后,用户动作越少,但系统需要负责的停车、通信和异常处理越多。
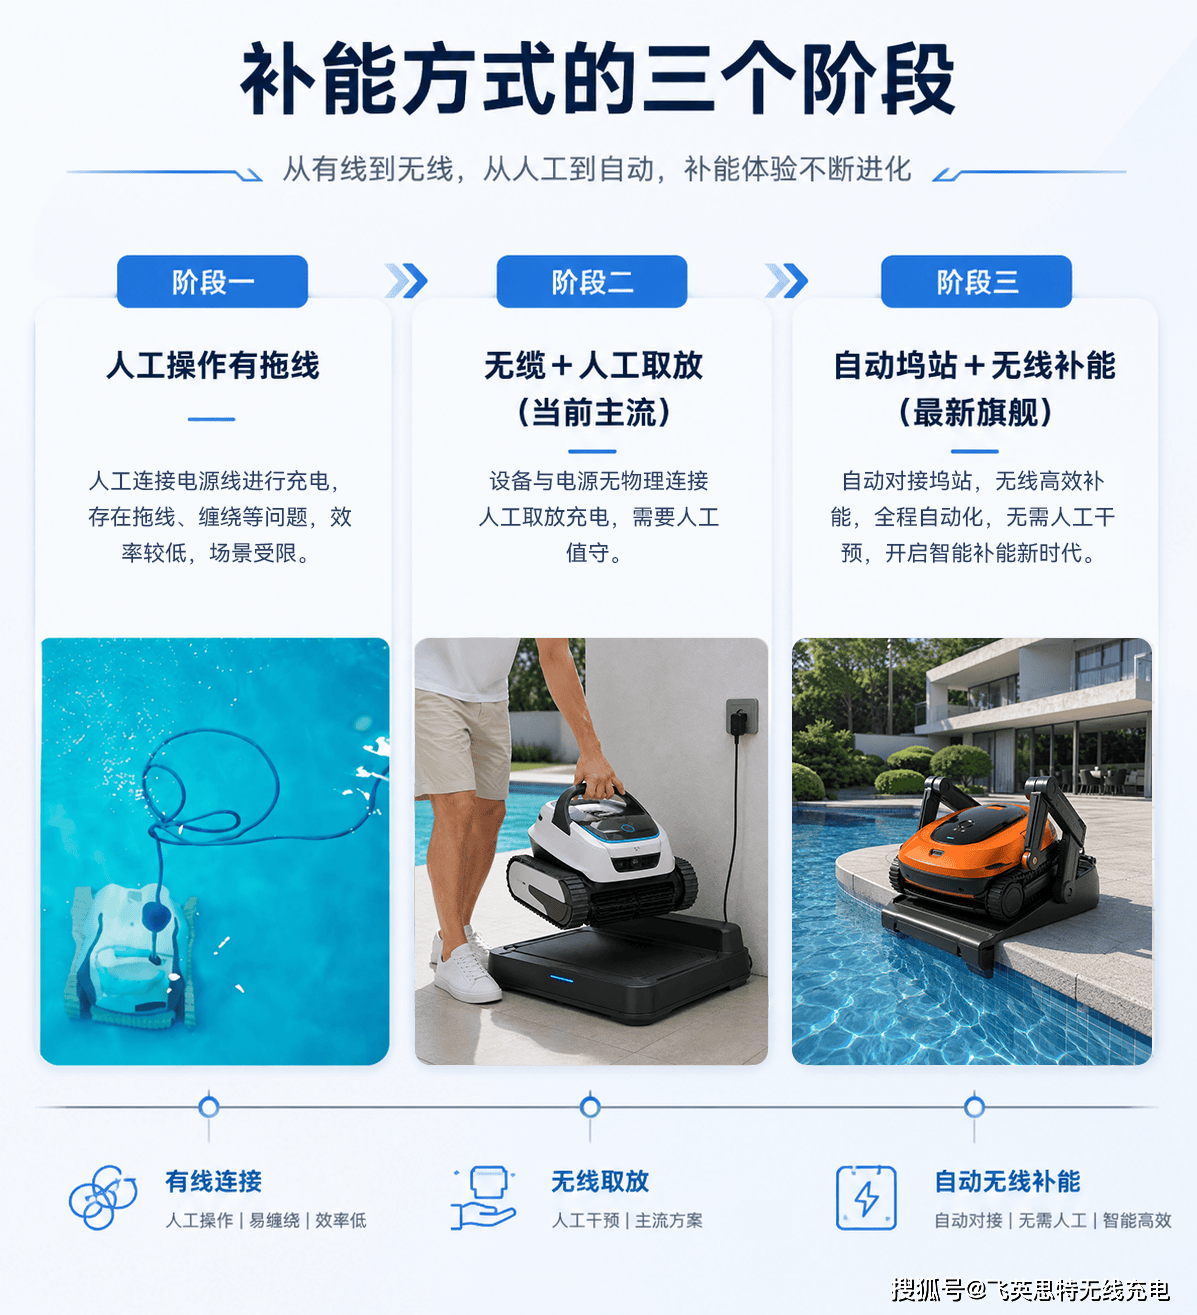 图:补能方式由人工有线操作向自动进坞无线补能演进
采用非接触传能后,发射端和接收端不再依靠外露金属触点直接导通,可以减少户外污染和高频接触带来的接口变量。机器人停靠、确认到位并建立通信后,补能可接入原有回坞流程。
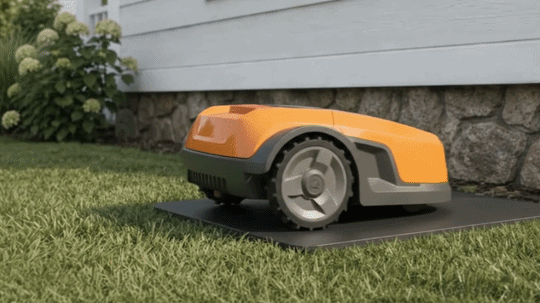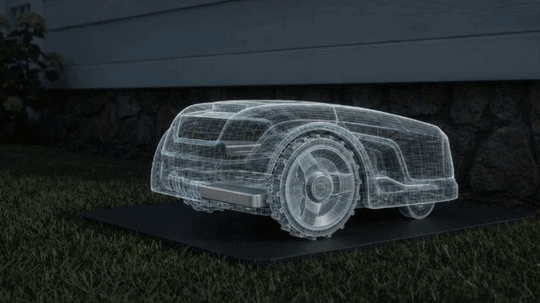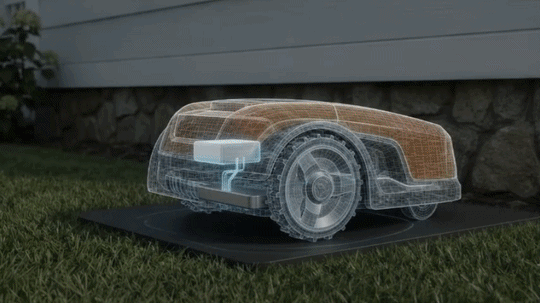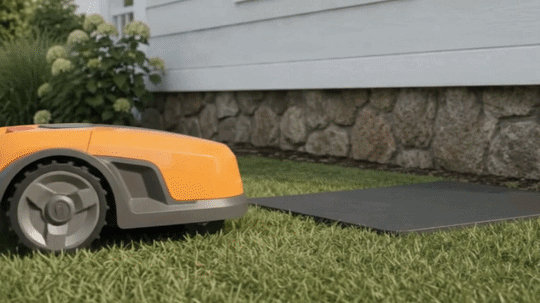 图:机器人停靠后通过非接触方式补能的场景示意
方案能力必须与项目边界一起呈现
飞英思特 Lumii MAX 无线充电方案可围绕整机结构、BMS 通信和户外防护做适配。防护等级与工作温域需要结合具体配置,并以对应的选型资料和测试报告为准。
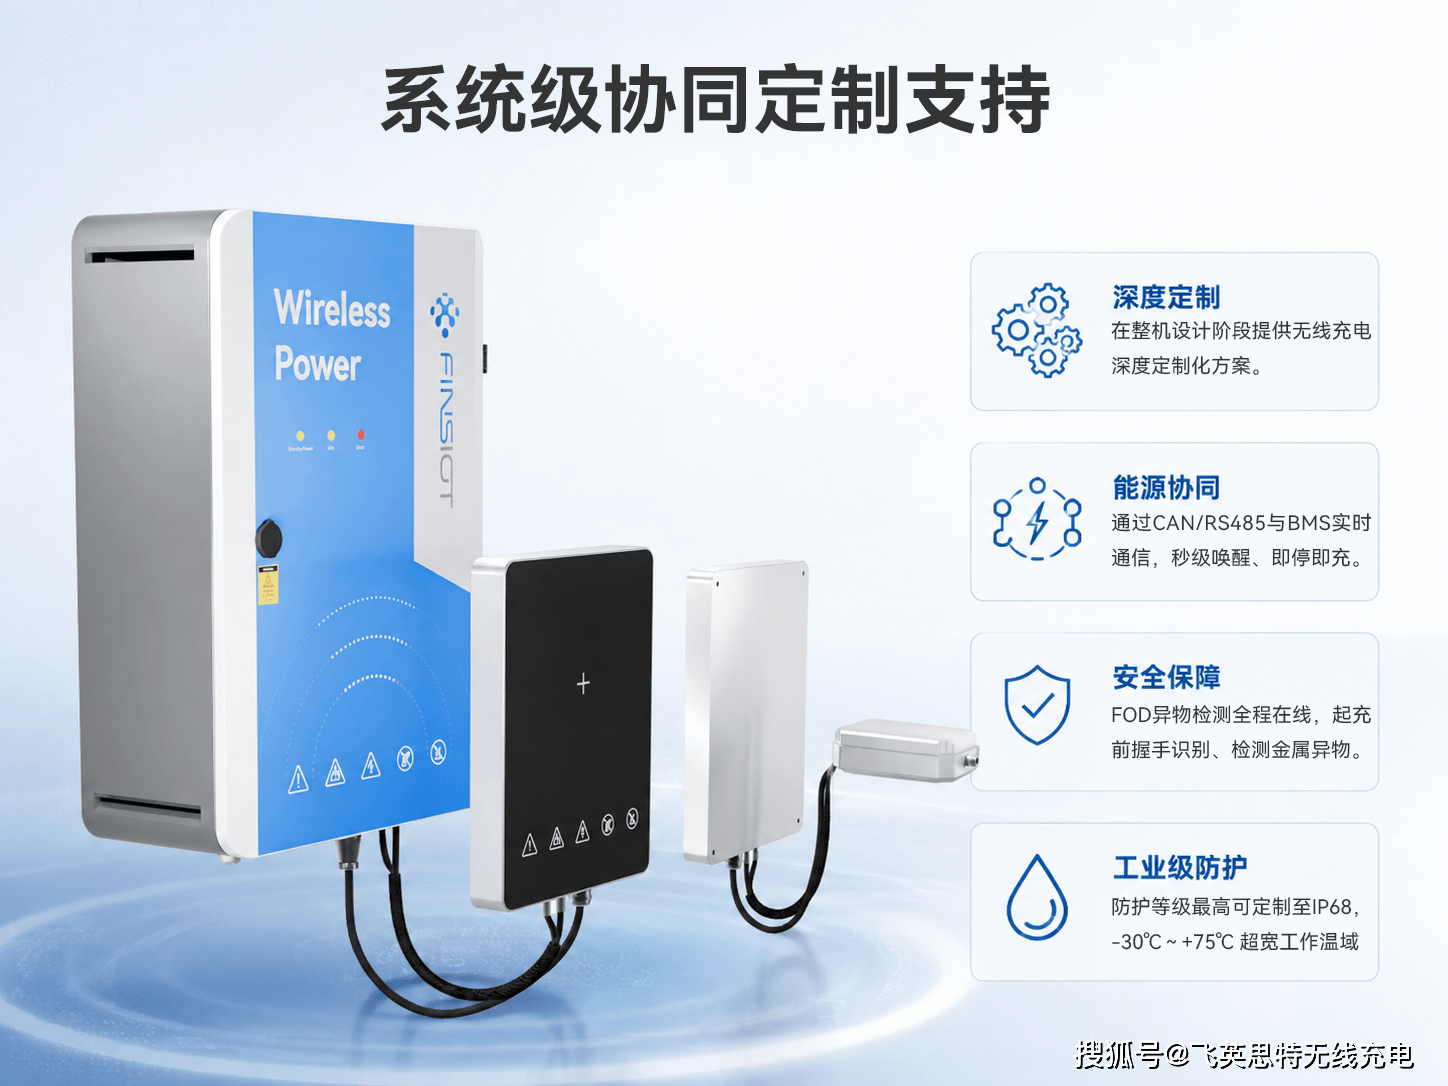 图:无线充电系统的结构集成、BMS 通信与防护能力示意
新平台应在三个阶段处理补能问题
立项阶段先定义需求。整机厂需要明确电池容量、任务时长、每天回坞次数、目标充电窗口、停车偏差和使用环境。没有这些条件,功率与结构选择都缺少依据。
样机阶段完成联合设计。发射端与底座、接收端与底盘要一起考虑,外壳厚度、离地间隙、线束、排水、金属结构和散热路径都可能影响结果。接收端采用底装、嵌入还是集成安装,应服务整机布局,而不是后期强行找位置。
试产阶段完成控制与环境验证。CAN 或 RS485 等通信需要与 BMS 对齐允许充电、目标参数、温度限制和异常恢复;连续回坞、偏位、泥污、低温停放及温升测试,则用来验证整机状态下的可用性。
同时保留会话编号、停止原因和恢复结果,方便研发与售后沿同一条日志定位异常。
补能方式的选择最终取决于产品目标。如果接口维护已经成为用户和售后的固定负担,非接触方案值得进入样机评估;如果现有方案运行稳定且维护成本可接受,继续沿用也有合理性。把条件讲清楚,比追逐某一种技术标签更重要。













