


摘要:随着具身智能技术快速迭代,人形机器人走出实验室原型阶段,迈入商业化量产的关键窗口期,被视作人工智能与高端制造融合的核心赛道,有望重塑工业生产、家庭服务、特种作业等多元场景的产业形态。当前行业已实现原型机的稳定行走、基础操作与简单交互功能,头部企业持续公布量产规划,标志着人形机器人正式进入量产前夜。但相较于传统工业机器人,人形机器人具备高自由度、高仿生度、强环境适配性的特征,在规模化落地过程中仍面临多重硬核壁垒,其中成本失控、传感精度不足、执行器性能短板三大问题,是制约其从样品试制走向规模化量产、从技术演示走向产业普及的核心瓶颈。本文立足人形机器人产业发展现状,系统拆解成本结构痛点、传感系统技术壁垒、执行器性能短板,深度剖析三大难题的形成机理与产业制约因素,结合当前技术迭代与供应链升级趋势,提出针对性破局路径,为人形机器人产业化、规模化高质量发展提供理论参考与实践支撑。
关键词:人形机器人;量产前夜;成本壁垒;传感系统;执行器;具身智能
一、引言
近年来,大模型赋能的具身智能技术实现跨越式突破,彻底解决了人形机器人上层决策、环境认知、逻辑交互的软件短板,让机器人具备了自主感知、自主决策、自主作业的基础能力,行业发展重心从“软件算法迭代”全面转向“硬件工程落地”。全球科技企业与制造厂商加速布局人形机器人赛道,多款量产级原型机陆续落地,产业化节奏持续提速,行业普遍认为人形机器人已进入规模化量产的前夜。
从技术逻辑来看,人形机器人依托多自由度仿生结构、多模态感知系统与高精度执行单元,可适配非结构化复杂场景,替代人工完成重复性、高强度、高风险作业,具备广阔的产业价值与市场空间。但从工程落地与商业化视角而言,当前人形机器人仍处于“可演示、难量产、高成本、低适配”的过渡阶段,软件智能的快速升级与硬件工程体系的滞后形成鲜明反差。相较于成熟的工业机器人,人形机器人对硬件精度、动态响应、仿生适配、安全稳定性的要求呈数量级提升,而成本管控、传感能力、执行器性能三大核心硬件难题,成为横亘在原型机试制与大规模商业化之间的核心鸿沟。
当前学界与产业界多聚焦于人形机器人的算法优化、智能交互与场景应用研究,对量产落地的硬件底层瓶颈研究相对薄弱。基于此,本文聚焦量产前夜的核心痛点,系统解析成本、传感、执行器三大难题的技术本质与产业困境,梳理产业突围路径,助力人形机器人产业突破量产壁垒,实现从技术创新到产业落地的闭环发展。
二、成本壁垒:结构失衡与规模化不足引发的量产桎梏
成本高企是制约人形机器人规模化量产的首要核心难题,当前量产级人形机器人整机成本居高不下,远高于商业化落地的成本阈值,核心根源并非单一零部件溢价,而是硬件成本结构失衡、核心零部件国产化率低、规模化制造体系缺失三重因素叠加所致。从整机BOM成本结构来看,人形机器人成本高度集中于核心运动与感知硬件,呈现显著的<div id="m.zuqiuvideo.org7340">结构性失衡特征。据产业数据统计,执行器系统占据整机成本的40%~60%,是成本占比最高的核心模块,涵盖无框力矩电机、高精度减速器、行星滚柱丝杠、关节模组等关键零部件;传感系统占比10%~20%,其中六维力传感器、柔性触觉传感器、高清视觉传感器等高端感知部件溢价最为显著;剩余成本分布于控制主板、电池、结构件等通用模块,整体成本结构呈现核心硬件垄断性溢价、通用硬件同质化低价的两极分化格局。
核心零部件对外依存度高,进一步推高整机成本。当前人形机器人高端执行器、高精度传感器仍高度依赖海外进口,国产替代尚未完全落地。以六维力传感器、谐波减速器、精密丝杠为代表的核心零部件,海外厂商凭借技术垄断掌握定价权,单一部件采购价格远超国产通用工业零部件,导致整机硬件成本居高不下。同时,人形机器人核心零部件多为定制化产品,区别于标准化工业机器人零部件,定制化研发、精密加工、专项测试的成本更高,进一步压缩商业化盈利空间。
规模化制造体系缺失是成本难以压降的核心产业原因。目前人形机器人仍处于小批量试制阶段,尚未形成百万级规模化产能,零部件采购、整机装配、测试验证均无法发挥规模效应。传统工业机器人依托标准化量产、自动化装配、成熟供应链<div id="www.zuqiuvideo.org8731">实现成本持续压降,而人形机器人多自由度仿生结构复杂、装配工艺繁琐、良品率偏低,小批量生产模式下制造成本、运维成本、研发摊销成本居高不下。行业测算数据显示,当前人形机器人整机成本距离大规模商业化所需的成本线仍存在数倍差距,若无供应链整合与规模化量产突破,产业难以实现普及化落地。
三、传感难题:多模态感知精度不足与适配性短板
传感系统是人形机器人的“感知神经”,承担环境识别、力控反馈、姿态校准、安全防护的核心功能,直接决定机器人的作业精度、环境适配能力与运行安全性,是连接上层智能算法与底层执行机构的核心枢纽。当前人形机器人软件算法已具备强大的环境认知与决策能力,但传感硬件的精度、灵敏度、稳定性、多模态融合能力存在明显短板,形成“算法强、感知弱”的技术错配,成为制约精细化作业与安全落地的关键瓶颈。
高精度力觉与触觉传感器性能短板突出,难以适配仿生作业需求。人形机器人需要模拟人类手部、肢体的柔性操作能力,完成抓取、搬运、装配等精细化作业,核心依赖六维力传感器与柔性触觉传感器的精准反馈。但当前国产高端六维力传感器<div id="zuqiuvideo.org3792">存在标定精度低、动态响应慢、抗干扰能力弱的问题,量产良率不足,且极易受温度、振动、环境干扰影响,导致机器人力控作业稳定性差,易出现抓取脱落、用力过载、装配偏差等问题。而柔性触觉传感器存在灵敏度不足、分辨率低、使用寿命短的短板,无法精准识别接触力度、接触位置与物体材质,难以适配非结构化场景的柔性作业需求。同时,高端传感芯片与核心敏感元件依赖进口,不仅推高成本,也造成技术自主可控隐患。
多模态传感融合能力不足,环境适配性受限。当前多数人形机器人采用视觉、力觉、惯性传感独立工作的模式,多模态数据融合算法与硬件协同能力薄弱,存在感知碎片化、信息延迟、数据冲突等问题。在复杂动态场景中,单一传感模式存在明显局限性,视觉传感易受光线遮挡、光影变化干扰,力觉传感无法提前预判环境变化,惯性传感难以精准匹配作业姿态,多传感数据无法实现实时联动、互补校准,导致机器人环境感知不全面、工况预判不精准,无法适配家庭、工业、特种场景的复杂动态作业环境。
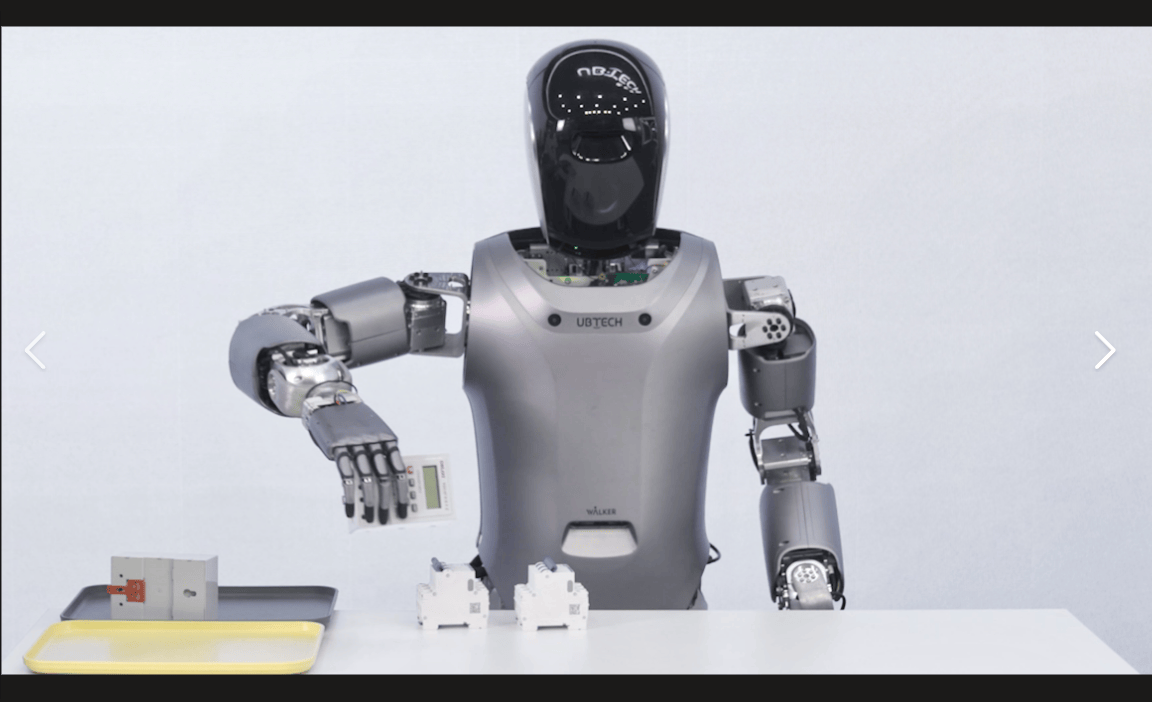
此外,传感系统小型化、集成化难度极大。人形机器人具备高度仿生的体态结构,肢体、关节、手部空间狭小,需要在有限空间内集成多类传感器,同时满足轻量化、低功耗、高稳定的要求。当前高精度传感器普遍存在体积大、功耗高、集成难度大的问题,小型化高精度传感器件量产技术不成熟,难以兼顾尺寸、精度、功耗三重需求,制约了机器人仿生感知能力的升级。
四、执行器瓶颈:性能、稳定性与仿生适配的三重制约
执行器作为人形机器人的“肌肉与关节”,是实现仿生运动、姿态调节、作业执行的核心硬件,其扭矩密度、响应速度、控制精度、稳定续航能力,直接决定机器人的运动性能与作业上限。相较于传统工业机器人固定轨迹、单一工况的执行需求,人形机器人需要适配全姿态运动、柔性交互、动态负载、复杂路况行走等多元场景,对执行器的综合性能提出了极致要求,当前执行器系统存在性能不匹配、稳定性不足、仿生度低三大核心短板,是量产落地的核心硬件壁垒。
首先,高扭矩密度与轻量化无法兼顾,性能匹配矛盾突出。人形机器人需要模拟人体肢体运动,在轻量化、小型化的关节空间内,实现高负载、高扭矩输出,满足行走、攀爬、负重、精细操作等需求。当前主流工业伺服电机扭矩密度仅能适配固定工业设备,难以满足人形机器人30~50Nm/kg的高扭矩密度需求,传统电机要么体积重量过大,破坏机器人仿生结构与运动灵活性,要么扭矩输出不足,无法支撑高负载作业。同时,高扭矩输出下电机温升过快、发热严重,连续作业稳定性差,容易出现过载保护、性能衰减等问题,制约机器人持续作业能力。
其次,精密传动部件良率偏低,稳定性难以保障。人形机器人执行器核心传动部件包括谐波减速器、行星滚柱丝杠、精密轴承等,是实现高精度运动控制的关键。当前国产精密传动部件存在加工精度不足、一致性差、量产良率低的问题,尤其是行星滚柱丝杠的材料热处理、精密磨削工艺存在短板,量产良率长期处于低位,导致执行器运动精度偏差、回程间隙过大、动态响应滞后,机器人行走卡顿、姿态偏移、操作误差等问题频发。同时,高精度传动部件使用寿命短、损耗速度快,长期运行稳定性不足,大幅提升设备运维成本,难以满足量产落地后的长期稳定运行需求。
最后,柔性执行能力缺失,人机交互安全性不足。人类肢体具备柔性缓冲、自适应调节的特性,可适配复杂接触场景,保障人机交互安全。而当前人形机器人执行器多为刚性驱动结构,控制精度刚性较强,缺乏柔性缓冲机制,在人机交互、复杂环境接触作业中,极易出现碰撞损伤、受力过载等问题,不仅容易损坏作业对象,还存在人机交互安全隐患。虽然部分机型引入柔性控制算法补偿,但底层硬件的柔性执行短板无法通过软件完全弥补,难以实现真正的仿生柔性作业,制约场景商业化落地。
五、量产前夜三大难题的协同破局路径
成本、传感、执行器三大难题并非独立存在,而是相互关联、相互制约的系统性壁垒,执行器与传感器的技术垄断推高整机成本,成本约束限制高端硬件迭代,硬件短板制约机器人性能升级,形成产业发展闭环桎梏。想要突破量产瓶颈,需立足产业现状,从供应链国产化、技术迭代、规模化制造、软硬件协同四个维度实现协同破局。
一是加速核心零部件国产化替代,构建低成本供应链体系。聚焦执行器、传感器两大核心成本板块,攻坚高精度减速器、行星滚柱丝杠、六维力传感器、柔性触觉传感器等“卡脖子”零部件技术,提升核心硬件国产化率,打破海外厂商定价垄断。同时,依托国内完善的高端制造产业链,整合上下游资源,推进核心零部件标准化、规模化量产,通过产能扩容、工艺优化提升良品率,持续压降核心硬件采购与制造成本,构建自主可控、高性价比的供应链体系。
二是迭代升级传感技术,实现多模态感知高精度融合。优化高端传感器加工、标定工艺,突破应变片贴片、弹性体精密加工、高精度校准等核心工艺瓶颈,提升国产力觉、触觉、视觉传感器的精度、稳定性与抗干扰能力。推进传感器小型化、集成化、低功耗迭代,适配人形机器人狭小空间的装配需求。同时,搭建多模态传感融合算法体系,实现视觉、力觉、惯性、触觉数据的实时融合、互补校准,破解感知碎片化问题,全面提升机器人复杂场景感知与适配能力。
三是攻坚执行器核心技术,平衡性能、稳定性与仿生适配性。聚焦高扭矩密度电机、精密传动部件、柔性执行机构三大方向,优化电机设计与材料工艺,提升扭矩密度与散热性能,解决高负载工况下的温升与性能衰减问题。持续优化丝杠、减速器加工与热处理工艺,提升零部件加工精度与量产良率,降低运动误差与设备损耗。同时,推进刚性执行硬件与柔性控制技术融合,研发柔性关节、自适应执行结构,提升机器人仿生运动与人机交互安全能力,补齐底层硬件短板。
四是构建规模化量产体系,实现软硬件协同优化。依托头部企业产能布局,搭建标准化、自动化装配产线,优化整机装配、测试、标定工艺流程,提升量产效率与产品一致性。建立软硬件协同迭代机制,依托具身智能算法优势,反向优化硬件控制逻辑,通过算法补偿硬件性能短板,降低高端硬件依赖,实现“软件赋能硬件、硬件支撑算法”的协同升级,全方位破除量产落地壁垒。
六、结语
当前人形机器人产业正处于量产落地的关键临界点,软件智能的快速突破已经为产业化奠定了上层基础,而成本高企、传感精度不足、执行器性能短板三大硬件难题,成为制约产业从原型演示走向规模化量产的核心瓶颈。其中,执行器系统决定机器人运动作业上限,传感系统决定环境适配与安全能力,成本壁垒决定商业化落地速度,三者共同构成人形机器人产业化的底层核心约束。未来,随着核心零部件国产化替代加速、硬件技术持续迭代、规模化制造体系不断完善、软硬件协同深度融合,人形机器人将逐步突破量产桎梏,完成从实验室样品到商业化产品的跨越。在量产前夜的关键窗口期,持续破解三大核心难题,将为人形机器人产业开启规模化、商业化、高质量发展的全新阶段,为具身智能赋能实体经济、重塑高端制造与服务产业格局筑牢底层支撑。











