

使用手持激光雷达扫描仪的家人们注意了,你要知道,扫描质量 = 50% 设备精度 + 50% 路径设计,设备精度固定不变,路径设计是操作者可以掌控的核心变量。
在手持三维激光雷达扫描仪采集作业中,有许多朋友向我们反馈他们在后期点云数据处时出现点云无法闭合、定位漂移、空地数据融合失败等现象,最后我们溯源发现,大部分时候是来自外业采集阶段路径规划不合理导致对的。
外业采集阶段的路线设计,直接决定后续点云能不能拼得上、拼得准。今天老蒋讲巡测就来讲讲使用手持三维激光雷达扫描仪的路径规划,觉得有用记得点赞、收藏,转发给更多人哦~
一、闭环设计
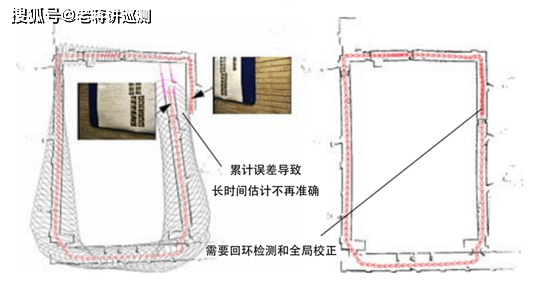
闭环是消除 SLAM 累积误差的唯一方法,决定数据的根本可用性。
根据场景,分为三种闭环形式,项目中可组合使用:
- 大回环:走一个大圈回到起点,适合整层楼或整个建筑级别的大范围扫描,实现全局误差最小化。
- 小回环:在局部区域内绕一个小圈,适合单个房间或局部区域扫描,实现局部精度最高。
- 8 字环:两个闭环叠加形成 8 字形路径,适合狭长走廊加两侧房间的复杂场景,有效防止长走廊漂移。
多层办公楼这样的场景应该选择哪种方式能更好的消除累计误差呢?扫描起点选哪里更好?欢迎评论区回复哦~
二、重叠区控制
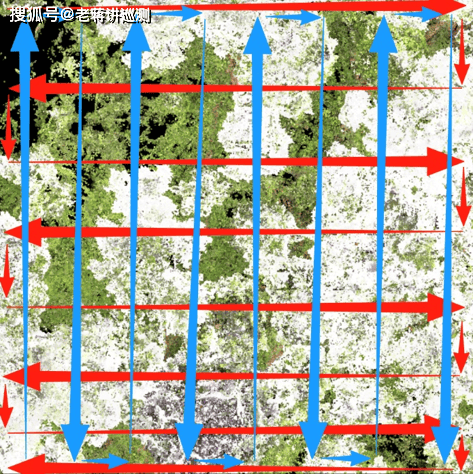
相邻子集之间,保留5‑10 米重叠区域。子集 A 结束时多走 5‑10 米进入子集 B 区域,子集 B 开始时从子集 A 的区域起步,确保充分覆盖。
重叠区域必须具备丰富几何特征,优先选择墙角、柱子、门框,共同可见的特征点是软件计算拼接变换矩阵的基础。
三、子集划分
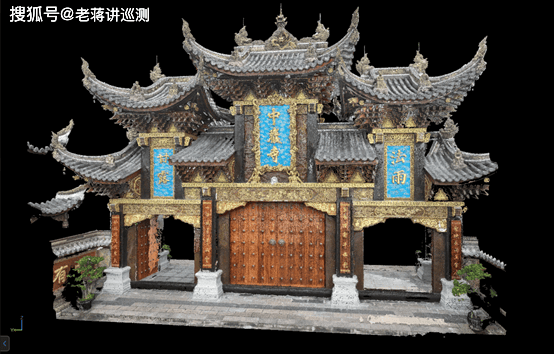
SLAM 累积误差随时间线性增长,连续扫描超过 20 分钟,定位漂移可能从厘米级扩大到分米级,数据不可用。子集划分将大场景拆分为多个独立扫描单元,每个单元独立闭环修正误差,阻断误差跨段传递。
- 时间窗口控制:每个子集扫描时间控制在20‑30 分钟,超过则误差累积明显,低于则频繁切换效率低下。
- 按环境划分:室内室外环境差异大应分开处理,简单区域和复杂区域分开,实现精度隔离,避免互相拖累精度。
- 按楼层划分:每层独立闭环,层内误差层内修正,不向上下层传递,拼接时依靠重叠区对齐。
四、标靶布设
标靶具备双重作用:
在特征稀疏环境中为算法提供可识别的人工特征点辅助定位;
空地融合场景下,作为绝对坐标参考,实现手持与机载数据精确对齐。
布设规范
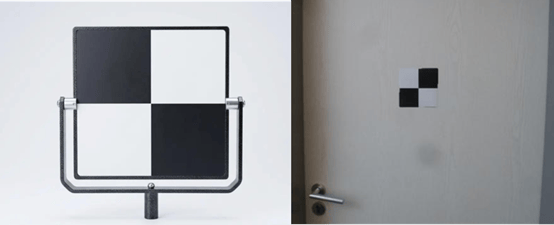
- 标靶密度:重点布设在特征稀疏区域(白墙、空旷区)、各子集接边区域,为 SLAM 算法提供明确可识别地标。
- 标靶高度:离地面1.2‑2.0 米,与手持扫描仪视平线保持一致,保证正常行走姿态下设备可稳定捕获标靶。
- 标靶形式:A3 纸打印棋盘格或圆形标靶,布设时保证平整无褶皱、朝向扫描仪可视方向。
很多外业作业人员拿到设备直接开机扫描,把全部希望寄托于设备性能。但实际作业中,设备精度是固定条件,路径规划才是我们能够主动把控的关键。
闭环、子集、重叠区、标靶,四个要素缺一不可。进场先踏勘,规划好扫描路径,再启动设备,从外业源头规避 SLAM 累积误差,才能稳定拿到 “拼得上、拼得准” 的优质原始点云成果。
在外业手持扫描采集过程中,你遇到过哪些路径规划相关难题?欢迎评论区交流。














