

一、方案原理
硬件配置
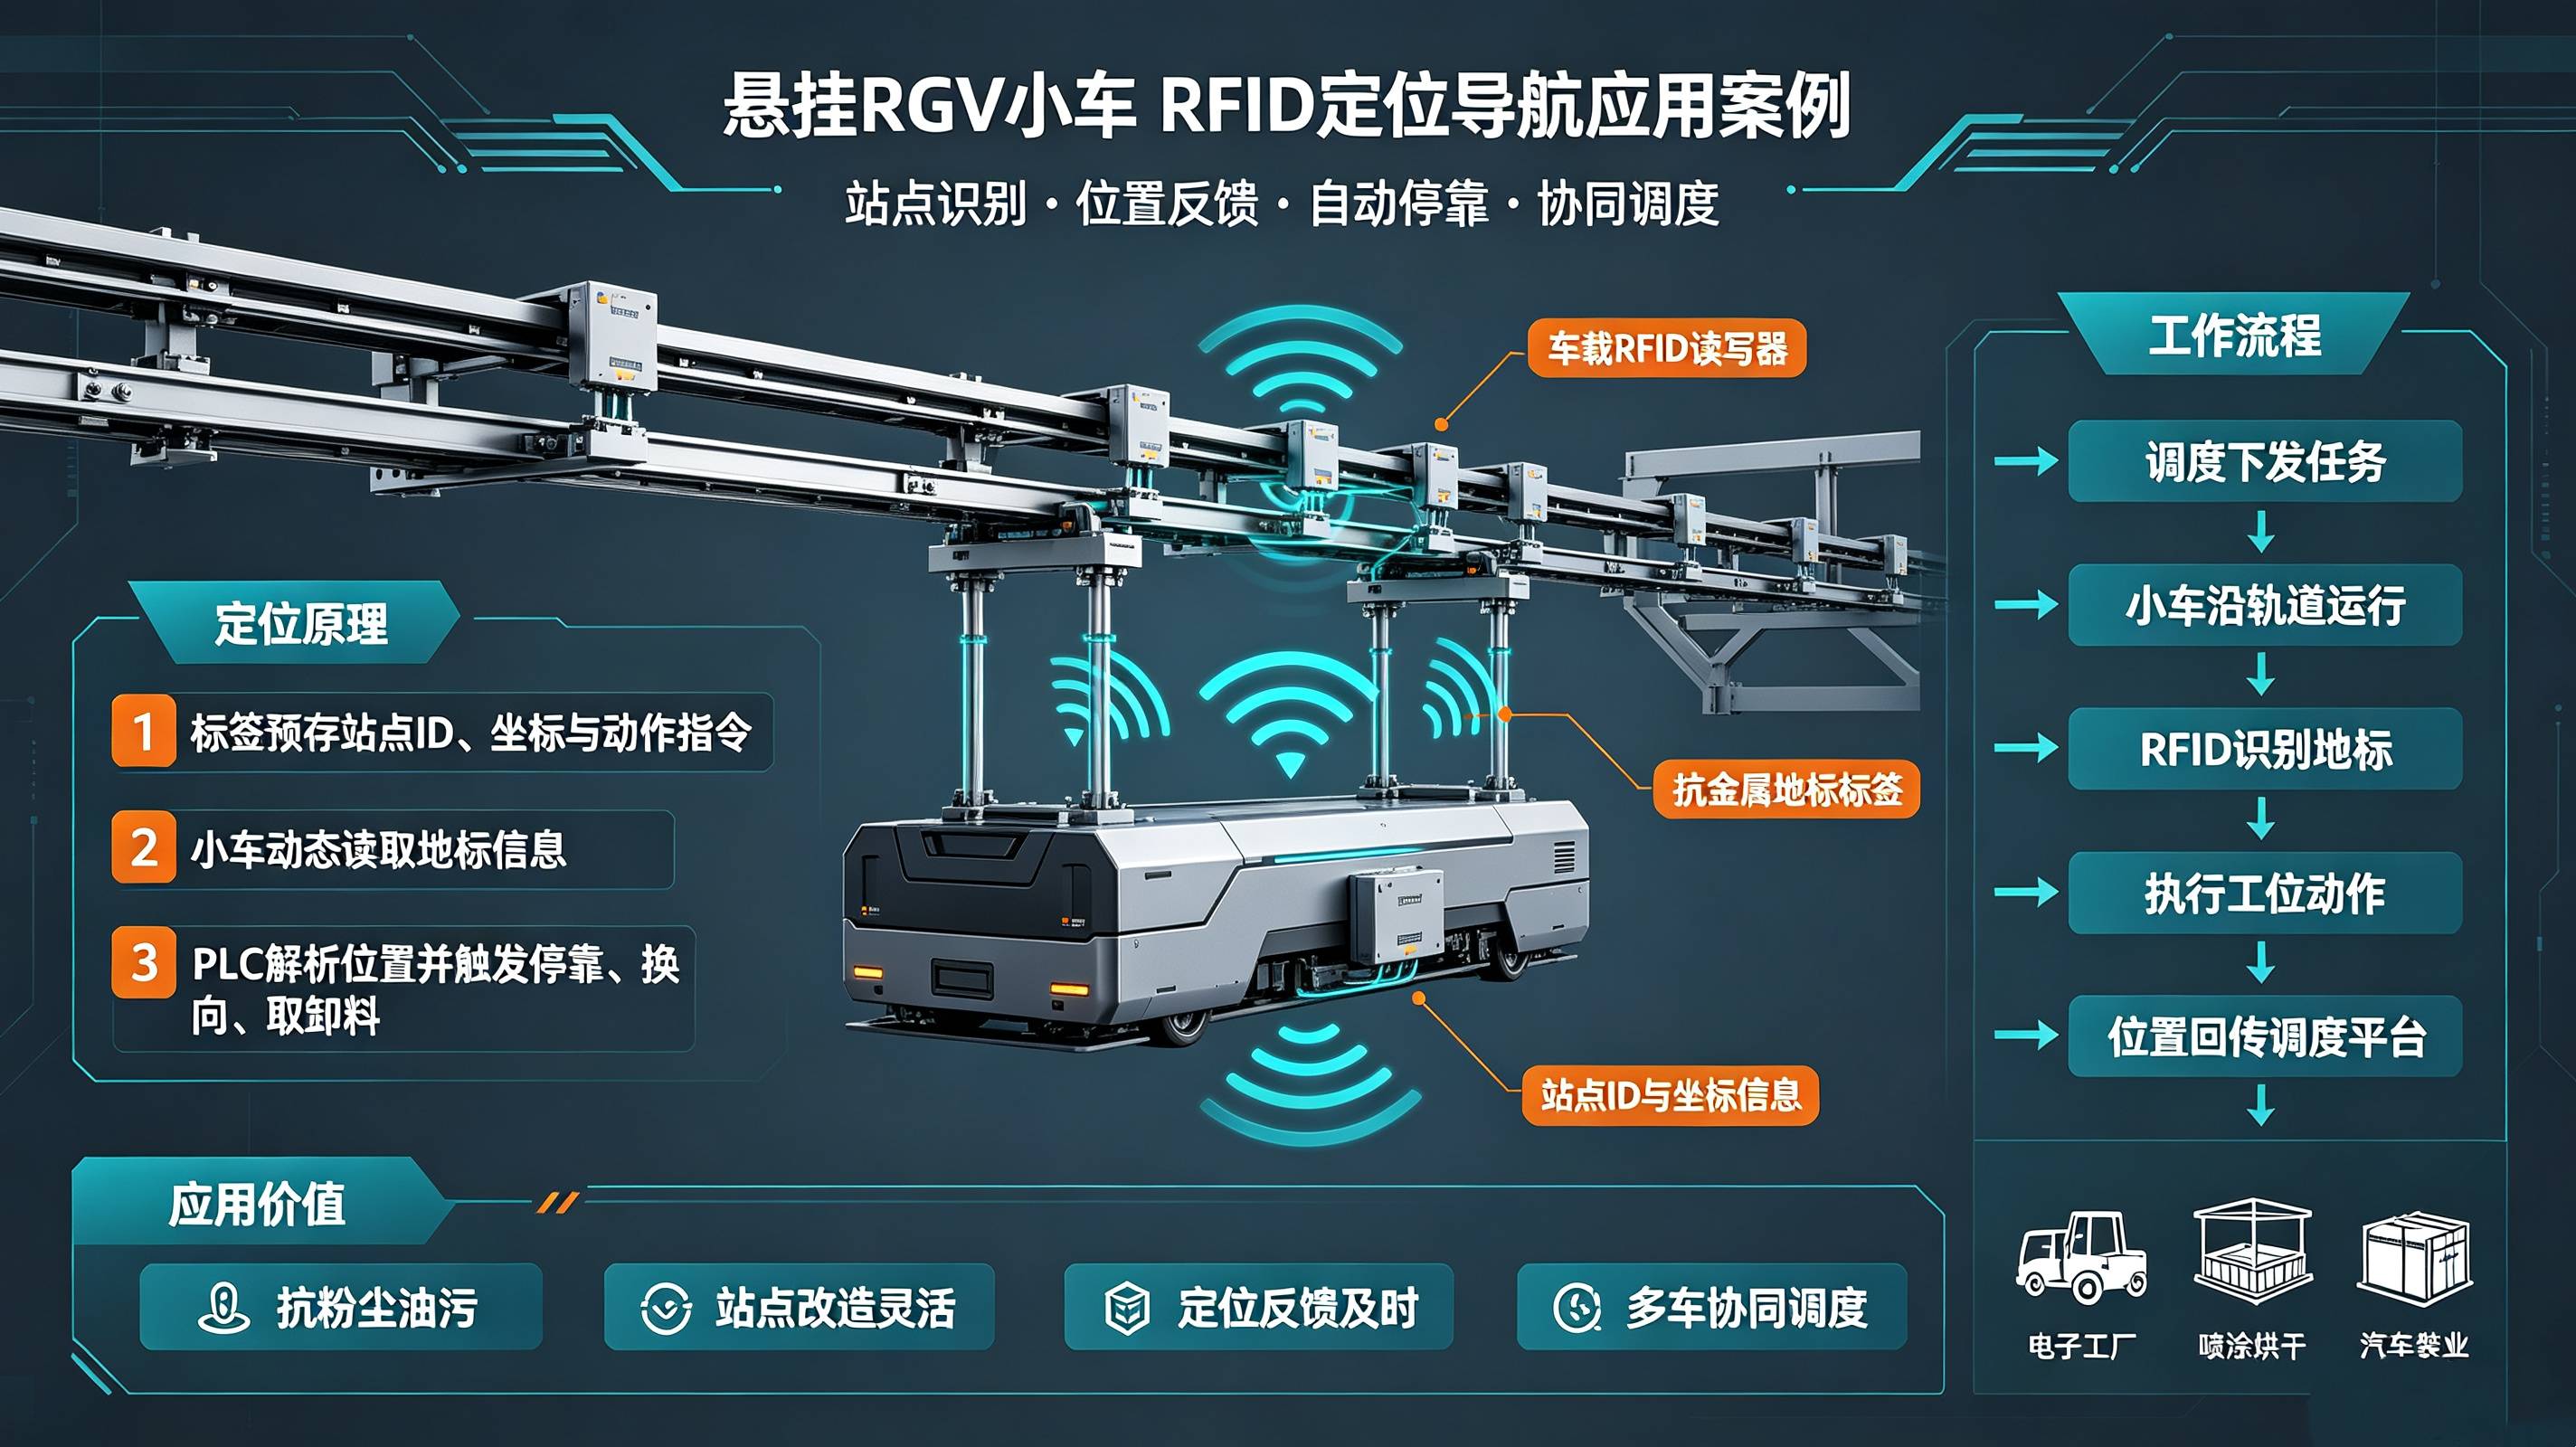
1. 悬挂RGV小车本体部署工业RFID读写器(低频134.2KHz),通过RS485/Modbus对接车载PLC控制器。
2. 悬挂轨道(金属轨道)节点固定抗金属RFID地标标签,标签预写入站点ID、位置坐标、动作指令(停车、换向、取料、卸料、避让)。
3. 小车行驶经过标签位置,读写器高速读取标签数据,PLC解析位置信息,执行对应动作;位置数据上传上位调度系统,实现多台悬挂RGV协同调度、物料追溯。
优势:不受粉尘、油污、光线、金属干扰,相比光电、磁条,抗恶劣工况、部署简单、无需大规模改造轨道,支持小车高速动态读卡(最高3m/s)。
二、典型行业落地案例
案例1:电子工厂EMS悬挂RGV物料转运(上海某电子厂)
场景:车间空中悬挂轨道,跨产线零部件转运,地面空间紧张,多台悬挂小车并行作业。
- 痛点:传统光电站点识别,车间粉尘、灯光变化导致误触发,小车停靠错位,多车调度混乱。
- 方案:悬挂RGV搭载JY‑L8800读卡器,轨道关键工位、转弯、充电位、装卸料位部署抗金属RFID标签。
- 实现效果:
1. 小车实时识别当前工位,自动完成定点停靠、装卸物料;
2. 调度系统获取每台小车实时位置,实现多车避堵、任务分配;
3. 物料流转全程可追溯,减少人工搬运,产线物流自动化率提升60%。
案例2:喷涂/烘干车间悬挂RGV挂具转运
场景:涂装车间,悬挂小车承载工件挂具,穿梭于上料、喷涂、烘干、下料工位,环境存在雾气、粉尘、高温。
- 痛点:环境恶劣,光电传感器容易被粉尘雾气遮挡,定位失效,挂具错工位。
- 方案:悬挂RGV安装RFID读写器,轨道节点布置抗金属标签,标签绑定工位工艺信息。
- 实现效果:小车读取标签,自动进入对应工艺工位;记录挂具流转路径,实现工件工艺追溯;7×24小时连续运行,降低人工上下料风险。
案例3:立体仓库空中悬挂穿梭RGV
场景:立体仓储,利用天花板轨道实现货物空中搬运,实现上层货架存取货,节省地面仓储空间。
- 痛点:轨道长、站点多,多小车同时运行,需要精准位置反馈,避免碰撞。
- 方案:悬挂RGV搭载RFID读写器,轨道每个库位、出入库节点布置RFID地标。
- 实现效果:实时上报小车位置,WMS系统联动,完成货物出入库、库位定位;多车协同调度,实现立体库自动化物流。
案例4:汽车零部件装配悬挂EMS RGV
场景:汽车总装车间,悬挂RGV输送零部件到各装配工位。
- 痛点:工位多,需要小车精准停靠,配合装配节拍;产线改造频繁,需要快速调整站点。
- 方案:RFID标签可反复改写,产线调整只需修改标签内指令,不用改动硬件布线。
- 实现效果:RGV自动识别装配工位,定点停位;生产节拍稳定,减少错配;位置数据接入MES系统,实现生产数据联动。
三、系统工作流程
1. 调度系统下发任务给悬挂RGV;
2. 小车沿悬挂轨道运行,经过RFID标签点位,读卡器读取标签ID;
3. PLC获取位置信息,判断:停车、减速、换向、卸料、取料;
4. 位置信息回传调度平台,实时监控小车状态;
5. 完成作业后,小车前往下一目标站点。
四、方案对比优势
RFID地标方案
抗干扰:粉尘、油污、金属环境稳定;
站点改造:修改标签数据即可,无需布线
定位方式:站点地标定位,厘米级
维护成本:低,标签免维护
光电开关
抗干扰:易受粉尘光线干扰
站点改造:需要重新安装传感器
定位方式:单点触发
维护成本:需要定期清洁
磁条导航
抗干扰:磁条易磨损、怕金属
站点改造:重新铺设磁条
定位方式:连续轨迹导航
维护成本:磁条更换成本高














