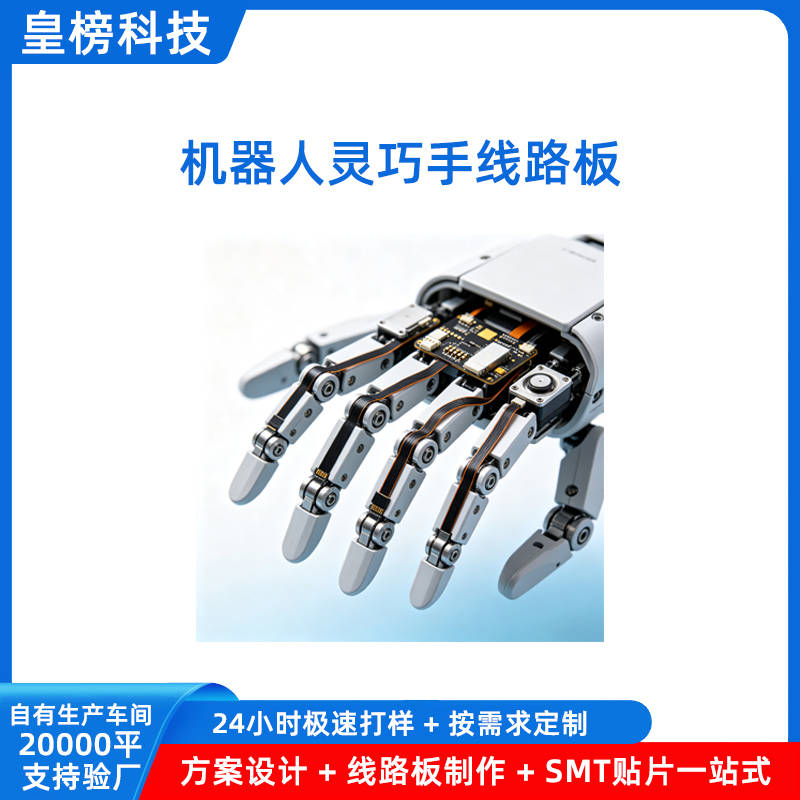
一、指尖:空间最小,要求最细
机器人灵巧手,外面看是电机、减速器、腱绳和传感器,真正容易出问题的,常常是里面那几片柔性线路板。手指空间就那么大,传感器要塞进去,电机线要走过去,关节还要反复弯折。板子设计不好,抓东西时信号飘、用久了断线,整只手就跟着不听话。皇榜科技做FPC十几年,灵巧手线路板是这两年重点啃的方向。这不是把普通柔性板裁小一点就能用,指尖、关节、手掌三个位置,要求完全不一样。
指尖最麻烦。面积小,传感器密,法向力、剪切力、滑移都要测。信号又弱,微伏级的变化,旁边一根线干扰一下就可能误判。更麻烦的是,指尖经常要接触不同材质的东西,金属、塑料、玻璃、布料,介电常数不一样,电容式传感器容易受影响。压阻式虽然稳定些,但灵敏度又不够。皇榜科技在0.2毫米左右的FPC上布几十个传感点,用激光蚀刻把线宽公差压到±5微米,再叠屏蔽层,把信号串扰摁下去。信号调理电路也尽量靠近传感点,缩短模拟走线,减少引入噪声的机会。抓鸡蛋、抓轴承,手感能不能出来,先看这一步。
二、关节:弯折寿命决定能不能用
关节考验的是寿命。灵巧手每动一次,FPC就跟着弯一次。普通电解铜箔晶粒粗,弯多了容易沿晶界开裂。有些方案用薄一点的材料,弯是能弯,但反复弯折后铜箔和基材之间会分层,电阻变大,信号时断时续。皇榜科技改用压延铜箔加聚酰亚胺覆盖膜,先做动态弯折仿真,看不同角度下应力落在哪,再调补强板位置。弯折区走线不走直线,做成波浪形或者鱼鳞状,把应力分散开。动态弯折半径能压到0.5毫米,弯折寿命做到20万次以上。这个数字不是实验室里弯一根样品,是整只手装好以后,模拟抓取、放下、再抓取,连续跑出来的。
三、手掌:刚柔结合,省连接器
手掌是另一套逻辑。这里要放驱动芯片、电源管理,电流大,发热也大,刚性板更合适。但手指端是柔性排线,传统做法是刚性板加连接器再接FPC,体积大,连接器还多一个故障点。机器人手本来就寸土寸金,多一个连接器,可能就少放一个传感器。皇榜科技用软硬结合板,FR4刚性区和聚酰亚胺柔性区压在一起,刚性区贴MCU和功率器件,柔性区直接伸到各指关节,省掉连接器,空间能省三成左右。大电流走线加宽,发热区域铺铜,再靠结构件散热。电机在旁边高频开关,电磁干扰也得考虑,功率线和信号线分层走,地平面尽量完整,别让驱动噪声窜到传感线上。
四、制造:精度和一致性是门槛
制造端更难。指尖线路密度高,线宽线距要到50/50微米,6层任意层互联,75微米微盲孔。多层板层压时,温度、压力、材料热膨胀系数稍微不匹配,冷却后层间就对不齐。对不齐,孔就打偏,层间连接就不可靠。皇榜科技用激光直接成像对位,加双重基准点补偿,把对位精度从常规的±25微米提到±8微米左右。蚀刻也调过,让导线截面呈梯形,不是蘑菇形,减少应力集中。这样出来的板子,最小弯曲半径能到1毫米,90度动态弯折通过5万到10万次测试。批量做的时候,还要过AOI、飞针、阻抗测试,保证每一片都一致。实验室能做出来,和产线上万片做出来,是两码事。
五、市场:起量了,量产才是真考验
灵巧手这两年热度上来了,但真正能量产、能稳定用的线路板方案并不多。很多团队卡在触觉信号一致性上,实验室里抓鸡蛋很稳,换一批板子就抓碎。问题往往出在FPC的阻抗波动、传感器贴装偏差、屏蔽层接地不干净。皇榜科技在深圳有20000平方米基地,200多台设备,线宽线距控制精度±0.01毫米,月产能5.5万平方米,支持24小时加急打样和批量SMT。除了常规电气测试,还会做高低温循环和反复弯折验证,保证板子在机器人关节里长期弯折也不出毛病。有些客户要求弯折十万次后电阻变化不超过百分之十,这种就得从材料、走线、补强、工艺一起抠。
市场这边,灵巧手正在起量。有机构统计,今年上半年国内人形机器人出货已经到数万台级别,全球大部分产能在中国。业内估算,单只灵巧手用到的FPC和软硬结合板,价值量在千元上下。等整机产量到百万台,触觉传感器和配套电路会是一个千亿级市场。但这个市场不是谁都能吃,灵巧手线路板批量小、品种多、要求高,既要能打样,又要能量产,还要能配合算法团队反复改版。皇榜科技的做法是,前期跟客户一起定叠层、定走线、定测试标准,把问题留在打样阶段,别等到装到手上再返工。
六、结语:板子稳,手才稳
灵巧手要像人手一样干活,线路板得先稳。这块板子不显眼,但一坏就全停。皇榜科技做的,就是让机械手指有神经、有反馈、能长期弯折的活儿。