

无人叉车搬运全过程可分为前置准备、任务接收、取货对位、转运行驶、精准卸货、任务闭环六大核心环节,全程无需人工介入,定位精度可达±5mm,货损率低于0.5%。
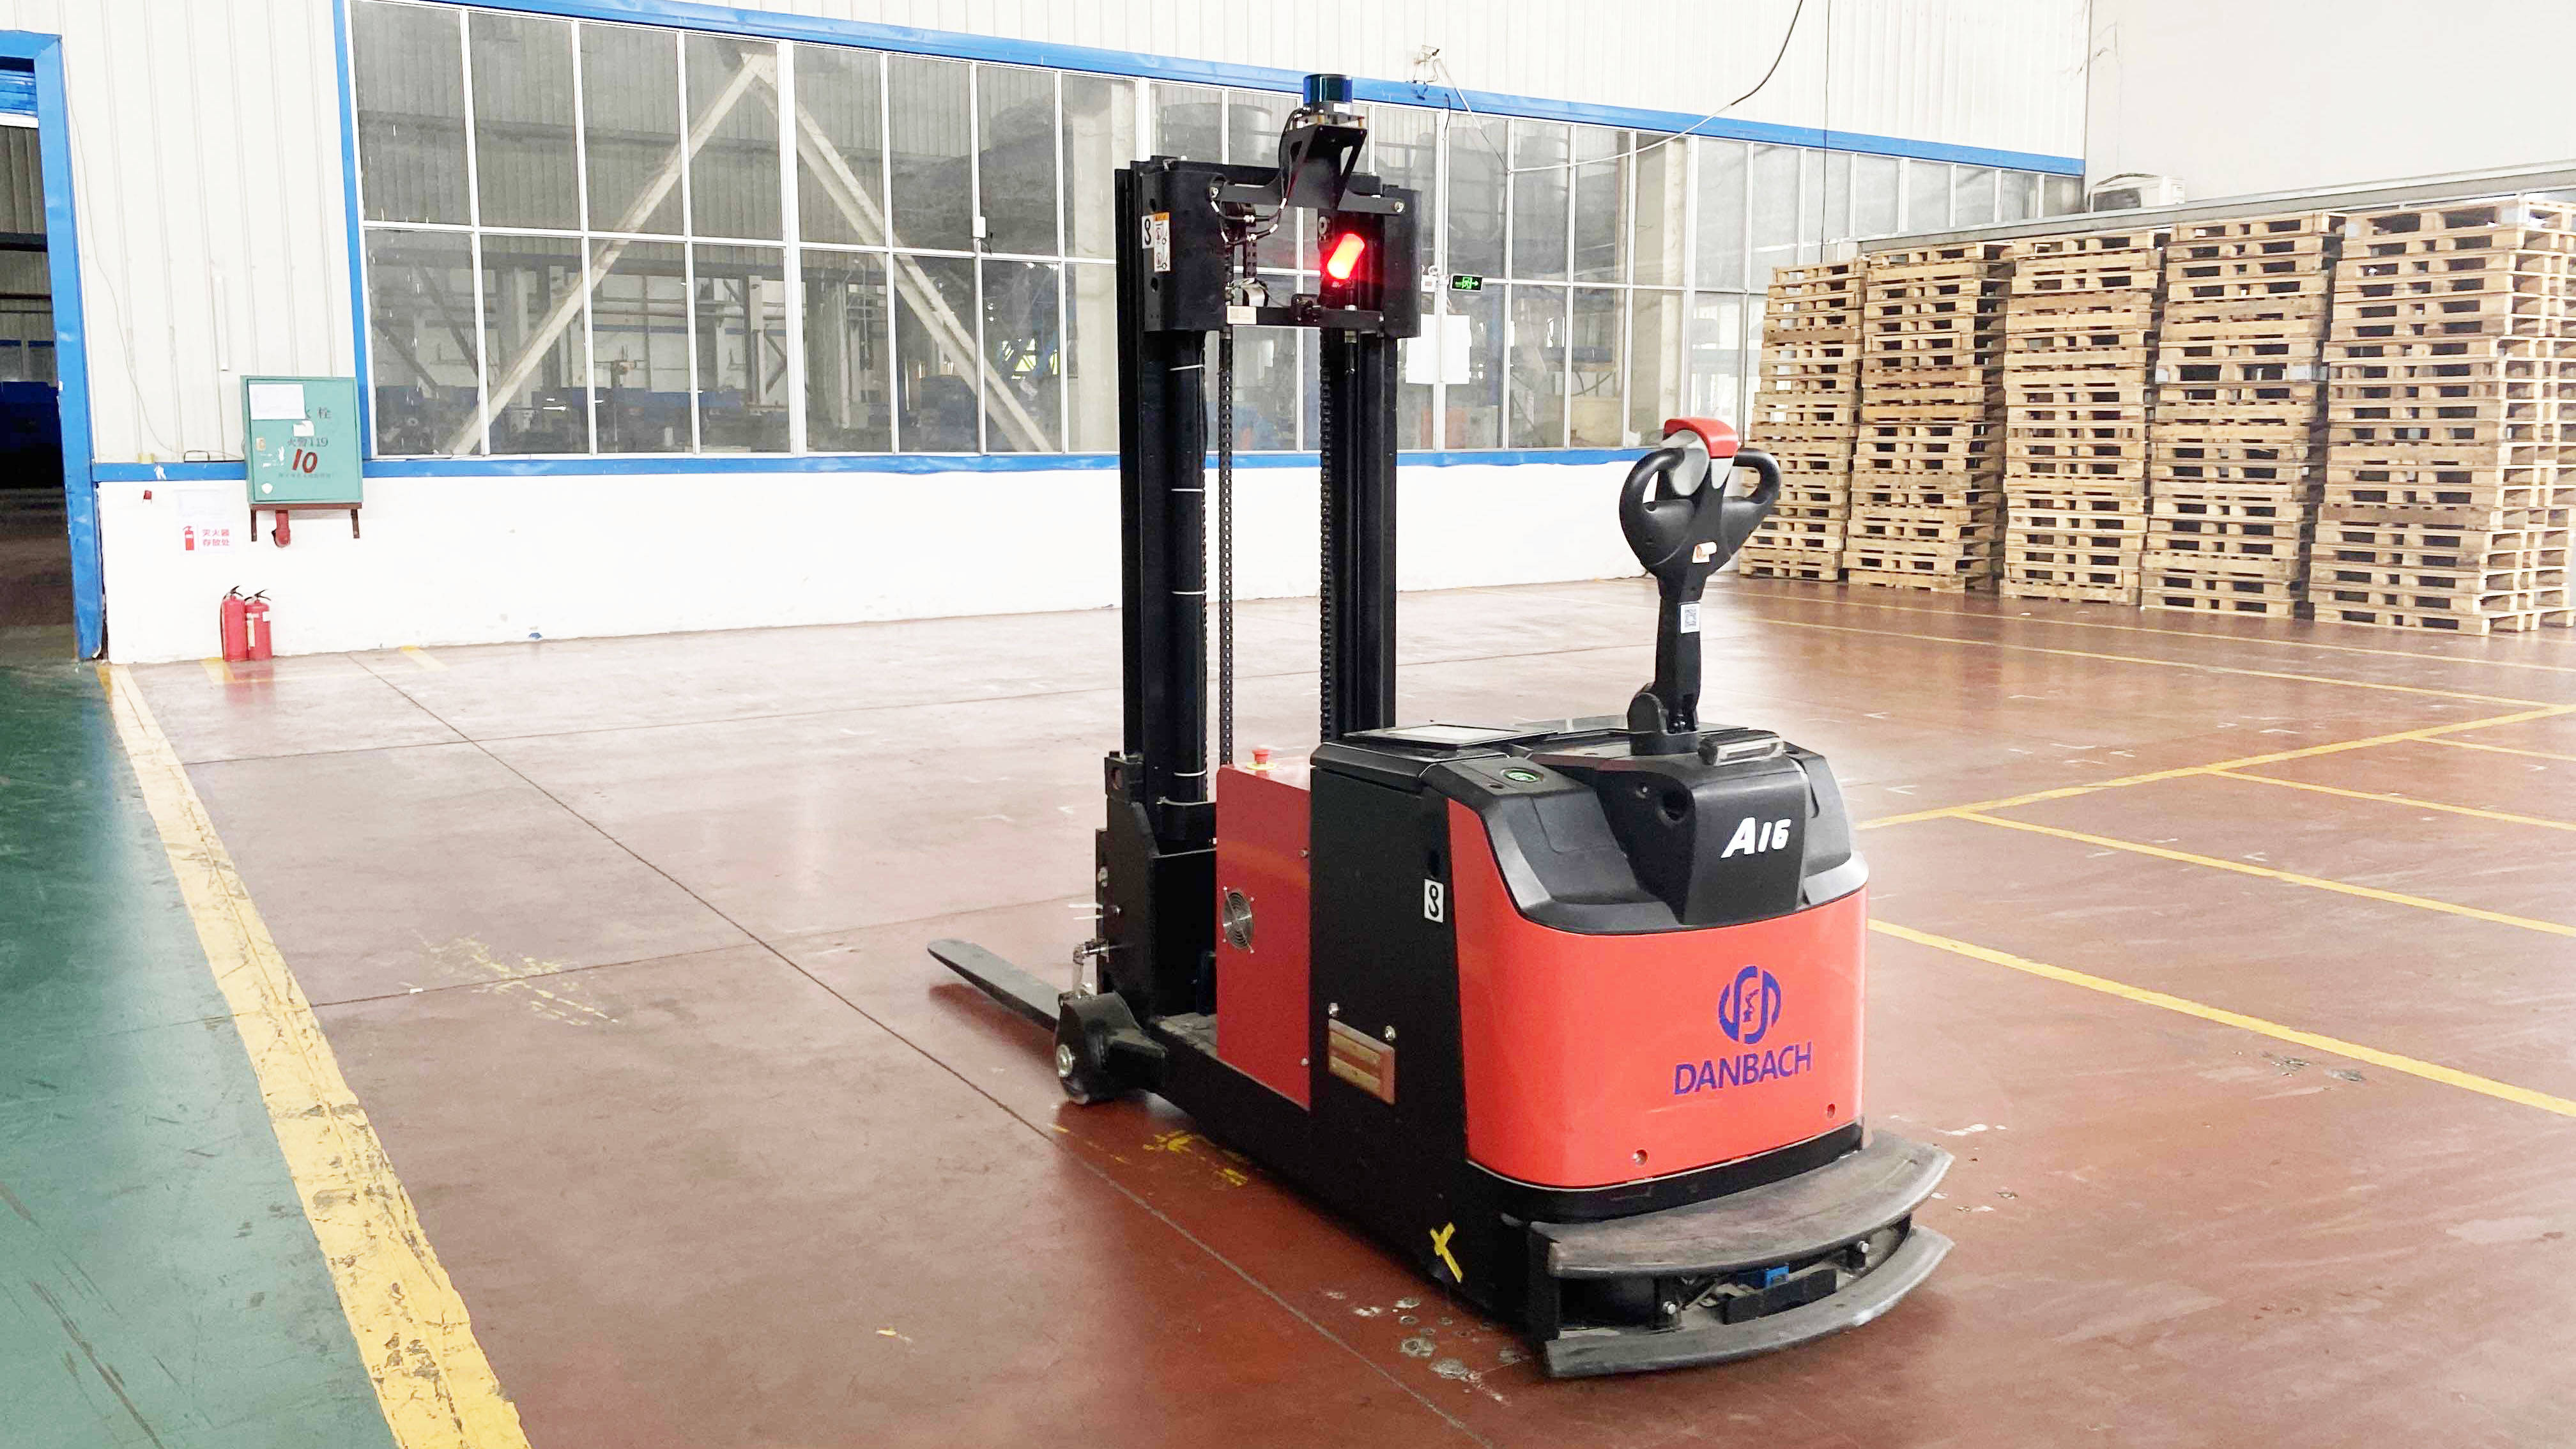 无人叉车
1. 前置准备阶段
完成三项基础检查:排查通道障碍物、确认导航特征点未被遮挡,核验叉车剩余电量≥30%、传感部件与急停按钮状态正常,确认WMS系统订单数据与任务队列同步 。
设备完成10秒自检,依托预建的激光SLAM高精度地图确认自身定位状态,随时待命接收指令。
2. 任务接收与路径规划
WMS/MES系统自动下发搬运指令,RCS集群调度系统自动分配距离最近、电量充足的空闲叉车执行任务 。
叉车车载控制器运行毫秒级路径规划算法,自动生成从当前位置到取货点的最优行驶路线,动态规避仓库内的拥堵路段 。
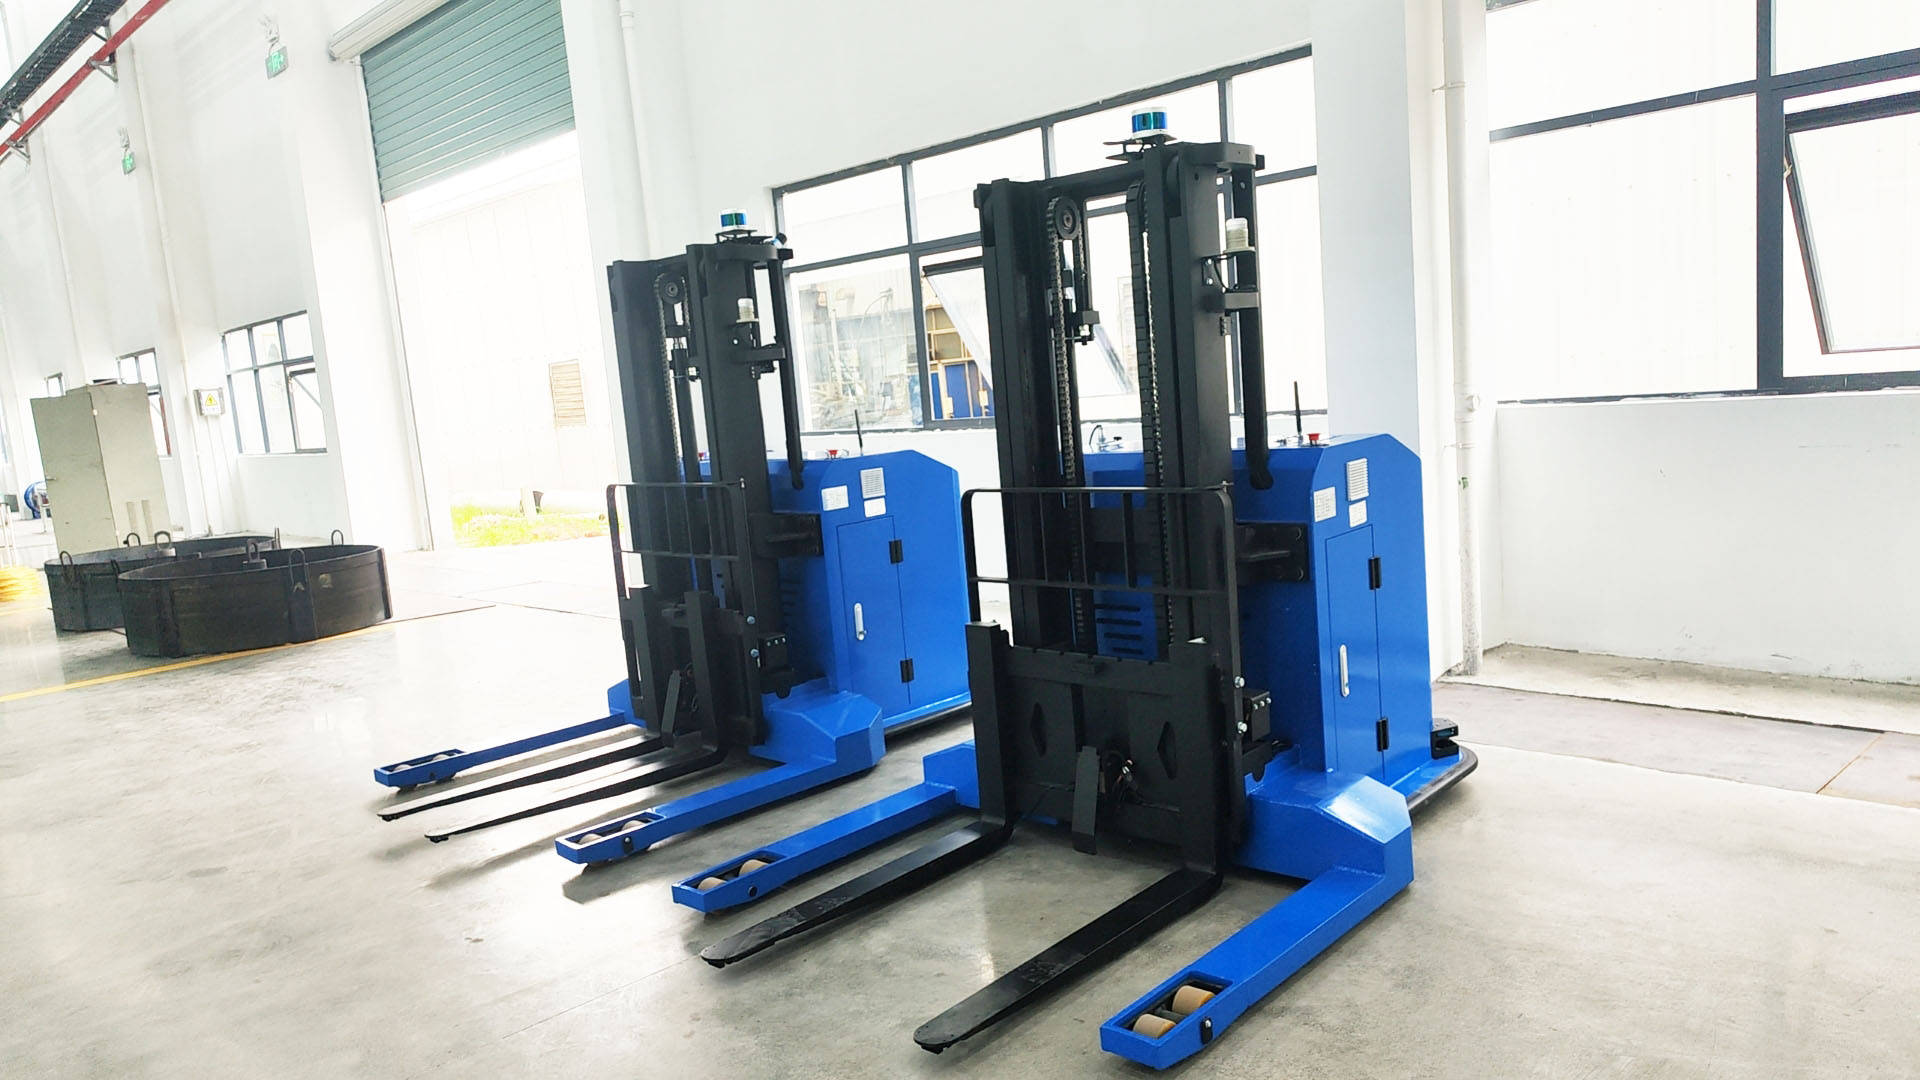 无人叉车
3. 取货与精准对位
叉车行驶至取货点后,通过3D工业视觉相机对托盘进行立体扫描,毫秒级识别托盘插孔的六自由度空间位姿 。
自动微调车身位置与货叉倾斜角度,即使托盘存在数厘米歪斜偏移,也能将对位误差控制在±3mm内,实现“一插准” 。
货叉完全插入托盘孔位后,自动抬升至10-20厘米的安全高度,实时监测货物稳固状态,确认无滑落风险后启动转运 。
4. 转运行驶与动态避障
叉车全程通过激光雷达、超声波传感器组成的360°全向感知圈,实时识别动态障碍物、人员与其他移动设备 。
检测到障碍物时0.1秒内即可响应,30cm处自动减速、10cm处紧急停车,反应速度比人工快3倍,也可自主规划路径绕行 。
行驶过程中始终保持货物低位平稳,通过伺服电机闭环控制轮组运动,杜绝急刹急转导致的货物倾倒磕碰。
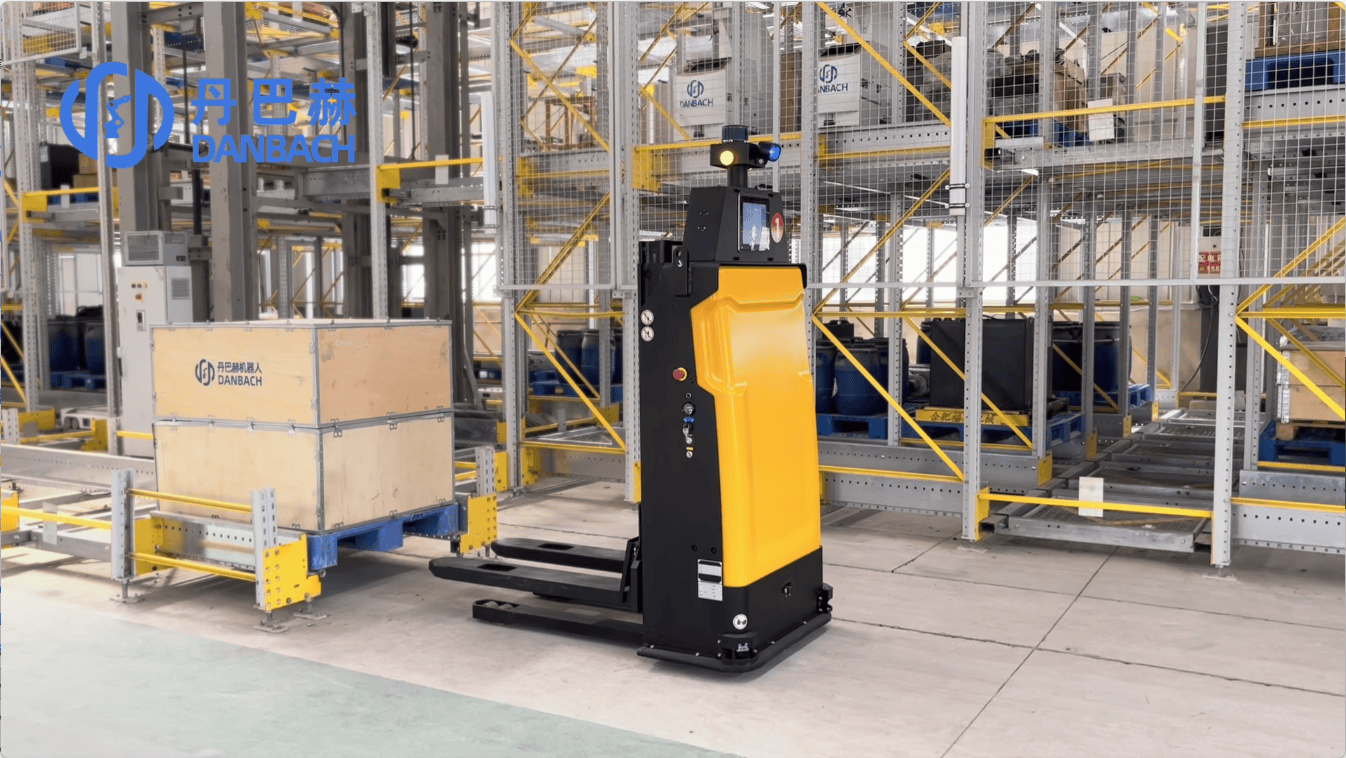 无人叉车
5. 精准卸货与堆垛
叉车抵达目标货位后,通过激光雷达二次扫描校准货架空位的实际偏移,再次微调车身与货叉高度 。
控制货叉精准下降至指定位置,平稳退出托盘插孔,完成整托货物的低位堆放或高位货架堆垛,最高可适配12米以上的高位存取需求 。
6. 任务闭环与自主运维
作业完成后自动向调度系统上传任务完成状态,同步更新WMS系统的库存数据,实现物流全链路数据可追溯 。
无新任务时自主返回待机点待命,电量低于20%时自动规划路线前往充电桩,对接充电触点完成自动补能,无需人工干预换电,实现7×24小时不间断运行 。














