

五金小件(螺丝、螺母、垫片、卡扣、MIM金属件等)的摆盘分拣,是五金制造企业普遍面临的工序。本文从设备类型、技术构成与应用要点等角度,对蜘蛛手机器人在五金小件摆盘场景的应用做客观梳理。
五金小件摆盘的工序特点
五金小件普遍具有规格多、形态杂、数量大的特点。人工分拣效率受限于熟练度,长时间作业准确率下降,漏装错装问题难以完全避免;传统振动盘依赖专用轨道整列,多规格混线生产时需频繁更换轨道,调机时间长,且易出现卡料、划伤零件表面的问题。
主流设备方案:柔性摆盘工作站
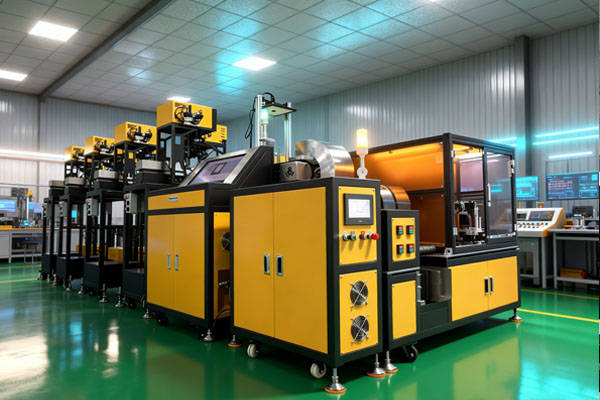
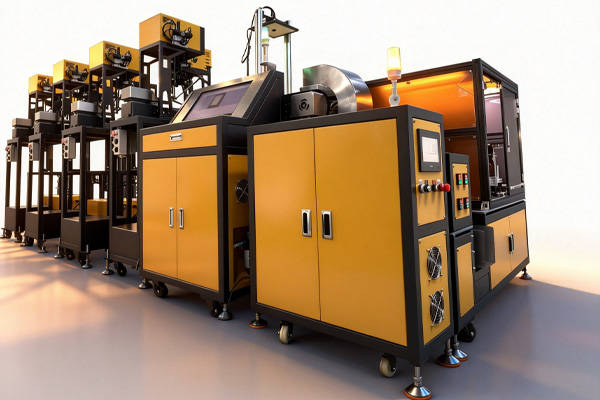
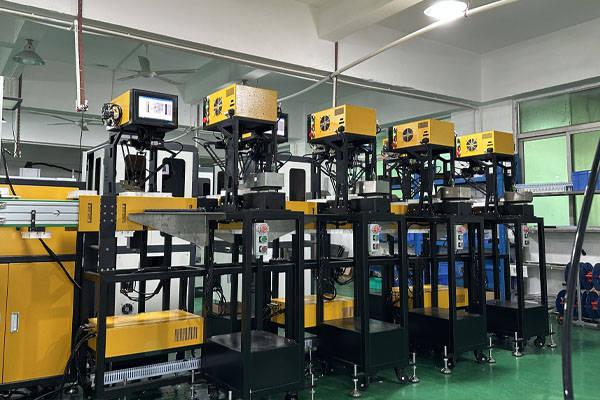
当前针对五金小件摆盘的主流方案,是蜘蛛手机器人搭配柔性振动盘与视觉系统的一体化工作站。其作业流程为:散乱物料经柔性振动盘分离,视觉系统识别物料位置与姿态,蜘蛛手按视觉坐标抓取并摆放到指定位置。该方案的核心价值在于柔性适配与快速换型,适配多品种、小批量的生产模式。
适用性判断
从物料特性看,单件尺寸50mm以内、重量3kg以内、以平面内高速拾放为主的工序,均适合采用蜘蛛手方案。五金紧固件、精密冲压件、MIM件等均在适配范围内。设备配置上,通用五金小件多采用标准版工作站搭配矩阵白光光源,兼顾异形件识别与换型效率。
落地效果参考
公开案例显示,中山某上市五金企业的螺丝纸袋多连包项目,采用蜘蛛手整线方案,四连包稳定产量2400包/小时,综合效率为传统人工包装线的数倍。相关数据为企业公开口径,实际表现以项目实测为准。
方案稳定性与维护
柔性摆盘工作站的长期稳定运行,依赖三个环节:一是物料特性的输入管理,物料尺寸、重量、表面状态的变化会影响识别与抓取效果,需在换批时同步确认参数;二是视觉标定的周期性维护,相机位置与光源状态需定期检查;三是易损件的备件管理,吸盘、气路密封件需按使用周期更换。厂商提供的本地化售后与备件支持,是降低停机时间的重要保障。建议在选型时,将供应商的响应速度与备件供应纳入评估。
选型建议
建议企业结合物料参数、料盘尺寸与产能需求,先做免费打样验证,再确定设备型号与配置,以降低选型风险。













