

摘要:人形机器人作为融合仿生学、机器人学、人工智能与自动控制的高阶智能载体,依托类人躯体结构实现复杂非结构化环境下的自主作业,是通用机器人技术的核心发展方向。感知系统与运动控制系统是人形机器人实现智能化、拟人化作业的两大核心基础模块,感知负责环境与本体状态的信息认知,运动控制负责全身自由度的精准执行,二者协同构建机器人“感知—决策—行动”的完整闭环。本文系统拆解人形机器人多模态感知、本体状态感知的基础理论体系,阐释全身运动控制、双足行走平衡、灵巧操作控制的核心机理,梳理感知与运动控制的耦合逻辑,分析当前基础理论与工程应用中的核心瓶颈,并结合技术迭代规律预判未来发展趋势,为人形机器人基础理论研究、算法优化与工程落地提供学术参考与理论支撑。
关键词:人形机器人;多模态感知;运动控制;平衡控制;灵巧操作;人机交互
一、引言
随着人工智能、精密传感、动态控制技术的快速迭代,机器人技术从传统工业固定场景的程序化作业,逐步迈向通用化、仿生化、自主化的发展阶段。人形机器人模拟人类躯体结构与运动机理,具备双足行走、全身灵活运动、人机协同操作、复杂场景适配等能力,可适配家庭服务、工业运维、应急救援、公共服务等多元化非结构化场景,是通用人工智能落地实体机器人的核心形态。相较于传统工业机器人,人形机器人具备高自由度、强耦合性、动态不稳定、环境高适配等特征,对环境感知精度、本体状态估算、运动平衡控制、动态响应能力提出了极高要求。
感知与运动控制是人形机器人的核心底层技术,其中感知系统是机器人的“感官神经系统”,负责获取环境信息与本体运动状态,为决策控制提供数据支撑;运动控制系统是机器人的“运动执行中枢”,基于感知信息完成姿态调控、轨迹规划、平衡维持与灵巧操作。二者的深度耦合、协同联动,直接决定人形机器人的运动稳定性、环境适应性与作业精准度。当前,人形机器人技术快速迭代,但基础理论体系仍不完善,感知精度不足、动态控制鲁棒性弱、多模块耦合度低等问题依然突出。基于此,本文深入探析人形机器人感知与运动控制的基础理论体系,明晰技术运行机理与现存短板,为后续技术创新与产业发展提供理论支撑。
二、人形机器人感知系统基础理论体系
人形机器人感知体系以多传感器融合为核心理论基础,突破单一传感模态的认知局限,模拟人类多感官协同感知机制,分为外部环境感知与本体状态感知两大维度,通过多源信息融合算法实现环境精准认知、状态实时估算、风险动态识别,为运动控制决策提供可靠输入。
2.1 外部多模态环境感知理论
外部环境感知旨在通过多类传感器获取场景结构、障碍物分布、目标特征、地形信息等环境数据,依托语义解析、空间建模、特征匹配等算法,完成非结构化环境的智能化认知。其核心传感模块包含视觉感知、激光感知、力觉触觉感知与听觉感知,多模态互补消解单一传感的噪声与误差问题。视觉感知依托RGB相机、RGB-D深度相机实现环境图像采集、目标检测、语义分割与深度估算,完成场景可视化认知;激光雷达通过点云建模实现高精度地形重构、障碍物定位,适配复杂光照场景;触觉与力觉传感器分布于手部、四肢、躯干,感知接触力、摩擦力、接触姿态,保障人机交互与精密操作的安全性;听觉感知用于语音指令识别与环境异常声音监测,支撑人机协同交互。
多模态感知融合是环境感知的核心理论核心,区别于单一数据叠加,通过前置数据对齐、噪声过滤、特征融合、决策融合四层机制,消解不同传感器的时序偏差、精度差异与特征冲突问题,提升环境认知的完整性与精准度,解决复杂场景下的感知盲区、误识别、漏识别问题。
2.2 本体状态感知理论
本体状态感知是机器人实现稳定运动的基础,核心是实时解算机器人全身姿态、关节角度、运动速度、重心位置、躯体平衡状态,实现自我状态的精准认知。该模块主要依托惯性测量单元、关节编码器、足底压力传感器等核心器件,结合状态估算算法构建本体感知体系。通过惯性测量单元采集躯体角速度、加速度数据,融合姿态解算算法实时更新躯干姿态;通过关节编码器精准采集各自由度关节运动参数,实现全身运动轨迹溯源;通过足底压力传感器感知着地状态、重心分布,为双足平衡控制、步态调整提供核心数据。本体状态感知的核心理论优势是实现机器人运动状态的高频、高精度、低延迟反馈,保障运动控制的实时性与稳定性。
三、人形机器人运动控制基础理论机理
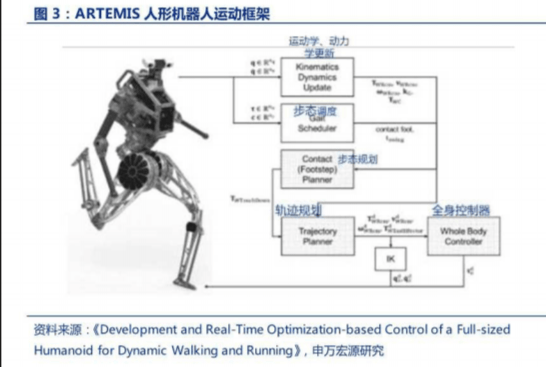
运动控制系统基于感知输出的环境与本体状态数据,结合动力学模型、轨迹规划算法、平衡控制策略,实现全身高自由度的精准调控,核心涵盖全身协同控制、双足动态平衡控制、灵巧操作控制三大基础理论模块,适配行走、站立、操作、避障等多元运动场景。
3.1 机器人动力学建模基础
动力学建模是运动控制的理论前提,人形机器人具备数十个自由度,躯体连杆耦合性强、运动非线性特征显著,属于典型的冗余驱动、动态不稳定系统。传统刚体动力学模型难以适配人形机器人的柔性运动特征,当前主流理论采用改进拉格朗日动力学模型与牛顿-欧拉迭代模型,精准描述机器人各连杆的运动关系、力矩耦合、惯性变化规律。通过建模解算关节驱动力矩、躯体惯性力矩、外部接触力矩,构建机器人运动状态与控制输入的映射关系,为轨迹规划、力矩调控、平衡修正提供理论模型支撑。同时结合柔性动力学理论,补偿关节柔性、结构形变带来的运动误差,提升控制精度。
3.2 双足动态平衡与步态控制理论
双足行走是人形机器人最核心的运动能力,也是控制难度最高的技术模块,其核心理论为零力矩点平衡理论与动态步态规划理论。零力矩点理论通过判断地面合力矩平衡点位置,界定机器人稳定区域,实时调控躯体重心、关节姿态,保障站立、行走、转向过程中的动态平衡。相较于静态平衡控制,动态平衡控制允许机器人重心超出支撑区域,通过实时姿态补偿、步态调整实现持续动态行走,适配爬坡、凹凸路面、变速行走等复杂场景。同时,步态规划理论结合地形感知数据,自适应调整步长、步频、重心高度,实现平地行走、上下台阶、跨越障碍等多样化步态切换,提升环境适配能力。
3.3 全身协同与灵巧操作控制理论
人形机器人具备全身多自由度协同运动能力,全身协同控制理论依托分布式控制架构,实现躯干、四肢、头部的联动调控,解决多自由度运动耦合冲突、轨迹干涉问题,保障全身运动的协调性与流畅性。灵巧操作控制聚焦手部精密作业,基于阻抗控制、力位混合控制理论,实现位置精准控制与接触力柔性调控的结合,既保障操作精度,又避免刚性接触造成的<div id="m.cszbgs.com8405">设备损伤与人机安全风险。力位混合控制可根据作业场景动态切换控制策略,精密装配场景侧重位置精度,柔性交互场景侧重力控柔顺性,适配多样化作业需求。
四、感知与运动控制的耦合机制
感知与运动控制并非独立运行模块,而是具备强关联性、强耦合性的闭环系统,感知的实时性、精准性直接决定控制效果,控制反馈数据反向优化感知精度,形成动态迭代的协同机制。传统机器人采用“感知-决策-控制”串行运行模式,延迟较高、动态响应弱,难以适配人形机器人高速动态运动场景。当前主流耦合理论采用并行融合闭环机制,将高频本体感知<div id="www.cszbgs.com6582">数据实时接入运动控制器,实现毫秒级姿态修正;将低频环境感知数据用于全局轨迹规划与场景适配,兼顾控制实时性与全局合理性。同时,通过运动反馈校正感知误差,利用运动执行数据修正传感器噪声、姿态解算偏差,实现感知与控制的双向优化,大幅提升机器人运动稳定性与环境适应性。
五、当前基础理论与技术应用瓶颈
5.1 多模态感知融合精度不足
复杂非结构化场景下,光照变化、地形干扰、传感器噪声易导致单一模态感知失真,现有融合算法难以完全消解多源数据时序偏差与特征冲突,环境<div id="cszbgs.com5861">语义认知、地形重构精度有限。同时,动态运动过程中本体感知存在漂移误差,长期运行易出现姿态估算偏差,影响运动控制稳定性。
5.2 非线性动态控制鲁棒性薄弱
人形机器人运动具备强非线性、强耦合、时变特征,精准动力学建模难度极大,现有模型难以完全适配结构柔性、负载变化、外部扰动等动态因素。在突发扰动、复杂地形、高速运动场景下,平衡控制、轨迹跟踪鲁棒性不足,易出现步态失衡、姿态抖动等问题。
5.3 感知与控制耦合实时性欠缺

多模态感知数据处理、动力学解算、轨迹规划存在一定计算延迟,现有耦合机制难以实现感知与控制的极致同步。高速动态运动场景下,感知延迟易导致控制滞后,出现运动偏差、响应不及时等问题,制约机器人动态运动能力提升。
5.4 柔性人机交互控制理论不完善
当前力控、柔顺控制理论难以适配复杂人机交互、精密柔性操作场景,刚性控制与柔性柔顺的平衡难度大,存在操作精度不足、交互安全性弱等问题,无法满足家庭服务、精密工业操作等高端场景需求。
六、技术发展趋势
6.1 智能感知融合理论升级
依托深度学习、大模型语义理解技术,推动感知体系从数据级融合向语义级、认知级融合升级,实现环境智能认知、场景自主判别、风险提前预判。同时优化动态本体感知算法,抑制运动漂移误差,提升复杂动态场景下的感知精准度与稳定性。
6.2 模型自适应智能控制迭代
突破传统固定动力学模型局限,发展自适应建模、强化学习智能控制理论,实现机器人动态参数的实时辨识与模型迭代,适配负载变化、外部扰动、结构偏差等复杂工况,大幅提升运动控制的鲁棒性与泛化能力。
6.3 感知控制深度实时耦合
优化感知-控制闭环架构,搭建轻量化、低延迟融合算法体系,实现多模态感知、状态解算、运动控制的实时同步联动。通过端侧算力优化、算法轻量化迭代,消解计算延迟,提升机器人动态响应速度与运动流畅度。
6.4 仿生柔顺控制理论完善
深度模拟人类运动与交互机理,完善仿生柔顺控制、全身柔性协同控制理论,实现高精度作业与安全柔性交互的双向兼顾,提升机器人人机协同、精密操作、复杂环境适配能力,推动人形机器人通用化场景落地。
七、结语
感知与运动控制是人形机器人实现拟人化、通用化智能运动的核心基础,多模态融合感知、本体状态精准估算构建了机器人的环境认知体系,动力学建模、动态平衡控制、全身协同控制构成了机器人的运动执行理论体系,二者深度耦合形成了完整的机器人自主运动闭环。当前人形机器人基础理论体系持续完善,但仍存在感知精度不足、动态控制鲁棒性弱、耦合实时性差、柔性交互能力欠缺等瓶颈。未来,随着智能感知、自适应控制、仿生动力学、人机协同理论的持续迭代,人形机器人的环境适配能力、运动稳定性、作业精准度与人机交互安全性将持续提升,逐步突破实验室场景限制,实现多行业、全场景的规模化通用落地,成为通用机器人产业与人工智能产业升级的核心驱动力。













