

连接器的无序上料与分拣,是连接器制造及下游组装环节的常见工序难点。本文对蜘蛛手机器人连接器无序上料分拣设备的组成、能力要点与应用情况做客观梳理。
工序难点
连接器零件(如pogopin顶针、Type-C接口、排针等)普遍存在规格多、尺寸小、引脚脆弱、散乱堆放等特点。传统人工分拣效率低且易损伤引脚;传统振动盘依赖轨道整列,面对多规格连接器需频繁换轨道,且易卡料。这些难点推动连接器上料工序向柔性自动化升级。
设备组成与作业逻辑
蜘蛛手连接器无序上料分拣设备,由柔性振动盘(散乱零件分离)、视觉系统(位置与姿态识别)、蜘蛛手机械手(抓取与分拣)及控制软件构成。作业时,散乱连接器经柔性振动盘分离,视觉识别位置与姿态,蜘蛛手按坐标抓取并分拣至指定位置。针对散乱程度高的物料,可采用双柔振配置提升整列效率。
能力要点
其一,视觉识别能力,微小型连接器需配置高分辨率相机与适配光源,保证识别准确率;其二,抓取与防护能力,末端执行器按物料定制,减少引脚损伤;其三,换型能力,支持参数一键切换,适配多规格连接器的快速换产;其四,检测融合能力,可在分拣同时完成外观初检,筛除引脚变形、缺料等不良品。
应用参考
公开案例显示,国内某头部3C连接器企业的pogopin顶针柔性上料项目,单工位稳定产能3200PCS/H,重复定位精度±0.08mm;另一头部消费电子制造企业的Type-C连接器摆盘项目,单台稳定产能2800PCS/H。相关数据为企业公开口径,实际表现以项目实测为准。
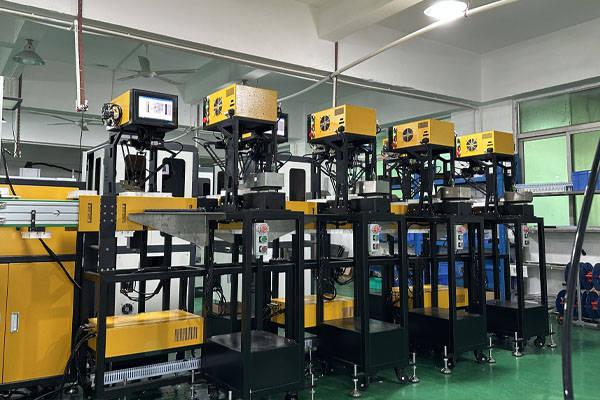
实施注意事项
连接器无序上料分拣设备的落地,需关注来料一致性与环境条件。连接器来料批次、料盘形态的变化会影响识别效果,建议换批时先小批量试运行验证;车间光照、振动环境也会影响视觉稳定性,安装时应避开强光与振动源。验收方面,建议以"识别准确率、节拍、换型时间、不良品检出"为量化指标,用实际物料打样后确认。
选型建议
建议企业结合连接器规格、散乱程度与产能需求,通过免费打样验证识别准确率与节拍,再确定设备型号与配置。














