

在智能制造转型浪潮下,传统工业调试模式长期受限于实体设备。机械臂作为产线核心执行单元,程序调试、动作验证、故障演练都需要占用实体硬件资源,试错成本高、安全风险大,也不利于新人实操培训。依托图扑物联网与工业组态能力打造的机械臂数字孪生虚拟仿真系统,打通物理实体与数字空间双向映射,为工业机器人调试、教学演示、产线预演提供轻量化解决方案。
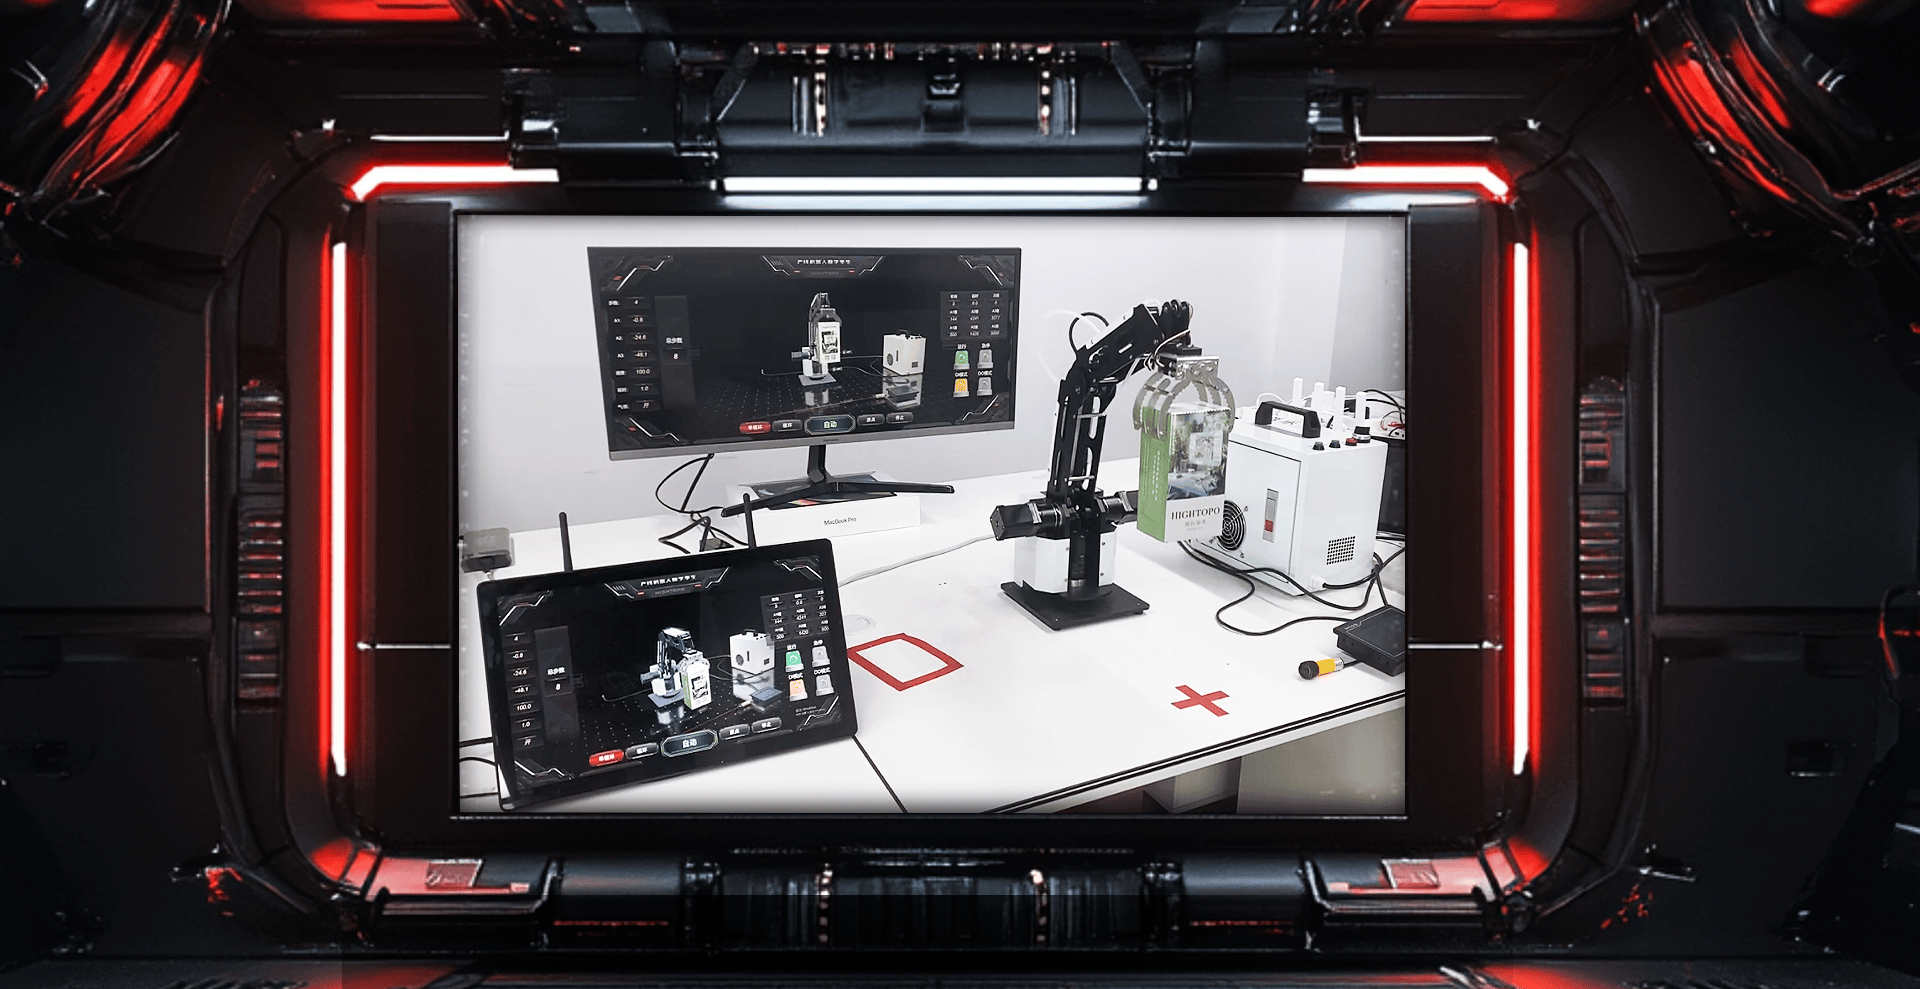
图扑(Hightopo)演示系统由实体机械臂硬件单元、数据采集模块与图扑数字孪生可视化平台共同构成。物理端包含多自由度机械臂本体、气爪执行机构、激光感应传感器、驱动电源与控制开关,所有电机转角、气爪状态、触发信号、运行步数等实时数据,经由物联网链路推送至图扑组态平台。在数字孪生场景内,复刻实体机械臂、控制柜、传感器、物料盒等全部组件,形成和物理设备完全对应的虚拟镜像。
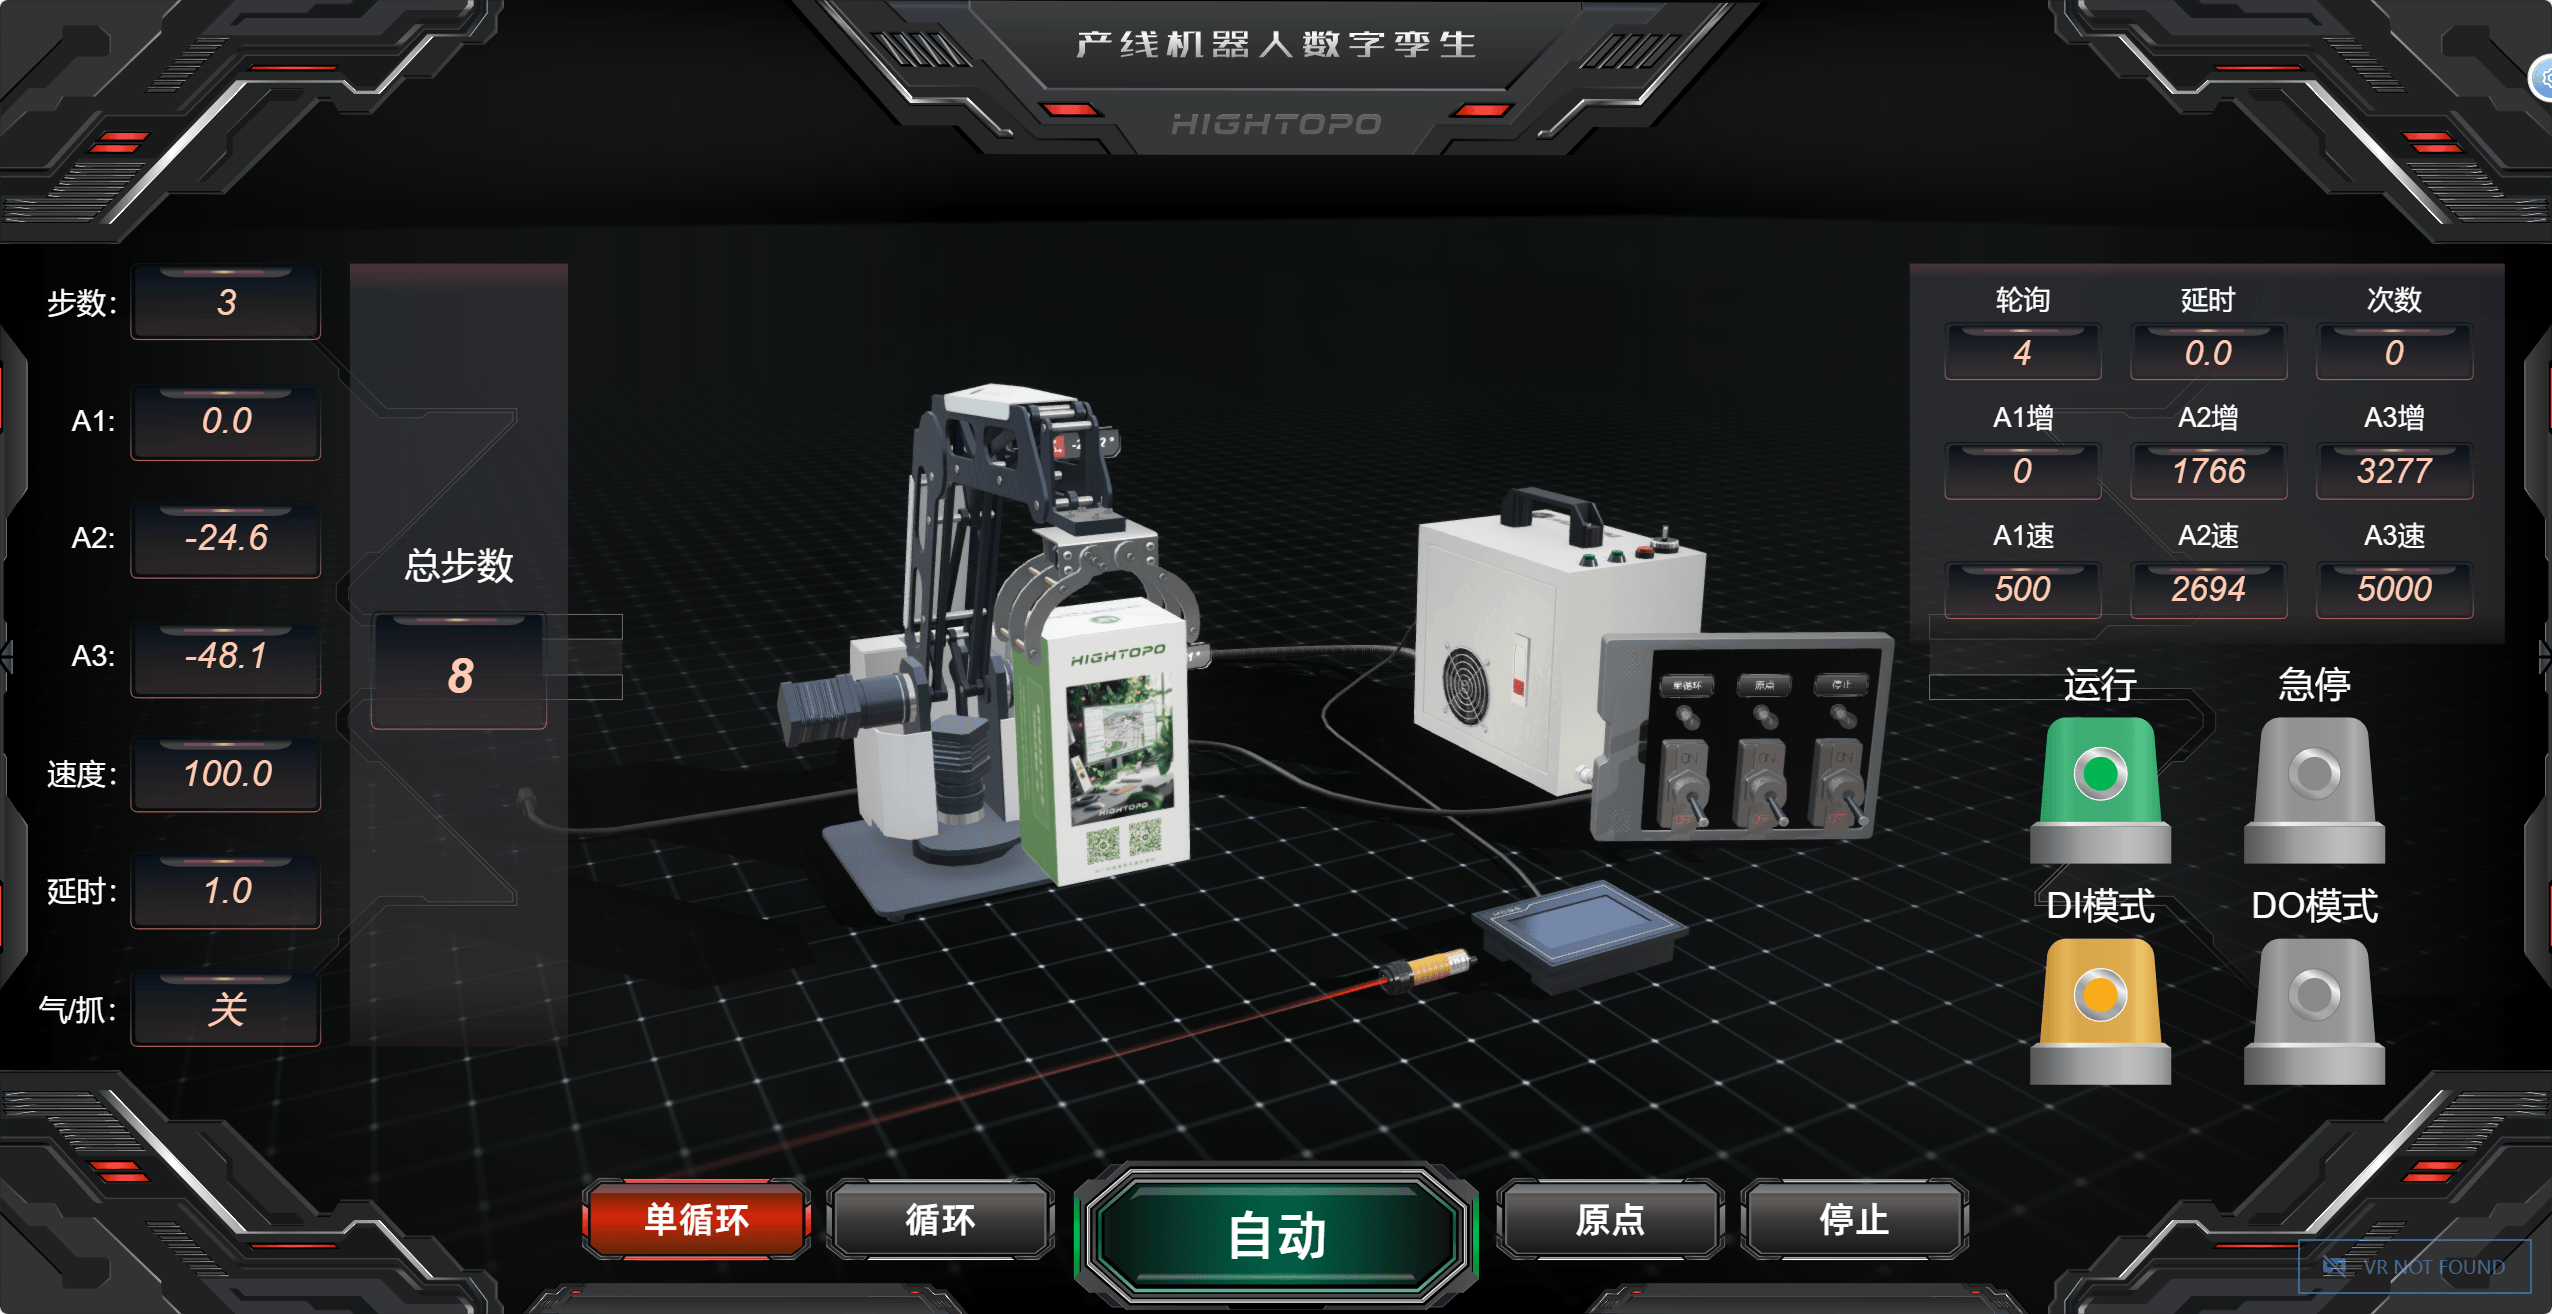
系统核心亮点在于虚实双向联动。实体机械臂的每一次关节转动、气爪开合、物料抓取动作,都会实时同步到三维数字场景中;反过来,操作人员也可以在图扑组态可视化界面下发控制指令,选择单循环、连续自动运行模式,设置运动速度、延时参数,驱动虚拟模型运动,指令同步下发至实体机械臂完成物理动作。界面左侧实时展示 A1/A2/A3 轴角度、运行步数、气爪开关状态;右侧组态面板集成轮询计数、DI/DO 数字量模式切换、运行与急停按钮,完整复刻工业现场控制逻辑。
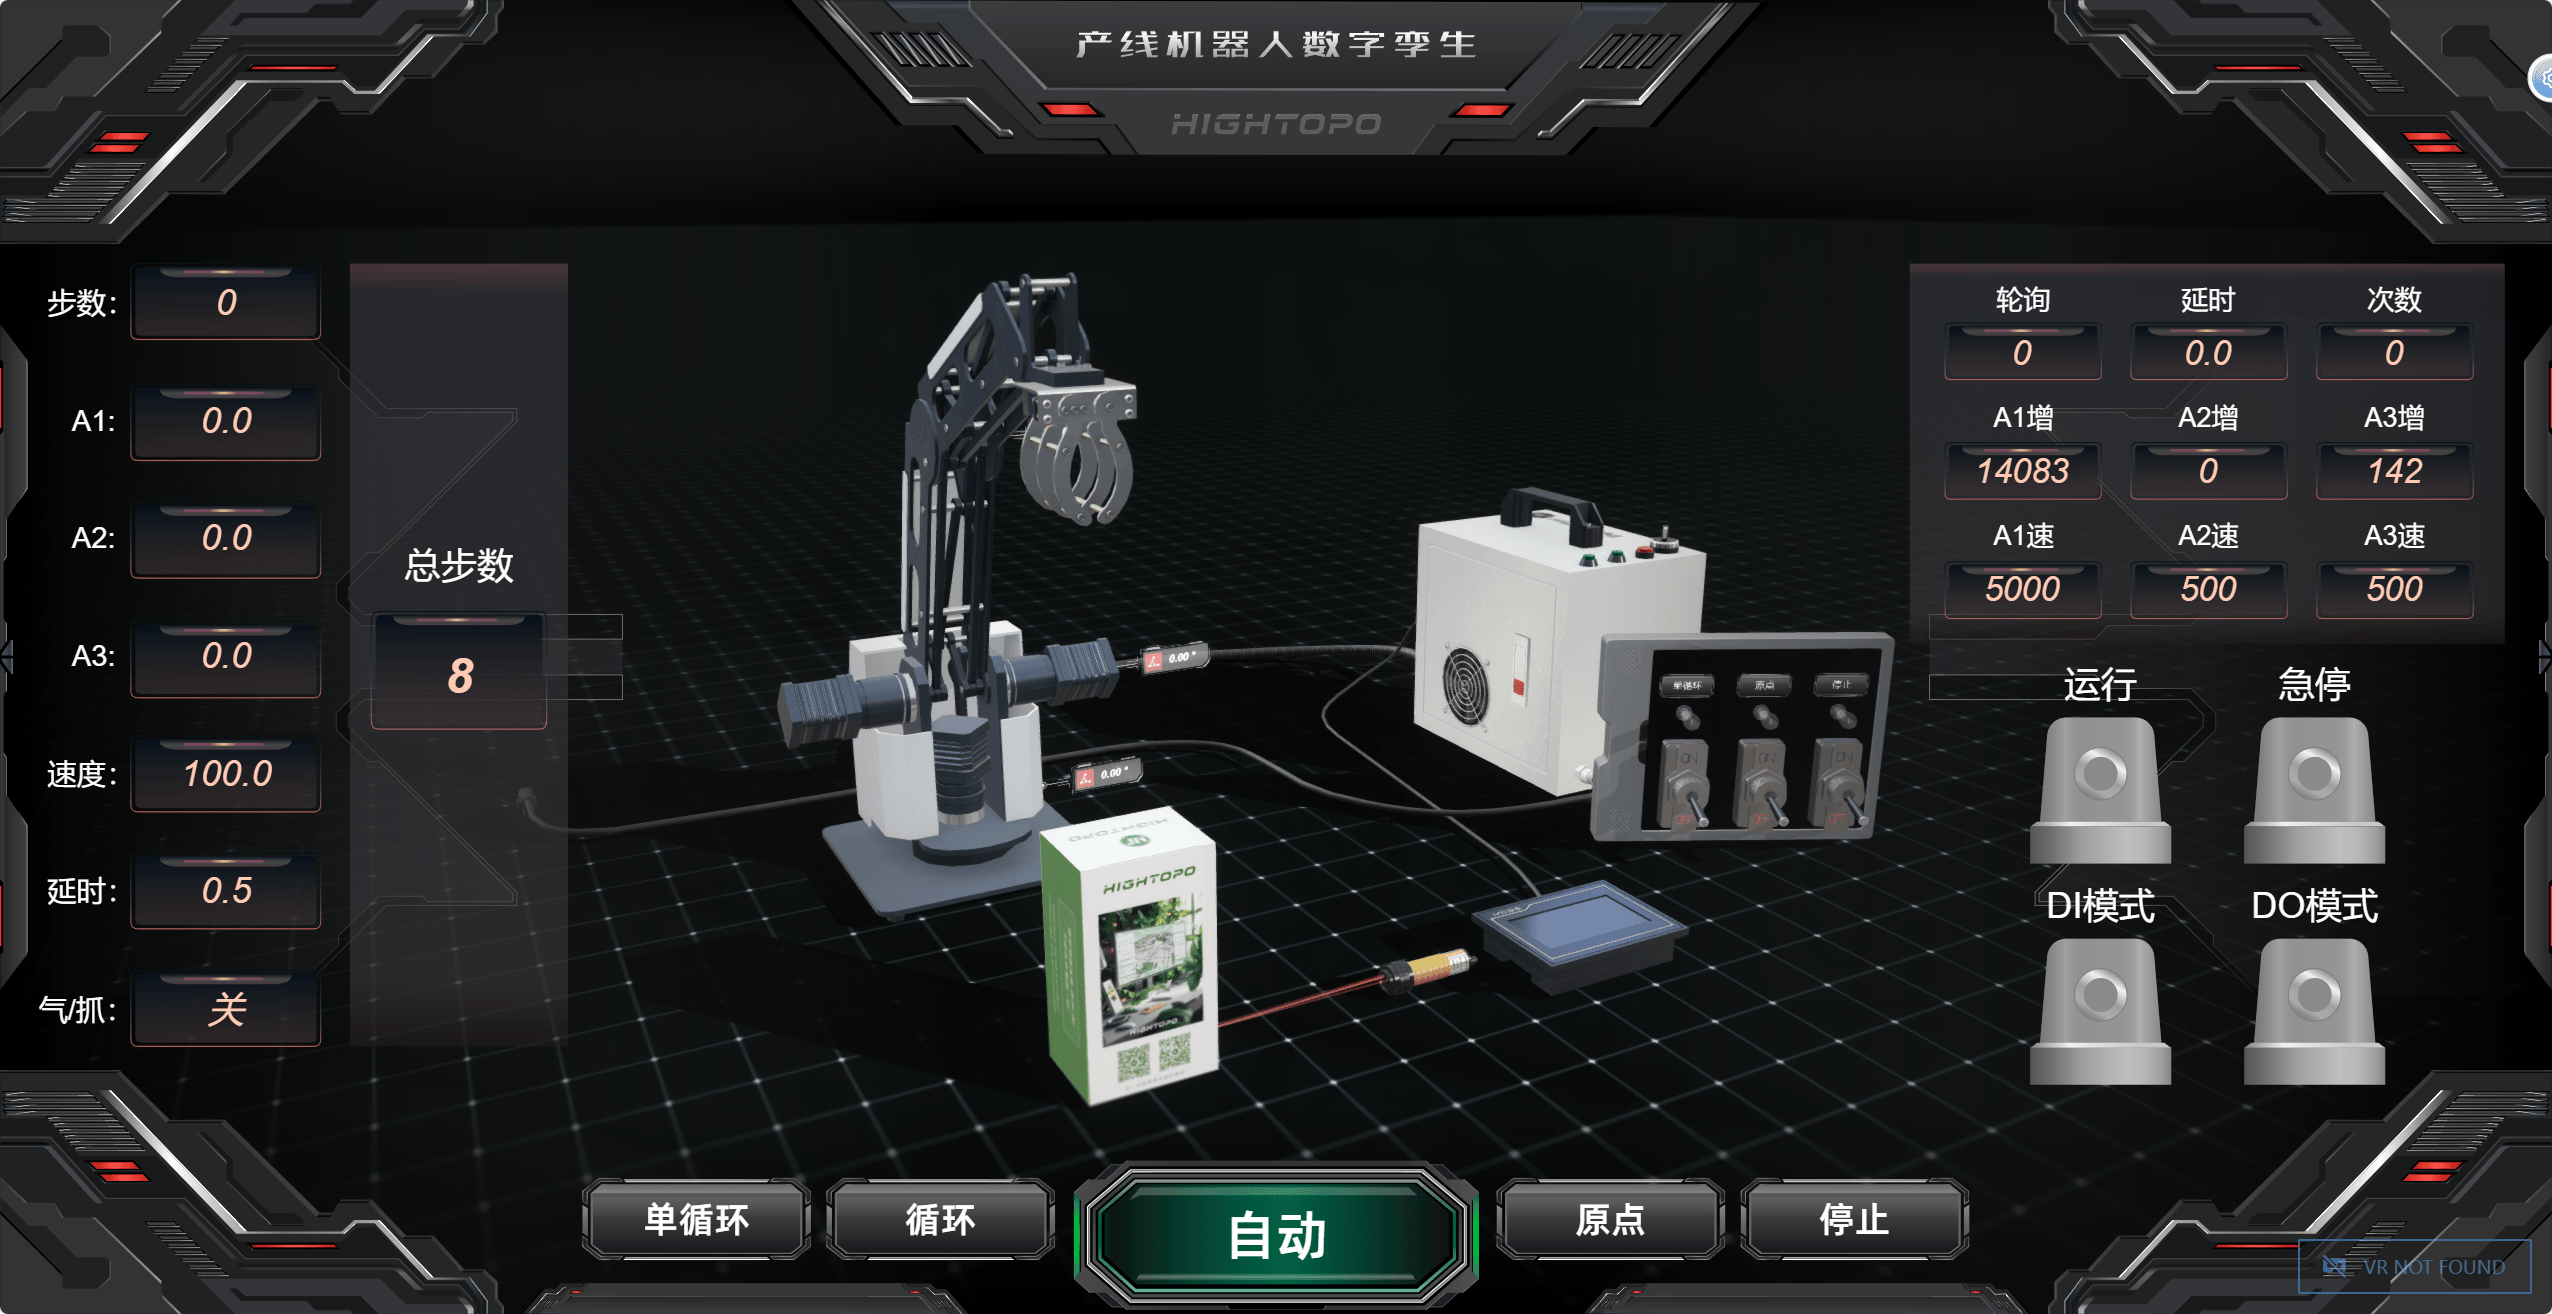
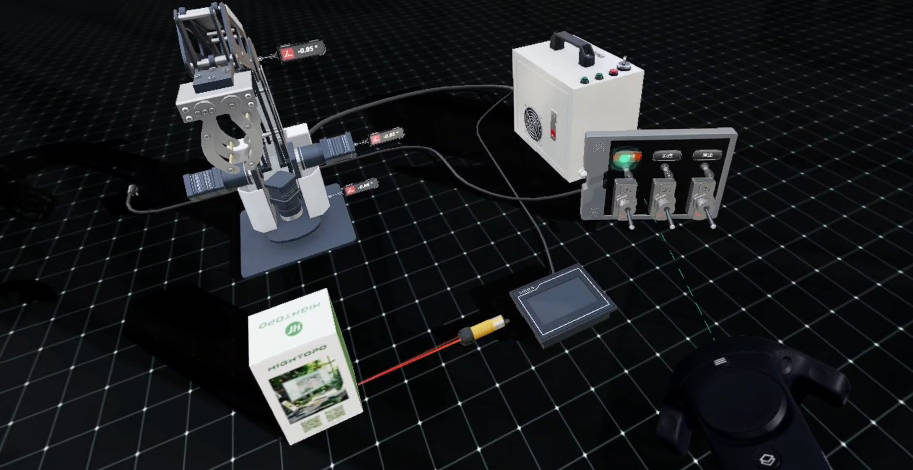
在演示流程中,虚拟镜像跟随实体机械臂完成整套物料抓取作业:机械臂移动至物料位置,激光传感器检测物料到位,气爪闭合抓取包装盒,完成抬升、移位动作。所有运动参数实时刷新在组态面板,一旦触发急停指令,虚拟模型与实体设备会同步锁止动作。场景还支持 VR 漫游视角,操作人员可进入数字空间近距离观察机械臂关节传动细节,拆解设备结构,不受实体场地、安全防护限制。
图扑工业组态赋予这套仿真系统极强的可配置能力。无需复杂底层代码开发,即可拖拽组态组件修改 UI 面板、新增数据测点、调整控制逻辑。面对不同型号机械臂、不同产线工序,能够快速修改三维模型、增减 IO 点位,适配教学实训、产线方案预演、设备运维演示等多种场景。对比传统离线仿真软件,这套方案打通了物联网数据链路,不再是单纯的动画演示,而是可以和真实硬件互操作的数字孪生体。
落地层面,该方案价值体现在三大场景。第一是工业实训教学,院校与企业培训时,学员可先在虚拟孪生界面反复调试机械臂运动程序,验证路径是否碰撞、参数是否合理,待方案稳定后再驱动实体设备,大幅降低硬件碰撞损坏风险,减少耗材损耗。第二是产线方案预演,新产线规划阶段,在数字孪生环境内提前验证机械臂布局、抓取节拍,预判干涉问题,优化工序时序,缩短产线现场部署调试周期。第三是设备运维演示,可在虚拟场景模拟传感器异常、电机过载、信号中断等故障,演示故障现象与停机处置流程,用于运维人员培训与项目成果展示。
工业数字化不是简单把设备做成三维模型,而是构建可交互、可控制、可联动的数字镜像。图扑物联网 + 工业组态的技术底座,降低了工业数字孪生项目开发门槛,让中小制造企业、院校实训项目也能低成本落地虚实联动仿真。机械臂这套演示案例,直观展现数字孪生的核心能力:数字世界不再只是监控大屏,而是可以参与控制、预演生产、验证逻辑的 “平行实验室”。
未来随着工业机器人普及,机械臂数字孪生仿真会向更复杂的多机协同产线延伸。依托图扑组态灵活的数据对接与三维渲染能力,可扩展多台机械臂联动仿真、产线物流仿真,把单台设备的虚实联动能力,复制到整条智能制造产线,持续赋能工业自动化的方案验证、人员培训与数字化运维。













