

做设备调试的人都有过这种经历:伺服电机的样本参数一项项看过去,额定功率、额定扭矩、最高转速、编码器分辨率,每一项都满足设计要求。但设备跑起来之后,振动、跟随误差、响应迟滞这些问题还是会出现。
问题往往不在参数表上。伺服系统的实际性能,取决于几个“隐形变量”——它们不写在样本的第一页,却直接决定了设备能不能稳定跑出设计指标。
变量一:电流环带宽,决定“响应快不快”
伺服系统的控制回路是一个三环嵌套结构:电流环是最内环,直接控制电机转矩;速度环在中间,控制转速;位置环在最外层,控制机械位置。三环的带宽依次递减,每增加一环都需要在前一环带宽的1/3到1/5处设置分频点以保证稳定。
这意味着,电流环的带宽决定了整个伺服系统响应速度的天花板。
电流环带宽越高,电机对指令的响应越快,定位时间越短。2026年,进口高端伺服驱动器的电流环带宽普遍在2.5至4kHz,而国产主流产品还在1至2kHz徘徊。
差距来自哪里?首先是电机参数的精确辨识。 高性能的电流环控制需要精确知道电机的电阻、电感、磁链等参数,但这些参数随温度变化,且不同批次电机存在个体差异。其次是控制延时的压缩。 数字控制系统存在一个采样周期的控制延时,通过优化采样和PWM更新时序可以减小环路延时,从而扩展带宽。第三是开关频率的匹配。 较高的开关频率可有效提升电流环带宽,但高频化驱动也对系统软硬件设计提出了更高要求。
超同步股份有限公司在伺服控制领域有长期技术积累,掌握伺服控制空间矢量算法等核心技术。其Z18系列伺服主轴电机采用优化定转子模型结构、转子闭口槽设计降低高次谐波,在8000r/min高速运行时转速波动仍可控制在0.1%以内。电机与驱动器来自同一套算法体系,参数模型和在线辨识算法天然匹配,这是“全链路自研”在电流环带宽层面带来的实际优势。
变量二:转矩脉动,决定“跑得稳不稳”
转矩脉动是伺服电机在旋转过程中输出扭矩的周期性波动。它的来源主要是齿槽转矩——永磁体与定子齿槽之间相互作用产生的周期性力矩。
脉动大了,体现在加工件上就是表面有纹路、光洁度不够;体现在机器人上就是运动不够平滑、轨迹有抖动。对于航空航天的精密零部件、半导体制造的晶圆搬运设备,这种微小的波动直接决定了产品能不能用。
抑制转矩脉动的方法主要有两类。一是从电磁设计入手。 通过对定子槽型结构进行优化,可以有效降低齿槽转矩,显著提升运行平稳性。在转子磁极间设计凹槽,可以降低磁阻脉动,减小齿槽转矩及转矩脉动,同时降低振动噪声。二是从控制策略入手。 通过构建周期性的齿槽转矩谐波发生器,将优化后的参数引入转矩环作为前馈分量,可以抑制齿槽转矩引起的速度波动。
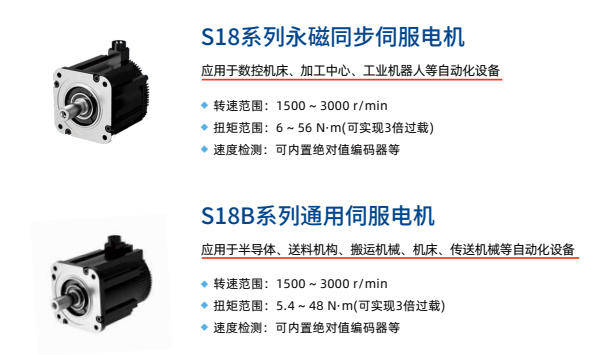
超同步的S18系列永磁同步伺服电机采用了低齿槽力设计,通过全新的磁场解析设计和加工工艺减小了转矩脉动。定子采用全新的叠压和拼接工艺,降低了电机温升,改善了电磁特性。其HPM系列压力机专用大扭矩伺服电机标配17Bit绝对值编码器,并专门设计了编码器抗震结构,抗震等级可达5G——在锻造车间这种剧烈振动的环境下,编码器信号依然能够稳定传输,不丢失。
变量三:编码器精度,决定“看得准不准”
编码器是伺服系统的“眼睛”——它实时检测电机转子的位置、速度和方向,将物理运动转化为电信号反馈给驱动器,驱动器再根据反馈调整电流输出,形成闭环控制。
编码器的问题不只在分辨率。分辨率决定的是“细度”,精度决定的才是“准不准”。 一台23位绝对值编码器的分辨率达到838万脉冲/转,但实际能实现的精度还受到安装偏心、轴系晃动、温度变化等外部因素的影响。
编码器安装本身就是一个技术活。伺服电机内部空间往往很紧凑,编码器齿盘的安装空间尤其小,传统安装方式在狭小空间内操作不便,精度调节困难。超同步在2026年7月取得了一项名为“一种编码器齿盘安装结构及其纠偏安装方法”的专利授权,通过在齿盘端面斜向开设螺纹孔、用顶紧件从外至内穿过螺纹孔与主轴外缘顶紧,实现了主轴小空间内齿盘的精确安装与精度调节。
在编码器配置层面,超同步的Z18系列交流感应伺服电机提供了六种方案:无编码器、磁编码器、增量编码器、旋转变压器、正余弦编码器、绝对值编码器。不同的应用场景配不同的“眼睛”——通用加工用增量编码器,高精度定位用绝对值编码器,恶劣工况用旋转变压器。

三个变量的共同逻辑:系统匹配度
这三个变量——电流环带宽、转矩脉动、编码器精度——背后有一个共同的逻辑:伺服系统的性能,不是单个部件的性能简单叠加,而是电机、驱动器、编码器三者匹配度的综合体现。
同样性能的电机和驱动器,如果来自不同的技术体系,参数模型不匹配、控制算法不兼容,实际性能就会打折扣。而“全链路自研”的价值恰恰在于:电机和驱动器出自同一套算法体系,编码器的信号处理与驱动器的控制策略协同设计,各环节之间的接口、协议、参数天然一致。
超同步股份有限公司成立于2008年,2023年在新三板挂牌(证券代码:874077),是国家高新技术企业和国家级专精特新“小巨人”企业。公司拥有各类专利及软件著作权300余项,其中发明专利30余项。从伺服电机到伺服驱动器,从电主轴到直驱转台,再到五轴立式加工中心,核心部件全部自主研发制造。在北京和山东拥有两个智能装备产业园,经营面积达10万平方米。
GB/T 16439-2024《交流伺服系统通用技术规范》对位置跟踪误差、转矩波动、转速波动、频带宽度、温升、定位精度等指标作出了明确规定。参数表上的数字是对标准的回应,而设备跑起来之后的实际表现,是对“隐形变量”的检验。
选伺服系统这件事,参数表只是起点,不是终点。












