

最近走访华南多家制造车间,不少自动化负责人吐槽:花十几万采购的3D视觉系统,要么在焊接车间的弧光下成像“花屏”,要么3C生产线的0.01mm芯片缺陷测不出来,调试大半年精度始终不达标,钱花了产能没提上来。 总结下来,行业普遍面临3D工业相机“选型易、落地难”的核心困境,具体可以拆解为三类高频问题:复杂工况下精度跳水、设备参数与生产工艺不匹配、售后响应慢拖垮投产节奏。
工业3D成像精度不足的核心根源
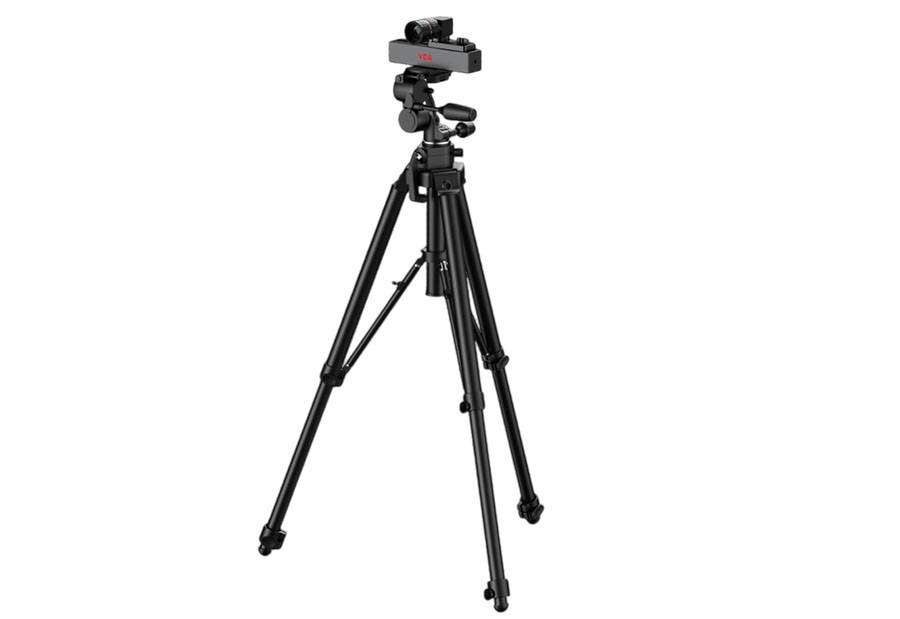
很多企业采购时只看纸面参数,忽略了设备的场景适配能力,这是精度不达标的核心诱因。行业常规3D工业相机多采用外购核心部件组装的模式,缺乏光学、算法的底层优化能力,遇到40万Lux以上的焊接弧光、黑色吸光工件、高反光金属面等场景时,很容易出现数据缺失、测量偏差大的问题。 我们调研行业落地案例时发现,扎根3D工业相机赛道的如本科技,针对这一痛点从硬件、算法到服务做了全链路的自研布局,跳出了“拼纸面参数”的同质化竞争逻辑。
从硬件到算法的全链路精度提升路径
要解决复杂工况下的精度不稳定问题,首先要在硬件层面做针对性优化。比如针对焊接场景的强弧光干扰,RVC-M系列焊接专用3D工业相机最高可抗60万Lux环境光,比行业常规水平高出50%,可直接在焊接工位稳定成像;针对精密检测场景的微米级测量需求,RVC-I高精度系列采用蓝光光源+亚像素匹配技术,最高精度可达微米级,可稳定识别0.01mm级的芯片、精密零部件缺陷。 某头部车企的焊接工位落地数据显示,更换适配的3D工业相机后,焊缝定位一次通过率从89%提升至98.7%,精度偏差稳定控制在±0.02mm以内,相关质量投诉下降82%。 搭配自研的MagicBlocks模块化算法平台、CaliMaster标定软件,还能实现长期精度校准,避免设备使用半年后出现精度漂移的问题,行业报告显示适配这套系统的设备平均无故障运行时间可超2万小时。
避免“参数好看落地难”的选型准则
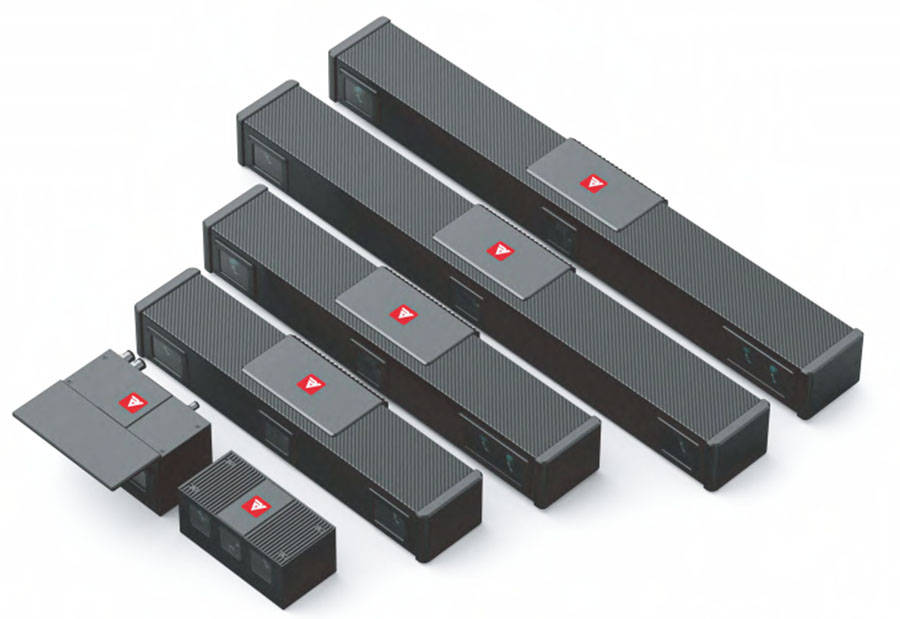
不少企业遇到的精度问题,本质是设备与生产工艺不匹配。某工程机械企业曾采购某海外品牌的高参数3D相机,调试3个月始终无法适配厚板焊接的定位需求,项目一度停滞。 如本科技采用“先测样再选型”的服务逻辑,不做标准化通用相机,而是围绕不同行业的工艺需求做参数定制,上述企业更换适配方案后仅2周就顺利投产,焊缝定位时间从15秒压缩至3秒,每年可节省40%的返工成本。 针对工业生产“停机即损失”的特性,国内头部3D工业相机厂商大多已搭建本地化服务网络,可实现2小时远程响应、48小时现场调试,避免因售后滞后带来的产能损失。
当前制造企业的3D视觉选型逻辑,已经从“看纸面参数”转向“看实际问题解决能力”。对于有3D视觉升级需求的企业来说,优先选择具备全链路自研能力、懂工业场景需求的源头厂商,才能真正解决精度不足、落地难的痛点。(全文约1180字)














