

在过去很长一段时间里,外界对Sharpa的认知,是一家灵巧手公司。那双手足够出色,以至于它背后的产品布局和技术路线,反而容易被忽略。
上周,我去了上海吴江路的DQ门店,这种感觉尤其明显。Sharpa的机器人在那里当起了店员,制作暴风雪冰淇淋。从操作工具到完成倒杯不洒,整个过程流畅得让人愿意一直看下去。
吸引注意力的是灵巧手,但支撑机器人把活儿干好的,是一套能够协调身体、使用工具和应对变化的系统。
再回头看Sharpa,会发现它已经为此准备了不少东西:灵巧手Wave、整机North、自研模型CraftNet,以及累计超过45亿元的融资。
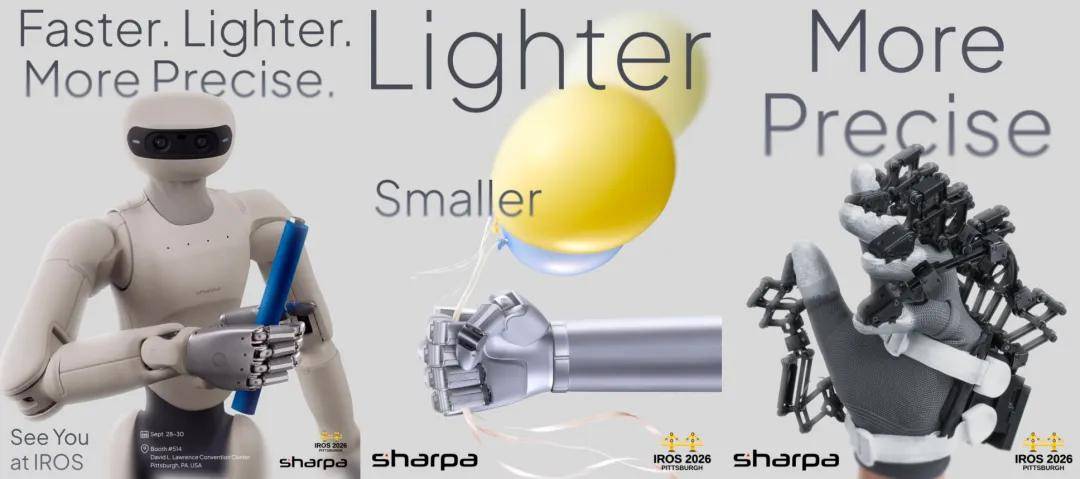
这家公司是低调的,这也很容易让外界低估它的目标。在今年的IROS上,Sharpa又发布了机器人D01、灵巧手W02和触感数据手套AE01三款自研新品,覆盖动作执行、精细操作与数据采集。
Sharpa由禾赛科技的李一帆、向少卿、孙恺共同创立。从成立之初,他们想做的就是通用的硬件和通用的软件。
在我看来,机器人在DQ落地,正是理解Sharpa的一个窗口。一杯冰淇淋,把它的手、整机和模型放进了同一份工作里,也让一家软硬件一体的物理AI公司有了具体的模样。更值得关注的是,它怎样选择场景、打磨产品,把通用机器人的目标一步步做成生意。
01
创过一次业,更知道这一次要做什么
Sharpa联合创始人李一帆的几句话,单独拿出来,都有一点“暴论”的味道。
“通用人形机器人这件事,最终只有两个状态:要么全能,要么无能,没有中间形态。”
“物理世界没有纯做OpenAI的机会,只有苹果的机会。苹果也没说我只做iOS。”
理解李一帆的这些判断,有一个重要背景:创办Sharpa,已经是他的第二次创业。
他和向少卿、孙恺已经经历过禾赛科技从起步、产品开发到规模交付的过程,他们知道一个宏大的目标,最终需要拆成多少具体问题。
到了Sharpa,这份经验体现在选择上:从第一天就确定要做通用的硬件和通用的软件,同时推进灵巧手、整机、数据和模型;到了商业场景,又对机器人的第一份落地工作挑得很仔细。
目标可以定得很远,眼前做的每一步,却要知道能给下一步留下什么。这是我理解Sharpa这次创业的一个关键。
李一帆所谓的“全能”,也由此有了具体含义。
一台通用机器人如果只能接过某个孤立动作,客户很自然会拿它与专用设备比较。而当它能够使用不同工具,衔接多个环节,完成一份复杂工作时,通用硬件的价值才有机会显现。
因此,他强调“不为机器人创造就业机会”。
他举过一个咖啡机器人的例子:咖啡机把咖啡做好,机器人负责递过去。为了让这个动作显得必要,还要把咖啡机放远一些,否则顾客伸手就能拿到。
这种项目容易做出效果,却很难回答机器人为什么必须存在。
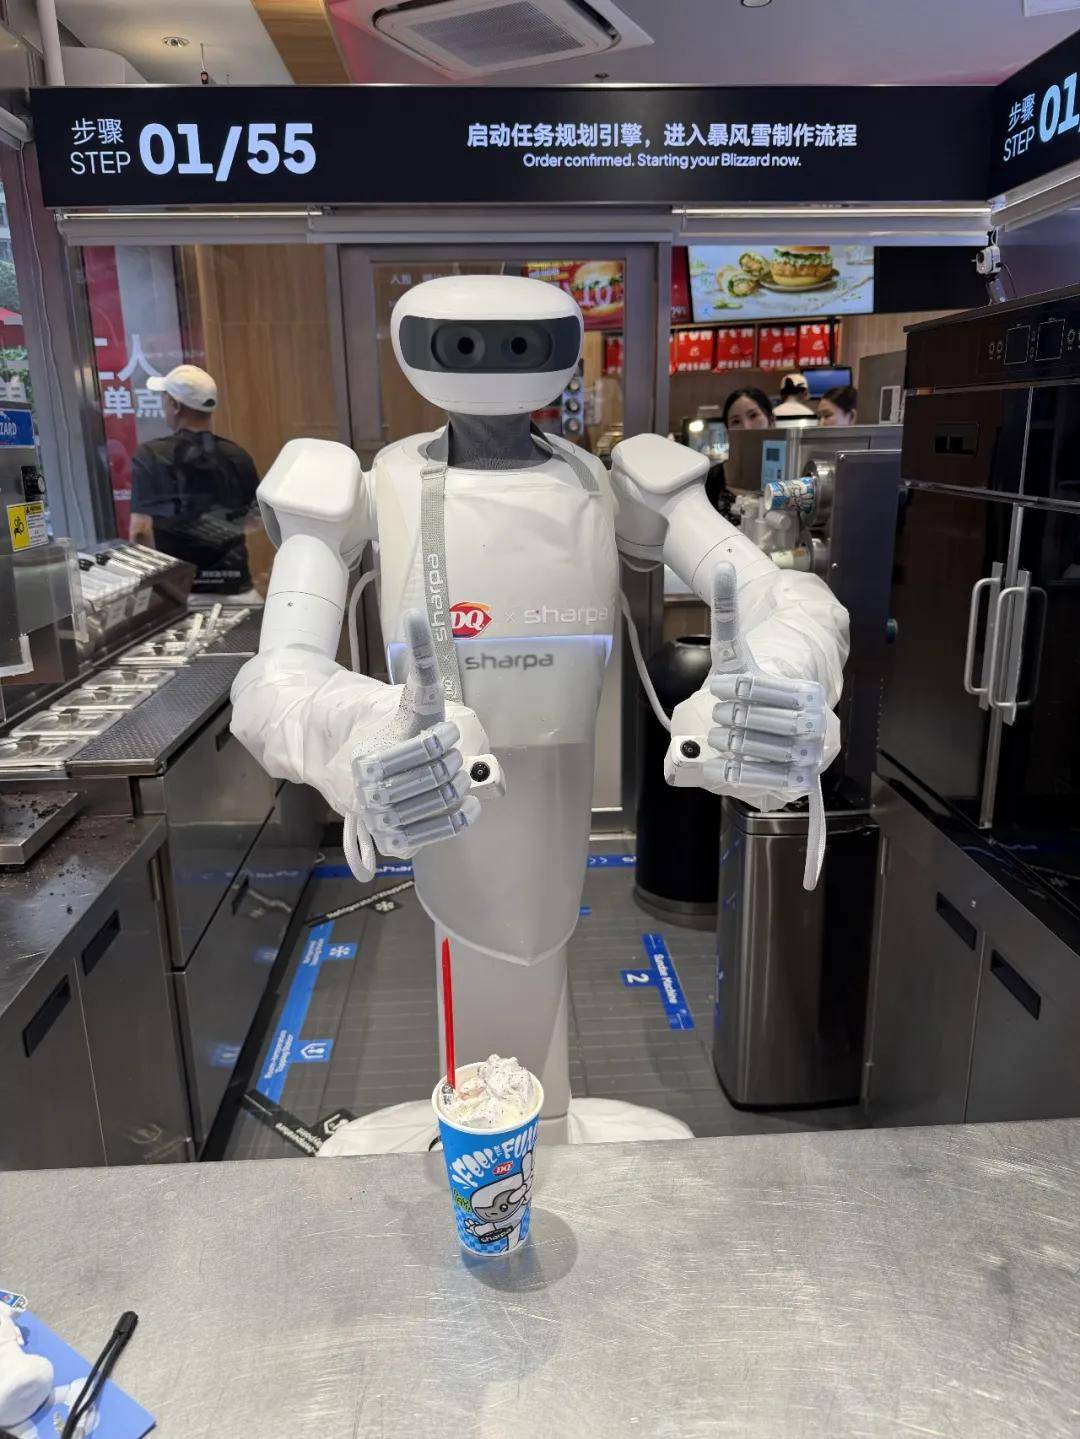
Sharpa给自己的要求是,机器人要进入人原本工作的地方,沿用人的工具和流程,把事情做完。DQ的设备、原料和制作规范不改,机器人来学习和适应。
让机器人学会使用现成工具,这种能力才有机会带去下一份工作。
这些“暴论”在我看来,首先是一套取舍标准。它们帮助公司判断,哪些项目值得做,哪些看上去近在眼前的机会可以放下。
李一帆经历过创业周期,大概知道哪些事早期能做、长期价值却不高,所以会努力否定自己,想清楚了再动手。他甚至给场景选择设了一条线:“这事合理性不超过90分,坚决不干。”
02
DQ这一步,Sharpa选得很聪明
当天在DQ店里,有个细节比倒杯不洒更让我印象深刻。
机器人打开消毒柜,第一次拿金属环时没有抓稳,环掉了。但它很快转而取了另一个金属环,继续往下操作。
这个小插曲反而让我看到了顺畅动作之外的能力:出现偏差后,它还能调整操作,把任务继续下去。因为在真实工作中,总会遇到变化,一个能干活的产品,也需要接得住这些变化。
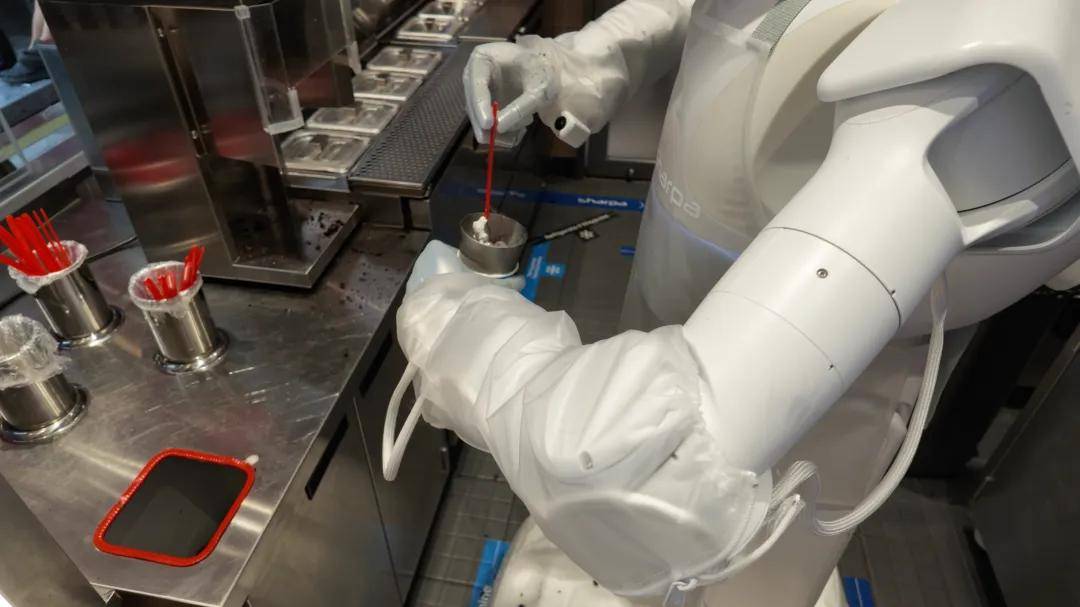
随后,它关上消毒柜、接冰淇淋、舀奥利奥碎,完成搅拌,最后把杯子倒过来。
这套暴风雪制作流程包含55个连续步骤。难点在于,不同工具需要不同的动作和用力方式,前一步留下的位置与状态,还会影响下一步。尤其是搅拌,纸杯既不能捏坏,又必须拿稳,混合物带来的阻力则在持续变化。
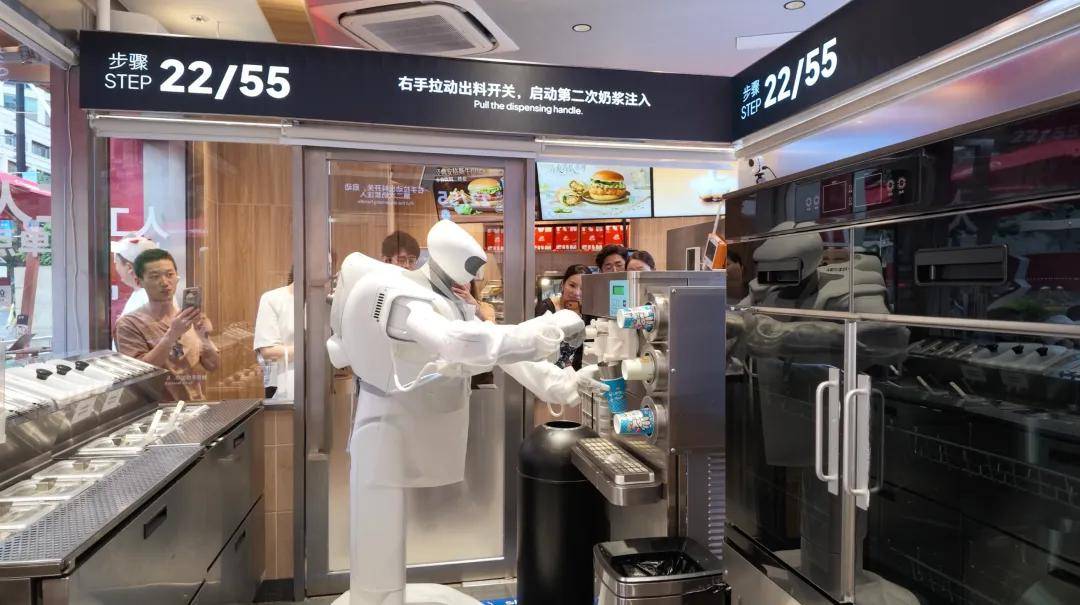
柜台外也很热闹。有外国游客,也有上海本地的上班族,他们举着手机拍照、录视频。让机器人做冰淇淋这件事,普通顾客也能看出它做得是否顺畅。
这也是我觉得Sharpa选DQ选得好的原因。
技术上,它足够考验操作能力;品牌方有明确的制作和出品标准;普通消费者也知道一杯暴风雪应该是什么样。
最后的倒杯不洒,让前面不容易解释的感知、力控和协同,有了一个直观的呈现。
Sharpa把复杂技术的证明,放进了一份公众熟悉的工作里。
而这份工作,对Sharpa还有更长远的用途。
开柜、取物、舀取、搅拌,这些能力都不只属于冰淇淋。李一帆认为:做完暴风雪,再去学做汉堡,如果其中许多步骤已经掌握,新任务需要补充的训练就会减少。
这里藏着它对“通用”的理解:一项工作完成之后,能留下多少可供下一项工作使用的本领。
DQ为这个思路提供了一个商业样本。门店有标准,可以给学习设定清楚的目标;真实操作又有变化,需要机器人根据接触和反馈调整。公司因此有机会同时积累任务能力与交互数据。
一杯暴风雪虽然具体,指向的市场却很宽。Sharpa想沿着这些操作能力,继续进入餐饮、酒店、零售,最终走向家庭。
03
通用机器人的野望,靠什么撑起来?
要理解Sharpa为什么能接下DQ这份工作,需要把它的几款产品放在一起看。
Wave有接近真人的1∶1手部尺寸、22个主动自由度和高密度触觉感知。合适的尺寸与高自由度,让它能够使用人的工具;每个指尖超过1000个触觉感知点,则帮助它感知接触之后的变化。
这些信息还要被及时用起来。
Sharpa自研的CraftNet采用视觉—触觉—语言—动作,也就是VTLA架构。在这套分层系统里,上层的System 2负责理解任务、拆解步骤;CraftNet中的System 1生成动作与操作意图,System 0再结合触觉、力觉等反馈,把动作修正得更精细。
简单说,从理解“要做什么”,到安排“怎么动”,再到接触物体后调整“怎么用力”,各层有不同的分工。Sharpa尤其强调最后这一层“手感控制”:东西开始滑动时,及时调整握法和力度,让上层的操作意图在真实接触中完成。
而手要伸到哪里、双臂怎样配合,则离不开整机North。拿着纸杯进入搅拌区域,手臂运动要与握力调整衔接;双手轮换工具,还需要安排整个上半身的位置与姿态。
客户要的是一份完成的工作,这就要求手、整机和模型共同对结果负责。
这也解释了Sharpa为什么从一开始就同时推进这些产品。实际操作暴露出的问题,可以沿着系统往回找:是手没有获得足够的接触信息,模型没能及时调整,还是整机动作配合不到位。新发布的D01、W02和AE01,也在延伸这套布局:既提升操作能力,也为模型训练提供数据。
英伟达的选择,提供了一个外部参照。
在英伟达公布的Isaac GR00T参考人形机器人设计中,宇树的机器人搭配了Sharpa Wave双手,再结合英伟达的计算平台、模型与开发工具,连接数据采集、仿真、训练、评测和部署。
这意味着,Wave已经进入前沿机器人研究所采用的硬件体系,成为研究者采集数据、训练和验证操作能力的工具。
谈到成本,李一帆提起了在禾赛的创业经历:他们已经走过硬件从高成本到规模量产、再持续降本的过程。他强调的顺序是,先把产品做好,用的人多了,规模起来了,才有条件持续便宜。
这条路需要持续投入。
2026年8月,Sharpa首次公开披露累计融资超过45亿元,投后估值220亿元。投资方包括阿里巴巴、美团、腾讯、京东等产业资本,以及红杉中国、启明创投、美团龙珠等机构。
资金让硬件迭代、模型训练和场景试验能够同时推进。一些产业投资方,还可能帮助公司接近后续的应用需求。
从一双手到一台整机,再到一份完整的工作,Sharpa正在把这些能力接起来。它的野望也在这里:让今天为一杯暴风雪解决的问题,成为明天进入另一份工作的基础。
DQ之后,李一帆给出的后续路线是先增加小料和定制饮品,尝试汉堡等更多食品,并希望在2028年起看到机器人进入家庭的雏形。
他对这条路终点的判断更为大胆:通用机器人可能成为一个比汽车更大、又更集中的产业,最终不会超过五个玩家。
谈到是否想成为其中之一,他的回答很直接:“你愿不愿意成为其中一份子?当然。”















