

动力电池模组线边配送:把端子防护变成 AMR 的任务状态
端子防护不是包装尾项动力电池模组从装配、测试到线边工位,常被理解为一段“把模块送到位”的搬运流程。真正需要被设计的,却是模块在整个移动过程中是否始终保持可安装、可隔离、可复核的状态。端子是电气连接的起点,也是最不适合被当作临时细节的部位:当绝缘端子盖缺失、错装或在托盘中松脱,模块即使按时到站,也不应继续进入正常上线节拍。
因此,AMR 任务的对象不能只写成“某型号模块从 A 点到 B 点”。更稳妥的对象是一个运输单元:模块本体、绝缘端子盖、专用承托托盘、限位件和当前放行状态共同组成。只有这一组合完整且状态一致,系统才创建配送任务。把端子防护纳入任务状态,不是增加一道形式检查,而是把电气风险、机械接触风险和工位节拍放到同一条可执行的规则里。
先定义可运输的模块组合专用托盘的职责不只是装下模块。它应让模块底面连续受力,让低位限位件承担横向约束,并为端子侧保留不被挤压的保护空间。端子盖也不应依靠“看起来还在”的经验判断,而应有明确的装配位置、锁止方式和可识别特征。这样,模块进入托盘后,承重路径、朝向、端子保护和可抓取区域才是可说明的。
对 AMR 而言,运输单元还需要有稳定的对接基准。平板承载面、托盘底脚和工位接收台的几何关系应在项目初期就被确认。若托盘会在行驶中相对平台滑动,或端子侧靠近金属挡边,即使路线与速度参数正确,也会把不确定性带到工位。比起用更频繁的人工巡看补救,先让载具把模块保护状态固定下来,往往更有工程价值。
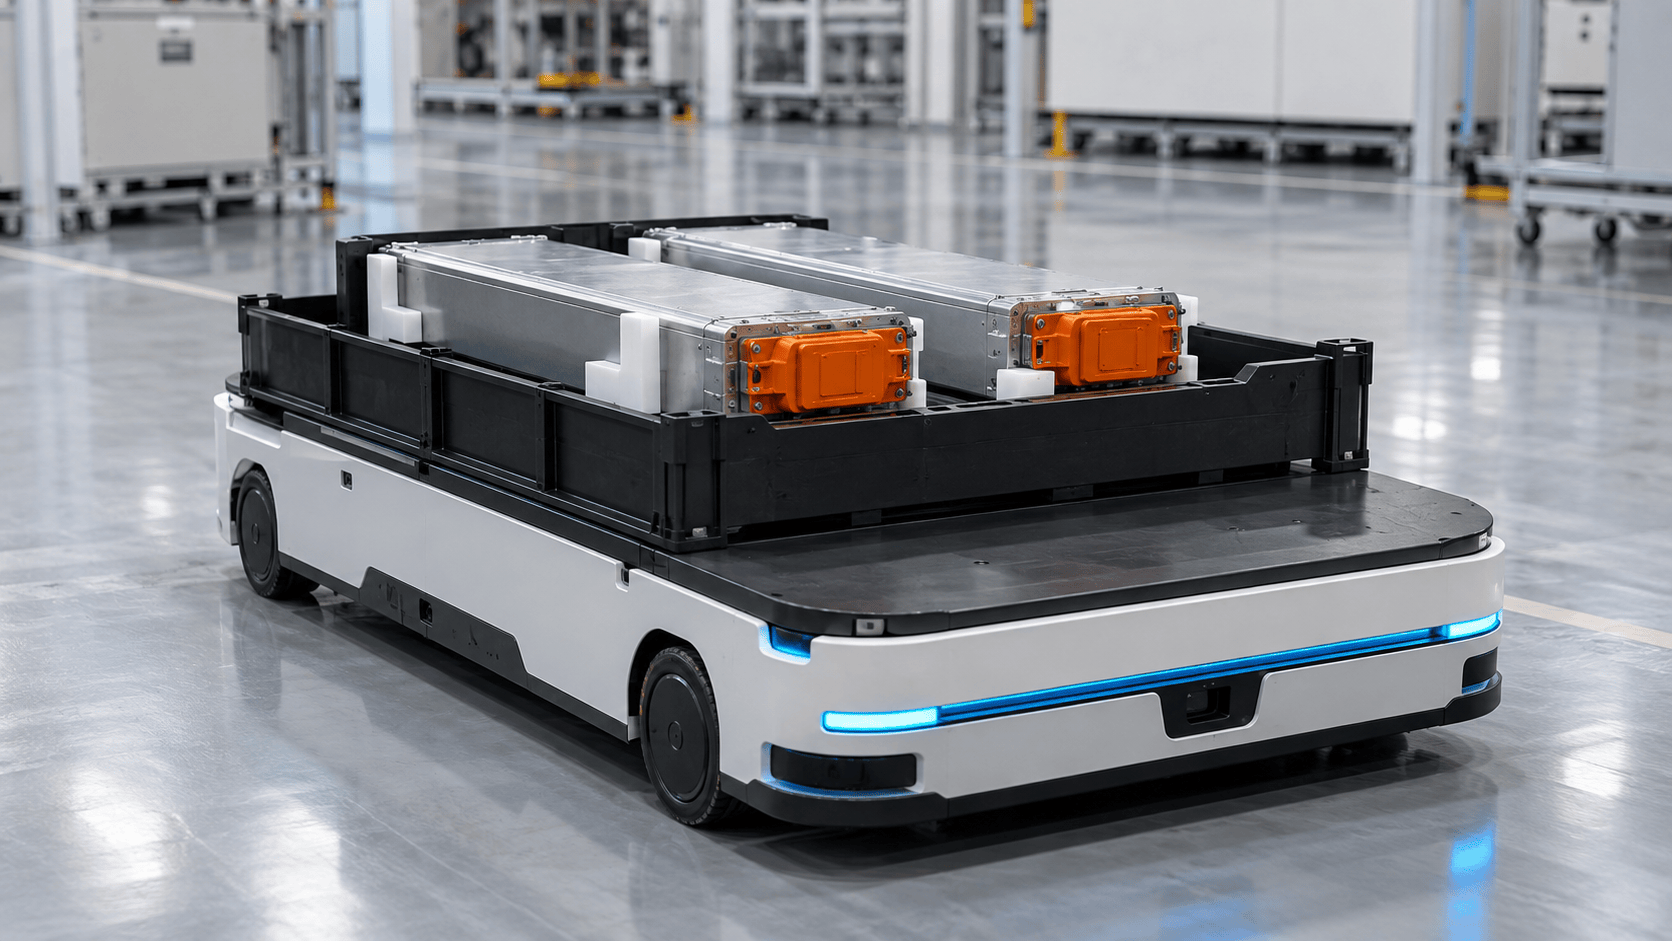 图1:带绝缘端子盖的动力电池模组由专用托盘连续承托在平板 AMR 上
任务创建前,建议把关键确认拆成几项可读取的条件:模块身份与工单是否匹配;托盘是否为指定类型;端子盖是否已安装到位;模块在托盘中的朝向是否正确;外观检查是否给出可配送状态。它们不必都由同一种传感器完成,重点是结果能汇入同一个任务放行逻辑,而不是散落在纸面、口头交接或不同系统的备注中。
一旦某项不满足,调度系统不应把任务当作普通延迟件反复派发。更合理的分支是把该组合标记为待复核,保留模块、托盘和异常原因的关联,再引导至受控检查位。这样做能避免“车已到位才发现端子保护缺失”的被动局面,也让质量、设备与物流团队对同一个状态有一致理解。
配送过程要保护状态,而非只控制速度模块类载荷的运动策略应围绕运输单元来设定。起步、转弯、通过接缝和靠站,都是可能放大相对位移的动作。项目验证时,应以托盘限位是否持续有效、端子盖是否保持锁止、模块是否始终处于承托范围内为观察点,而不是只记录 AMR 是否完成了路径。对局部复杂路段,可采用更平缓的加减速与转向参数;对不适合该组合的路线,则应直接限制任务进入。
这里的关键不是把所有模块都设置成最低速度,而是让速度、路径和载具能力相互匹配。能够承受的动作边界一旦被定义,调度系统就可以对不同模块、不同托盘和不同工位使用相应任务模板。物流效率来自减少无效等待与异常返工,而不是让不确定的运输单元更快地移动。
到站先确认防护,再释放模块线边接收不应以“AMR 到达”为结束信号。接收台需要提供独立、连续的承托;AMR 与接收台之间的交接顺序,也应先确认工位可接收、托盘对位和保护状态,再释放模块。对于需要后续拆除端子盖或进行电连接的工序,这一步尤其重要:模块的运输状态结束,不代表它已自动进入可操作状态。
可以把到站动作组织成清晰的两段:第一段是带着托盘抵达并保持承托,完成身份、工位和状态核对;第二段是在接收台已接住托盘后,确认 AMR 退出,再由工位按作业权限处理端子盖。这样既避免在移动平台上进行不必要操作,也让“保护件已在何时由谁确认”成为可追溯的过程信息。
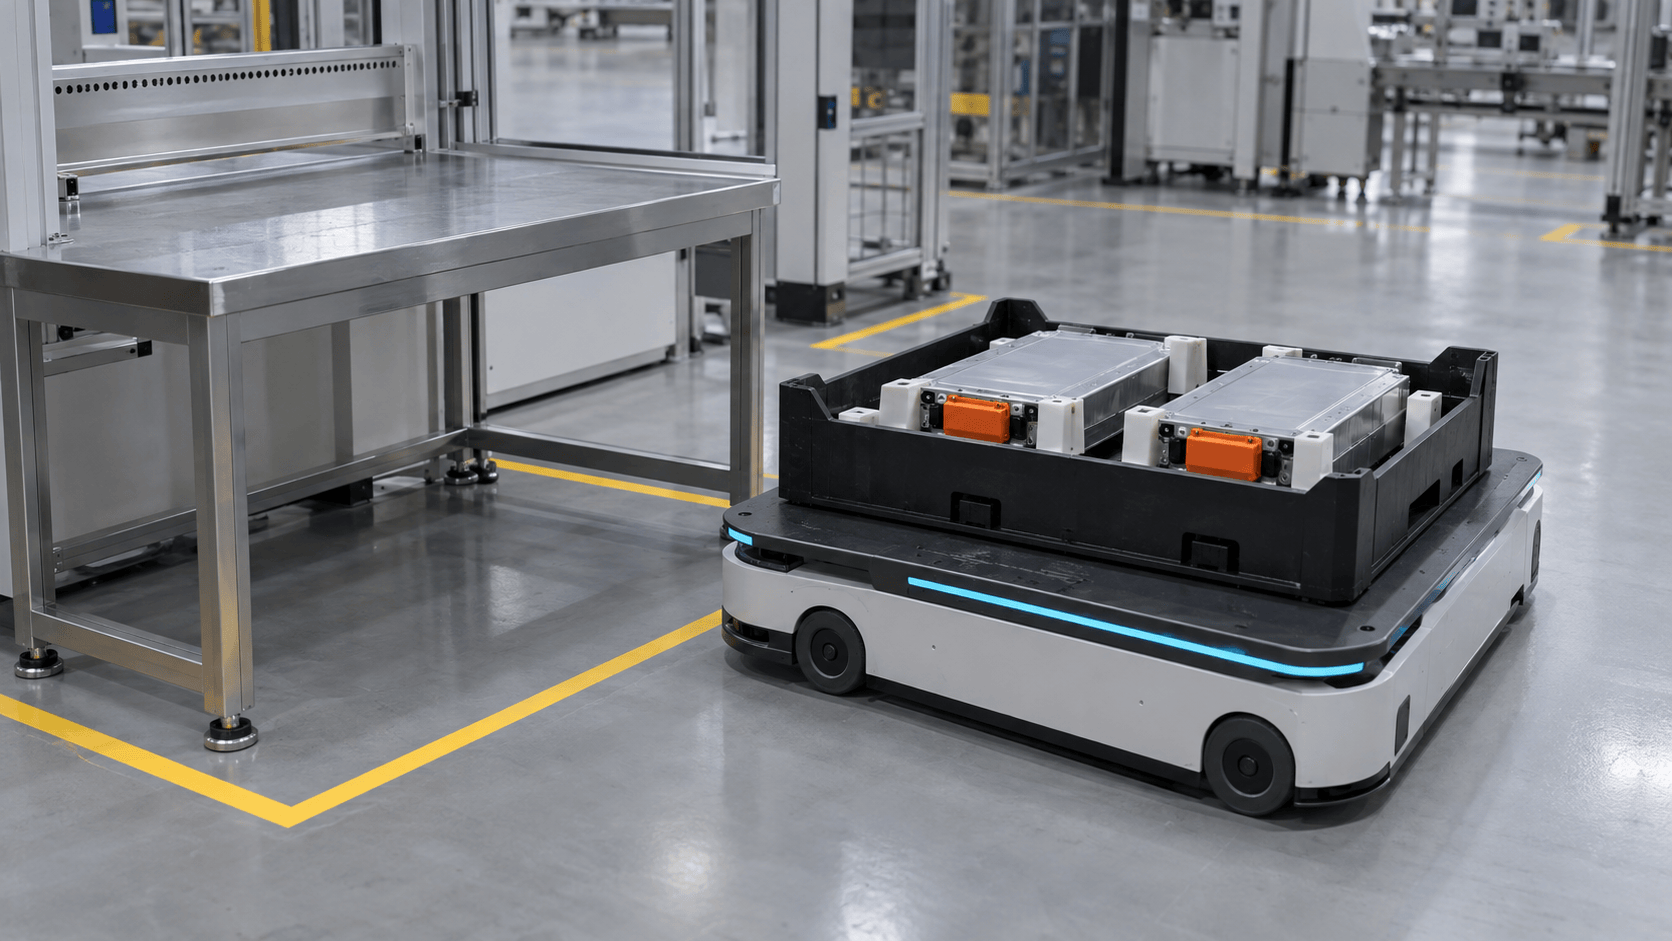 图2:AMR 将完整运输单元送至受控检查位,防止未知状态回流正常队列
当视觉检查无法确认端子盖、托盘出现倾斜、模块身份不匹配,或工位拒绝接收时,最有价值的动作往往不是原地重试。系统需要预先定义受控检查位:AMR 将完整运输单元送至该位置,保持模块由托盘承托,并把异常代码、发生阶段和关联任务一并交出。检查完成后,可重新放行、转入返工或进入隔离流程。
这种设计的意义在于把异常限制在可解释的范围内。现场不必临时决定“先放在哪儿”,调度也不会把未知状态重新混入正常补料队列。对动力电池模组等需要兼顾电气、机械与工艺状态的物料而言,稳定的自动化并不是无条件前进,而是每一次前进都有明确的放行依据,每一次暂停都有明确的去向。
把端子防护做成可验证的交付条件当端子防护、托盘承托和工位接收被编入同一套任务条件,AMR 的角色就从移动平台变成了状态保持的执行者。它带走的不只是模块,也带着模块在当前环节应具备的保护条件;它交付的不只是位置,还包括可由下一道工序确认的完整运输状态。
这类项目的起点不一定是复杂的算法,而是先把“什么样的模块可以被运输、怎样运输、何时可以交接、异常去哪里”写得足够具体。对需要持续扩展的电池制造物流而言,这些被固化的条件能让新工位、新托盘和新任务在进入系统前有共同的判断基础。












