

近期,研究机构Counterpoint Research发布的数据显示,2026年上半年全球四足机器人出货3.5万台,其中行业场景占四成,撑起长期增长空间。
总出货量方面,宇树科技以37%的市占率居首。智元酷拓以16.3%的市占率超越云深处,跻身第二,在行业应用领域摘下全球出货量冠军。
Counterpoint Research预测,随着行业应用需求持续增长叠加具身智能技术进步,有望推动该市场规模在2030年突破100亿美元。
宇树总出货量第一,智元酷拓行业应用摘冠
2026上半年,全球四足机器人市场保持高速增长。报告统计,全球四足机器人出货量约为3.5万台,其中四成来自行业应用,中大型四足机器人装备的需求有显著增长。
进入2026年,头部四足机器人企业迎来商业化加速的关键窗口期,一方面,四足继续深耕文娱、科教赛道,持续拓展海内外市场版图;另一方面,技术领先企业加速向各垂直行业渗透,产品逐渐在安防巡逻、工业巡检、消防应急、物流运输等核心领域实现规模部署并承担关键作业工作。
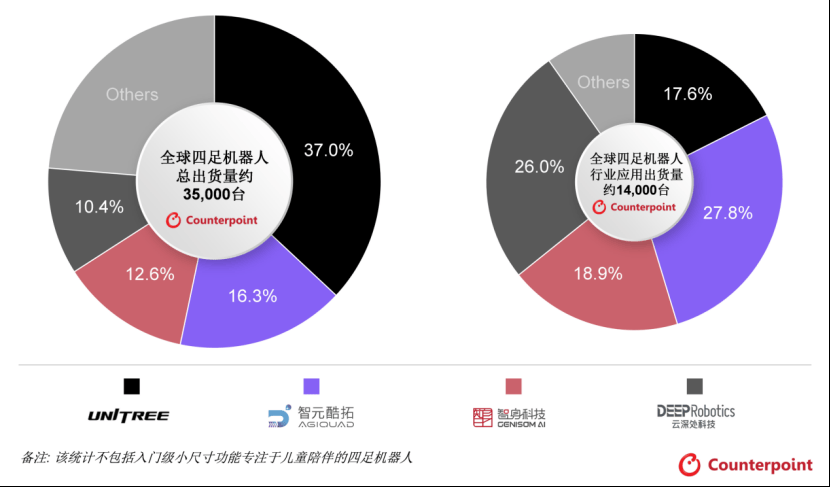
从全球四足机器人总出货量的角度看,宇树科技以37%的市占率排名第一,智元酷拓以16.3%的市占率紧随其后,智身科技与云深处科技分别以12.6%和10.4%的份额位列全球四足总出货量排名的第三和第四。
从行业应用总出货量的角度看,智元酷拓以27.8%的市占率排名全球四足机器人第一,云深处以26.0%的市占率紧随其后,智身科技和宇树科技分别以18.9%和17.6%的市占率排第三和第四名。
几家市占率靠前的企业中,宇树四足机器人商业化起步较早,围绕文娱、科教两大赛道,逐渐发展出丰富的产品、技术矩阵,以及相对完善的二次开发生态,也在科研教育领域积累了大量的海内外客户。
智元酷拓于2025年8月正式成立,业务脱胎于智元的灵犀产品线,聚焦核心行业应用场景,快速推出覆盖小型至中大型机型的完整产品矩阵。报告称,从出货结构来看,智元酷拓在潜力更大、单机价值更高的行业B端市场占比接近七成,且海外市场在整体出货中的占比同样达到四成,客户结构趋于多元。
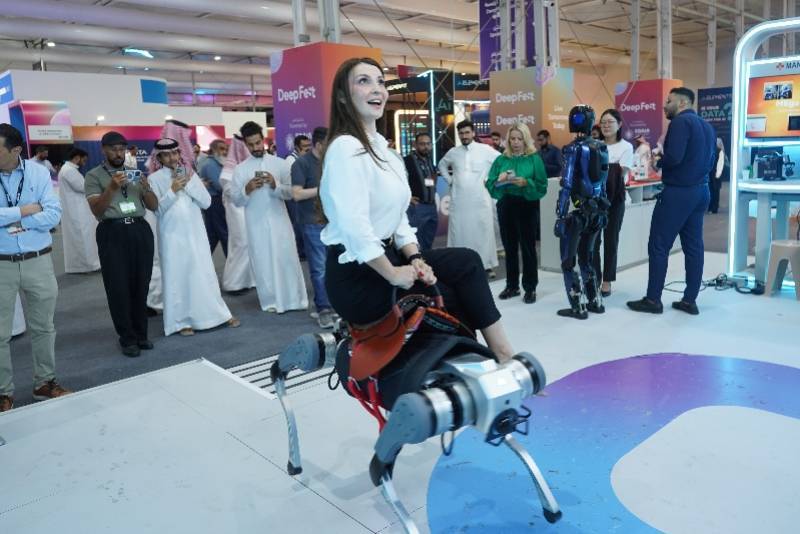
9月2日,在沙特阿拉伯首都利雅得,一名参观者在2026年沙特LEAP科技展上试骑智元酷拓四足机器人。新华社发
中大机型上半年占比两成,场景拓展至行业应用
报告称,当前,小尺寸、低负载(动态负载≤20kg)四足机器人的商业化进展相对更快,依托标准化底盘设计,也更容易放量。低负载四足产品主要应用于商业表演、科研教育、家庭陪伴以及轻量级安防巡逻、地下综合管廊巡检等行业应用场景。此外,机身紧凑、具备越障能力的小尺寸四足机器人在物流转运、导盲服务等新兴场景同样具备可观的增长潜力。
而中大尺寸、重载四足机器人最大应用领域仍是工业、电力、矿山等复杂环境巡检,产品不仅耐久性更强,还拥有更高的IP防护等级,动态行走有效负载可以达到20公斤以上。四足机器人作为载体平台,可结合真实作业需求上装深度相机、激光雷达、气体检测仪、热成像摄像头等多类传感器,通过融合多传感器实现三维全景感知、AI场景识别和决策。
报告显示,2026年上半年出货的3.5万台四足机器人中,大致每五台就有一台为中大尺寸机型,以此推算占比约为20%。报告还提到,随着产业增长动能从文娱、科教场景转向B端行业应用,重载行业级四足机器人赛道的重要性愈发凸显。同时,头部企业间的竞争正从单纯比拼本体的运动性能转向重视垂直场景解决方案的交付能力。
上半年,智元酷拓与云深处构成重载行业级四足机器人赛道第一梯队,代表性产品包括四足设计的D1 MaxPro和绝影X系列,以及采用轮足复合的D1 Max和山猫M系列。这些产品不仅具备复杂作业场景所需的本体性能,例如高负载自重比、续航持久、防护等级优异、复杂地形运动能力,并且能够依托丰富的标准化扩展接口,组合多种感知、作业模块,以及自研的行业任务软件模块,针对不同行业垂直作业场景构建平台化解决方案。
全年四足出货量将突破9万台,行业应用贡献主力营收
Counterpoint Research预测,得益于头部四足机器人厂商在行业领域的商业突破,以及在文娱、科教领域的持续耕耘,2026年全球四足机器人出货量将首次突破9万台,全年营收有望达到15亿美元,其中B端行业应用贡献的营收规模将继续高于文娱与科教场景。
而从长期看,尽管文娱、科教和家庭消费赛道仍具备可观的增长潜力,但行业应用成为拉动产业规模增长的核心引擎。Counterpoint Research认为,到2030年,全球四足机器人市场规模将突破100亿美元,年复合增长率高于60%,其中工业巡检和安全巡逻占比约六成。
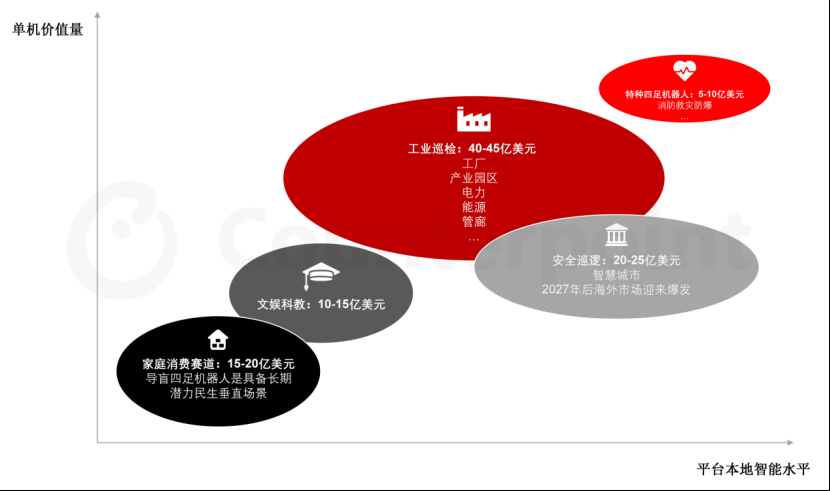
Counterpoint Research认为,短期内智能化是打开行业应用空间、决定场景规模的核心变量。以电力巡检为例,当前四足机器人应用主要是完成感知类巡检任务,从长远看,该场景对四足机器人的期待是具备跨域感知-推理-执行的独立作业的能力,即不仅可以自主识别环境异常和设备缺陷,上报隐患,更能对异常事件进行干预处理,如依托包括机械臂在内的执行功能模块,带电插拔作业、更换故障组件等,从而为场景部署四足机器人注入更大的价值。
从中长期来看,四足机器人技术底座的演进重点是在小脑控制层之上叠加大脑侧VLA、通用具身模型,同时赋予四足机器人多模态感知、空间语义理解、自主任务推理与专业作业技能,提升环境理解和运动规划的泛化能力,从而能够更好地应对开放环境与未知异常带来的挑战,破解四足机器人自主决策能力弱,行业应用场景适配周期长、复杂工况落地难等突出问题,加速四足机器人在行业领域的渗透。
采写:南都N视频记者 林文琪
图片来源:Counterpoint Research













