

BGA(球栅阵列)封装锡球的高度差与共面性,是决定芯片贴装焊接可靠性的核心指标。
BGA锡球高度差检测的核心目标,是量化所有锡球顶点相对于基准平面的最大高度偏差(即共面度,Coplanarity)。这一指标直接关系到SMT回流焊过程中是否存在虚焊(矮球)或桥连(高球)风险。传统2D视觉无法捕捉高度信息,接触式探针测量则易造成锡球划伤且效率低下,因此基于非接触式三维光学测量的机器视觉系统成为主流方案。
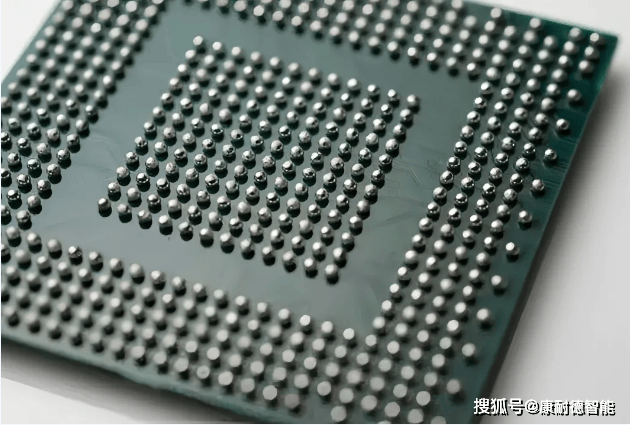
当前工业场景中主流的BGA锡球三维检测技术路线如下:
1.3D线激光三角测量: 线激光投射到锡球表面,通过CMOS传感器采集变形光条,基于三角关系计算高度 速度高(可达49000轮廓/秒),适合在线全检 量产线高速检测
2.同轴/双轴共焦传感: 利用共焦光学原理,对高反光曲面实现无阴影三维测量 对镜面球体表面适应性强,无遮挡盲区 高反光BGA、微间距CSP
3.3D结构光: 投射编码条纹图案,通过相位解算获取三维点云 单次采集视野大,抗飞点能力强 复杂形貌锡球阵列
4.相位平移轮廓法: 向锡球和基板同时投射正弦波形,通过相位差值计算球高 对微小锡球凸块测量精度高 Flip Chip焊点测量
其中,3D线激光三角测量是当前工业部署最广泛的方案。通过线激光对芯片表面高速扫描,无接触获取高密度三维点云数据。对于BGA锡球“高反光、大曲率(边缘陡峭)”的特性,部分系统采用3D结构光技术以克服传统激光三角法在镜面球体上易产生的数据飞点和边缘丢失问题。
关键性能指标
当前工业级BGA锡球高度差检测系统的典型性能水平如下:
测量精度与分辨率
Z轴重复精度:可达0.3μm(光子精密GL-8000系列),部分方案高度测量重复精度<0.5μm
测量精度:±2μm,重复定位精度0.1μm
可分辨高度差:能稳定识别≤10μm的锡球高度偏差,以及≤15μm的相邻锡球高度差
检测速度
采样速度最高可达49000轮廓/秒,单块多区域BGA芯片全尺寸扫描仅需2-3秒
适配半导体量产线的高速节拍需求,支持全自动在线检测
系统组成架构
一套完整的BGA锡球高度差机器视觉检测系统通常包含以下层级:
感知层:核心传感器为3D线激光轮廓仪或共焦传感器,搭配高分辨率CMOS成像芯片。部分方案采用多传感器集成架构,同时运行影像、白光共聚焦与激光传感器,一次设置即可完成2D尺寸与3D形貌的复合测量。光源系统针对锡球高反光特性设计,采用原生单帧HDR与多帧HDR合成技术抑制镜面反射干扰。
运动与控制层:高精度运动平台承载芯片完成扫描动作,配合光电传感器实现料盘到位检测与自动上下料控制,支持在线/离线双模式运行。
算法与软件层:承担点云处理、锡球分割、球面拟合、共面度计算及OK/NG判定等核心功能,是系统精度的决定性环节。
技术挑战与应对策略
高反光表面的数据完整性:锡球镜面反射易导致激光三角法产生数据飞点和边缘丢失。应对策略包括采用HDR多帧合成技术、优化光学配置与算法抑制镜面干扰,或切换至对高反光表面适应性更强的共焦传感或结构光方案。
微间距锡球的检测精度:随着锡球尺寸缩小至微米级,需达到亚微米级Z轴分辨率。部分系统采用高速飞拍扫描模式,配合微米级光斑与纳米级分辨率实现微间距CSP的精准测量。
量产节拍与全检需求的平衡:接触式测量无法满足全检节拍,非接触光学方案通过高速采样(数万轮廓/秒)与自动化上下料集成,实现全量在线检测。













