

在工业4.0与智能制造浪潮持续推进的背景下,数控机床正从“自动化加工设备”向“智能化制造单元”加速演进。作为机器人与机床系统中的关键执行部件,电动夹爪正在成为推动这一升级的重要技术支点。它不仅改变了传统夹持方式,更在精度、柔性与智能化层面,为数控机床赋予新的发展动能。

一、数控机床智能化升级的核心需求
当前制造业正面临多品种、小批量、快速交付的市场环境,传统数控机床虽然具备高精度加工能力,但在柔性化与智能化方面仍存在明显短板:
- 加工流程自动化程度有限
- 工件装夹依赖人工或简单气动装置
- 缺乏实时感知与反馈能力
- 难以实现多工序协同与自适应加工
与此同时,数控机床正朝着高速化、高精度化与智能控制化方向发展,对末端执行系统提出更高要求 。在这样的背景下,电动夹爪逐渐成为关键升级入口。
二、电动夹爪:数控机床智能化的“关键抓手”
电动夹爪本质上是融合伺服驱动、传感技术与数字控制的智能执行单元。相比传统气动夹具,其核心优势体现在以下几个方面:
1. 高精度控制,匹配机床加工能力
电动夹爪采用伺服电机与编码器系统,可实现微米级定位精度,重复定位精度可达±0.005mm甚至更高 。
这意味着在数控机床上下料、精密装配等场景中:
- 避免二次定位误差
- 提升加工一致性
- 降低废品率
对于高端机床而言,这种精度匹配至关重要。
2. 闭环力控,实现“智能夹持”
传统夹具依赖固定压力,容易造成工件损伤或夹持不稳。而电动夹爪通过闭环力控系统,实现对夹持力的实时调节:
- 力控精度可达0.1N级别
- 支持不同材质自适应夹持
- 有效保护精密或脆性工件
这种“感知+反馈”的能力,使数控机床具备类似人手的操作特性,是智能化的重要体现。
3. 柔性化生产核心支撑
在柔性制造趋势下,频繁换型成为常态。电动夹爪通过模块化设计与可编程控制,大幅缩短换型时间:
- 模块更换时间缩短至秒级或分钟级
- 一套系统适配多种工件
- 支持多规格自动切换
这直接解决了传统机床“换型慢、适应差”的痛点。
4. 数字化与智能控制能力
电动夹爪可通过工业总线与数控系统无缝连接,实现数据互通:
- 夹持力、位置、状态实时反馈
- 支持远程监控与参数调整
- 融入MES/工业互联网系统
这种数字化能力,使其从“执行工具”升级为“数据节点”,成为智能工厂的重要组成部分。
三、电动夹爪推动数控机床的四大升级方向
1. 从“单机自动化”到“系统智能化”
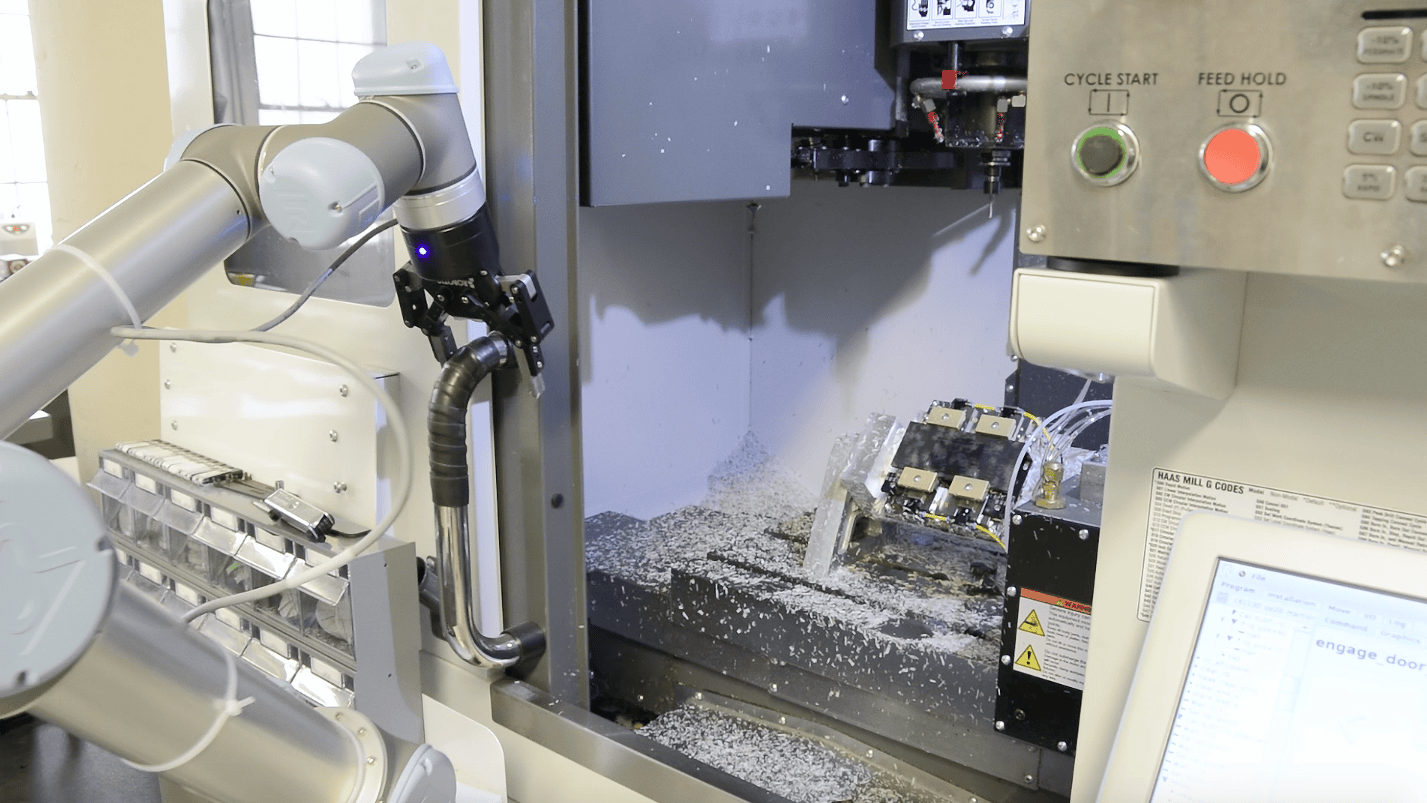
电动夹爪不再只是执行部件,而是与机器人、视觉系统协同,形成完整的智能加工单元。
例如在自动上下料系统中,夹爪与视觉识别联动,可自动识别工件位置并完成抓取,实现无人化生产。
2. 从“刚性生产”到“柔性制造”
通过电动夹爪的快速切换与自适应能力,数控机床可以:
- 实现多品种混线生产
- 快速响应订单变化
- 降低库存与切换成本
据行业数据显示,集成电动夹爪的自动化系统可显著提升生产效率并降低柔性制造成本。
3. 从“经验操作”到“数据驱动”
电动夹爪可记录大量抓取数据,并结合AI算法进行优化:
- 自动调整夹持策略
- 提高一次成功率(可达98%)
- 实现工艺自学习
这使数控机床逐步迈向“自优化生产系统”。
4. 从“人机替代”到“人机协同”
在协作机器人场景中,电动夹爪具备高安全性与精准力控能力:
- 支持与操作人员协同作业
- 降低安全风险
- 提升操作效率
未来的数控车间,将更多呈现“人机协同”而非完全替代的模式。
四、未来发展趋势:电动夹爪+数控机床深度融合
从技术演进来看,电动夹爪将在以下方向持续突破:
1. 多传感融合
融合视觉、触觉、力觉,实现真正的“智能抓取”
2. AI驱动决策
通过机器学习优化抓取路径与策略,实现自主决策
3. 一体化集成
与机床、机器人、控制系统深度融合,形成“手-眼-脑”一体化系统
4. 标准化与平台化
推动接口标准统一,实现跨设备快速部署
五、结语
总体来看,电动夹爪不仅是数控机床自动化升级的重要组成部分,更是推动其迈向智能化、柔性化与数字化的关键技术节点。随着制造业对效率、精度与灵活性的要求不断提高,电动夹爪将在智能工厂中扮演越来越核心的角色。
未来,随着AI、工业互联网与机器人技术的深度融合,电动夹爪将进一步释放潜力,助力数控机床从“加工设备”进化为“智能制造系统”,推动整个制造业迈入更高质量的发展阶段。












