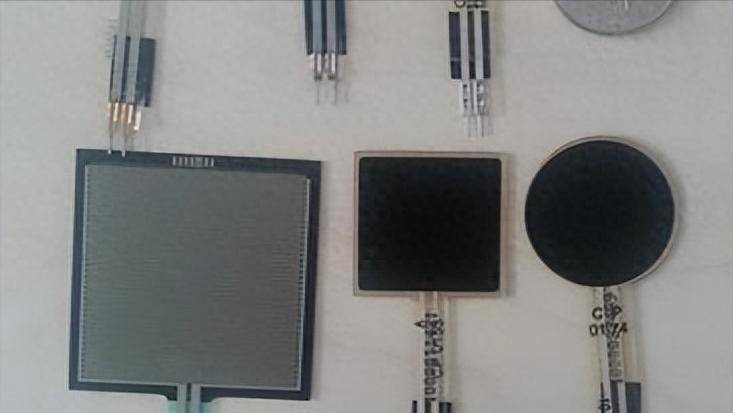
长久以来,机器人视觉技术进步很快,但触觉感知一直是短板。传统硬质压力传感器体积大,不能贴合曲面,很难覆盖机械手手指、手掌表面。想要让机器人像人手一样,轻轻抓取水杯、柔软织物,就需要大面积、轻薄柔软的触觉传感器。过去海外同类器件价格昂贵,供货周期长,国产产品在灵敏度、稳定性上还有差距。
这款新器件采用新型复合导电薄膜材料,大面积阵列排布,一个薄膜上面集成上百个感知点位,不仅能感知压力大小,还可以大致分辨受力位置。可以直接粘贴在机械手表面,不需要改动太多机械结构。测试现场演示,机械手依靠这套传感器,轻柔抓取鸡蛋、泡沫等易碎物品,有效避免用力过大造成损坏。
当然现在还有不少待完善之处。反复弯折之后性能衰减问题还需要进一步优化;大规模量产良率有待提升;整套信号采集配套电路还需要进一步简化。现阶段更适合高端人形机器人、特种工业机械手使用,普通设备大规模普及还需要时间。
触觉是机器人和真实物理世界交互的关键。视觉只能 “看见” 物体,触觉才能真正 “感受” 接触力度。国产柔性传感器件不断迭代,补齐机器人感知短板,会进一步推动具身智能装备走向真实工业、服务场景。硬件传感器进步,搭配 AI 算法优化,才能让机器人操作更加安全灵巧