

下滑至文章底部了解更多
导读
人体神经肌肉系统能够将外界刺激转化为神经信号,经突触处理后进一步驱动肌肉完成收缩与舒张,同时还具备出色的损伤修复能力。相比之下,传统人工神经形态器件通常依赖固态电子元件完成信息处理,不仅与生物组织在信号传递机制上存在差异,而且一旦器件发生撕裂、穿刺等机械损伤,往往会导致功能不可逆下降。如何让人工突触不仅能够“学习”,还能像生物系统一样在受损后恢复功能,并进一步直接参与机械运动控制?仍是柔性神经形态器件面临的重要挑战。
1
双层离子突触:将“神经信号传递”与“自愈能力”集成于同一水凝胶器件
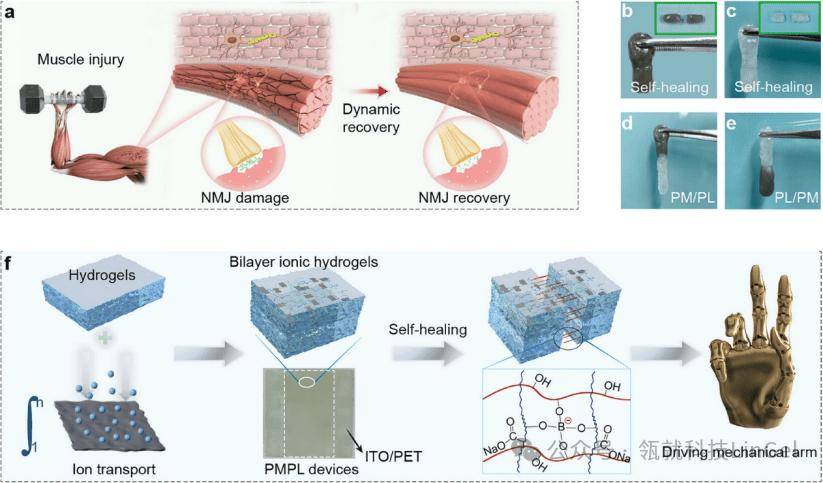
生物突触中的信息传递高度依赖离子运动,因此,与传统电子型人工突触相比,利用离子作为信息载体的软材料器件在仿生神经接口方面具有独特优势。研究团队以PVA/SA水凝胶为基础,设计了一种具有上下双层结构的离子突触器件PMPL,并将其制备于柔性ITO/PET基底上。具体而言,器件的基本水凝胶网络由聚乙烯醇(PVA)、海藻酸钠(SA)和硼酸体系构成。PVA与SA形成双网络结构,为器件提供力学支撑;同时,硼酸酯键具有动态可逆特征,使水凝胶断裂后能够重新建立界面连接。当水凝胶发生严重断裂时,断面甚至能够在约1 s内完成愈合,而缺少硼酸酯键的对照水凝胶则不具备相应的自愈能力。
在此基础上,研究人员进一步赋予上下两层不同的离子功能:上层PM中引入MXene,下层PL中加入LiTFSI盐。由于两层采用相同的PVA/SA水凝胶基体,因此界面具有良好的化学和力学兼容性;动态硼酸酯键则使PM与PL之间能够实现有效的界面愈合。同时,双层垂直结构也模拟了生物突触中分层的信号传递模式。
2
离子迁移产生突触信号:将电刺激转化为可调控的PSP响应
PMPL器件的核心信号传递机制来自离子在水凝胶中的重新分布。LiTFSI为PL层提供Li⁺和TFSI⁻离子。当外部电路施加电流脉冲时,电场驱动Li⁺和TFSI⁻向相反方向迁移,并分别在电极/水凝胶界面形成电双层,从而产生可测量的突触后电位(PSP)。当外部脉冲结束后,电场消失,离子在浓度梯度驱动下逐渐扩散回原有平衡状态,由此产生具有时间依赖性的PSP衰减。与此同时,PM层中的MXene具有带负电的表面基团,可以进一步调控Li⁺和TFSI⁻在器件内部的离子积累。随着MXene含量增加,PMPL器件的PSP响应由30.3 mV提高至41.2 mV,表明材料组成与离子输运之间可以协同调控突触信号。
由此,一个简单的水凝胶器件同时具备了两种关键能力:利用动态离子迁移处理信息,利用动态硼酸酯键修复材料损伤。
3
快速自愈:机械损伤后仍能恢复突触功能
对于水凝胶离子器件而言,柔软和可变形意味着其更容易受到撕裂、穿刺等机械损伤。因此,仅仅实现材料层面的自愈并不足够,更重要的是自愈后能否恢复原有的器件功能。
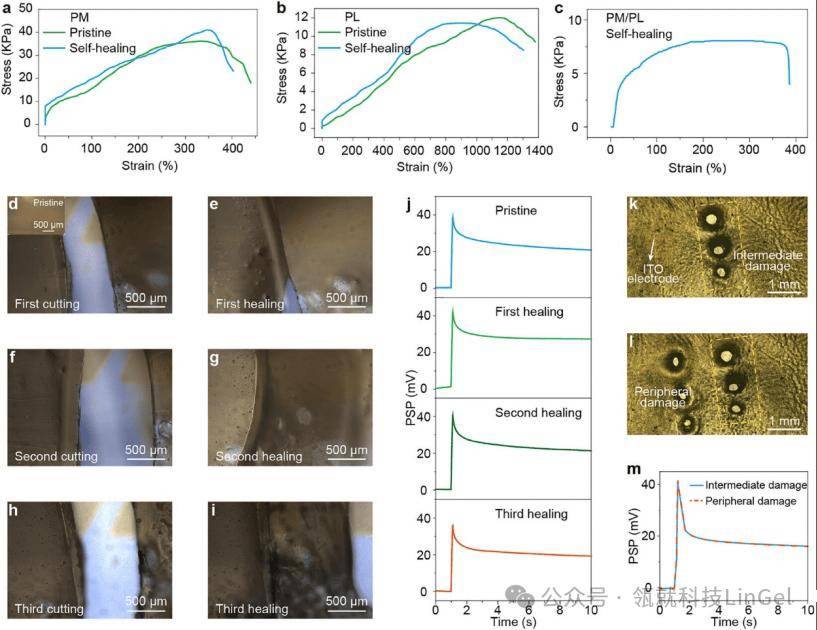
研究发现,PMPL器件的PVA/SA基础网络在完全断裂后,其杨氏模量能够恢复至初始值约0.04 MPa,对应100%的力学恢复效率。PM层同样实现了100%的杨氏模量恢复,而PL层的杨氏模量则由0.0103 MPa恢复至0.0122 MPa。即使连续进行10次“切割-愈合”循环,两种功能层仍保持自愈能力,未观察到明显的力学性能衰减。
更重要的是,这种修复并没有停留在材料力学层面。当PMPL器件的活性层被完全切断后,器件能够在室温下自主愈合,并使最大PSP响应恢复至接近初始水平;连续经历3次损伤—修复循环后,仍能够保持相应的突触功能。对于较小尺度的局部损伤,器件还表现出一定的损伤容忍能力。直径约0.1-0.3 mm的多个穿刺缺陷并未明显破坏PSP响应,器件仍可维持约41 mV的稳定输出。这可能与连续水凝胶网络能够在局部缺陷周围重新分配离子传输路径有关。
4
从“自愈”到“重新工作”:完全脱水后也能恢复离子传输
除了机械损伤,水凝胶器件还面临另一个实际问题——水分流失。在未封装条件下,PMPL器件暴露于环境中后会持续失水,离子传导能力随之下降,PSP响应逐渐升高。暴露80 min后,PSP由41.2 mV增加至68.3 mV;当器件完全脱水后,PSP甚至升高至约50000 mV,表明离子传输介质的消失会导致器件功能失效。但得益于PVA/SA双网络结构,器件在重新接触水分后能够快速吸水并恢复溶胀状态,重新建立连续的离子传输通道。实验结果表明,完全脱水后的器件重新水化后,PSP能够恢复至初始水平,实现电化学功能恢复。
因此,该器件所实现的“恢复”并不仅限于机械结构修复,而是进一步覆盖了机械损伤—离子传输—器件功能多个层面。
5
突触可塑性:让器件具备“短期记忆”和“学习”能力
在完成材料自愈与功能恢复后,研究人员进一步考察了PMPL器件的神经形态计算能力。
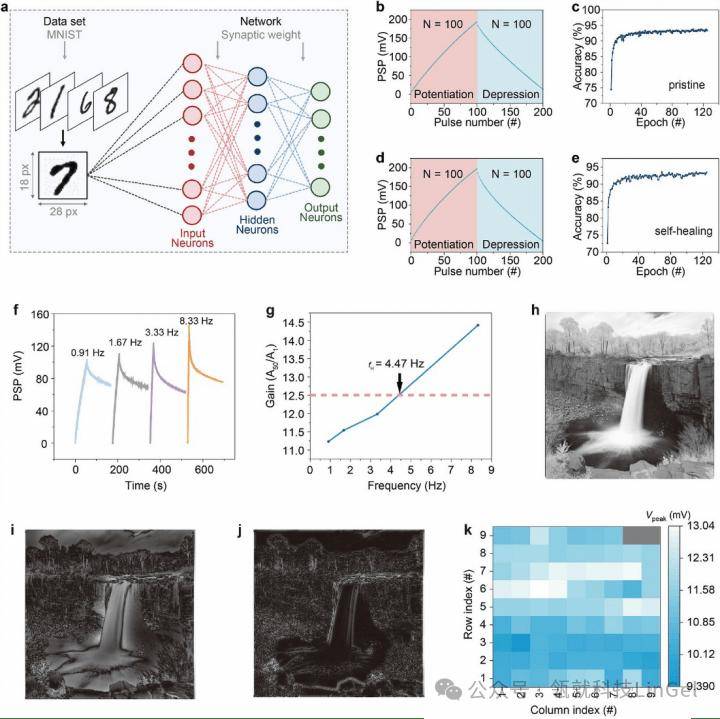
除了短期突触可塑性,PMPL还表现出明显的脉冲数量依赖性增强。当脉冲数量从10增加至90时,PSP幅值逐渐增强,并可将器件电导调控至16个稳定状态,这些状态在超过600 s的测试时间内仍具有较好的可区分性。
更有意思的是,器件能够表现出类似“熟能生巧”的经验依赖学习行为:第一次训练需要10个循环才能达到100%的表现,而经过100 s间隔后,第二次训练仅需4个循环,第三次进一步缩短至3个循环即可达到相同水平。
研究人员还通过条件刺激与非条件刺激组合,构建了简化的帕夫洛夫条件反射模型,证明PMPL器件可以通过训练建立刺激之间的关联,并在后续仅施加条件刺激时产生相应输出。

6
为了进一步验证器件在神经形态计算中的应用潜力,研究人员将PMPL器件的长时程增强(LTP)和长时程抑制(LTD)行为用于人工神经网络模拟。
此外,PMPL还表现出明显的脉冲频率依赖性。随着脉冲频率由0.91 Hz增加至8.33 Hz,增益值由约11提高至14,并通过高通滤波函数拟合得到4.47 Hz的截止频率。这意味着器件本身能够对不同时间尺度的输入信号进行选择性响应,并表现出类似高通滤波器的信息处理特征。
7
从人工突触到机械臂:让“神经信号”真正驱动运动
如果说前面的实验验证了PMPL“能够感知和处理信息”,那么机械臂实验则进一步回答了一个更具挑战性的问题:人工突触处理后的神经形态信号,能不能真正控制一个机械系统完成动作?
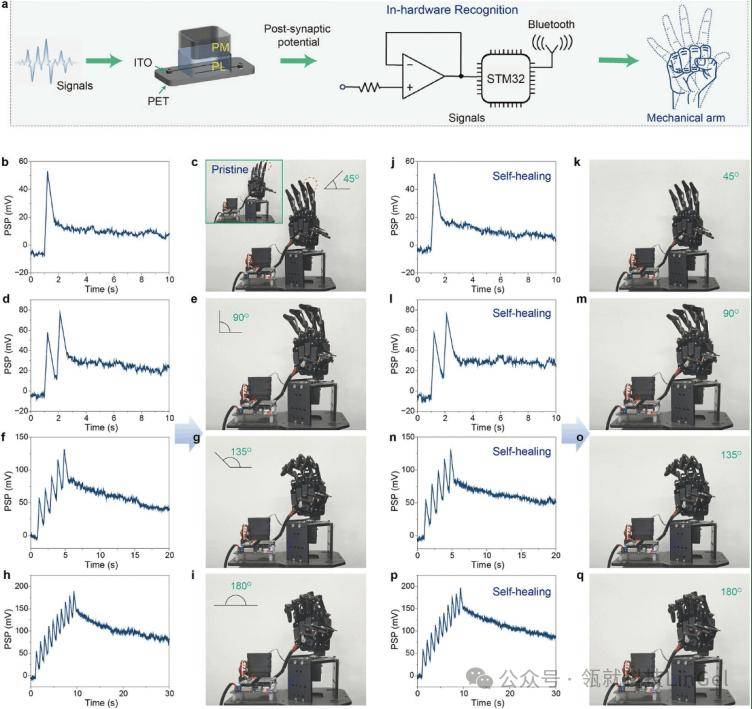
研究人员将PMPL器件接入神经形态控制电路,通过实时读取器件产生的PSP峰值,并将其映射为伺服电机的扭矩指令,从而驱动机械臂完成抓取动作。由于PSP幅值与机械臂的抓取幅度呈正相关,因此通过调节输入脉冲数量,就可以实现不同程度的机械运动。
实验中,单个10 nA、100 ms脉冲可产生约53 mV的PSP,并驱动机械臂弯曲约45°;当施加第二个相同脉冲时,由于突触短期可塑性,PSP提高至约76 mV,机械臂弯曲角度进一步达到90°。这意味着,即使输入的两个脉冲本身完全相同,系统也可以因为“之前发生过什么”而产生不同的运动输出。
随着脉冲数量增加至5个和10个,PSP进一步提高至约131和189 mV,对应机械臂约135°和180°的抓取弯曲,实现了从轻微到深度抓取的连续运动调控。
而真正体现这一系统价值的,是损伤实验:当PMPL离子突触器件发生损伤并完成自愈后,整个神经形态控制电路仍能够重新实现与初始状态高度一致的抓取和释放动作。也就是说,器件损伤并没有让整个“感知-计算-运动”链路永久失效。
8
大面积集成:从单个器件走向可扩展神经形态系统
研究人员在4 × 4 cm的柔性ITO/PET基底上集成了79个PMPL离子突触器件,器件良率达到100%。在相同脉冲刺激下,各器件均表现出较为一致的PSP响应,响应幅值标准差最低约为9.1 × 10-4。这些结果表明,该体系不仅能够实现单个柔性离子突触器件的功能,也具备进一步进行大面积柔性集成的可能。
总结与展望
本研究构建了一种具有自愈能力的双层离子突触器件,并进一步将其与神经形态控制电路和机械臂结合,建立了一个从离子信号传输、突触信息处理到机械运动执行的人工神经肌肉系统。
其核心设计可以概括为:以PVA/SA双网络水凝胶作为柔性基体,通过动态硼酸酯键赋予材料快速自愈能力,同时利用LiTFSI提供可迁移离子、MXene调控离子积累,从而将材料的动态恢复能力与离子突触功能结合起来。器件不仅能够模拟PPF、短期可塑性、经验依赖学习和关联学习等神经形态行为,还能在严重机械损伤后恢复突触响应,并进一步驱动机械臂完成不同程度的抓取动作。
更值得关注的是,这项工作将“自愈材料”与“神经形态计算”从两个相对独立的研究方向连接起来:器件受损后,不仅材料结构能够修复,其信息处理和运动控制功能也能够随之恢复。由此,水凝胶不再只是柔性器件中的“承载材料”,而成为同时参与信号传输、信息处理和损伤恢复的功能性载体。
从这个角度来看,这项研究所探索的并不仅是一种“会自愈的突触器件”,更是一种面向软机器人和人机交互的设计思路——让人工系统不仅能够感知和学习,还能够在受到损伤后恢复自身功能,并继续完成既定动作。
以上内容均为个人观点,仅供参考,如有不当之处,敬请批评指正!
文献来源:
https://doi.org/10.1002/adfm.78394













